专利原文与附图
一种基于人机协同条件下的实时轨迹生成与跟踪控制方法
A Real-Time Trajectory Generation and Tracking Control Method under Human–Machine Collaboration
该专利将操作员对斗杆的控制与系统对动臂、铲斗的联动求解结合起来,把目标关节转角映射为油缸位移,并通过基础控制量与增量式PID完成液压轨迹跟踪。
专利摘要
本发明涉及自动化控制技术领域,公开了一种基于人机协同条件下的实时轨迹生成与跟踪控制方法。该方法根据操作员输入的工作模式、目标坡度和目标深度,将挖掘机工作装置轨迹划分为深度段和轨迹段;依据当前关节转角与约束条件实时求解目标关节转角;将目标关节转角映射至液压缸驱动空间,得到目标油缸位移;根据目标与当前油缸位移偏差,采用增量式PID计算并输出液压系统控制量。
- 人机协同
- 实时轨迹生成
- 轨迹跟踪
- 二联动
- 三联动
- 增量式PID
实时轨迹生成需要兼顾操作员输入、联动约束和液压系统响应
操作员能够根据施工环境调整斗杆动作,但完全依赖人工控制时,平地和修坡轨迹的精度与一致性受到操作技能影响。
全自动轨迹规划通常需要较多计算;液压系统又具有非线性、耦合和参数时变特征,因此轨迹生成、分段切换和液压跟踪需要同时满足实时性和平顺性。
工作模式、目标坡度和目标深度共同确定深度段与轨迹段
系统获取初始姿态和位置,设置目标深度、坡度和工作模式,并持续检测操作员的斗杆输入。
目标深度不为零时先进入深度段;满足切换条件后进入轨迹段,并根据关节约束实时求解目标转角,直至达到限制条件并生成终止轨迹。
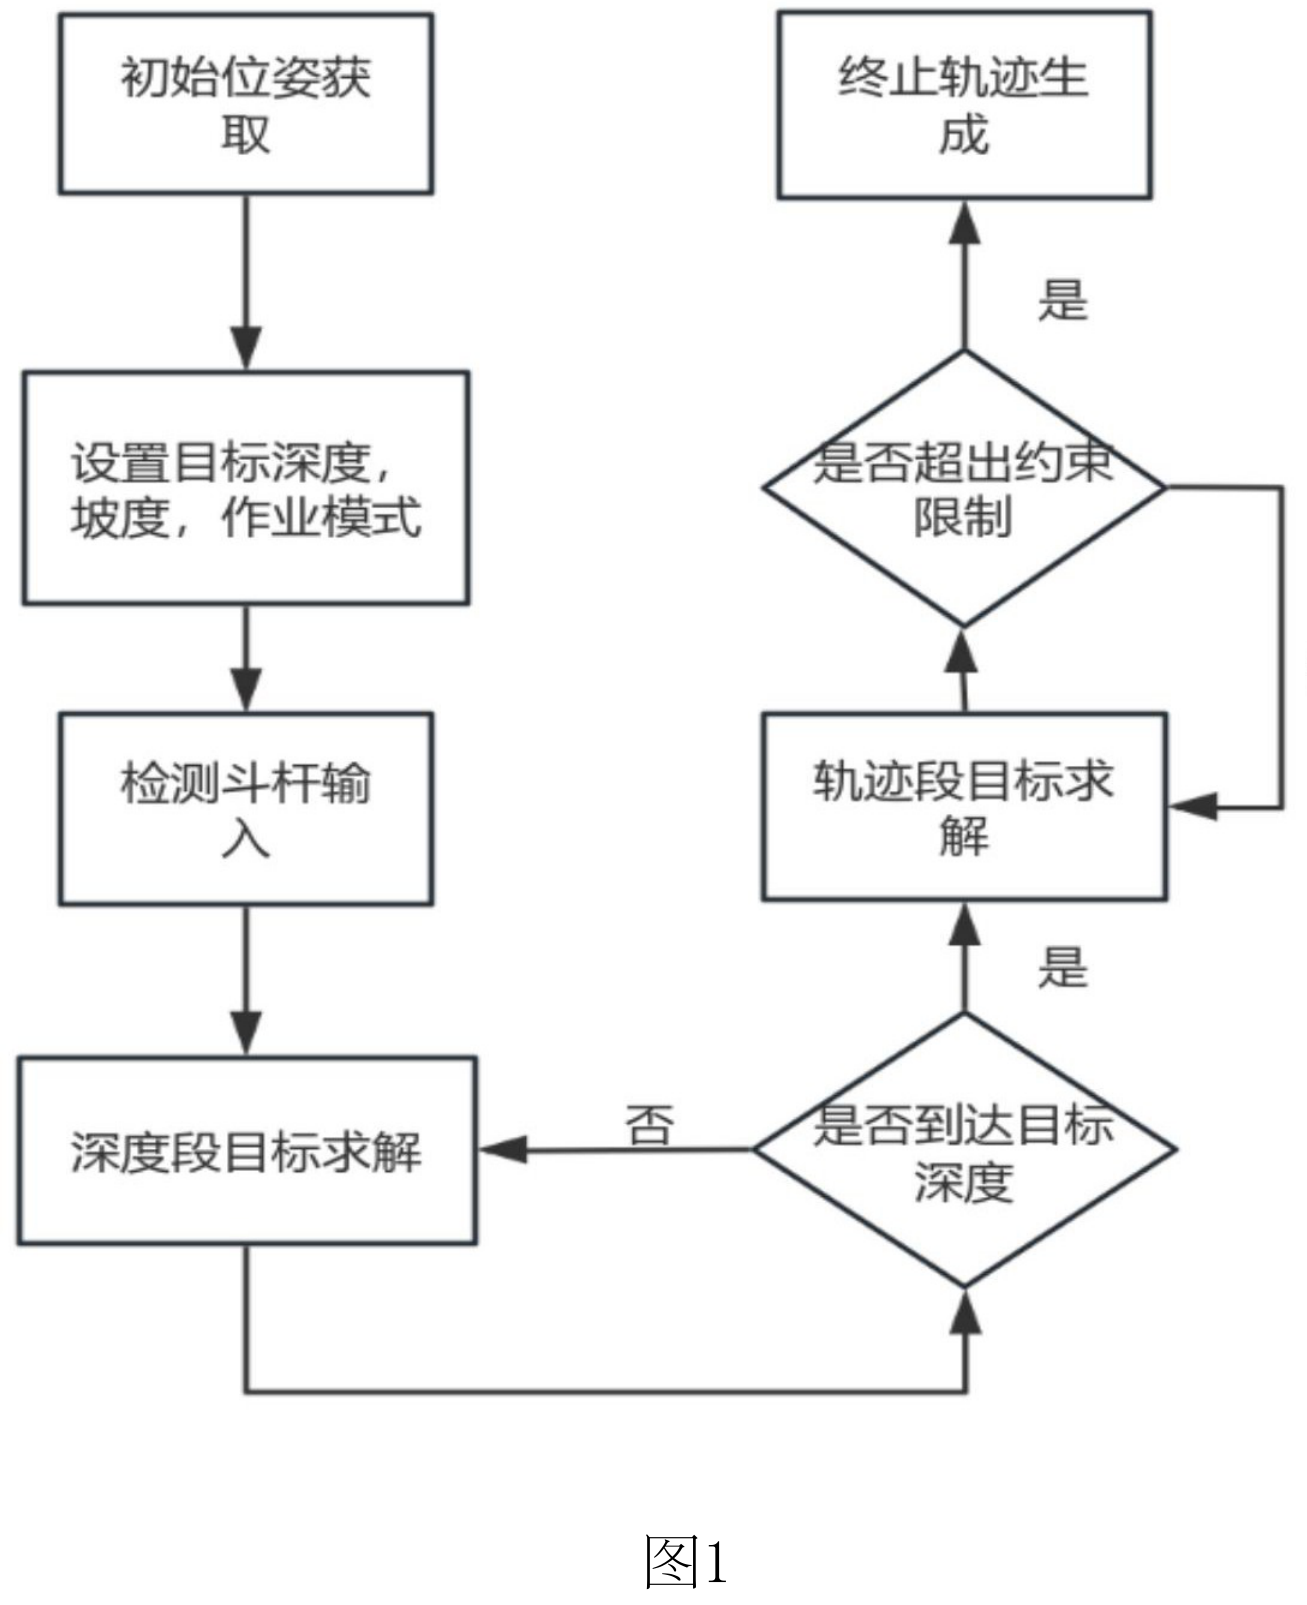
图1为一种基于人机协同条件下的实时轨迹生成与跟踪控制方法的轨迹生成流程。
查看高清原图 ↗操作员控制斗杆,系统分别完成二联动或三联动目标求解
二联动模式保持铲斗初始转角,由斗杆实时转角和目标坡度约束求解动臂目标转角;深度段保持动臂初始转角。
三联动模式同时求解动臂和铲斗目标转角,并约束铲斗与水平线的夹角;深度段根据该角度要求实时求解铲斗目标转角。
目标关节转角转换为动臂和铲斗油缸的目标位移
说明书依据工作装置机构几何,将动臂、斗杆和铲斗关节转角映射为对应油缸长度。
当前关节转角和目标关节转角分别转换为当前与目标油缸位移,形成离散采样周期中的位置控制偏差。
基础泵阀控制量与增量式PID修正量共同形成最终输出
目标油缸速度先转换为基础流量,再映射为基础泵电流、先导压力和阀电流;工况、执行器、压力、转速、温度和阀特性通过相应修正系数进入基础控制量。
增量式PID根据目标油缸位移与当前油缸位移的偏差增量计算控制变化量,并与基础控制量相加,输出最终泵电流和阀电流。
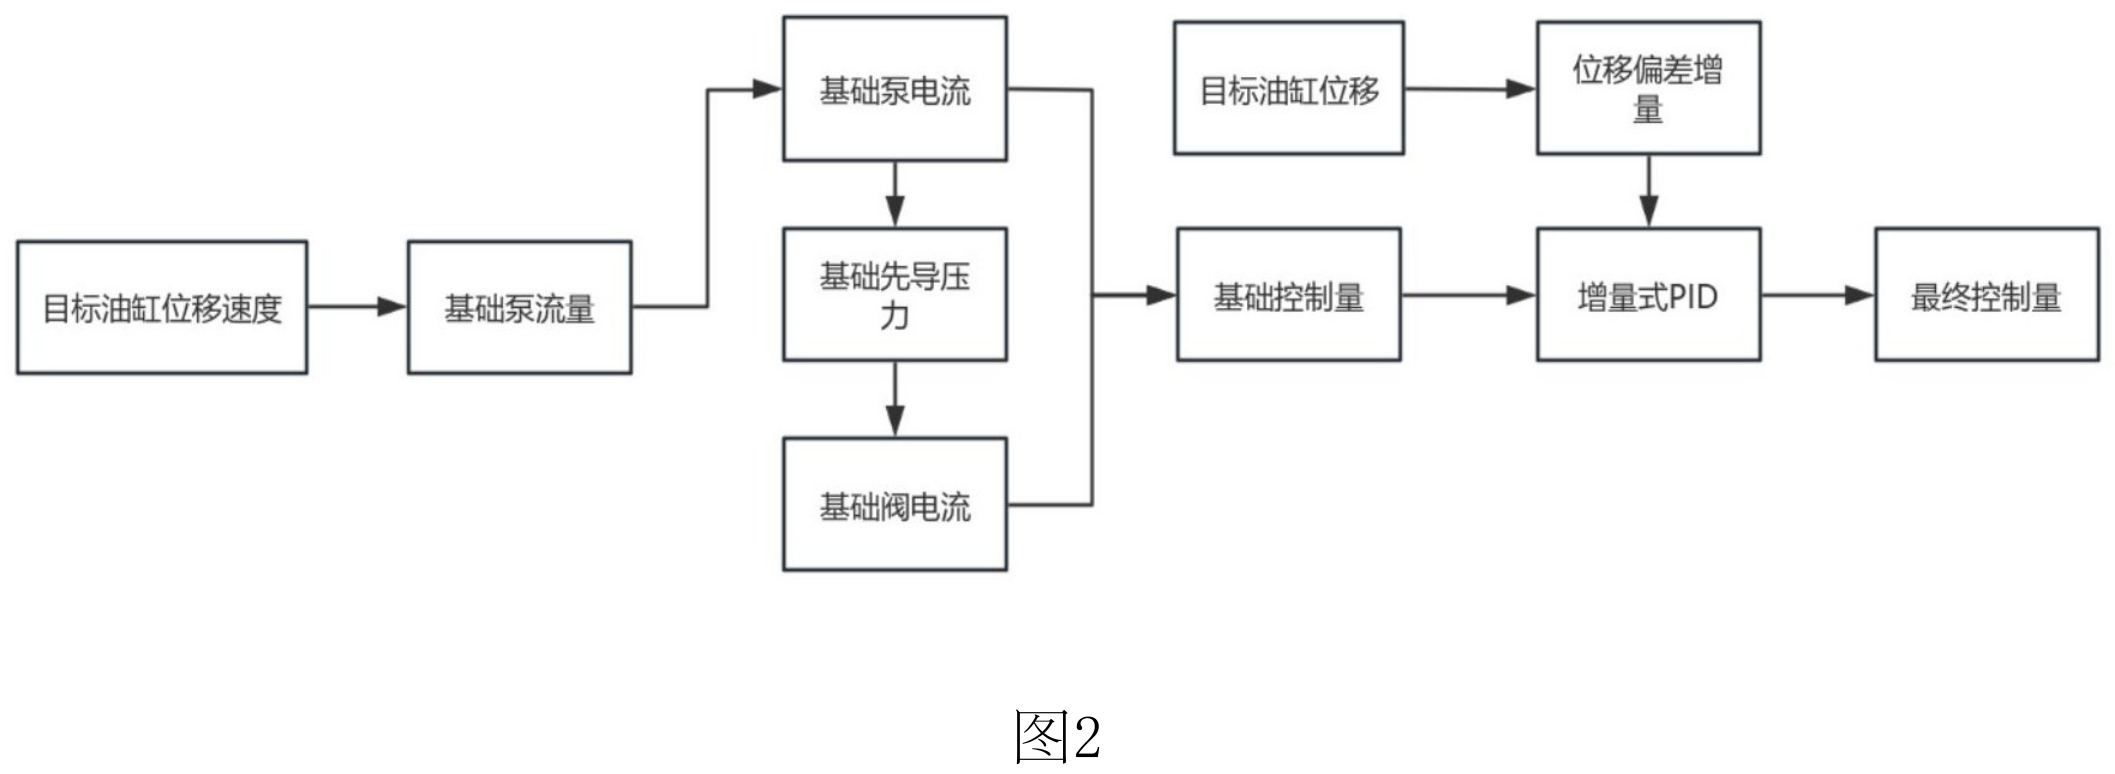
图2为轨迹跟踪控制流程,基础控制量与油缸位移偏差进入增量式PID并形成最终控制量。
查看高清原图 ↗二联动模式下铲斗角保持不变,动臂随斗杆输入协调变化
图3给出二联动模式下三个关节目标转角随时间的变化,其中铲斗关节角保持近似恒定,动臂与斗杆关节角协调变化。
图4以RTB仿真显示二联动模式下工作装置沿设定轨迹运动。
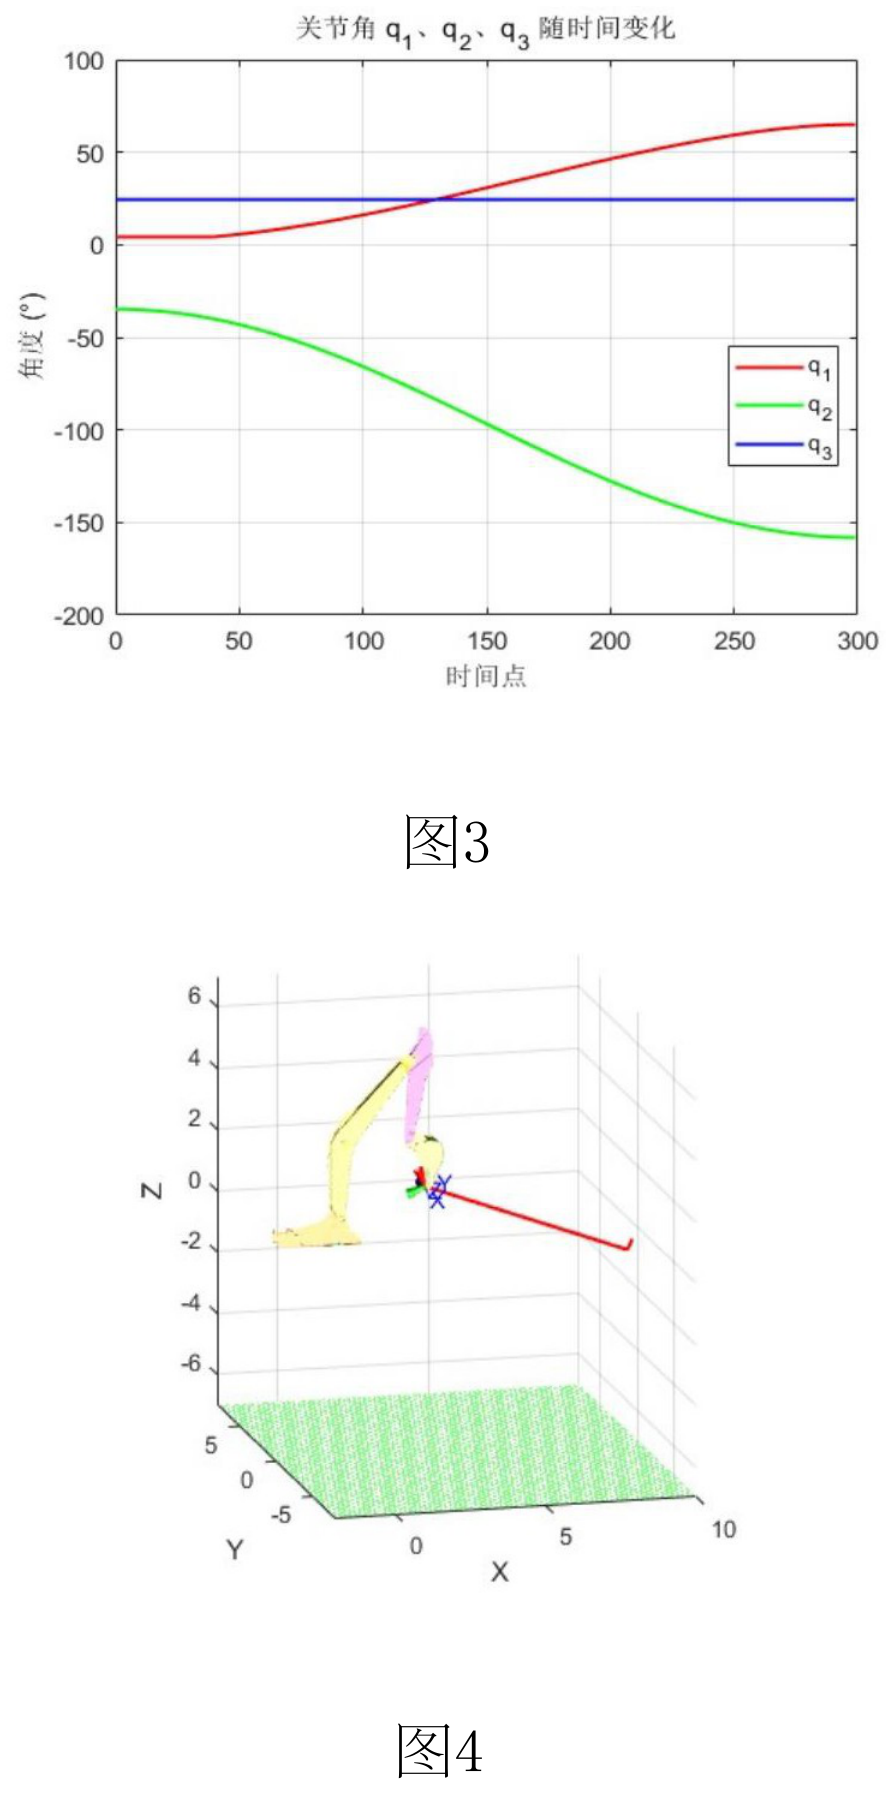
图3为二联动工作模式下的关节目标转角时间变化图;图4为二联动工作模式下的RTB仿真轨迹图。
查看高清原图 ↗三联动模式同时调节动臂和铲斗,使斗尖轨迹满足坡度与姿态约束
图5给出三联动模式下三个关节目标转角随时间变化,铲斗关节随斗杆与动臂共同调整。
图6以RTB仿真展示三联动模式下工作装置和斗尖轨迹。
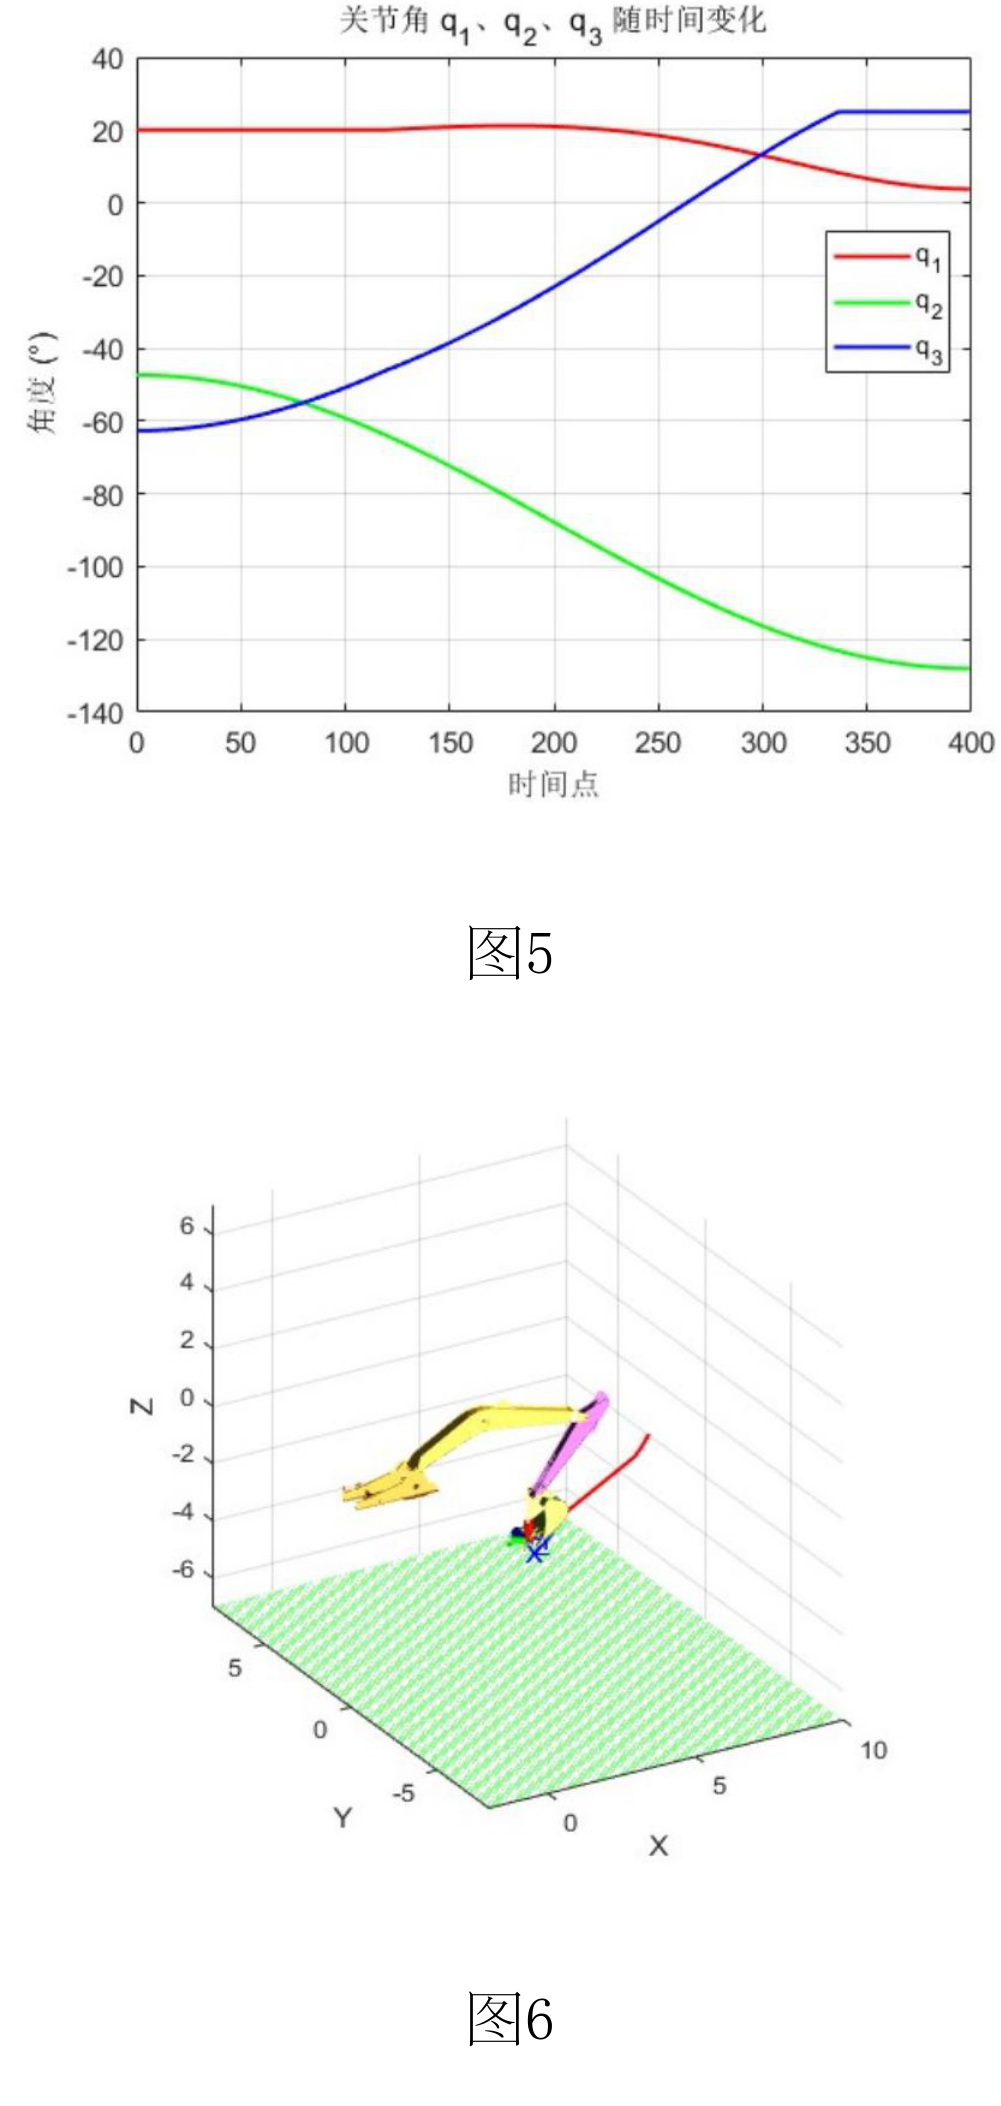
图5为三联动工作模式下的关节目标转角时间变化图;图6为三联动工作模式下的RTB仿真轨迹图。
查看高清原图 ↗第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,杨文平,王永,毕秋实,黄虹溥,董必成,梁明孔. 一种基于人机协同条件下的实时轨迹生成与跟踪控制方法: CN 121066233 B[P]. 2026-02-10.
姚宗伟,杨文平,王永,毕秋实,黄虹溥,董必成,梁明孔. (2026). 一种基于人机协同条件下的实时轨迹生成与跟踪控制方法 (CN 121066233 B). China National Intellectual Property Administration.
[1] 姚宗伟,杨文平,王永,毕秋实,黄虹溥,董必成,梁明孔, “一种基于人机协同条件下的实时轨迹生成与跟踪控制方法,” 中国专利 CN 121066233 B, 2026-02-10.