论文原文与图表
Real-time task-oriented continuous digging trajectory planning for excavator arms
面向任务的挖掘机工作装置实时连续挖掘轨迹规划
多目标PSO生成单循环轨迹样本,PINN学习状态到轨迹参数的映射,并在四类沟槽任务中以4.20–4.46 ms平均时间规划单条轨迹。
论文摘要
论文提出面向自主挖掘机的实时任务导向连续挖掘轨迹规划方法:采用多目标PSO优化单次挖掘循环,以优化结果训练物理信息神经网络,并将PINN嵌入典型任务规划框架。四种沟槽截面验证中,单条轨迹平均规划时间低于4.5 ms,轨迹总体性能与PSO规划结果的差异约为5%。
- Excavators
- Trajectory planning
- Task-oriented
- Real-time planning
- PINN
单循环优化、PINN训练和连续任务规划组成三阶段方法
Fig.3将方法划分为单循环轨迹规划、PINN训练和面向任务的连续轨迹规划。PSO在目标与约束条件下求解轨迹参数,并将优化结果作为网络训练样本。
训练后的PINN接收任务条件和当前工作装置姿态,输出轨迹参数;任务框架根据约束判断继续规划或结束作业。
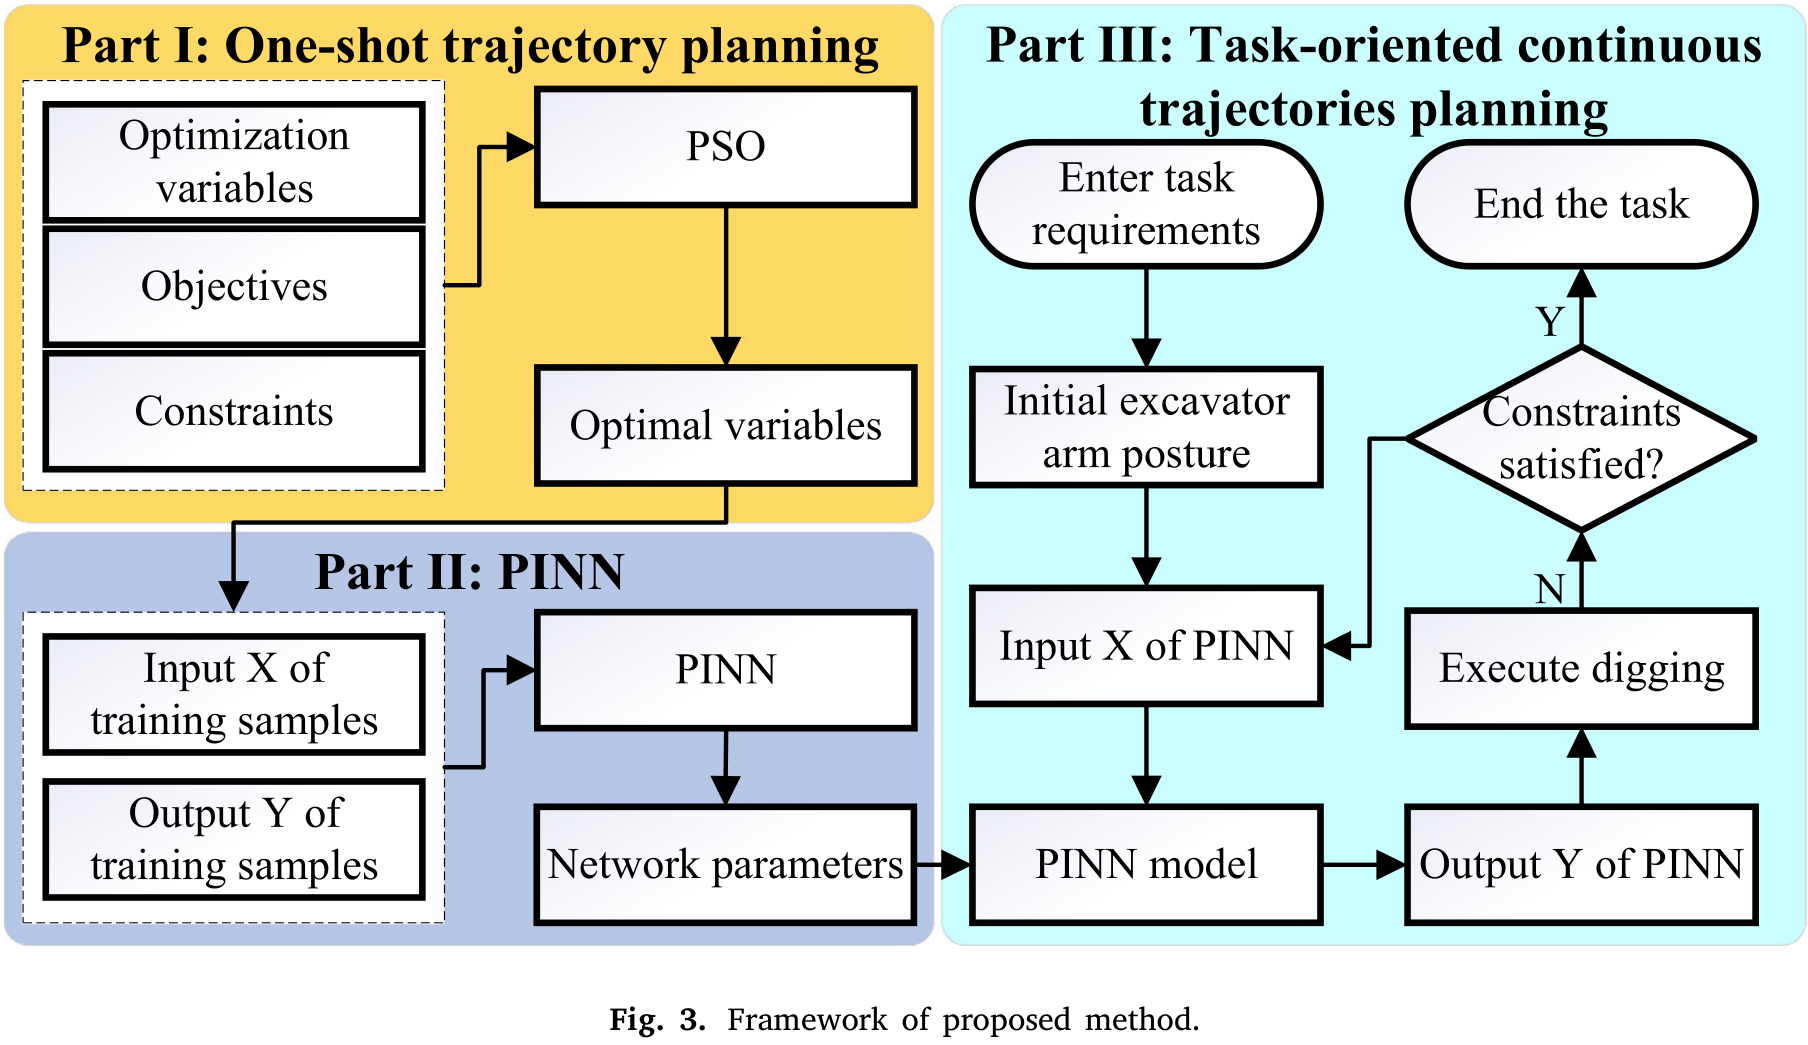
论文提出的方法框架。
Framework of proposed method.
查看高清原图 ↗向下与向后两类轨迹分别用于建立深度和扩展长度
Fig.2给出两类挖掘轨迹及其衔接位置。第一类轨迹的初始切削角范围为40°–90°,主要用于向下达到沟槽深度。
第二类轨迹初始切削角为0°–40°,在既定深度附近向后推进;连续任务通过两类轨迹及必要的移机动作覆盖目标沟槽。
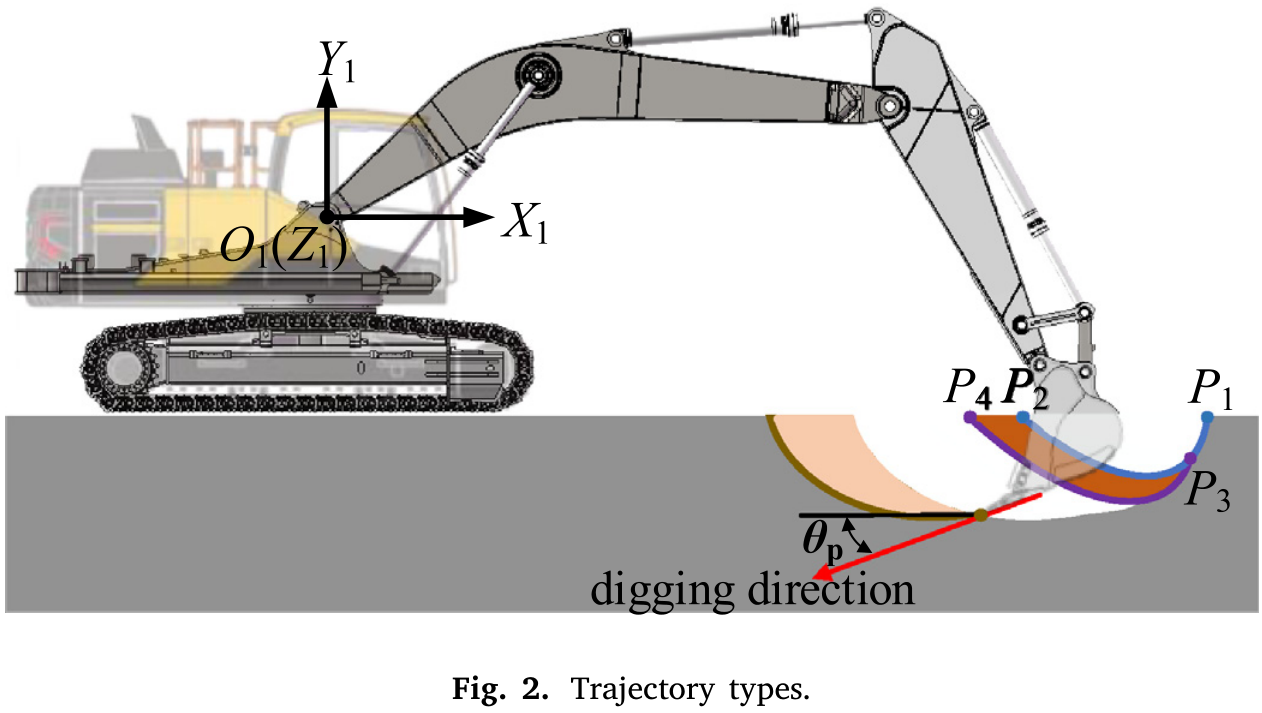
轨迹类型。
Trajectory types.
查看高清原图 ↗六次多项式和四个变量描述三关节轨迹
动臂、斗杆和铲斗关节角以共同完成时间参数化为六次多项式。给定起终点边界后,PSO搜索a₁₆、a₂₆、a₃₆和完成时间t。
目标函数对挖掘时间、能耗和满斗率分别赋予0.5、0.2和0.3的归一化权重,并施加关节角、速度、加速度、转矩、功率、切削角和作业时间约束。
网络同时学习PSO样本和物理约束
Fig.4中,输入X由起点与终点的六个关节角和挖掘面积高度参数H组成,输出Y为a₁₆、a₂₆、a₃₆和t。
两类轨迹各生成1,800组样本,其中1,600组用于训练、200组用于测试。总损失包括MSE、机构约束、切削角约束、满斗率约束和综合性能约束。
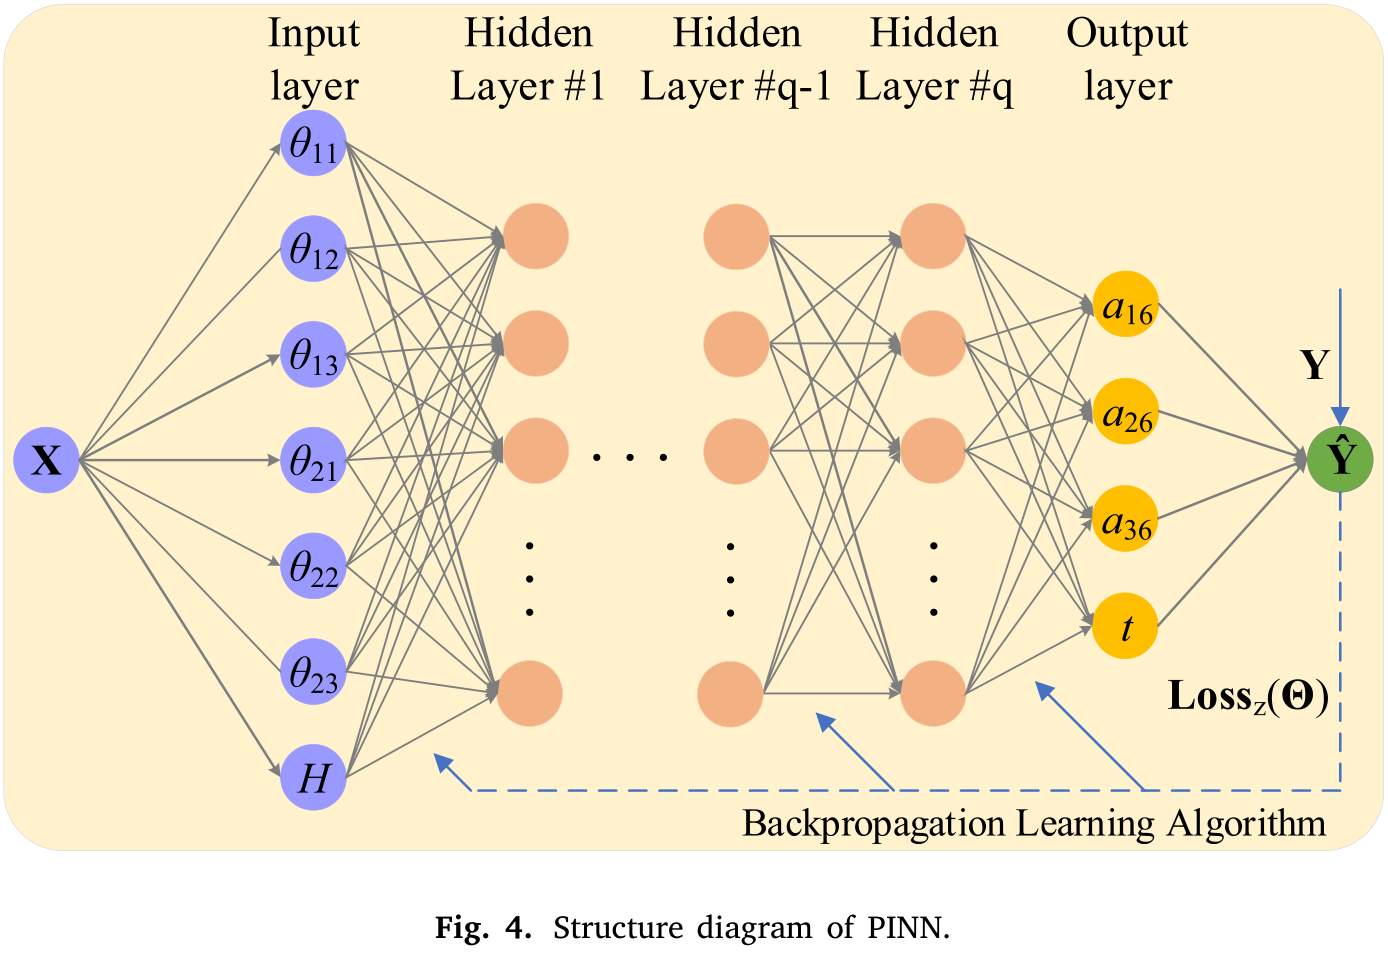
PINN结构图。
Structure diagram of PINN.
查看高清原图 ↗沟槽几何和初始位置决定轨迹调用与移机顺序
任务输入包括沟槽长度、宽度、深度、两侧坡角及初始挖掘位置。规划首先重复第一类轨迹达到目标深度,再调用第二类轨迹扩展沟槽长度。
当前工作范围不足时,任务框架调整挖掘机位置后继续生成轨迹,直到沟槽长度满足任务要求。
四种沟槽截面由不同数量的连续轨迹构成
Fig.14展示任务A–D的规划轨迹和目标轮廓。四类任务的轨迹覆盖面积与设计沟槽截面面积差分别为8.7%、3.7%、1.2%和3.3%。
Table 4中,PINN规划单条轨迹的平均时间为4.20–4.46 ms;相同任务下PSO平均时间为59.56–70.23 s。
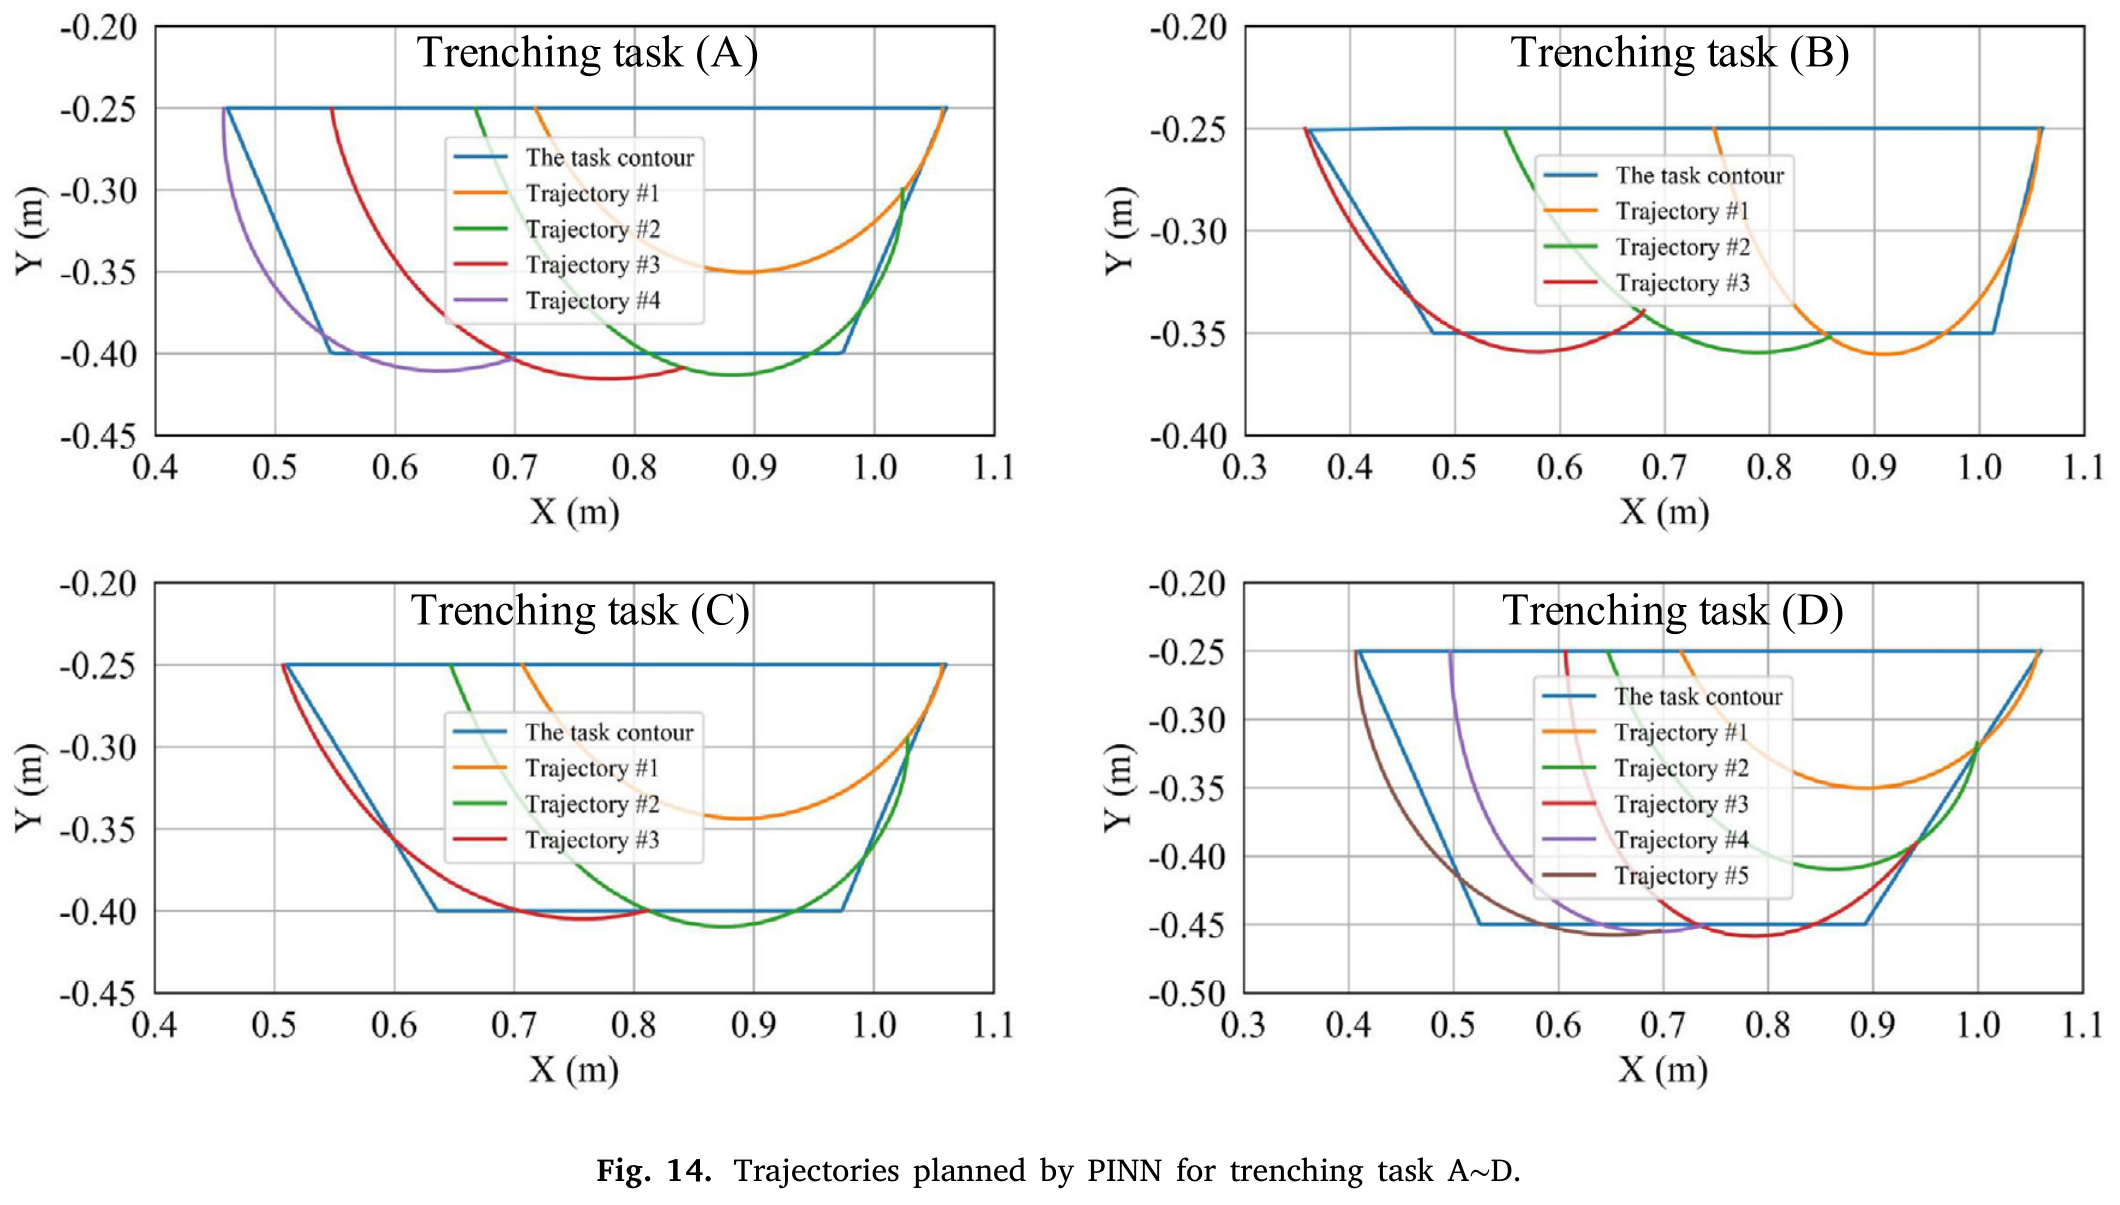
PINN为沟槽任务A至D规划的轨迹。
Trajectories planned by PINN for trenching task A∼D.
查看高清原图 ↗缩比电驱动样机完成任务A的四次连续挖掘
实验平台使用伺服电动缸驱动动臂、斗杆和铲斗关节,履带与回转由无刷直流电机驱动;材料区尺寸为0.90 m×0.60 m×0.30 m,介质为橡胶颗粒。
Fig.15展示第一次挖掘的开始与结束状态。四次连续挖掘后,任务A最终轮廓的长度、宽度、深度和两侧坡角相对误差为5.0%–11.7%。
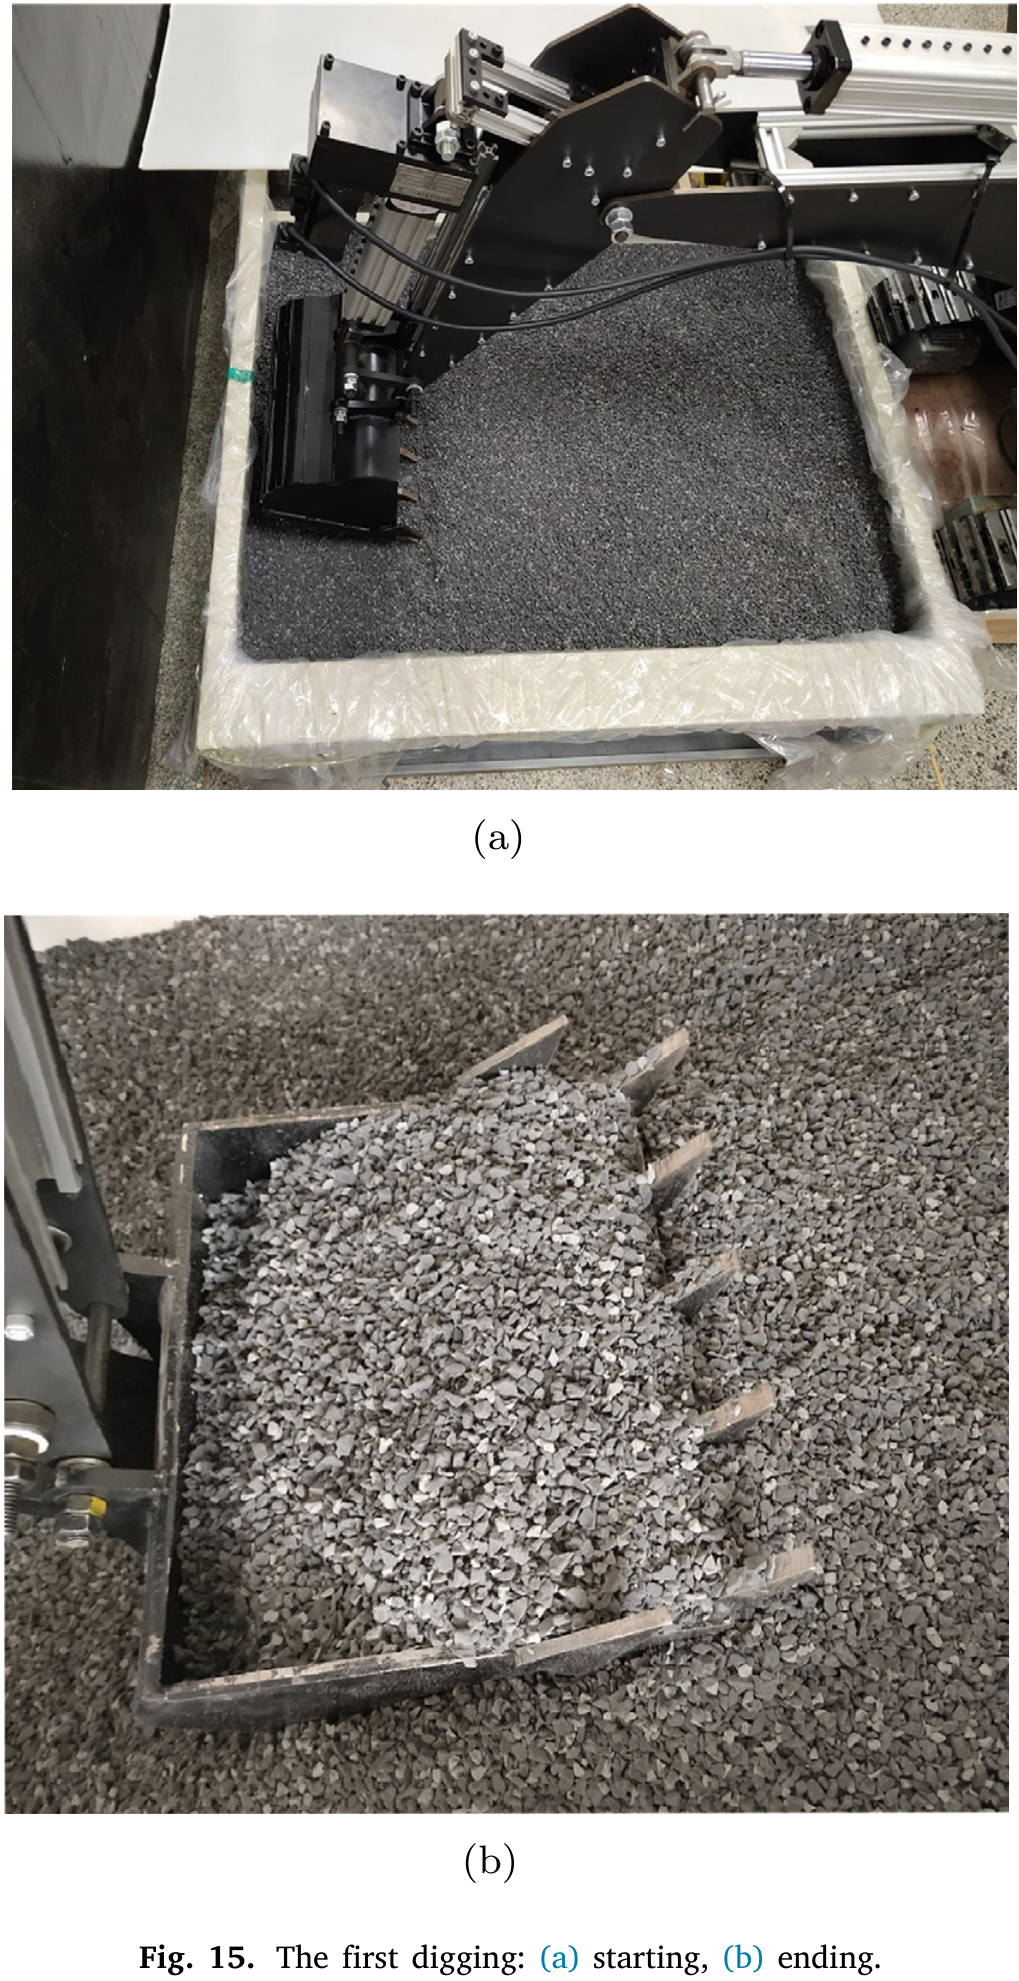
第一次挖掘:(a)开始,(b)结束。
The first digging: (a) starting, (b) ending.
查看高清原图 ↗样机尺度、材料流动与执行机构差异限定实验条件
定量结果来自四类缩比沟槽规划和任务A的电驱动样机实验,材料为橡胶颗粒。实际能耗比理论结果约高13%,实测装斗体积与理论计算相差约0.44×10³ cm³。
论文将差异归因于关节摩擦、材料参数和散料流动,并提出后续研究液压缸与电动缸之间的动态差异。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
YAO Z, ZHAO S, TAN X, et al. Real-time task-oriented continuous digging trajectory planning for excavator arms[J]. Automation in Construction, 2023, 152: 104916. DOI:10.1016/j.autcon.2023.104916.
Yao, Z., Zhao, S., Tan, X., Wei, W., & Wang, Y. (2023). Real-time task-oriented continuous digging trajectory planning for excavator arms. Automation in Construction, 152, 104916. https://doi.org/10.1016/j.autcon.2023.104916
Z. Yao, S. Zhao, X. Tan, W. Wei, and Y. Wang, “Real-time task-oriented continuous digging trajectory planning for excavator arms,” Automation in Construction, vol. 152, Art. no. 104916, 2023, doi: 10.1016/j.autcon.2023.104916.