论文原文与图表
Digging Trajectory Optimization for Cable Shovel Robotic Excavation Based on a Multi-Objective Genetic Algorithm
基于多目标遗传算法的电铲机器人挖掘轨迹优化
论文以挖掘时间和单位载荷能耗为目标,先优化恒定切削角理论轨迹,再用四个速度控制时刻形成可执行的提升与推压曲线。
论文摘要
论文面向电铲机器人化挖掘,建立两阶段多目标遗传算法。优化目标为挖掘时间和单位载荷能耗,约束来自驱动系统能力及几何条件。WK-55电铲在安家岭矿区的实测性能用于确定约束和物料参数。第一阶段使平均挖掘时间从20 s降至约10 s;第二阶段使五组平面工况的单位载荷能耗平均降低13.28%。
- digging trajectory
- cable shovel
- robotic excavation
- multi-objective genetic algorithm
恒定土壤切削角轨迹连接料堆几何与提升、推压运动
论文从对数螺旋出发,构造土壤切削角δd保持恒定的理论挖掘轨迹。初始极径ρ0、切削角δd和挖掘时间td决定第一阶段的轨迹。
理论轨迹对应的提升与推压速度在起止时刻均为非零值,与工作机构起止阶段固定、速度和加速度为零的要求不一致。
运动学、挖掘阻力和物料体积模型计算力、功率、满斗率与单位载荷指标
工作装置按提升和推压两个自由度建模,计算铲斗齿尖及斗杆的速度和加速度。土壤切向阻力由单位挖掘阻力K、斗宽b和切削厚度c(t)组成,法向阻力由比例λ确定。
提升与推压能耗分别由驱动力和速度随时间积分得到;挖掘质量由切削厚度积分、物料容重和斗宽计算,进而得到满斗率、单位载荷能耗E/M和单位载荷时间。
第一阶段搜索理论轨迹,第二阶段优化速度控制时刻
第一阶段以ρ0、δd和td为变量,几何边界、驱动速度、力、功率和最低满斗率构成约束;多目标遗传算法同时处理单位能耗和单位时间。
第二阶段以t1、t2、t3、t4为变量,使提升和推压速度从零开始、在中段匹配理论轨迹,并在结束时使速度和加速度回到零。两个阶段均通过Pareto支配、交叉、变异和决策选择获得轨迹。
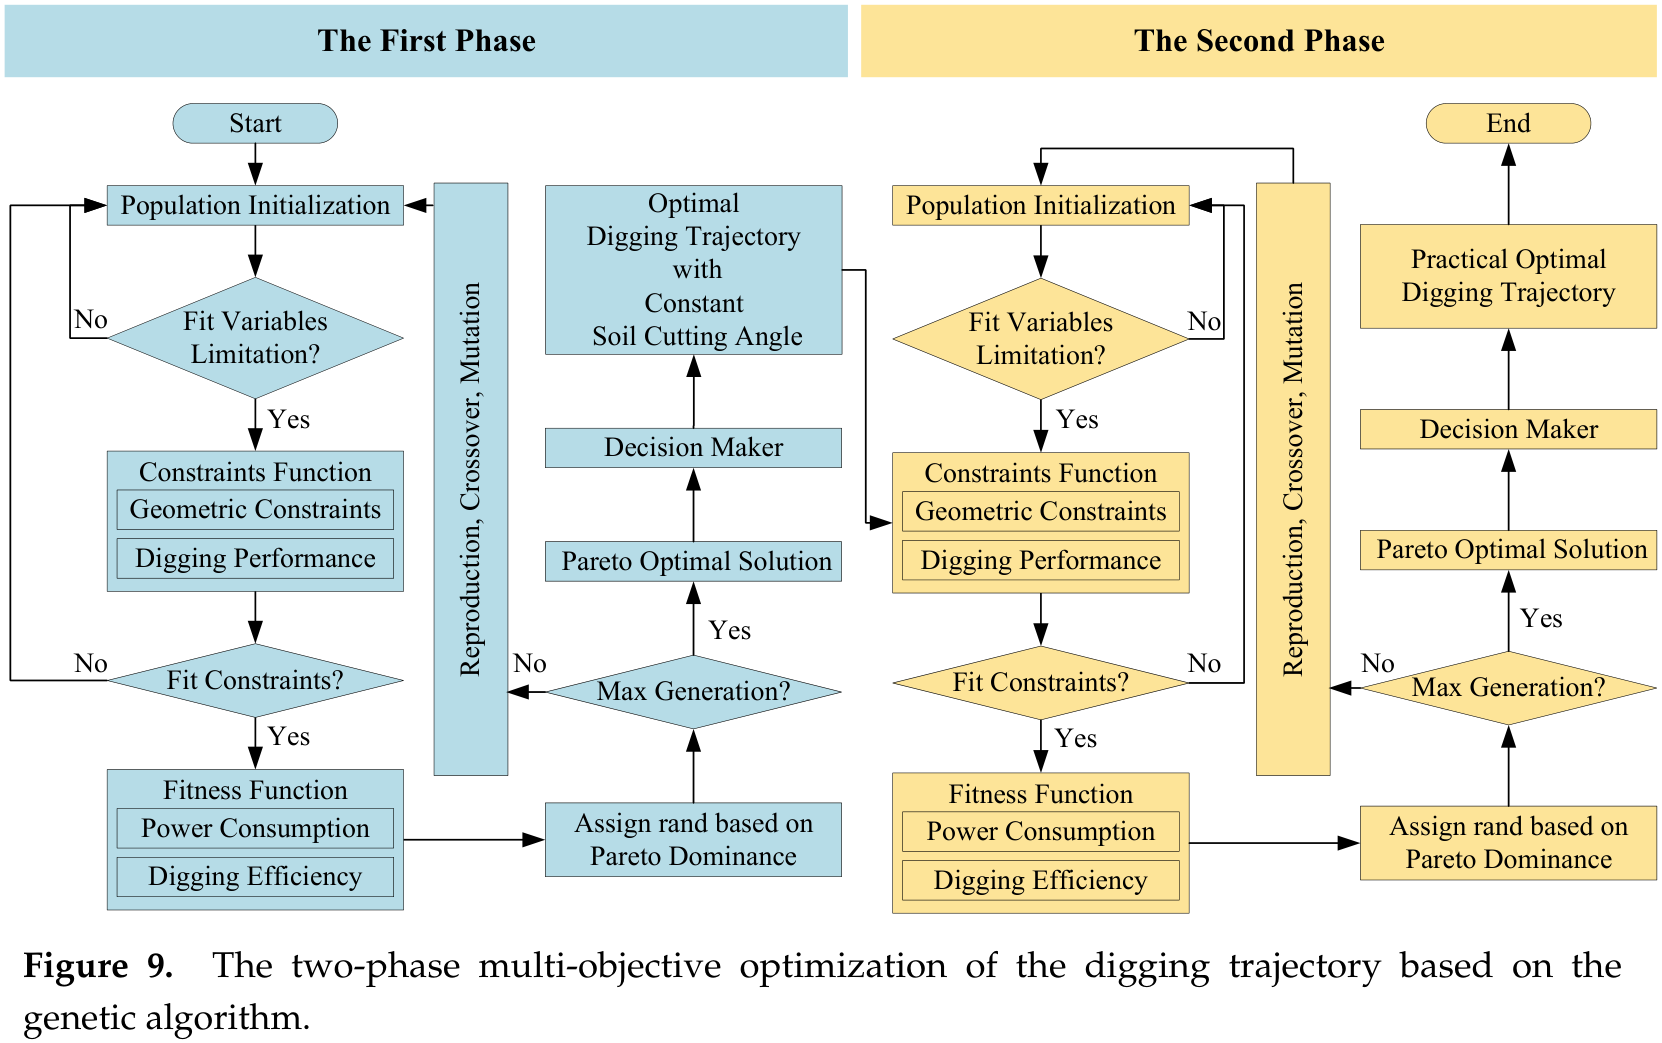
基于遗传算法的挖掘轨迹两阶段多目标优化。
The two-phase multi-objective optimization of the digging trajectory based on the genetic algorithm.
查看高清原图 ↗WK-55现场数据用于确定驱动边界与物料参数
研究对象为名义斗容约55 m³的WK-55电铲。安家岭露天煤矿现场试验记录人工操作的铲斗轨迹和驱动系统性能边界。
现场平均挖掘时间为20 s、最短挖掘时间为15 s;提升与推压机构的最大速度、加速度、力和功率进入优化约束。物料容重取1700 kg/m³,单位挖掘阻力K为225 kPa。
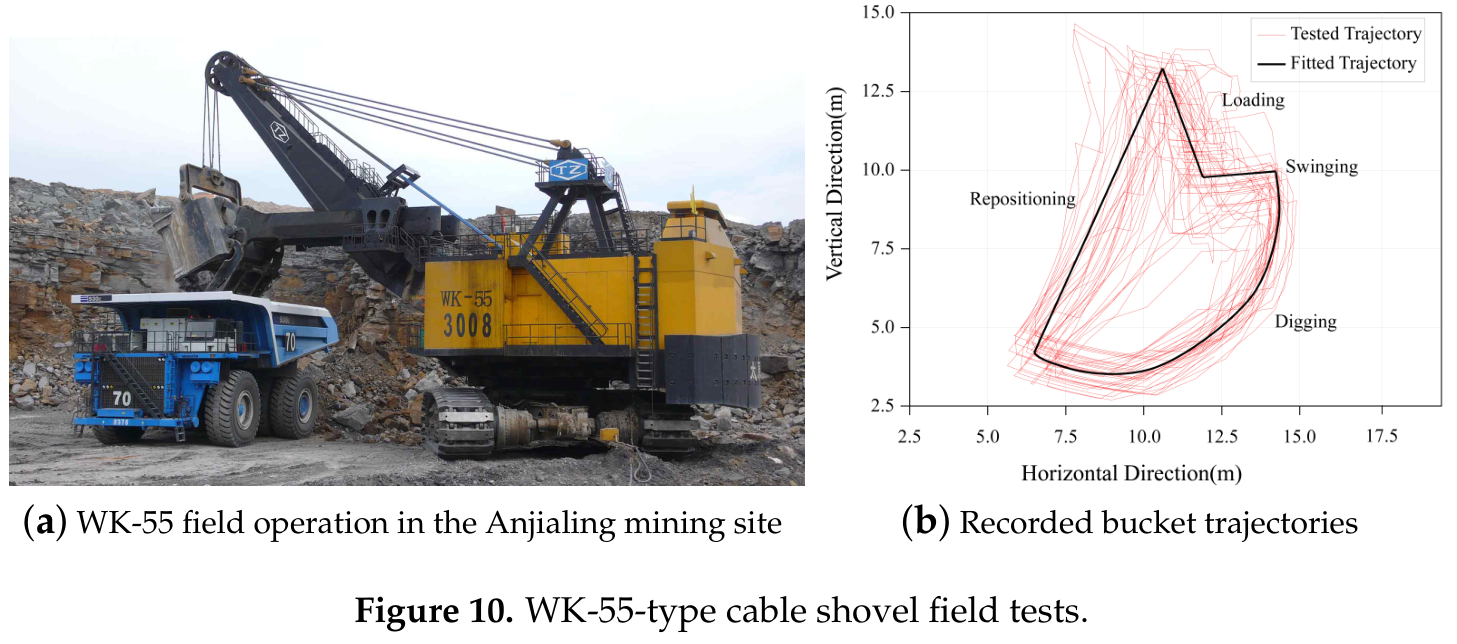
WK-55型电铲现场试验。
WK-55-type cable shovel field tests.
查看高清原图 ↗坡角、挖掘距离和曲面料堆共同定义优化工况
五组平面工况包括坡角40°与挖掘距离2.5、3.5、4.5 m的组合,以及距离2.5 m时坡角37°和43°的组合。
曲面验证以40°直线坡面为参照,设置四种凹凸曲线,并在2.5、3.5、4.5 m三种挖掘距离下形成十二组轨迹条件。
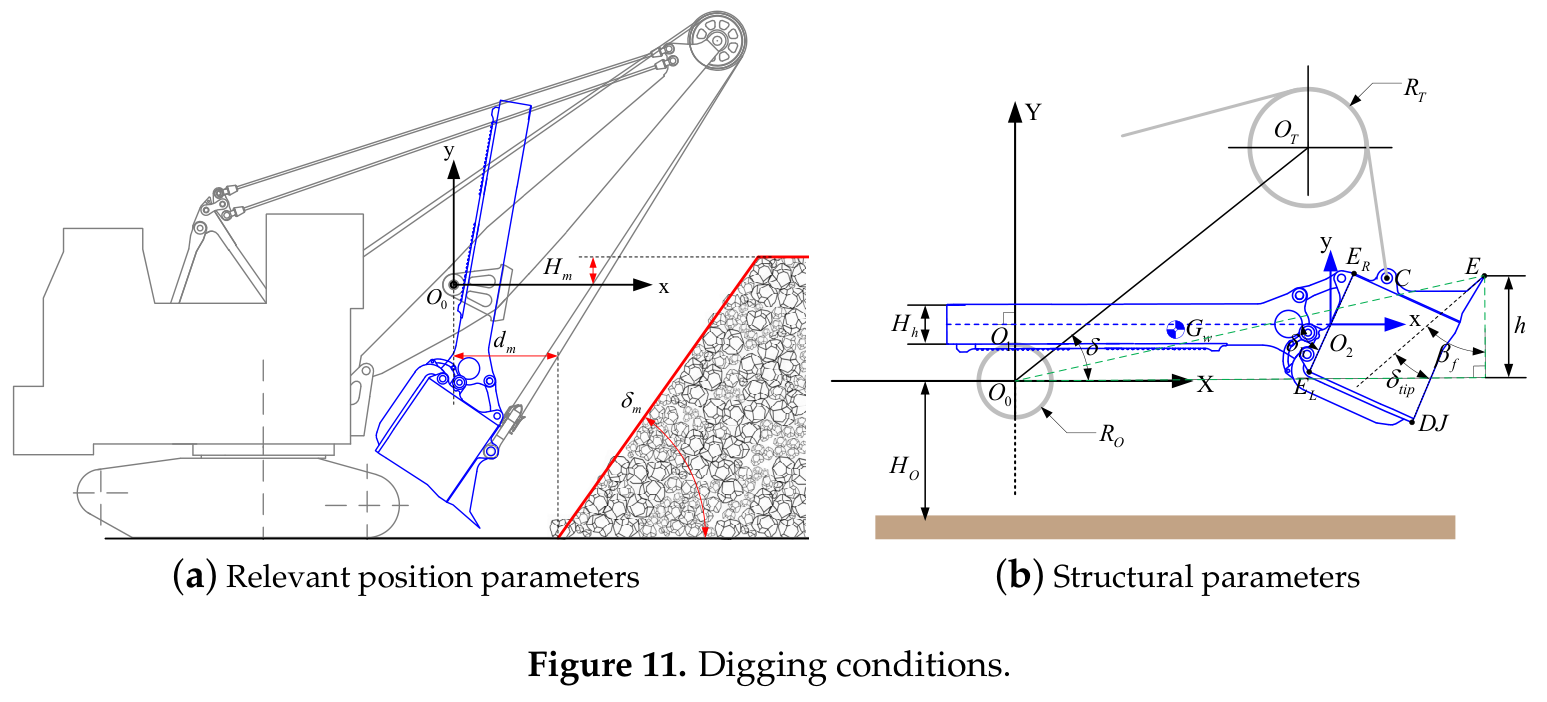
挖掘工况。
Digging conditions.
查看高清原图 ↗五组平面工况的优化挖掘时间集中在约10 s
Condition I的Pareto解中,初始极径和切削角收敛到较集中区间,挖掘时间分布较离散,因此论文使用挖掘时间选择一组Pareto结果。
五组平面工况的优化挖掘时间为10.02–10.11 s,满斗率为0.8995–1.0126;单位载荷能耗为268.8554–296.8358 J/kg。距离固定时坡角变化主要影响初始极径;坡角固定时距离增大对应较小切削角和较高单位载荷能耗。
曲面轮廓改变轨迹位置,过近工况可能没有满足约束的解
四种曲面轮廓相对40°直线坡面的上下偏移不同,优化轨迹随曲面前后移动或在早期完成装料。
Curve 3、挖掘距离2.5 m时没有满足约束的最优轨迹。论文据此指出,电铲与料堆之间需要保持合理距离。
第二阶段缩短轨迹末段,并使速度和功率在起止阶段回到零
以Condition I为例,第二阶段轨迹保留第一阶段的主要形状,但总长度缩短,在铲斗越过物料坡面后结束。提升与推压速度、功率从零开始并在挖掘结束时回到零。
Condition I第二阶段的满斗率为0.9579,单位载荷能耗为237.0699 J/kg;第一阶段对应值为0.9598和271.2458 J/kg。
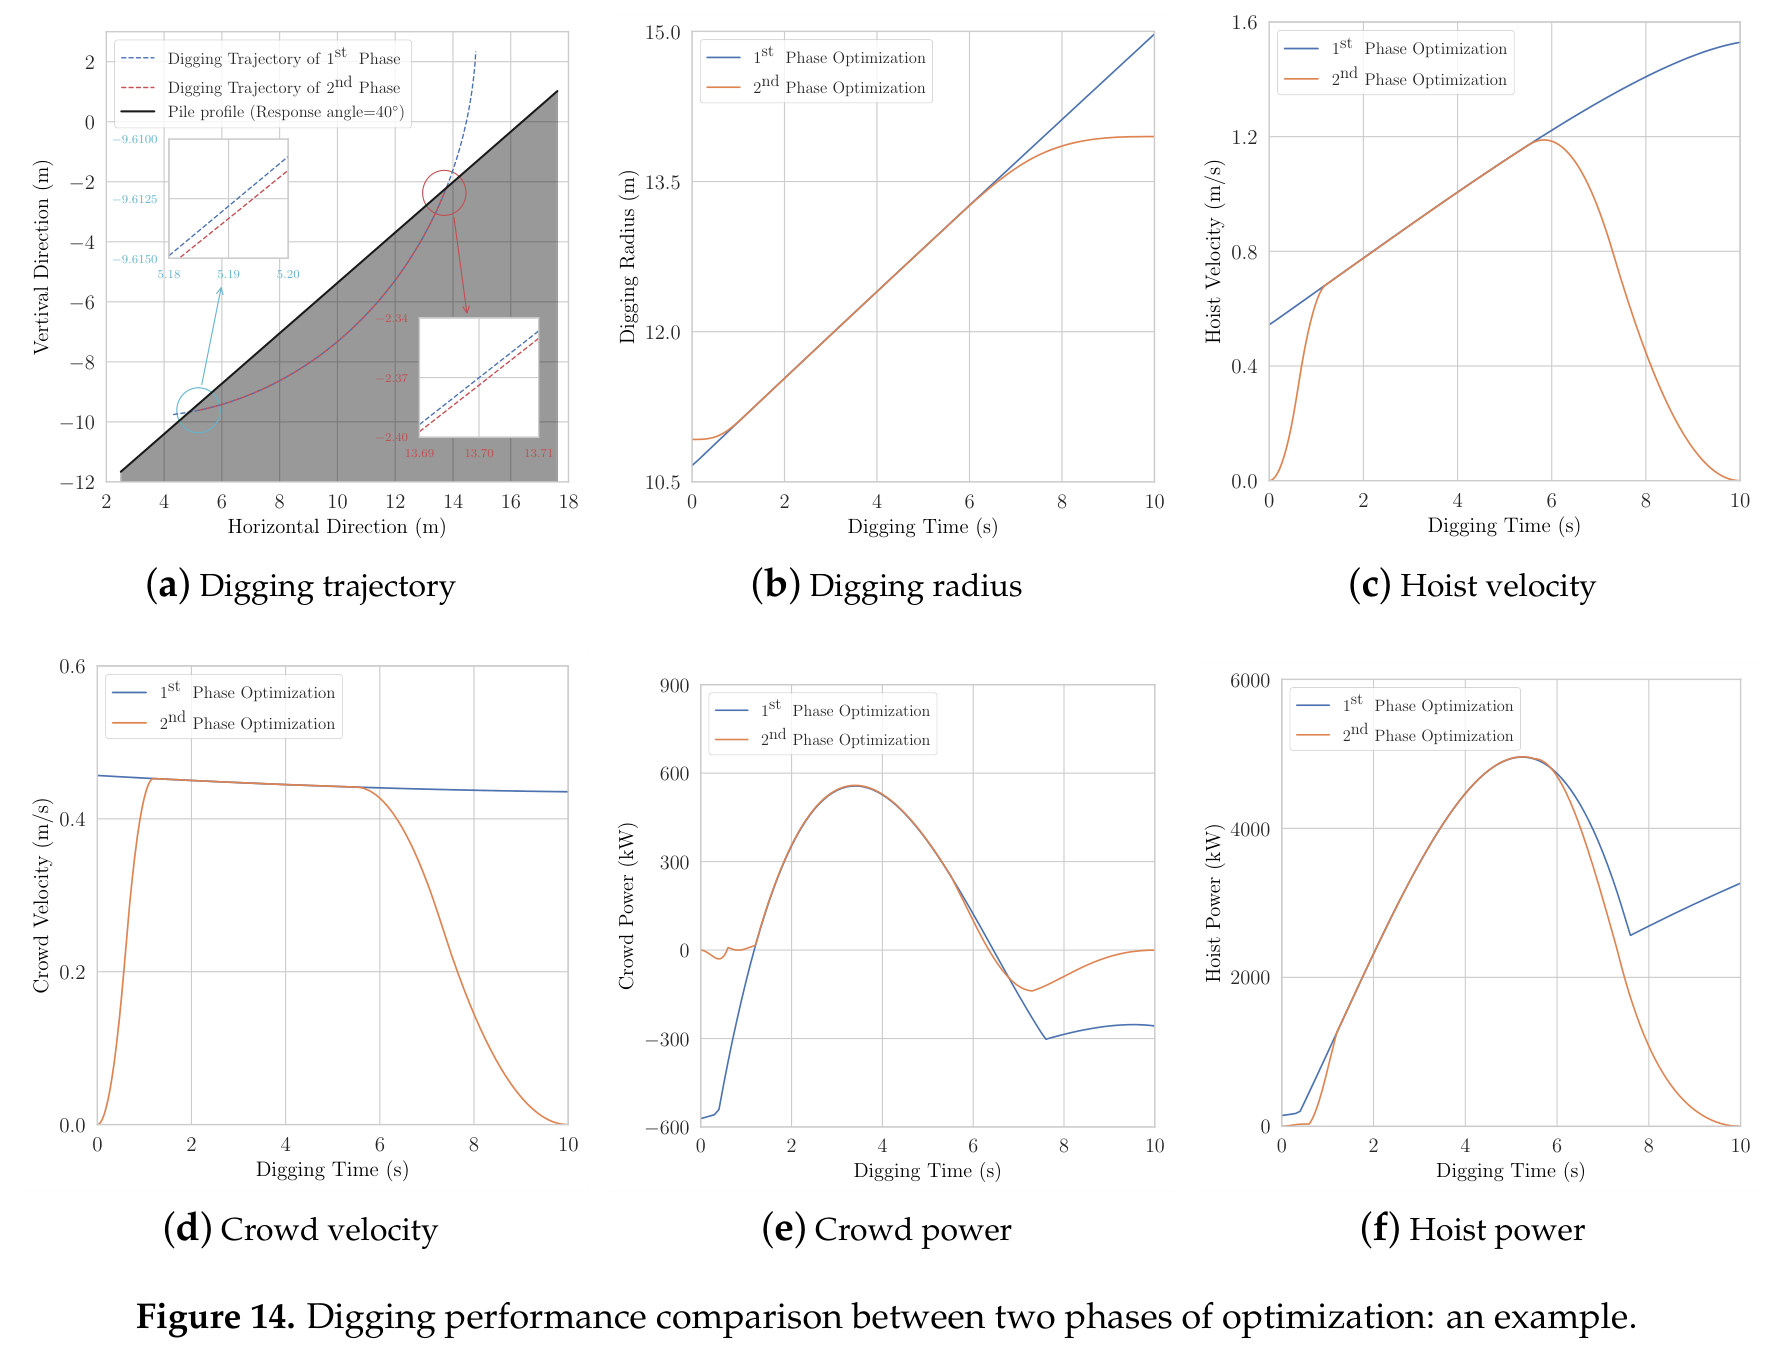
两阶段优化挖掘性能比较示例。
Digging performance comparison between two phases of optimization: an example.
查看高清原图 ↗五组平面工况中单位载荷能耗平均降低13.28%
两阶段结果的最大提升功率、最大推压功率和满斗率接近。第二阶段在五组工况下均降低单位载荷能耗,论文报告平均降幅为13.28%。
第一阶段对应理论恒定切削角轨迹,第二阶段加入驱动速度与加速度连续性要求。
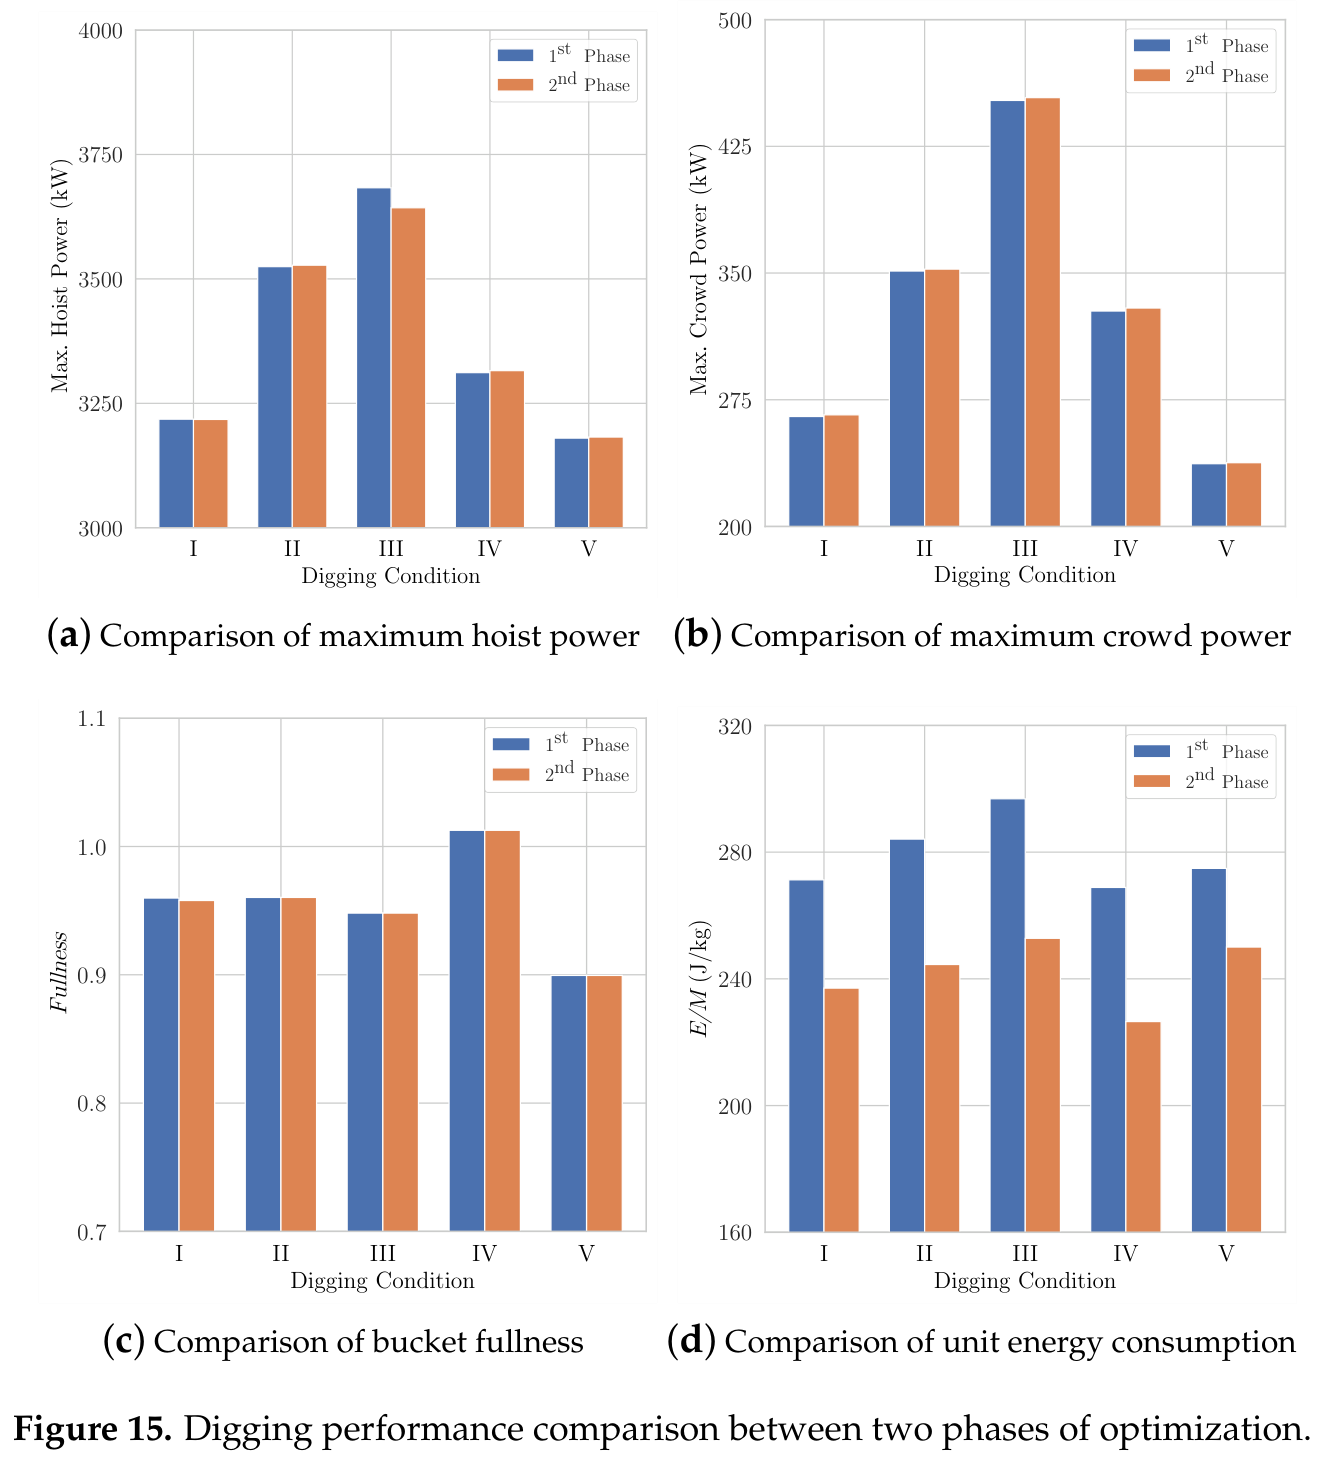
两阶段优化的挖掘性能比较。
Digging performance comparison between two phases of optimization.
查看高清原图 ↗验证基于WK-55现场参数和论文设定的平面、曲面料堆条件
论文使用WK-55现场测得的驱动边界和安家岭矿区物料参数,并在五组平面工况及十二组曲面条件中计算轨迹。
论文结论指出,不同工况对应不同最优轨迹;设备距料堆过近时可能不存在满足约束的解。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
BI Q, WANG G, WANG Y, YAO Z, HALL R. Digging Trajectory Optimization for Cable Shovel Robotic Excavation Based on a Multi-Objective Genetic Algorithm[J]. Energies, 2020, 13(12): 3118. DOI:10.3390/en13123118.
Bi, Q., Wang, G., Wang, Y., Yao, Z., & Hall, R. (2020). Digging trajectory optimization for cable shovel robotic excavation based on a multi-objective genetic algorithm. Energies, 13(12), 3118. https://doi.org/10.3390/en13123118
Q. Bi, G. Wang, Y. Wang, Z. Yao, and R. Hall, “Digging Trajectory Optimization for Cable Shovel Robotic Excavation Based on a Multi-Objective Genetic Algorithm,” Energies, vol. 13, no. 12, Art. no. 3118, 2020, doi: 10.3390/en13123118.