论文原文与图表
Bio-inspired Excavator Digging Trajectory Planning: Insights from Mole Digging Patterns
仿鼹鼠挖掘模式的挖掘机挖掘轨迹规划
本文分析鼹鼠前肢结构、挖掘动作和轨迹形态,将仿生轨迹映射到挖掘机驱动空间,并通过多项式优化、动态运动基元和避障项生成挖掘轨迹。
论文摘要
挖掘轨迹的自动快速生成是实现智能挖掘机的基础。论文以鼹鼠为仿生原型,提出一种基于模仿学习的挖掘机轨迹生成方法。方法先分析鼹鼠前肢结构、挖掘原理、形态和轨迹模式,再使用高阶多项式拟合与优化鼹鼠挖掘轨迹,随后基于动态运动基元学习样本轨迹,并引入避障算法。仿真实验与比较包括轨迹复现、任务位置变化和障碍物条件下的轨迹生成。
- Biomimetic
- Excavator
- Trajectory planning
- Imitation learning
- Dynamic movement primitive
仿生轨迹样本、优化规划与模仿学习
方法分为鼹鼠挖掘形态与轨迹仿生、仿生轨迹规划、轨迹泛化生成三个部分。第一部分比较鼹鼠与挖掘机的结构和运动特征,第二部分将鼹鼠轨迹映射到挖掘机工作空间并优化,第三部分使用DMP学习样本并生成新轨迹。
Fig.1给出从生物结构与轨迹观察、挖掘机运动学映射、多项式插值与优化,到DMP泛化和障碍规避的完整流程。
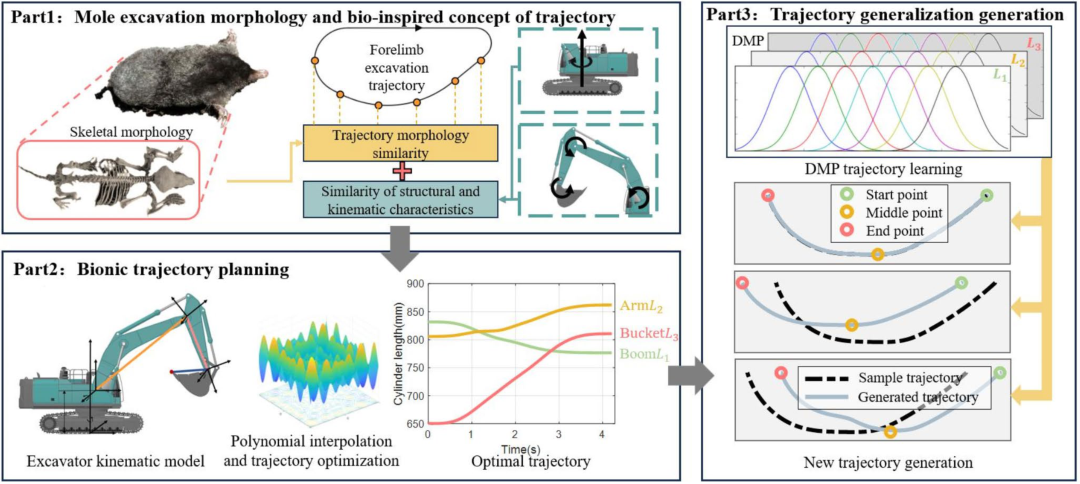
仿鼹鼠挖掘轨迹模仿学习框架。
Bio-inspired mole excavation trajectory imitation learning framework.
查看高清原图 ↗前肢结构、刮掘—回收动作与轨迹对应
鼹鼠前肢由肩胛骨、锁骨、肱骨、尺骨、桡骨和手骨组成。较短的肱骨转动产生挖掘作用,较长的前臂和手部扩大挖掘范围,宽大的手掌扩大与土体接触的区域。
鼹鼠动作包括刮掘和回收。论文把爪部插入、刮掘和手部回收分别对应到挖掘机铲斗切入、拖曳和转斗阶段,并据此建立轨迹形态映射。
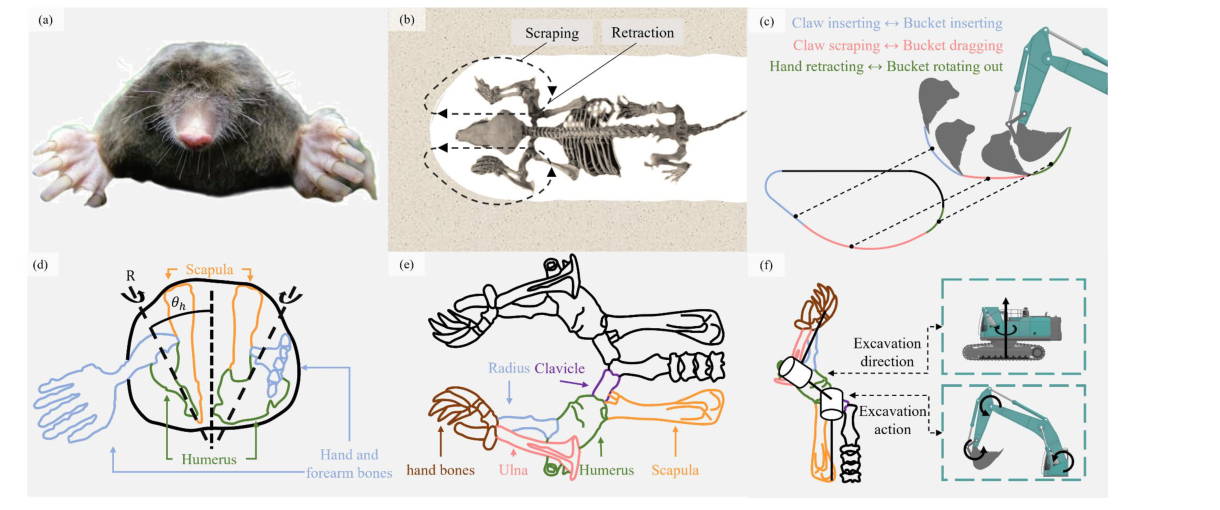
鼹鼠生理结构:(a)前肢挖掘型鼹鼠,(b)挖掘轨迹,(c)鼹鼠与挖掘机的轨迹形态,(d)骨骼前视图,(e)骨骼俯视图,(f)挖掘动作与挖掘方向的分离。
Physiological structure of mole: a forelimb digging mole; b excavation trajectory; c the trajectory shapes of mole and excavator, d front view of bones; e top view of bone; f separation of excavation action and excavation direction.
查看高清原图 ↗三空间映射、六个关键点与分段多项式
论文建立笛卡尔空间、关节空间和液压缸驱动空间之间的运动学关系。前向运动学采用D-H方法,动力学采用拉格朗日方法,铲斗—土体作用力用切向与法向阻力表示。
鼹鼠挖掘轨迹被映射到挖掘机XZ平面并按工作范围缩放,沿轨迹均匀选择六个关键点。六点转换为三组液压缸长度,形成五段轨迹。
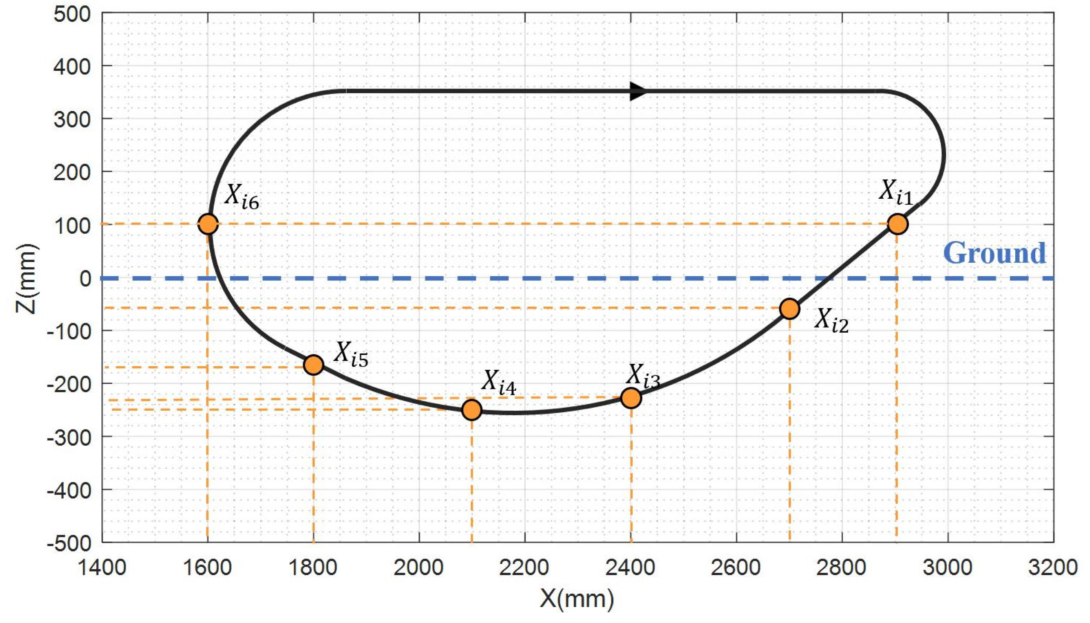
轨迹关键点的选择。
Selection of keypoints for trajectory.
查看高清原图 ↗5-4-5-4-5多项式、E-WOA与DMP
五段轨迹分别采用5-4-5-4-5阶多项式。段间位移、速度、加速度和加加速度连续;待优化变量最终为五段运动时间。目标函数同时包括挖掘时间、挖掘体积和能耗。
E-WOA在液压缸位置、速度、加速度、推力和功率约束下搜索样本轨迹。DMP使用高斯径向基函数编码三组液压缸轨迹,并通过改变起点、中间点和终点生成新任务轨迹。转向角项根据障碍物方位和距离改变轨迹。
多体动力学—离散元环境与三类任务
验证使用挖掘机工作装置虚拟样机和颗粒物料离散元模型。物料由50%圆砾和50%棱角砾石组成,粒径为10–20 mm,体积密度为1550 kg/m³。
三类任务分别保持样本任务点、改变挖掘位置与深度、在轨迹附近布置圆柱障碍物,用于比较原位置复现、新位置泛化和障碍规避。全部结果来自联合仿真。
轨迹复现、任务变化与障碍规避结果
优化样本轨迹的联合仿真总挖掘时间为4.4 s,速度、加速度和液压缸推力保持在设定约束范围内;挖掘体积约为斗容的1.5倍。
Fig.7中,原位置任务的生成轨迹与样本轨迹接近;改变任务点后,生成轨迹随新的起点、中间点和终点变化;障碍物任务中,轨迹在约1.5–2.5 s阶段向上偏转并绕过圆柱障碍物。
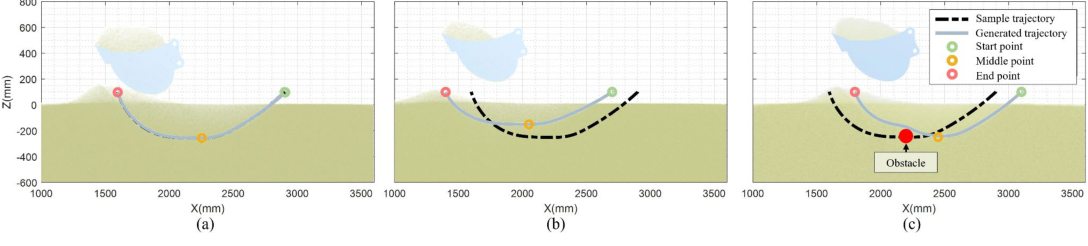
各项任务的挖掘结果。
The excavation results of each task.
查看高清原图 ↗梯形沟槽任务中的本文方法、PINN与TD3
梯形沟槽仿真中,本文方法平均轨迹生成时间为0.70 s,平均挖掘体积为4.63×10³ cm³,平均能耗为0.061 Wh,平均挖掘时间为6.67 s,平均生产率为0.69×10³ cm³/s。
PINN和TD3的训练数据不含障碍物轨迹,在该比较中未生成避障轨迹。Fig.9展示统一任务目标和障碍物条件下三种方法的轨迹与避障结果。
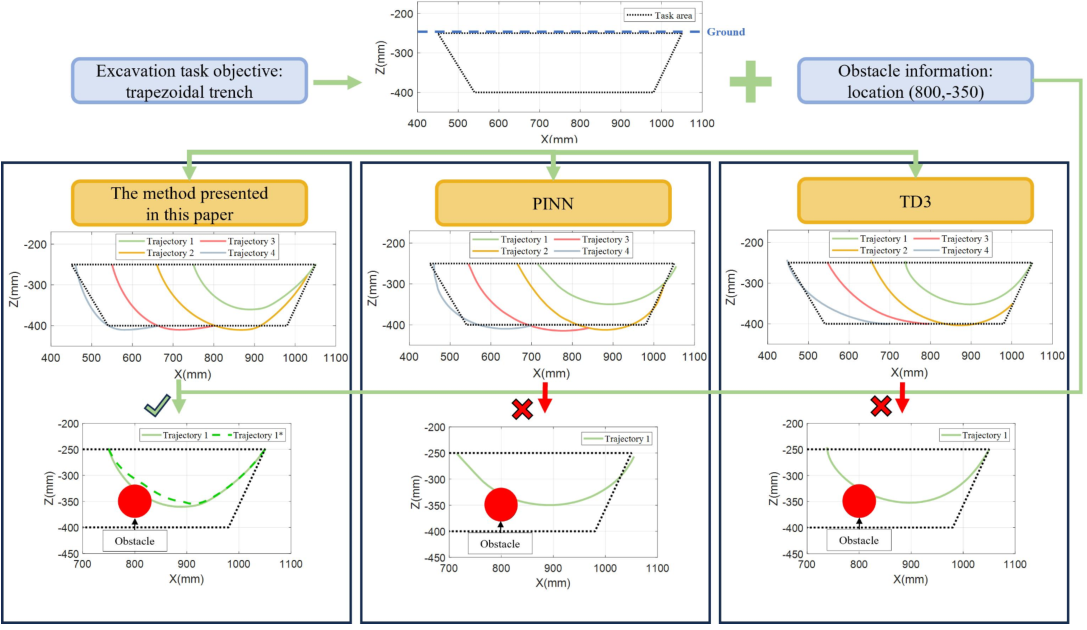
本文方法、PINN方法和TD3方法的挖掘结果比较。
Comparison of excavating results among this article’s method, PINN method, and TD3 method.
查看高清原图 ↗仿真验证范围与后续研究内容
论文没有进行物理实机实验。DMP生成过程未考虑地质条件变化,也未加入挖掘阻力变化反馈;样本轨迹仅对应沟槽挖掘任务。
迁移到其他机型时需要修改目标挖掘机的运动学和动力学参数,并重新生成样本轨迹。后续研究包括物理实验、阻力反馈、地质变化以及地面平整和坡面修整等任务。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
TAN X, CHEN C, YAO Z, et al. Bio-inspired Excavator Digging Trajectory Planning: Insights from Mole Digging Patterns[J]. Journal of Bionic Engineering, 2025, 22(3): 1287-1303. DOI:10.1007/s42235-025-00685-w.
Tan, X., Chen, C., Yao, Z., Wang, G., & Huang, Q. (2025). Bio-inspired excavator digging trajectory planning: Insights from mole digging patterns. Journal of Bionic Engineering, 22(3), 1287–1303. https://doi.org/10.1007/s42235-025-00685-w
X. Tan, C. Chen, Z. Yao, G. Wang, and Q. Huang, “Bio-inspired excavator digging trajectory planning: Insights from mole digging patterns,” Journal of Bionic Engineering, vol. 22, no. 3, pp. 1287–1303, 2025, doi: 10.1007/s42235-025-00685-w.