论文原文与图表
Generalizable collaborative path planning for heterogeneous construction vehicles via DSN–GRU and dual-path fusion
面向异构工程车辆的可泛化协同路径规划:DSN–GRU与双路径融合方法
本文提出一种面向异构装载机—自卸车组合的协同路径规划方法,利用DSN–GRU解耦车型与路径特征,并融合Bi-elementary和CC-Steer生成连续曲率路径。
论文摘要
论文面向建筑与矿山作业中异构装载机—自卸车协同路径规划的泛化性和平滑性问题,提出以DSN–GRU为学习与预测模块的协同规划框架。Domain Separation Network分离跨车型共享路径特征与车型私有参数,GRU完成序列建模;Bi-elementary与CC-Steer双路径融合机制生成连续曲率轨迹,改进GA-MPSO用于提高关键点生成的全局搜索能力和效率。方法适应最高17.3%的轴距差异和18.5%的转向特性波动,仿真与原型试验中路径长度和行驶时间相较对比方法均有降低。
- Construction vehicle collaboration
- Path planning
- DSN–GRU
- GA-MPSO
- Generalizability
关键点优化、特征解耦与双路径融合
规划框架先由改进GA-MPSO联合优化装载机转向点、卸载点以及自卸车停车和转向点,再由DSN–GRU根据作业场景与车辆参数输出适用于不同车型组合的关键点。
路径生成阶段将CC-Steer的连续曲率特性与Bi-elementary路径对频繁前进—倒车切换的适应性结合,生成装载机与自卸车的协同参考路径。
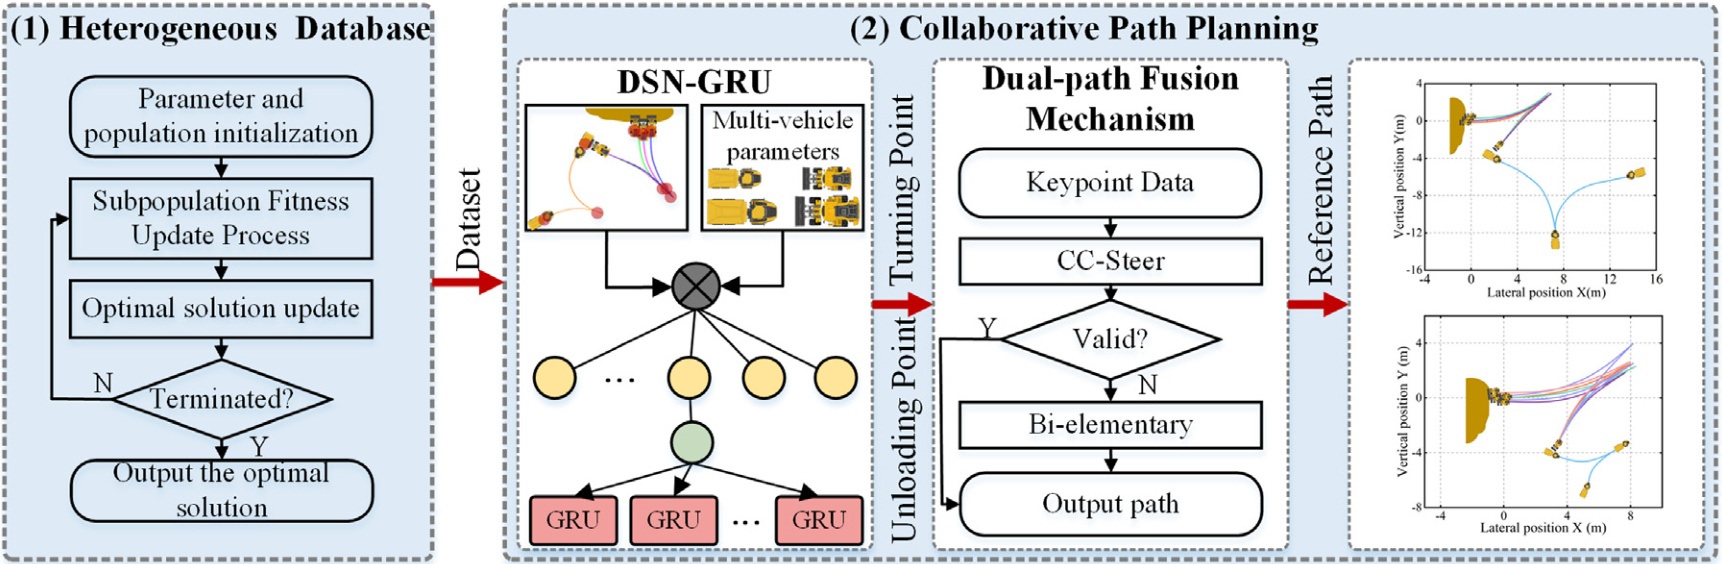
规划方法的总体框架。
Overall framework of the planning method.
查看高清原图 ↗共享路径特征与车型私有特征的解耦
挖掘点和车辆初始位姿经编码器形成共享路径特征,装载机和自卸车的轴距、车宽及转向约束形成车型私有特征。转换层与融合层组合两类表示,GRU解码器输出卸载点和转向点序列。
训练数据库由6类装载机和6类自卸车参数组合构成,共包含5000个协同作业场景。
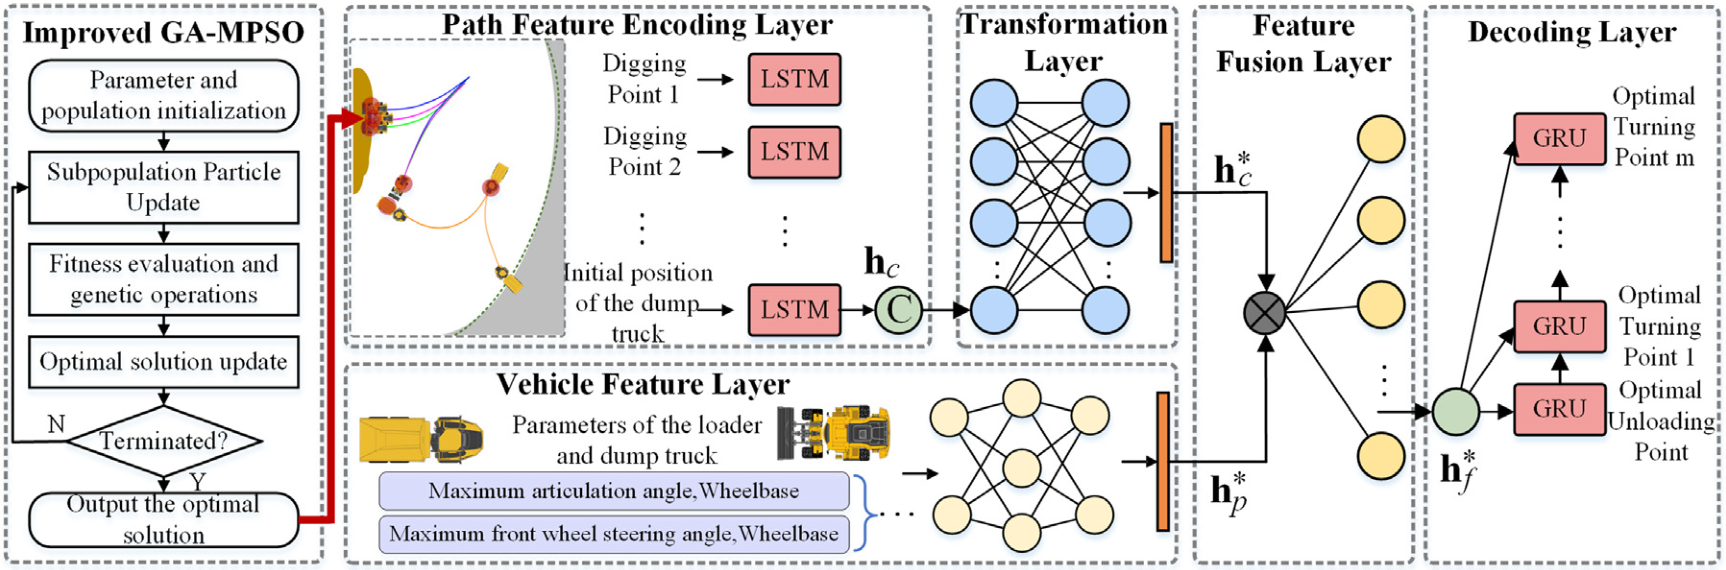
DSN–GRU路径规划模块。
DSN–GRU path planning module.
查看高清原图 ↗四种异构车型组合的路径规划结果
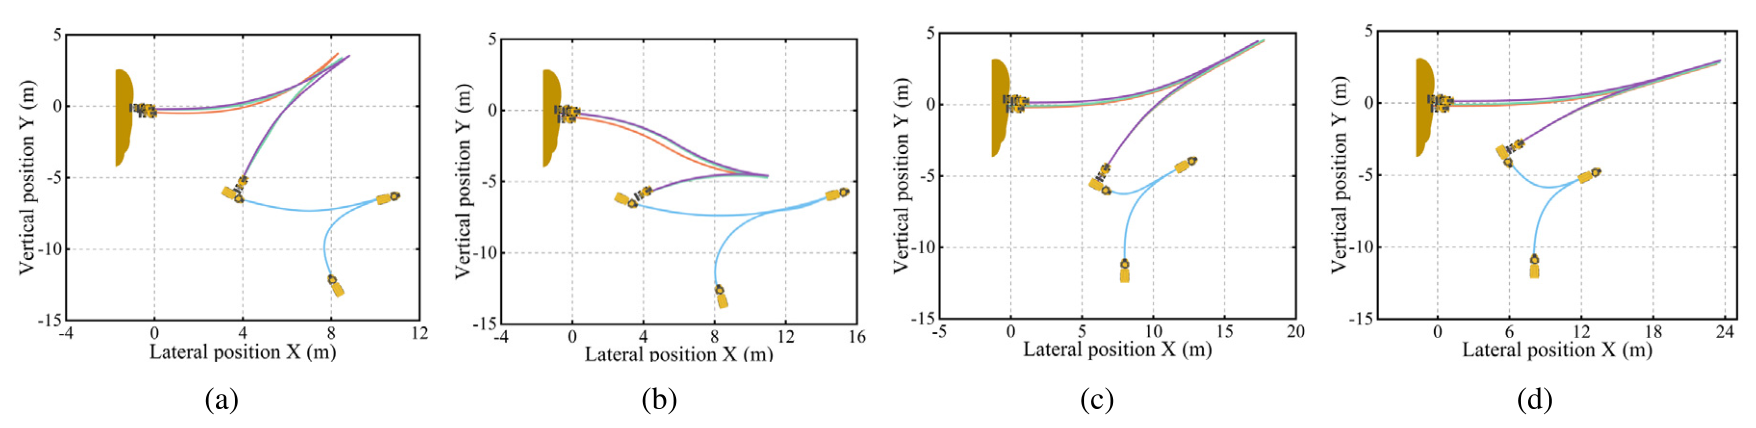
论文使用Loader 1/2与Truck 1/2形成四种组合,覆盖最高17.3%的轴距差异和18.5%的转向特性波动。四种组合均生成连续且满足车辆运动学约束的协同路径。
不同挖掘点数量、车型参数和车辆初始位姿用于检验规划方法对作业配置变化的适应性。
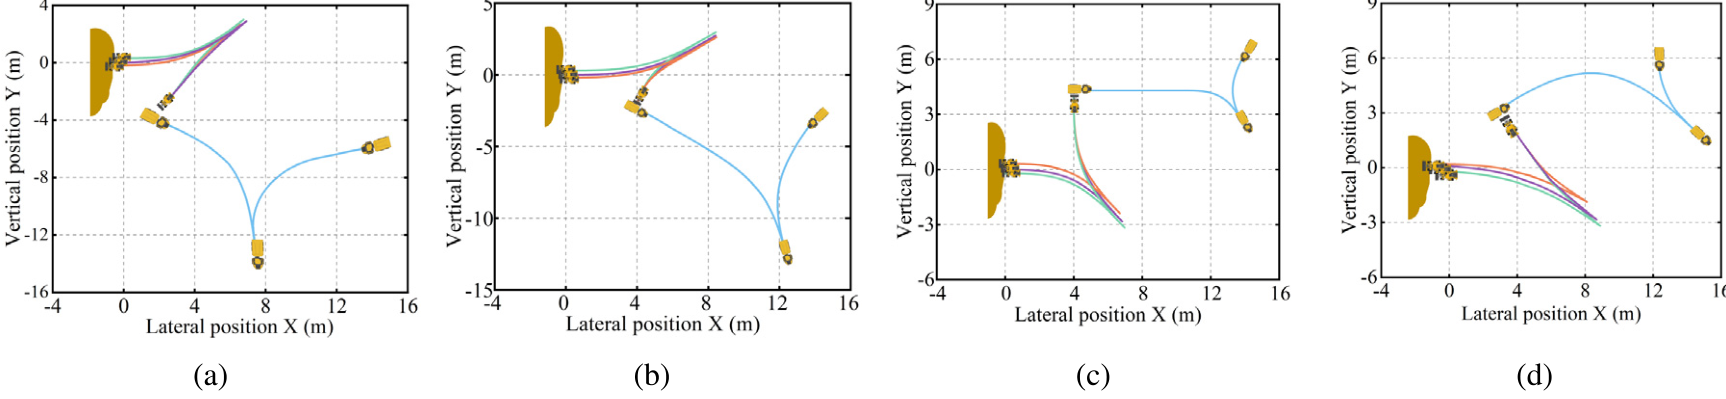
不同车型组合的作业路径:(a)装载机1与自卸车1,(b)装载机1与自卸车2,(c)装载机2与自卸车1,(d)装载机2与自卸车2。
Operating paths of different vehicle models: (a) Loader #1 & Truck #1, (b) Loader #1 & Truck #2, (c) Loader #2 & Truck #1, and (d) Loader #2 & Truck #2.
查看高清原图 ↗装载机—自卸车物理原型验证
实验平台包含铰接式轮式装载机、自卸车、LiDAR、车载计算机、转向电机和行走轮。平台采用LiDAR SLAM定位,并使用PID-SAC底层控制器跟踪规划路径。
物理试验设置顺序、渐进和随机三种挖掘工况,用于比较路径长度、行驶时间和规划运行时间。
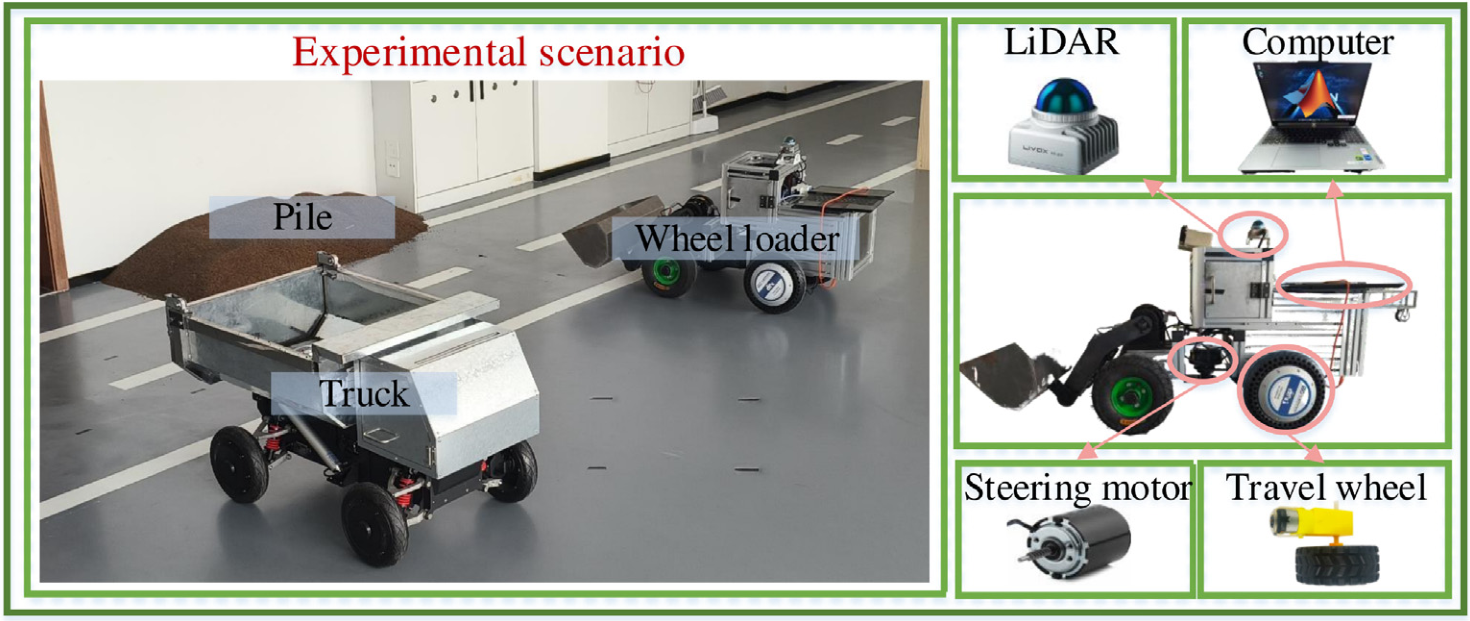
实验平台。
Experimental platform.
查看高清原图 ↗仿真、异构组合与原型试验结果
Table 4中,DSN–GRU相较LSTM–GRU的平均路径长度缩短61.5%,最大铰接角降低44.4%,铰接角变化范围降低34.0%;Table 5的平均运行时间为1.2 ± 0.2 s。
原型试验的顺序、渐进和随机工况中,相较CC-Paths的路径长度分别缩短11.3%、10.5%和10.9%;相较LSTM–GRU的路径长度分别缩短60.0%、56.7%和56.9%。
不同算法的作业路径比较:(a) DSN–GRU,(b) CC-Paths,(c) Hybrid A*,(d) LSTM–GRU。
Comparison of operation paths from different algorithms: (a) Planned by DSN–GRU, (b) planned by the CC-Paths, (c) planned by Hybrid A*, and (d) planned by the LSTM–GRU.
查看高清原图 ↗结论与适用范围
论文在开放、平坦的典型装载协同场景中验证了异构工程车辆协同规划方法,覆盖多车型参数、不同挖掘点数量和三种原型挖掘工况。
后续工作包括动态障碍物与非平坦环境、铲斗—物料相互作用、模型轻量化和车载部署,以及更大规模混合车队协同。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
WANG Y, LIU X, REN Z, et al. Generalizable collaborative path planning for heterogeneous construction vehicles via DSN–GRU and dual-path fusion[J]. Advanced Engineering Informatics, 2026, 74: 104747. DOI:10.1016/j.aei.2026.104747.
Wang, Y., Liu, X., Ren, Z., Li, X., Bi, Q., & Yao, Z. (2026). Generalizable collaborative path planning for heterogeneous construction vehicles via DSN–GRU and dual-path fusion. Advanced Engineering Informatics, 74, 104747. https://doi.org/10.1016/j.aei.2026.104747
Y. Wang, X. Liu, Z. Ren, X. Li, Q. Bi, and Z. Yao, “Generalizable collaborative path planning for heterogeneous construction vehicles via DSN–GRU and dual-path fusion,” Advanced Engineering Informatics, vol. 74, Art. no. 104747, 2026, doi: 10.1016/j.aei.2026.104747.