论文原文与图表
Synchronized path planning and tracking for front and rear axles in articulated wheel loaders
铰接式轮式装载机前后桥同步路径规划与跟踪
本文分别规划铰接式轮式装载机前桥和后桥参考路径,并以联合误差状态驱动强化学习控制器完成同步跟踪。
论文摘要
针对铰接式轮式装载机前后桥轨迹不同及作业端点姿态约束,论文采用Reeds–Shepp曲线规划前桥V形参考路径,并依据车辆运动学关系推导后桥路径。跟踪控制器同时使用前后桥的位置误差和航向误差,Actor–Critic结构输出铰接控制量。联合仿真与缩比装载机实验比较了前桥MPC、前桥强化学习以及前后桥强化学习控制器。双圆弧V形路径缩比实验中,相对仅前桥强化学习控制器,所提方法的最大位置误差从0.16 m降至0.10 m。
- Wheel loader
- Reeds-Shepp curve
- Reinforcement learning
- Synchronous path planning
前后桥分别规划并同步跟踪
Fig.10从装载与卸载姿态出发,先用Reeds–Shepp曲线生成前桥V形参考路径,再依据装载机运动学模型推导后桥路径。
路径跟踪模块以预瞄模型计算两桥误差,强化学习控制器输出铰接角速度控制量,车辆状态返回下一控制周期。
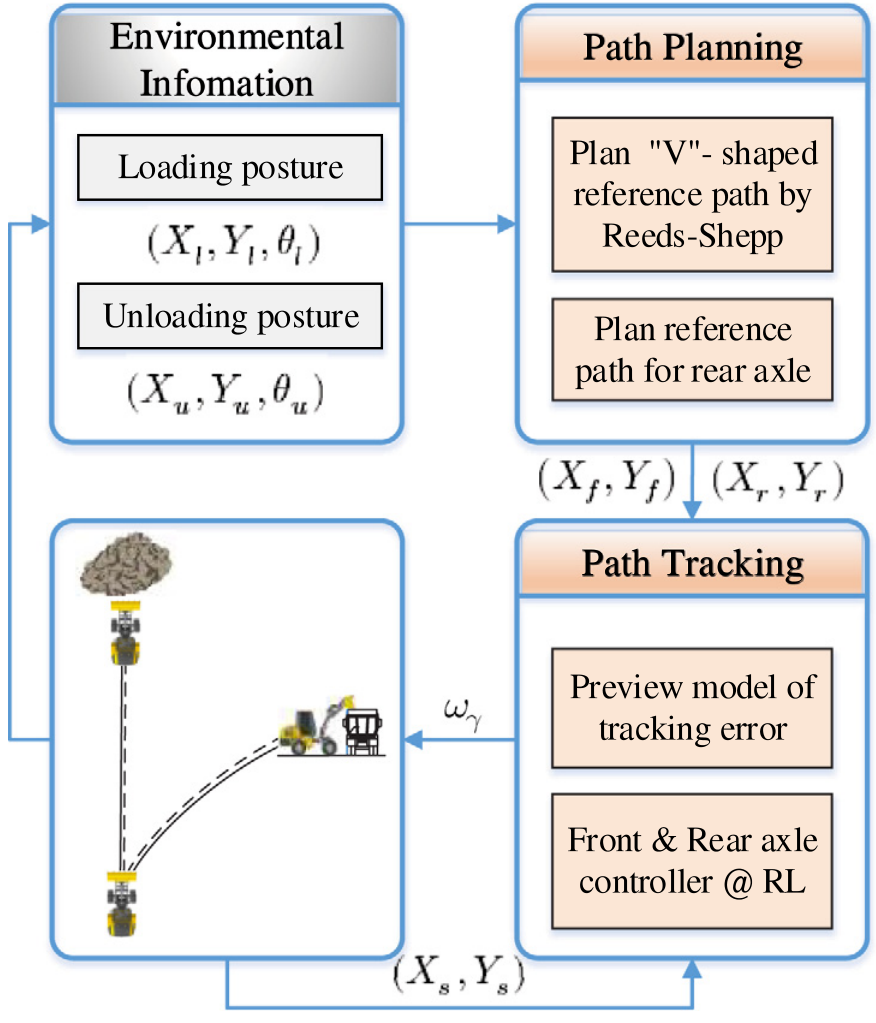
所提路径规划与跟踪控制框架。
Framework of the proposed path planning and tracking control.
查看高清原图 ↗前进与倒车均计算两桥误差
Fig.11给出前进和倒车时的预瞄误差模型。前桥与后桥各有规划路径、规划点和预瞄点。
控制器状态向量为[e_df, e_θf, e_dr, e_θr],分别对应前后桥位置误差和航向误差。
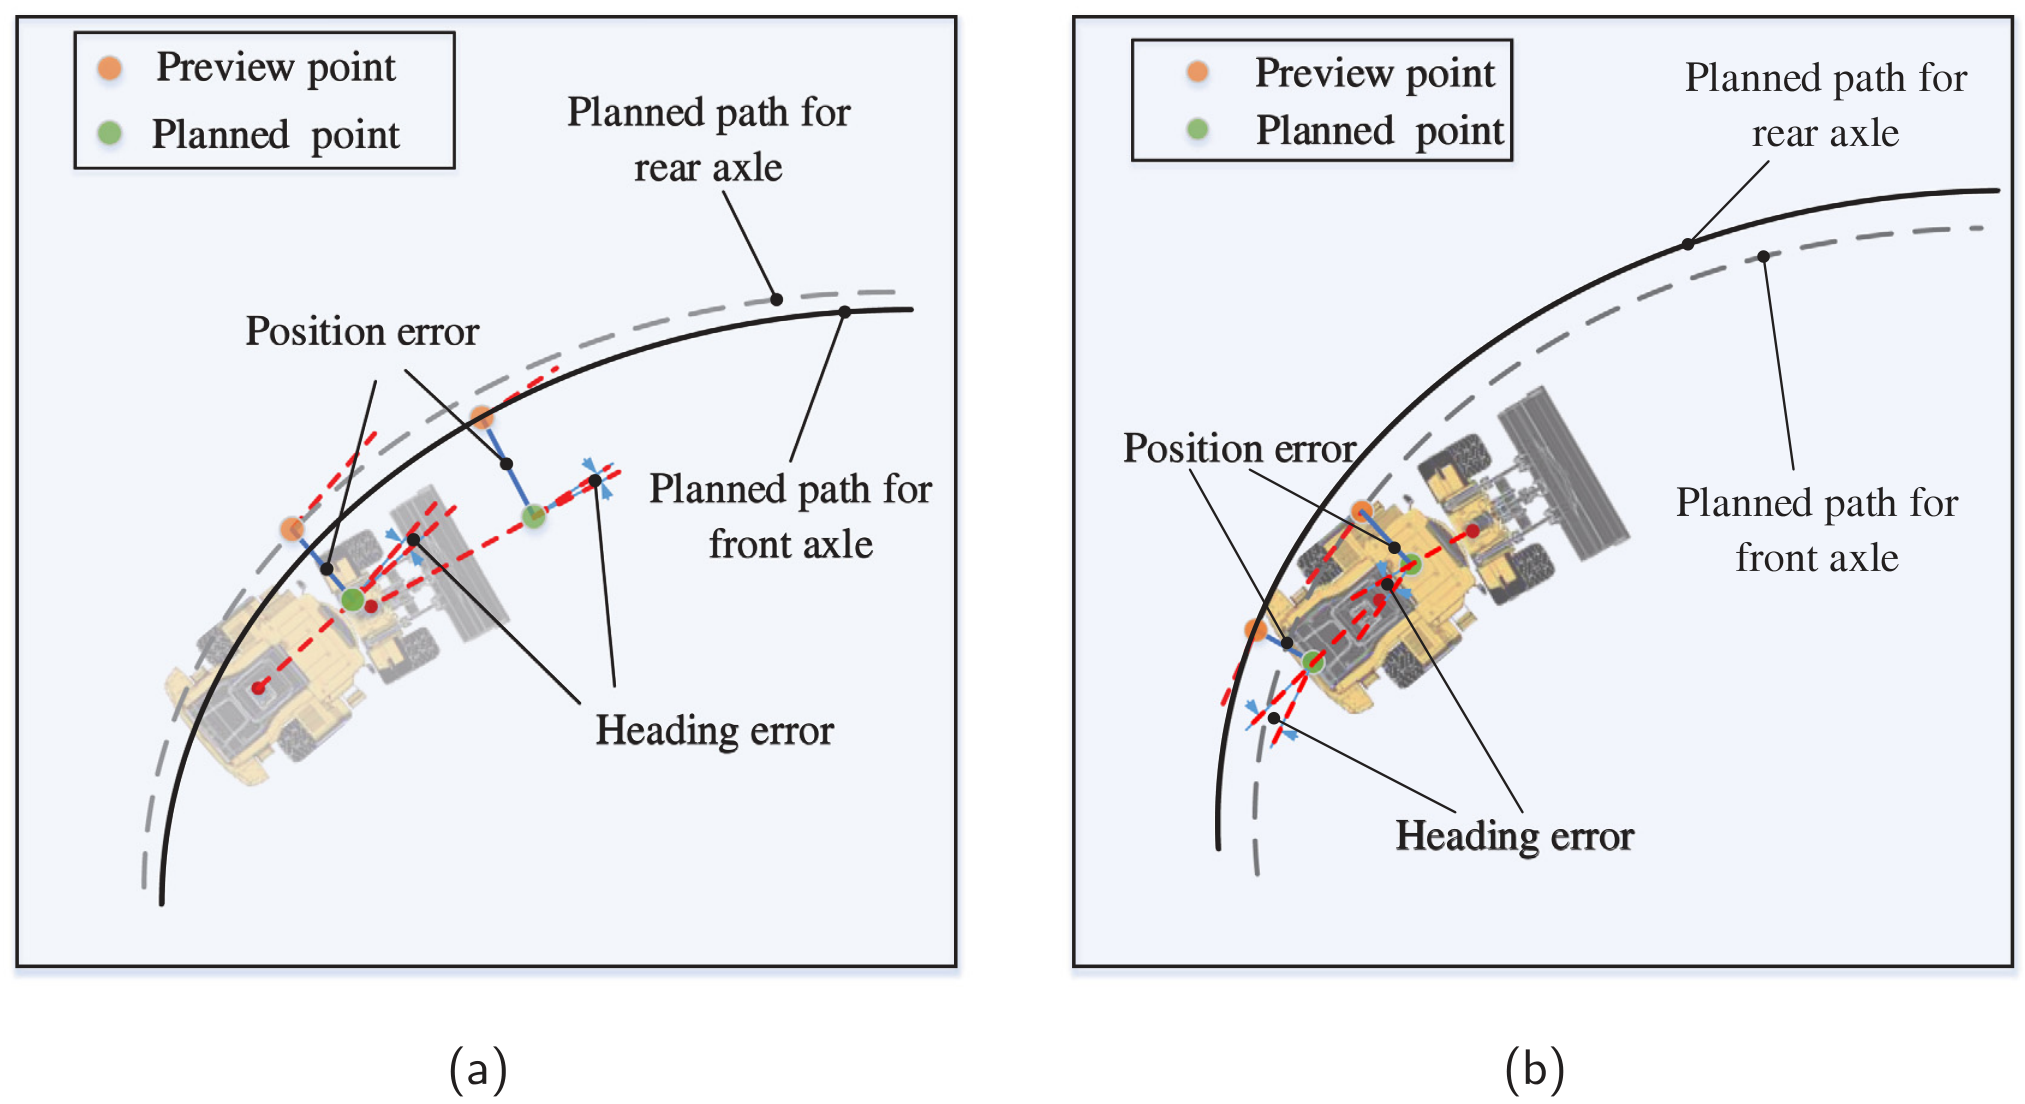
跟踪误差预瞄模型:(a)前进;(b)倒车。
Preview model for tracking error: (a) driving forward, (b) driving backward.
查看高清原图 ↗Actor–Critic与RBF网络生成铰接控制量
Fig.13包含Actor、Critic、Environment、Database、跟踪误差预瞄模型和装载机。Actor与Critic共享RBF网络的输入层和5节点隐层。
Actor输出铰接角速度控制量,论文给出的范围为−0.12至0.12 rad;Critic输出状态价值函数。折扣因子为0.98,学习率为10⁻⁴,MiniBatchSize为64。
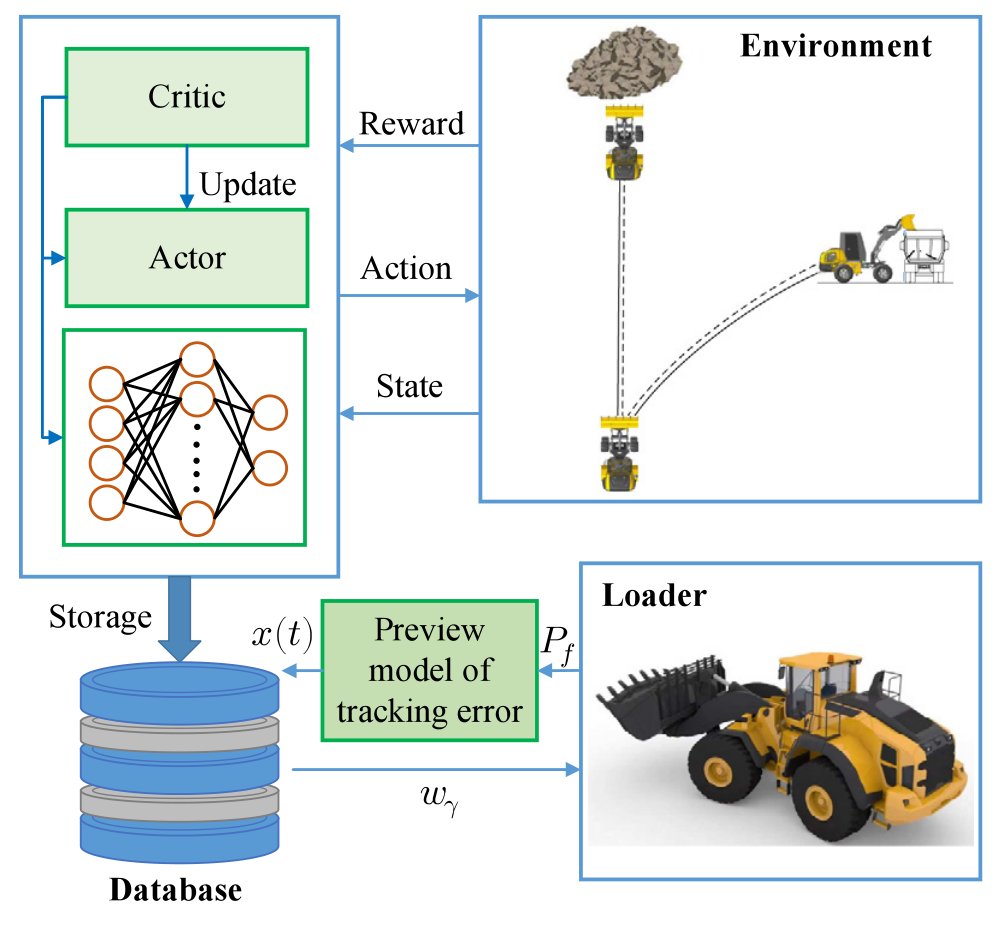
基于强化学习的装载机路径跟踪控制器。
Reinforcement learning-based path tracking controller for loader.
查看高清原图 ↗两类V形路径与后桥路径推导
横向距离较大时采用单曲线V形路径;空间关系变化时采用由两段圆弧和直线组成的V形路径。路径端点尽量正对料堆和运输车辆,端点铰接角接近0。
后桥参考路径由前桥路径曲率半径和运动学关系计算。路径计算后,论文将转弯半径变化率限制在0.16 rad/s以内。
Simulink–RecurDyn中的三种控制器比较
联合仿真比较前桥MPC、前桥强化学习和前后桥强化学习控制器。第一种V形路径中,所提控制器的最大位置误差和最大航向误差均为0.04。
双圆弧V形路径中,两项最大误差均为0.12。论文结论将两组联合仿真概括为位置误差控制在0.15 m以内、航向误差控制在0.15 rad以内。
缩比装载机与RTK闭环平台
Fig.19展示缩比装载机、RTK基站与接收机、天线、电动缸、VCU、Simulink计算机、伺服驱动、Electronic Manager和Kvaser。
平台最大速度为2 m/s,RTK定位精度为0.008 m,位移精度为0.006 m,转向角变化约束为±0.0082 rad。
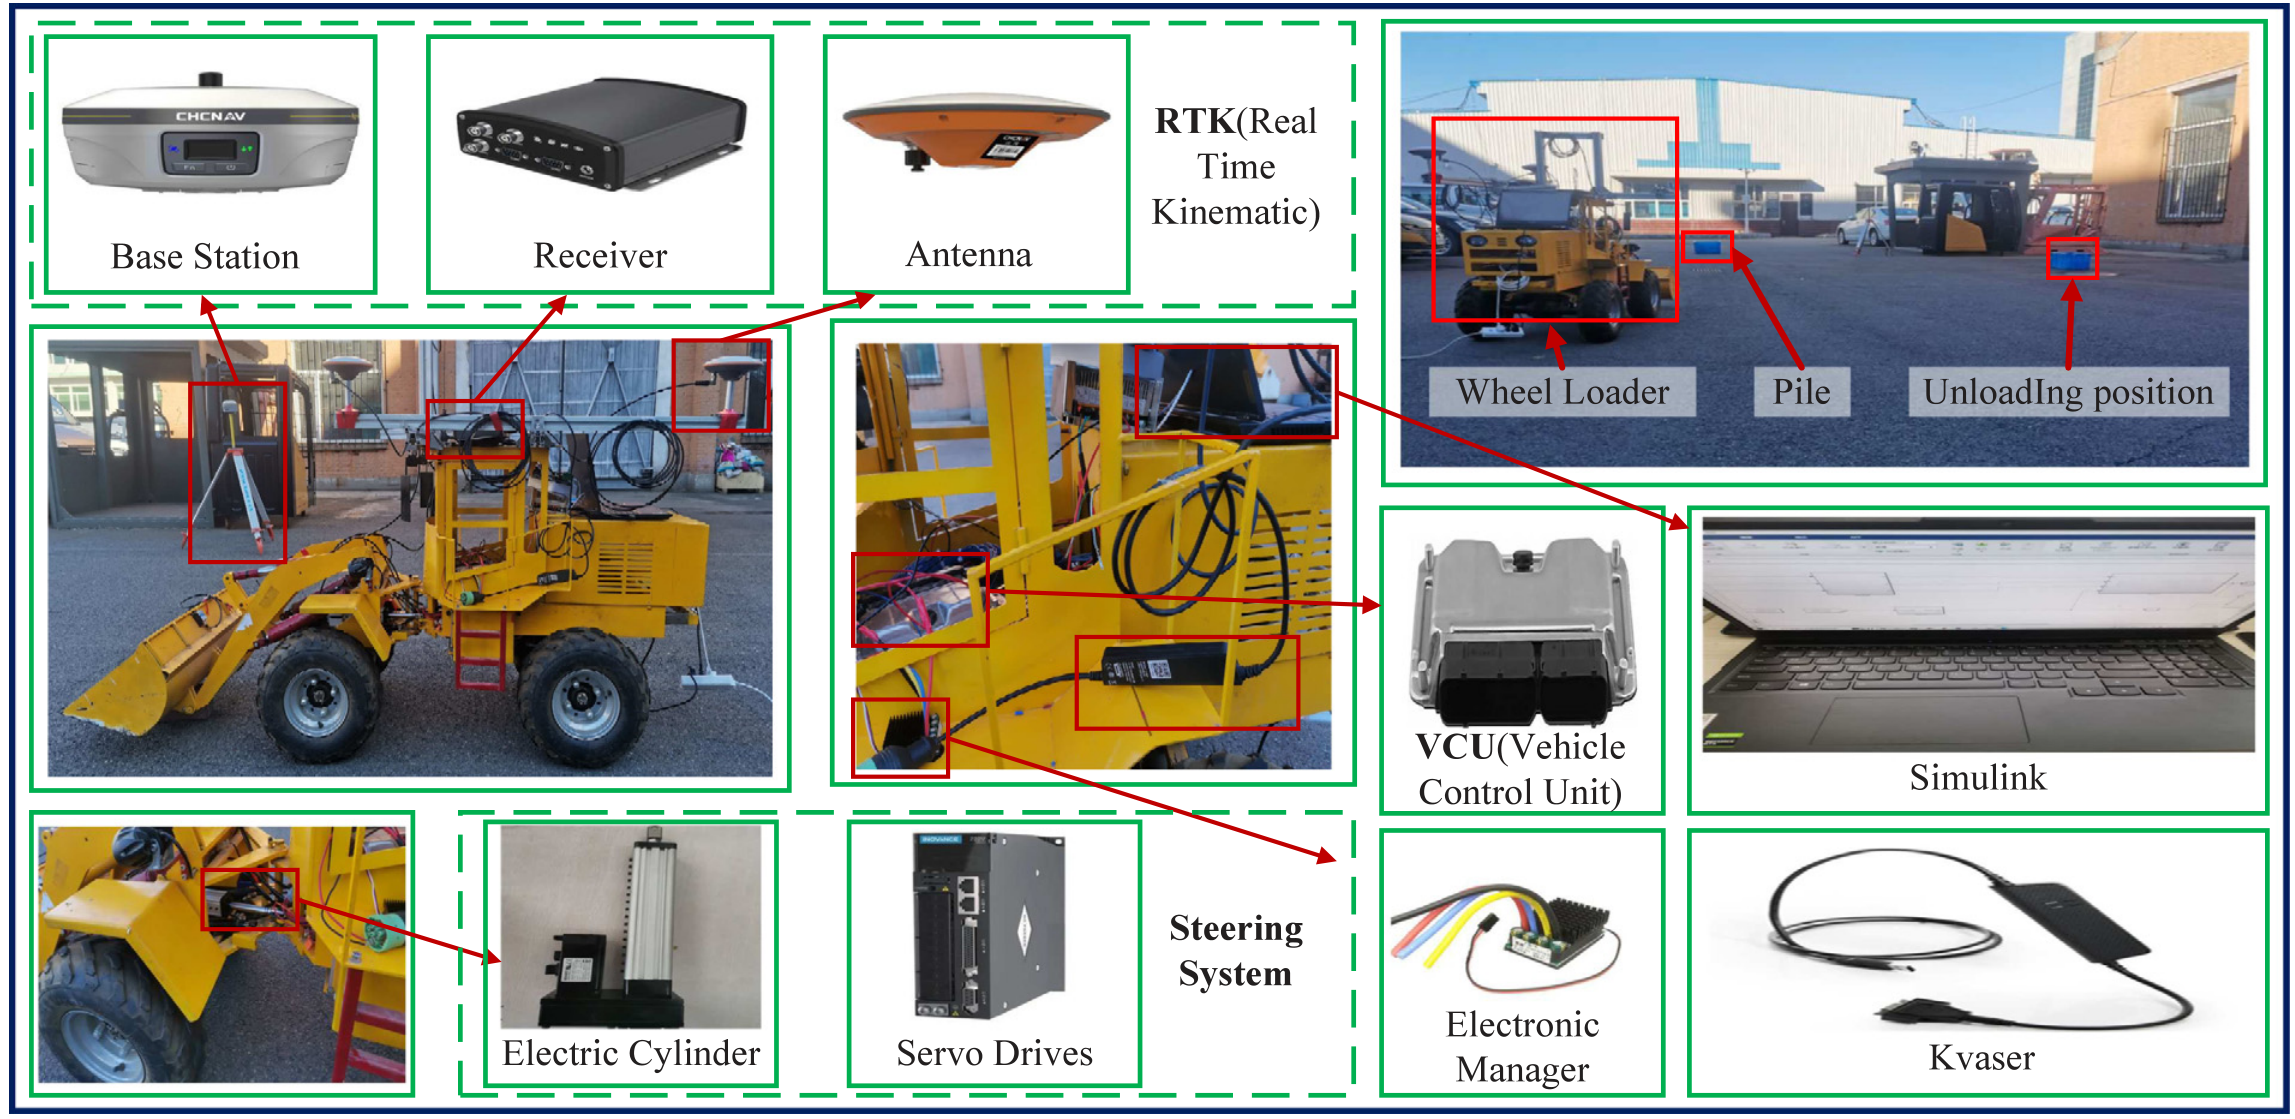
实验平台。
Experimental setup.
查看高清原图 ↗两类V形路径的最大误差比较
第一种V形路径缩比实验中,相对仅前桥强化学习控制器,所提方法将最大位置误差从0.12 m降至0.09 m,最大航向误差从0.18 rad降至0.13 rad。
双圆弧V形路径缩比实验中,最大位置误差从0.16 m降至0.10 m,降幅37.5%;最大航向误差从0.11 rad降至0.08 rad,降幅27.3%。Fig.24给出位置误差、航向误差、航向角和铰接角时序曲线。
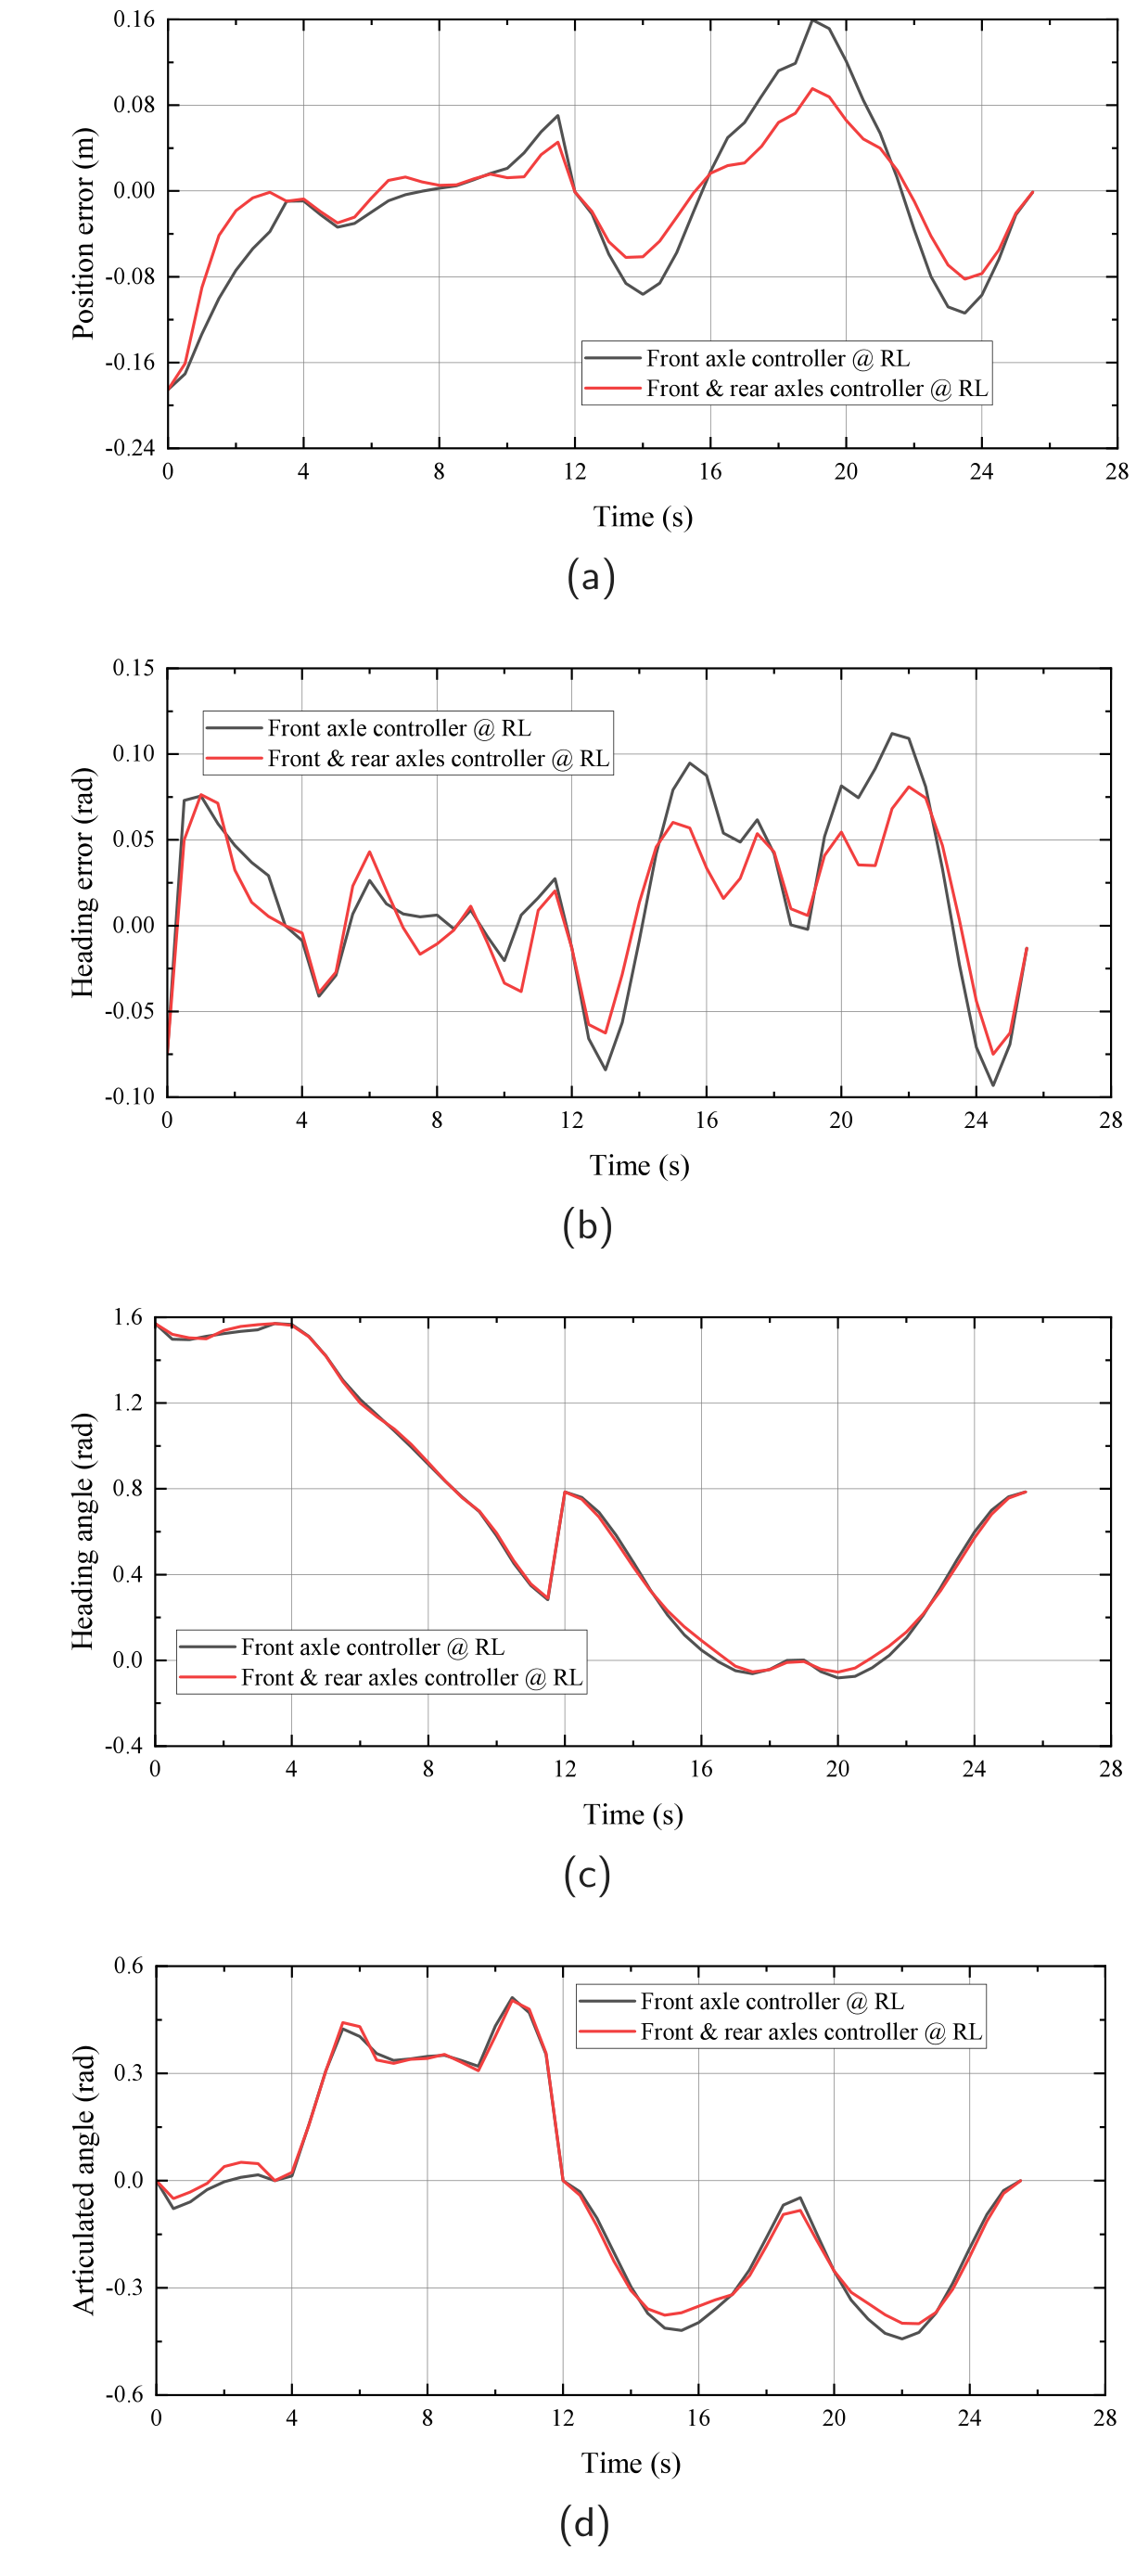
双圆弧V形作业路径跟踪实验结果:(a)位置误差;(b)航向误差;(c)航向角;(d)铰接角。
Experimental results for tracking V-shaped working path with two circular arcs: (a) position error, (b) heading error, (c) heading angle, (d) articulation angle.
查看高清原图 ↗V形路径、场地和车辆状态条件
论文研究对象为两类V形作业路径,规划假设作业场地无障碍物,或障碍物足够小且能够避开。实验平台为可完成行驶与铲装动作的缩比装载机。
作者后续研究包括其他作业路径、大型障碍物、地形与装载机载荷影响以及真实作业中的变速过程。跟踪实验中车速尽可能保持恒定。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
WANG Y, LIU X, REN Z, et al. Synchronized path planning and tracking for front and rear axles in articulated wheel loaders[J]. Automation in Construction, 2024, 165: 105538. DOI:10.1016/j.autcon.2024.105538.
Wang, Y., Liu, X., Ren, Z., Yao, Z., & Tan, X. (2024). Synchronized path planning and tracking for front and rear axles in articulated wheel loaders. Automation in Construction, 165, 105538. https://doi.org/10.1016/j.autcon.2024.105538
Y. Wang, X. Liu, Z. Ren, Z. Yao, and X. Tan, “Synchronized path planning and tracking for front and rear axles in articulated wheel loaders,” Automation in Construction, vol. 165, Art. no. 105538, 2024, doi: 10.1016/j.autcon.2024.105538.