论文原文与图表
Bio-inspired Dyna-LIO: A Frog Vision-based LiDAR SLAM for Engineering Vehicles in Dynamic Environments
仿生Dyna-LIO:面向动态环境工程车辆的青蛙视觉启发式LiDAR SLAM
本文提出一种青蛙视觉启发的动态LiDAR SLAM方法,通过深度图与鸟瞰视图双通道识别动态点,并结合LiDAR–IMU里程计和因子图完成定位与建图。
论文摘要
论文针对现有LiDAR SLAM多按静态环境设计、难以适应动态施工场景的问题,提出Dyna-LIO。方法建立仿生映射框架,通过LiDAR里程计与IMU里程计线性插值初始化当前帧位姿,提取地面点并将点云转换为深度图和鸟瞰视图,以识别和去除动态目标;随后使用静态点云的几何特征完成配准,并通过因子图进行全局优化。论文在KITTI数据集以及施工、矿区Gazebo场景中验证定位和建图结果。
- Biomimetic
- Engineering vehicle
- LiDAR SLAM
- Dynamic point recognition
- Vehicle localization
从蛙眼背景抑制到动态LiDAR SLAM
Dyna-LIO将蛙视网膜对持续背景和瞬态变化的处理方式映射到动态点云分离。系统接收400 Hz IMU和10 Hz LiDAR点云,依次执行IMU预积分、点云畸变校正、特征提取、位姿初始化、局部子图提取、动态点去除、点云配准和factor graph(因子图)优化。
优化位姿反馈到后续帧,用于形成LiDAR里程计和静态环境地图。
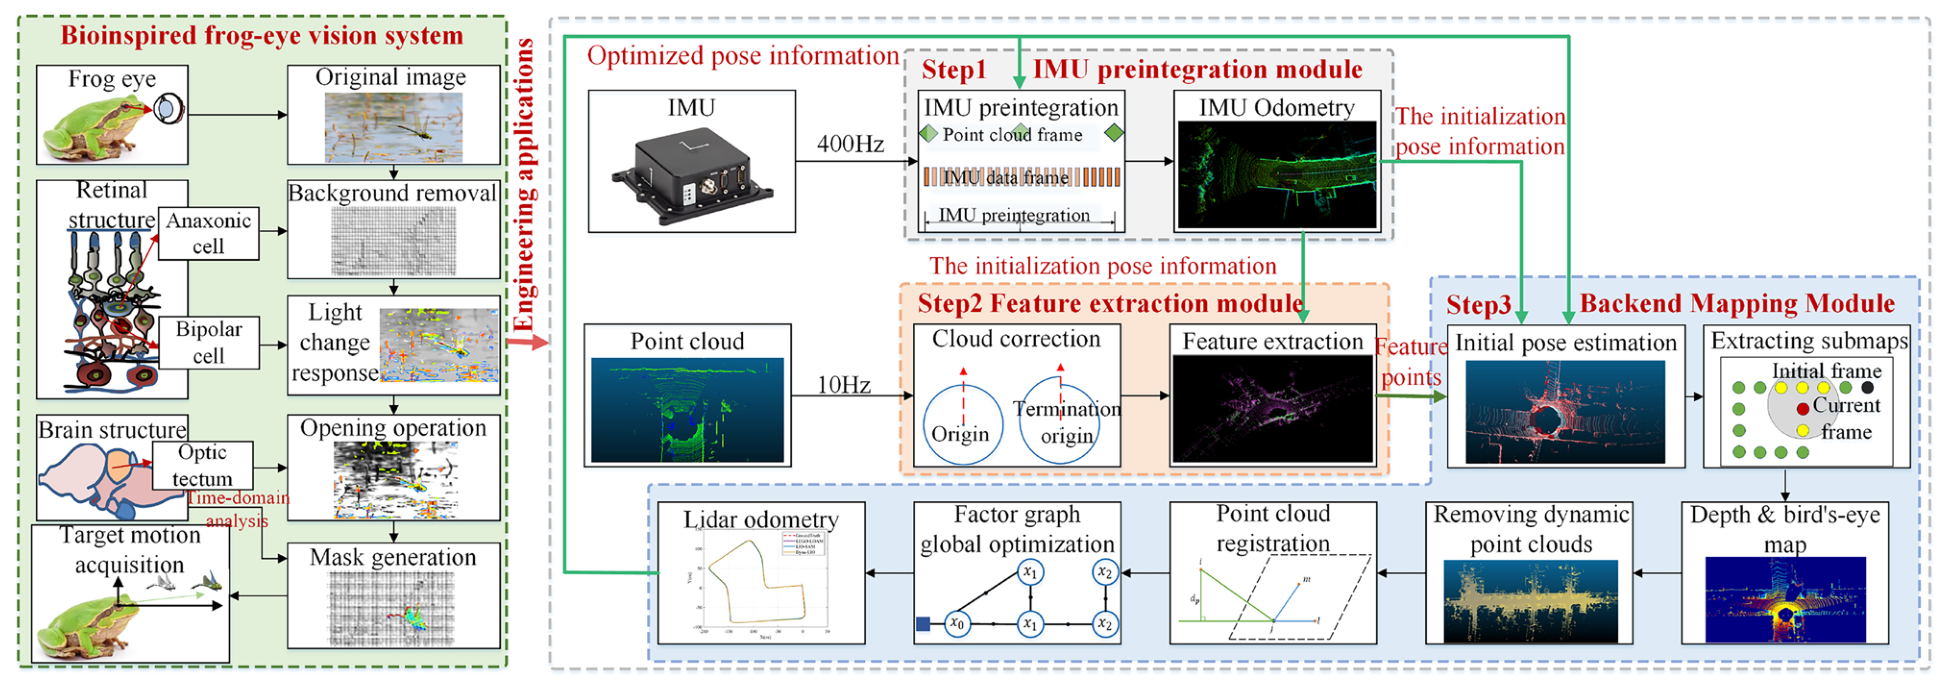
Dyna-LIO的工作流程。
The workflow of Dyna-LIO.
查看高清原图 ↗深度图差分识别瞬态动态目标
方法先使用Patchwork++提取地面点,再将查询帧与对应子地图转换为深度图。两幅深度图相减形成差分深度图,以查询帧和子地图间的距离变化识别动态目标候选区域。
深度图通道保留点云距离信息,用于响应短时出现的运动轮廓。
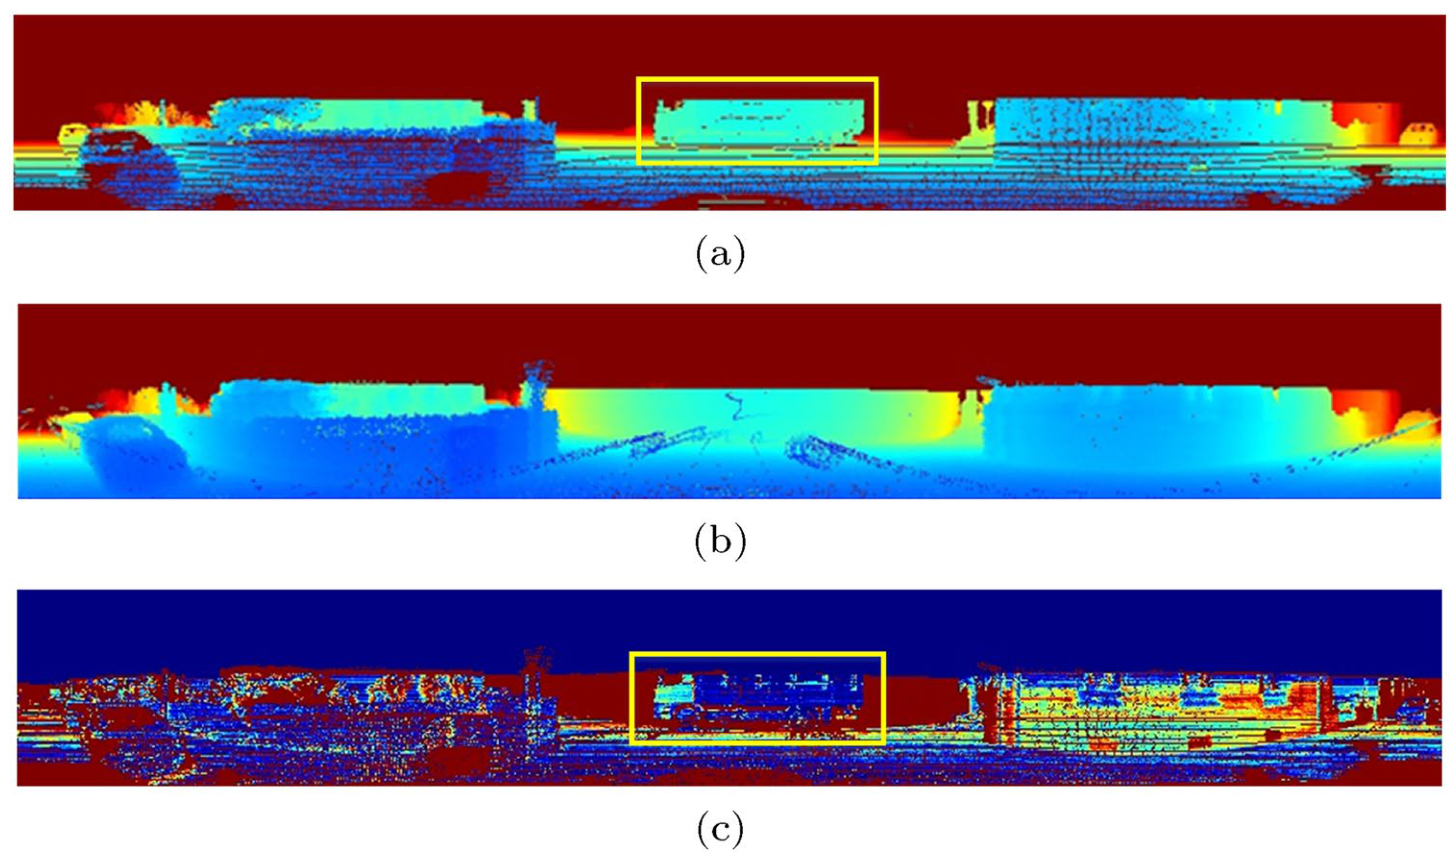
动态点识别:(a)查询帧深度图,(b)子地图深度图,(c)差分深度图。
Dynamic point identification: (a) query frame depth image; (b) submap depth image; and (c) difference depth image.
查看高清原图 ↗鸟瞰视图维持空间背景信息
点云俯视投影形成BEV高度图,查询帧BEV与局部子地图BEV的差分用于识别空间结构变化。动态概率随时间更新,以处理遮挡和停走交替目标。
深度图与BEV从距离和空间高度两个角度形成互补判断,输出用于点云过滤的动态区域。
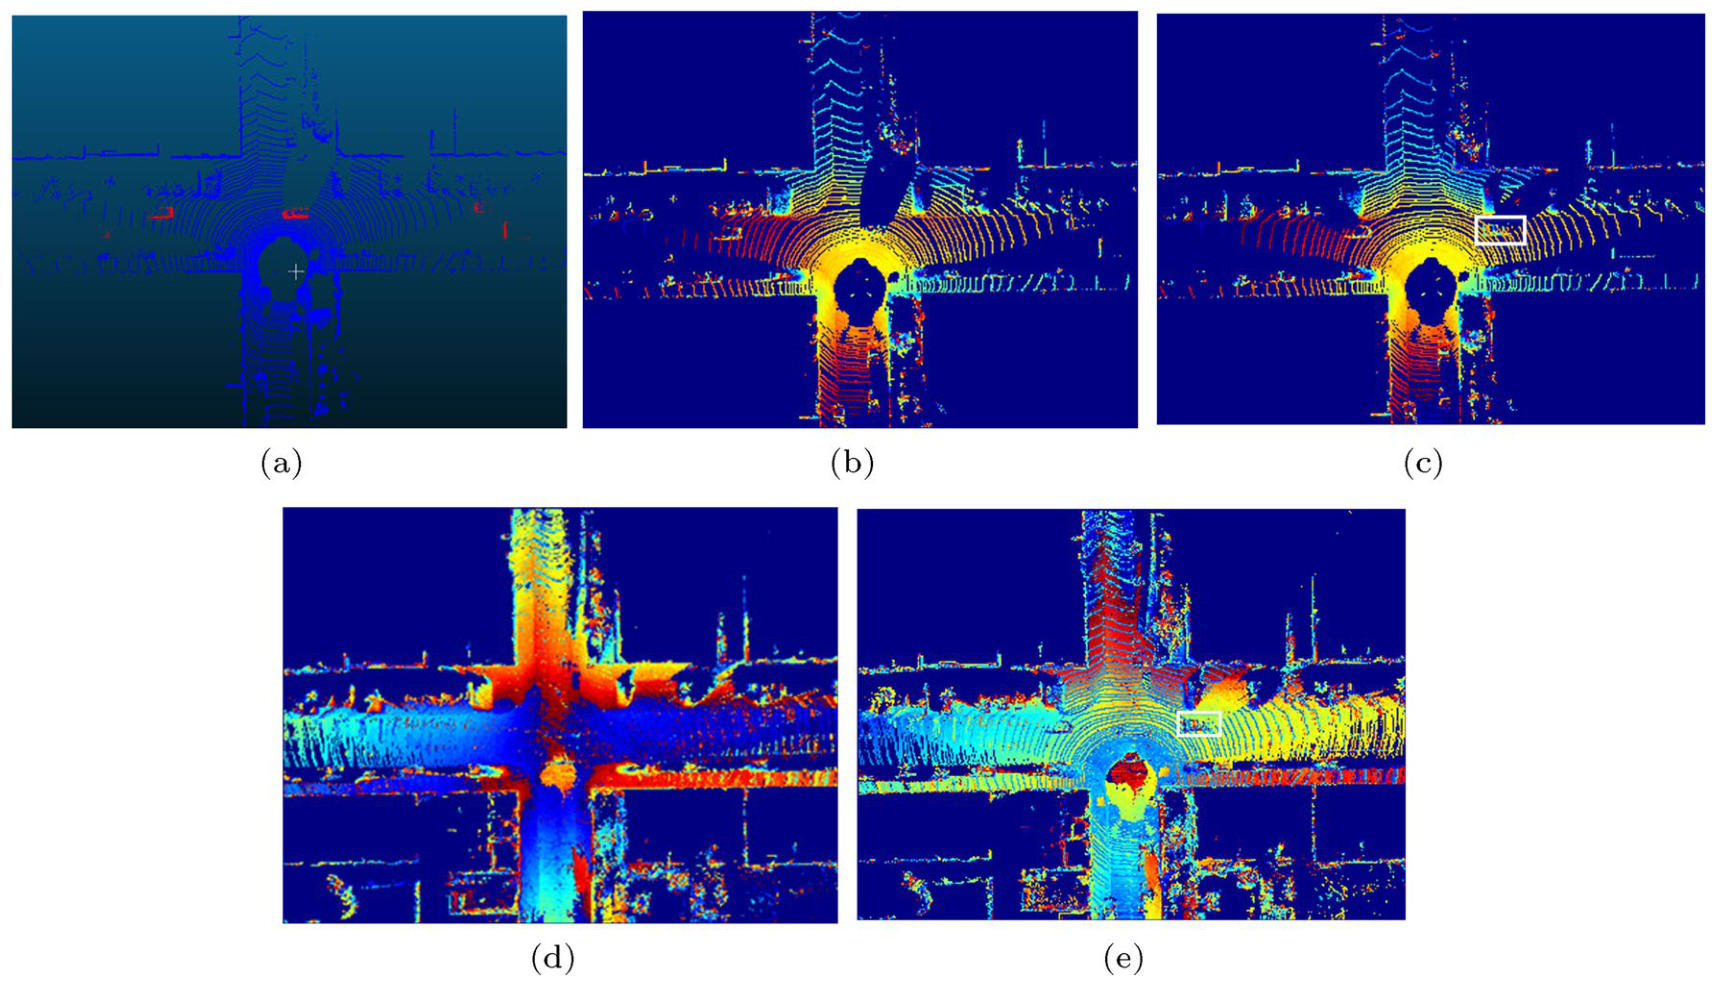
通道2(持续图像通路)可视化:(a)点云俯视图,(b)BEV,(c)查询帧BEV,(d)子地图BEV,(e)差分BEV。
Visualization of Channel 2 (Sustained image pathway): (a) point cloud top view; (b) BEV; (c) BEV of query frame; (d) BEV of submap; and (e) difference BEV.
查看高清原图 ↗施工场景中的动态点去除比较
Gazebo施工场景面积为60 m × 100 m,包含装载机、自卸车、混凝土搅拌车和起重机等对象。原始地图共有675206个点,其中动态点22186个。
Dyna-LIO的动态点移除率为97.64%,残留动态点523个,静态点保留率为95.64%;同一场景还与Removert、RF-LIO和SuMa++进行比较。
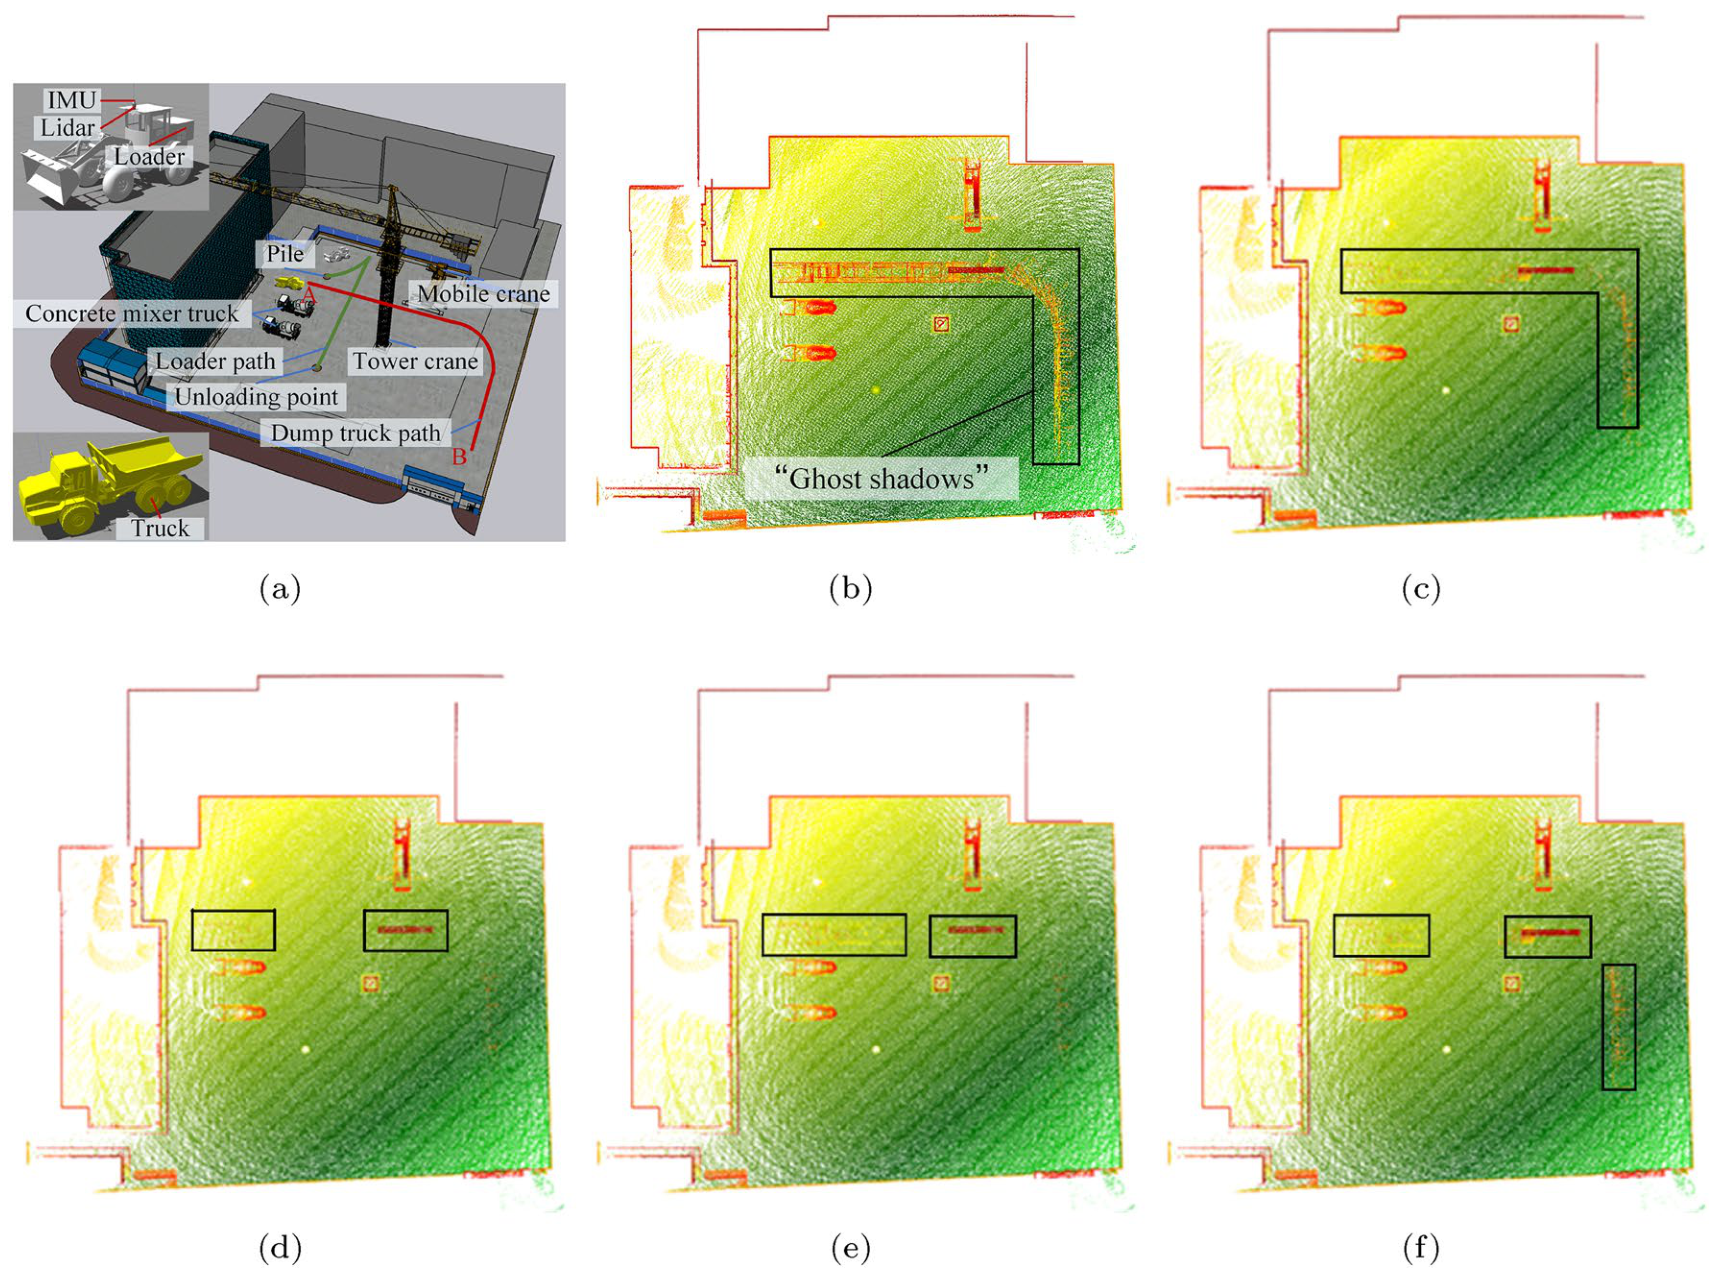
施工场景仿真:(a)场景与作业路线,(b)原始点云地图,(c)Removert动态点去除效果,(d)Dyna-LIO动态点去除效果,(e)RF-LIO动态点去除效果,(f)SuMa++动态点去除效果。
Construction site simulation: (a) scene and operating routes; (b) original point cloud map; (c) removert dynamic points removal effect; (d) Dyna-LIO dynamic points removal effect; (e) RF-LIO dynamic points removal effect; (f) SuMa++ dynamic points removal effect.
查看高清原图 ↗公开数据集、矿区场景与运行效率
在KITTI 05、07和09序列上,Dyna-LIO的ATE RMSE分别为0.48986 m、0.5216 m和0.77062 m,低于Table 1中的LEGO-LOAM与LIO-SAM。
矿区场景的动态点移除率为98.23%;Dyna-LIO轨迹RMSE为0.20371 m,相较LIO-SAM的0.33756 m降低39.7%。CPU平台单帧总耗时为32.4 ms,其中动态点去除为4.8 ms,对应30.9 FPS。
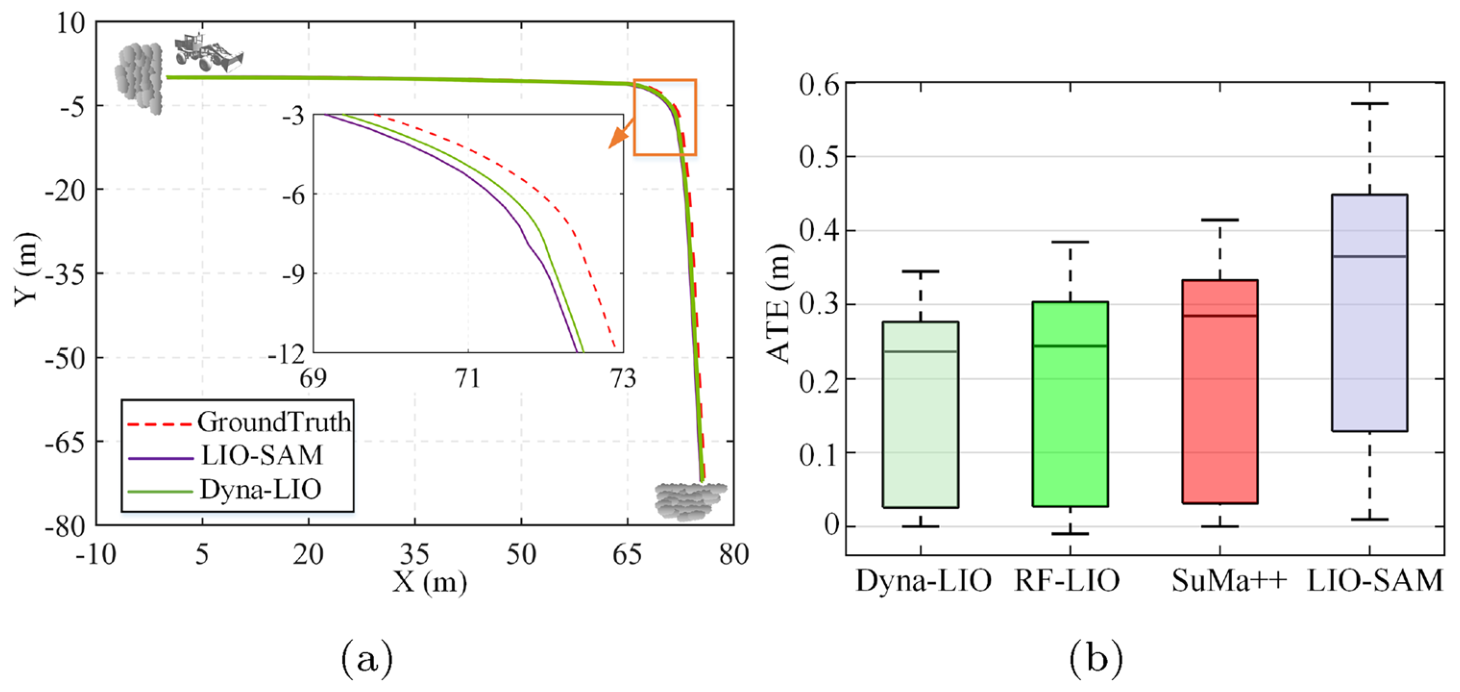
矿区采掘仿真:(a)轨迹比较,(b)轨迹误差分布。
Mining excavation simulation: (a) comparison; (b) trajectories error distribution.
查看高清原图 ↗结论与适用范围
论文使用KITTI公开序列和Gazebo施工、矿区场景验证Dyna-LIO,工程车辆场景结果来自仿真。
论文提出的后续方向是进一步结合多传感器信息,并研究摄像头辅助的动态目标检测,以扩展环境感知能力。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
WANG Y, LIU X, HE H, et al. Bio-inspired Dyna-LIO: A Frog Vision-based LiDAR SLAM for Engineering Vehicles in Dynamic Environments[J]. Journal of Bionic Engineering, 2026, 23(3): 1789-1806. DOI:10.1007/s42235-026-00892-z.
Wang, Y., Liu, X., He, H., Li, X., Bi, Q., Yao, Z., Wang, Y., & Dong, B. (2026). Bio-inspired Dyna-LIO: A Frog Vision-based LiDAR SLAM for Engineering Vehicles in Dynamic Environments. Journal of Bionic Engineering, 23(3), 1789–1806. https://doi.org/10.1007/s42235-026-00892-z
Y. Wang, X. Liu, H. He, X. Li, Q. Bi, Z. Yao, Y. Wang, and B. Dong, “Bio-inspired Dyna-LIO: A Frog Vision-based LiDAR SLAM for Engineering Vehicles in Dynamic Environments,” Journal of Bionic Engineering, vol. 23, no. 3, pp. 1789–1806, 2026, doi: 10.1007/s42235-026-00892-z.