论文原文与图表
Point cloud registration algorithm based on curvature feature similarity
基于曲率特征相似性的点云配准算法
该算法先用PCA对齐点云主方向,再以K-D树加速邻域搜索,并用K、H、K1、K2曲率特征相似性筛选ICP对应点。
论文摘要
针对无结构环境中经典ICP配准精度、鲁棒性和稳定性问题,论文采用PCA进行粗配准,引入K-D树加速最近邻搜索,通过离散指数映射和模板采样简化点云与曲率计算,并在欧氏距离最近点对中加入曲率特征相似性判断。实验覆盖Stanford Bunny、Gazebo、实测料堆和自然无结构环境。
- Unstructured environment
- Point cloud registration
- Iterative closest point
- K-D tree
- Principal component analysis
- Curvature feature similarity
粗配准、空间搜索、曲率筛选和刚体变换构成完整配准流程
Fig.1从原始源点云和目标点云开始,先设置曲率相似度阈值ω0,再执行PCA粗配准和K-D树点云组织。
精配准阶段依次计算法向量和曲率,搜索最小欧氏距离点对,比较曲率特征相似度;满足阈值后使用四元数法求解旋转矩阵R和平移向量T。
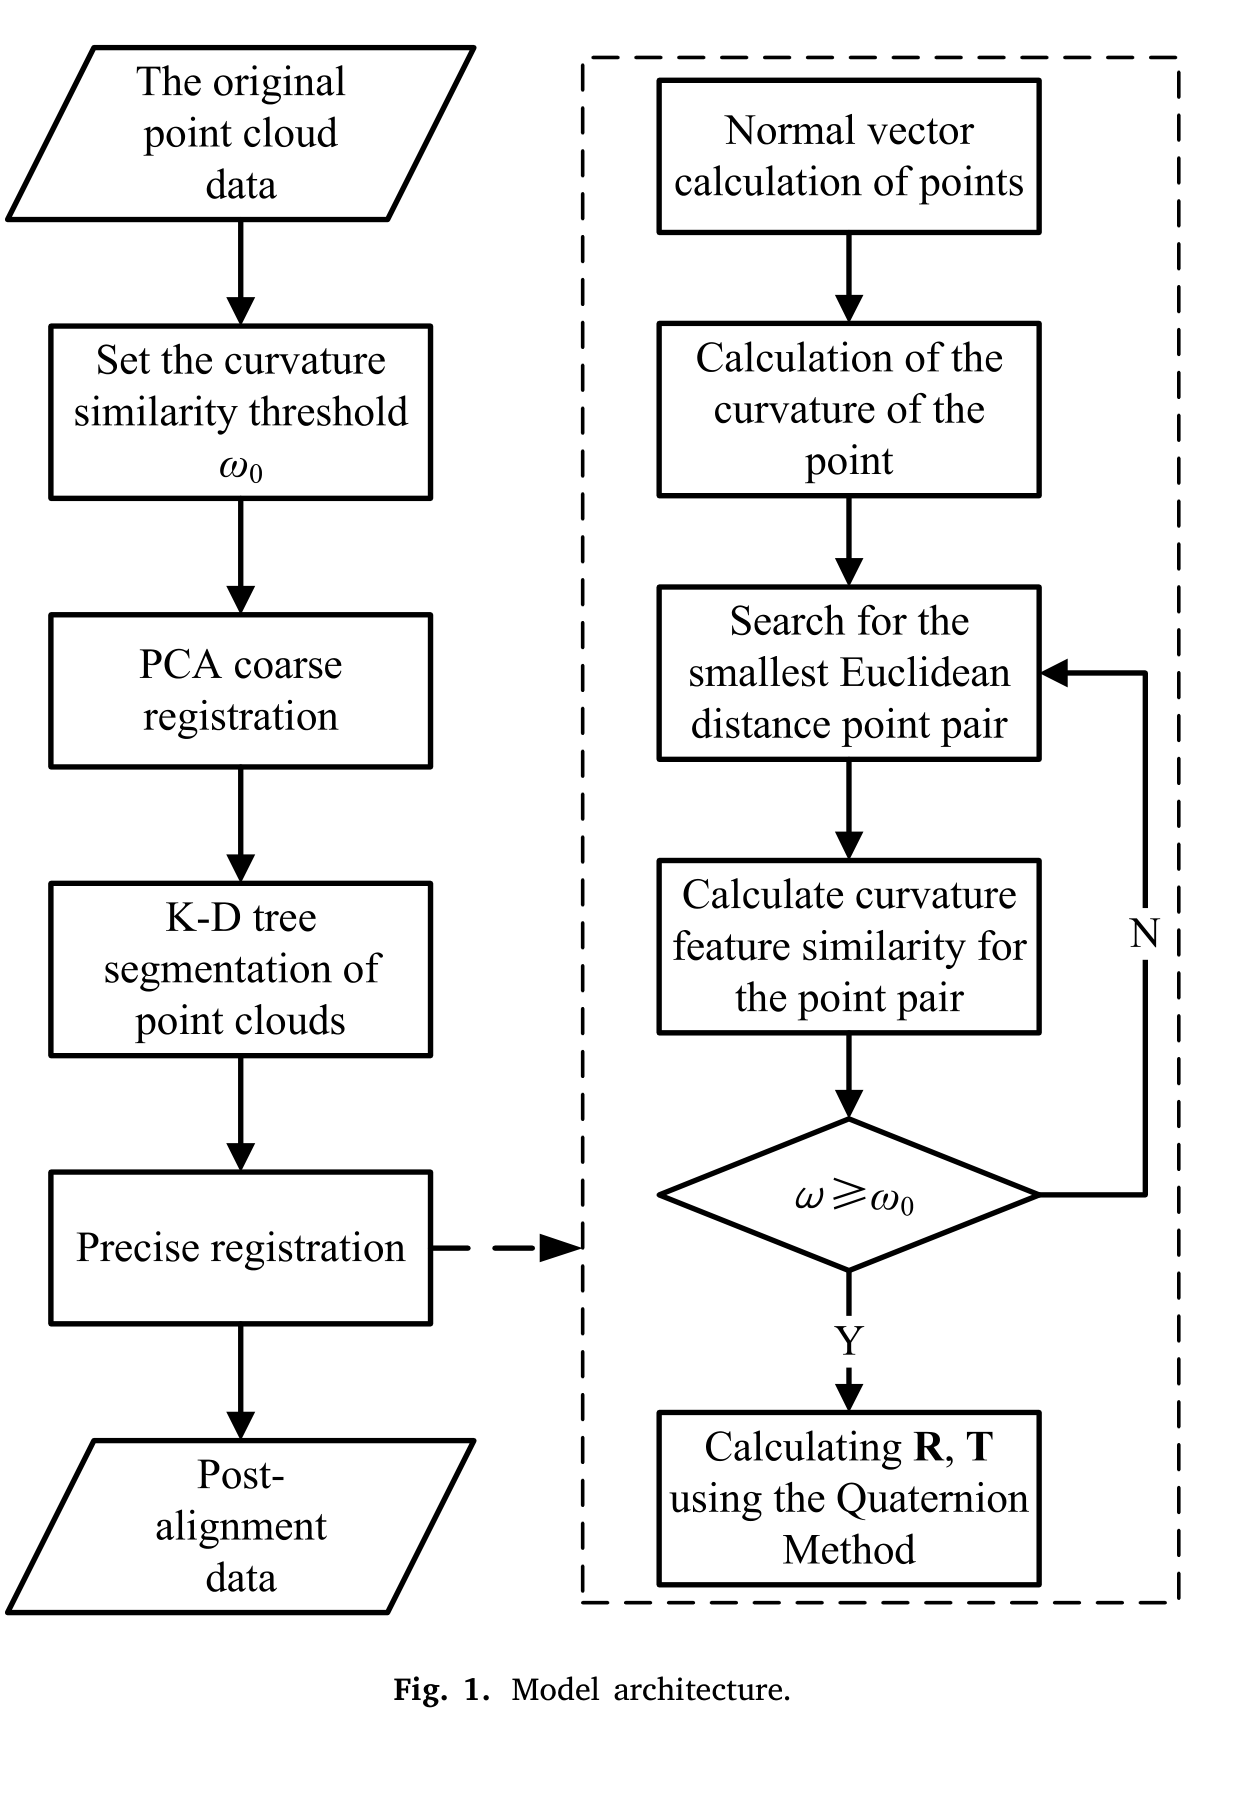
模型总体流程。
Model architecture.
查看高清原图 ↗PCA对齐主方向,K-D树缩短最近邻点搜索
PCA将三维点云降维到二维,使用两个最大特征值对应的特征向量拟合源点云与目标点云的主方向。
粗配准为ICP提供初始位姿;K-D树分割粗配准后的点云,用于后续最近邻搜索。
高斯、平均和主曲率共同描述局部表面形状
法向量通过邻域平面最小二乘拟合和协方差矩阵特征分解计算。局部曲率包含高斯曲率K、平均曲率H以及主曲率K1和K2。
离散指数映射和预设二维模板用于邻域采样,MLS能量函数计算曲率。Table 1按照K和H的符号区分平面、脊、谷、鞍脊、鞍谷、峰和孔等局部表面。
最近欧氏距离点对还需满足曲率特征相似度阈值
源点与目标候选点分别形成由K、H、K1和K2组成的四维曲率特征向量,相似度ω取值范围为0至1。
当ω低于阈值ω0时重新搜索候选点;达到阈值后,该点对用于求解R和T并更新点云。
Stanford Bunny用于标准局部点云配准比较
Stanford Bunny包含8,020个点,两个点云初始角度差为45°。Fig.3比较待配准状态以及ICP、ICP+PCA、Zhong’s、NDT和提出算法。
提出算法耗时4.623 s,平均误差5.893×10⁻⁴ m、最大误差3.200×10⁻³ m,平均误差约为配准前的2%。
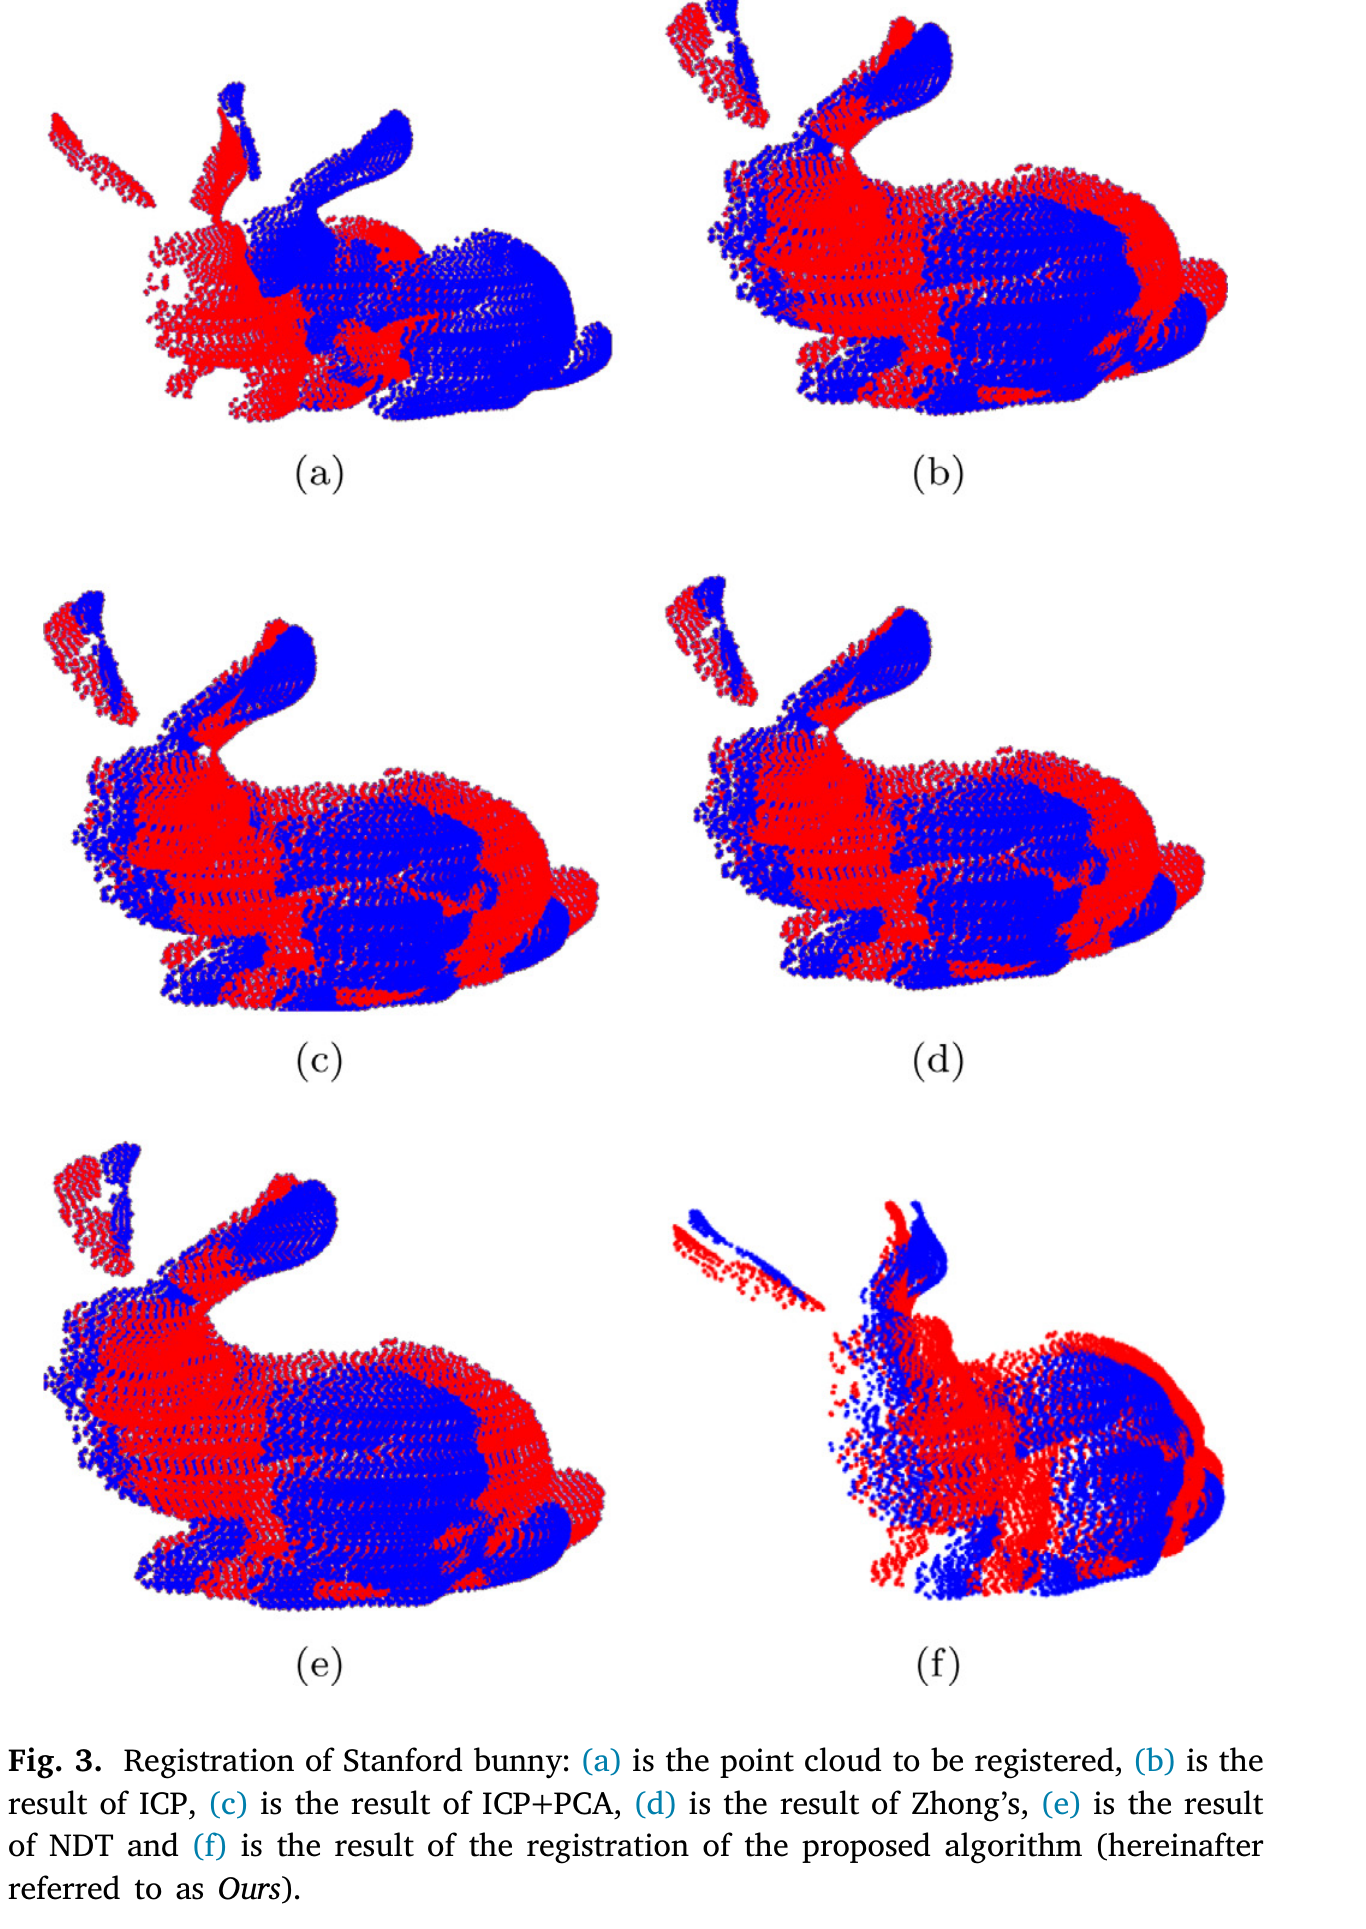
Stanford Bunny配准:依次为待配准点云、ICP、ICP+PCA、Zhong’s、NDT和提出算法结果。
Registration of Stanford bunny: (a) is the point cloud to be registered, (b) is the result of ICP, (c) is the result of ICP+PCA, (d) is the result of Zhong’s, (e) is the result of NDT and (f) is the result of the registration of the proposed algorithm (hereinafter referred to as Ours).
查看高清原图 ↗Gazebo用于大规模点云及搜索效率比较
Gazebo点云平均约134,250个点,配准前平均误差0.552 m、最大误差7.957 m。Fig.8展示五种算法的配准结果。
提出算法耗时162.659 s,配准后平均误差8.900×10⁻² m、最大误差1.515 m,平均误差约为配准前的16%。
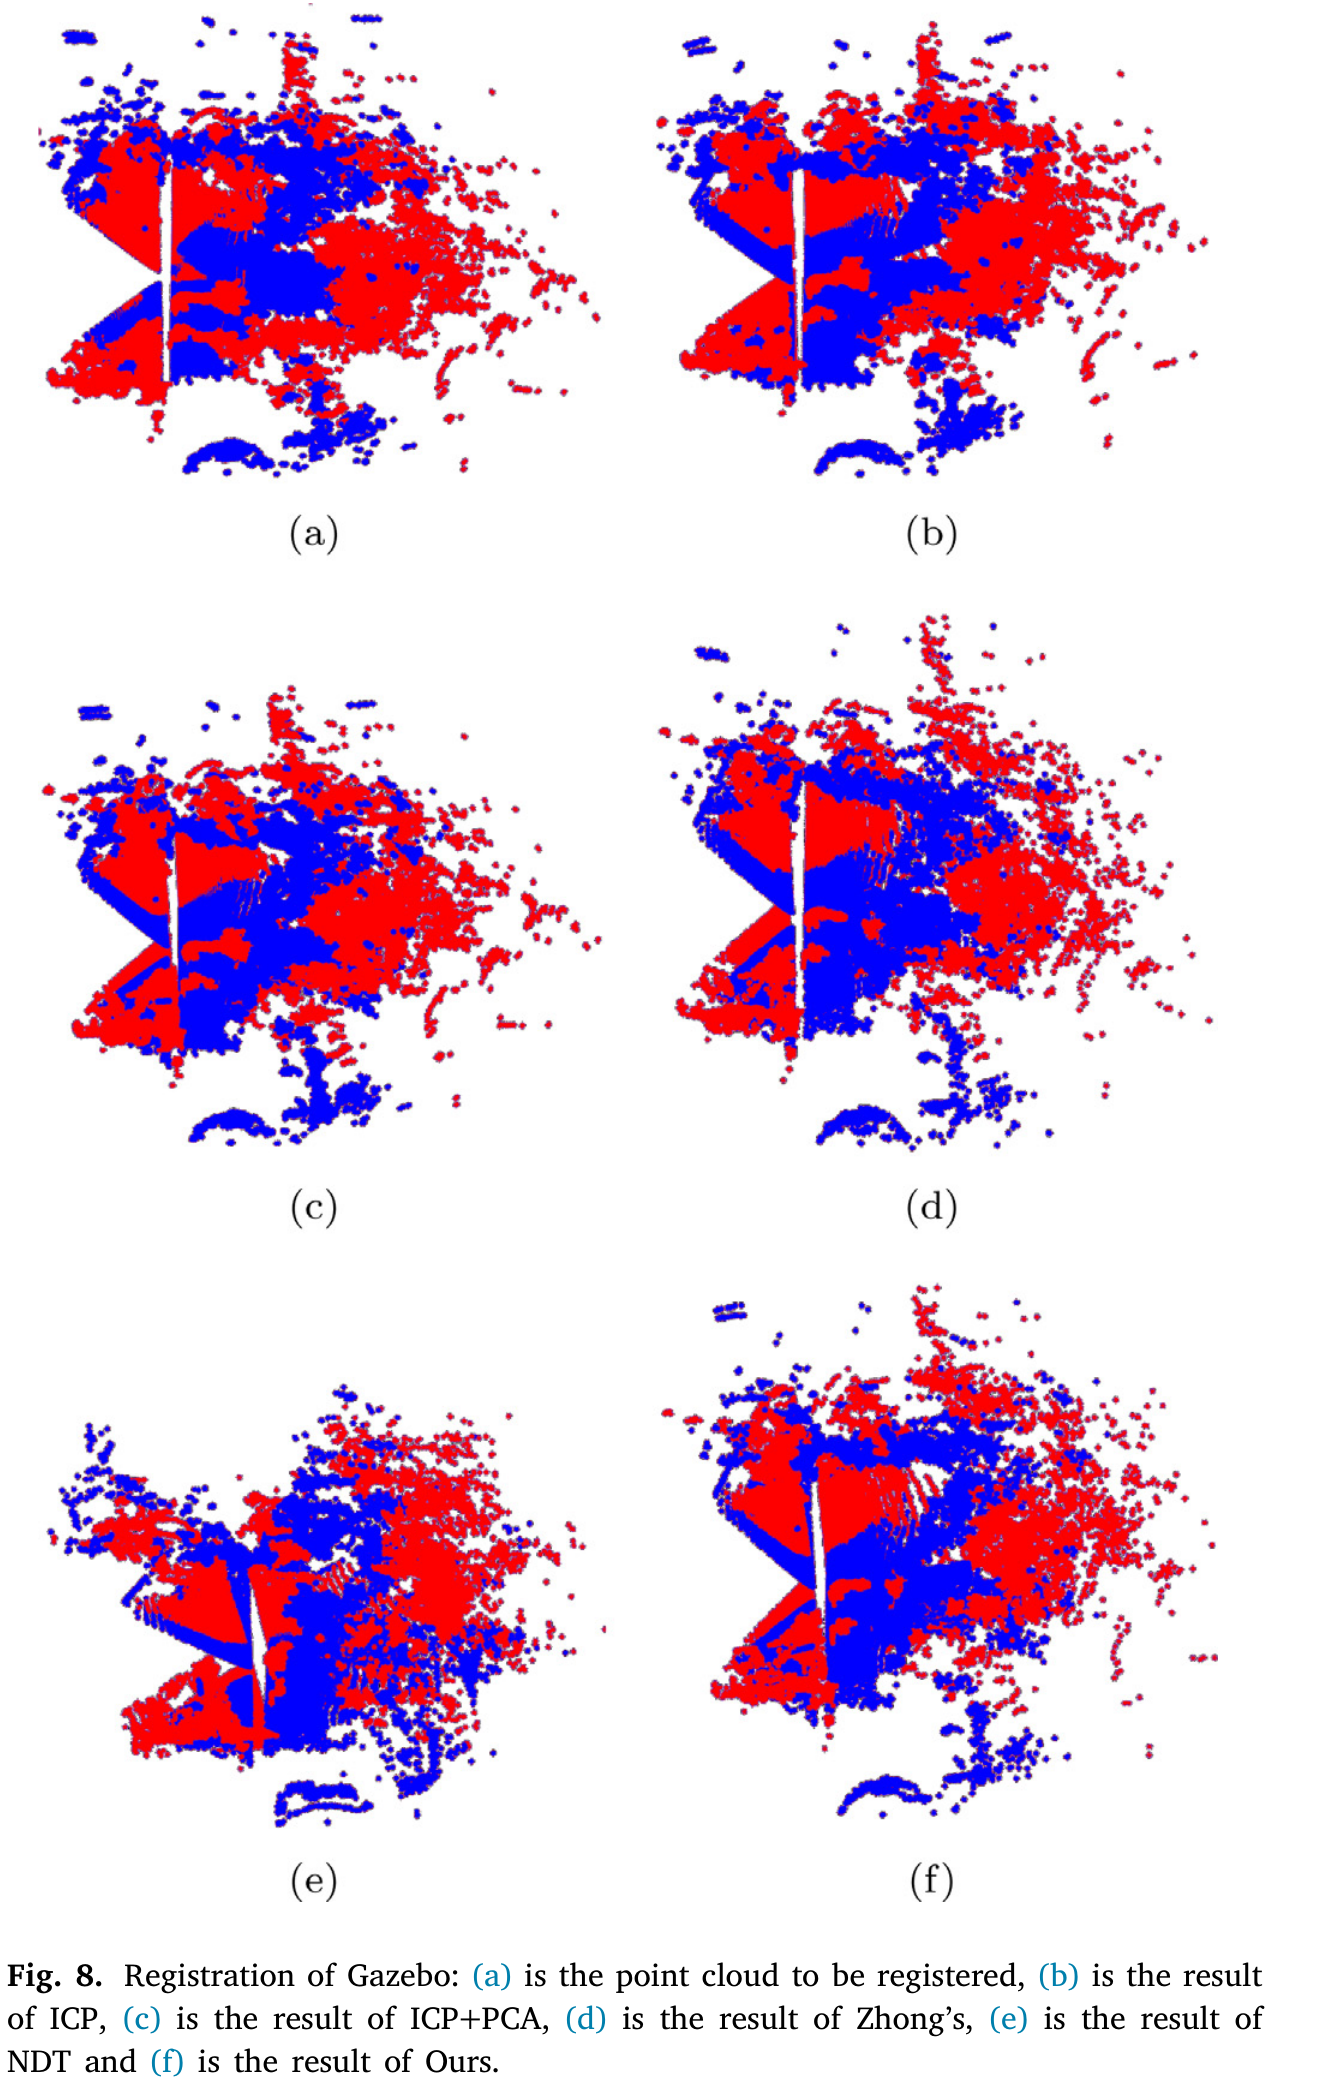
Gazebo配准:依次为待配准点云及五种算法结果。
Registration of Gazebo: (a) is the point cloud to be registered, (b) is the result of ICP, (c) is the result of ICP+PCA, (d) is the result of Zhong’s, (e) is the result of NDT and (f) is the result of Ours.
查看高清原图 ↗16线LiDAR采集料堆和自然无结构环境点云
Fig.12展示实验平台、LiDAR、料堆及包含斜坡、道路、杂草和树木的自然环境。
料堆点云包含13,700个点,源点云与目标点云角度差60°、距离差4 m;人员经过在点云中形成动态干扰。
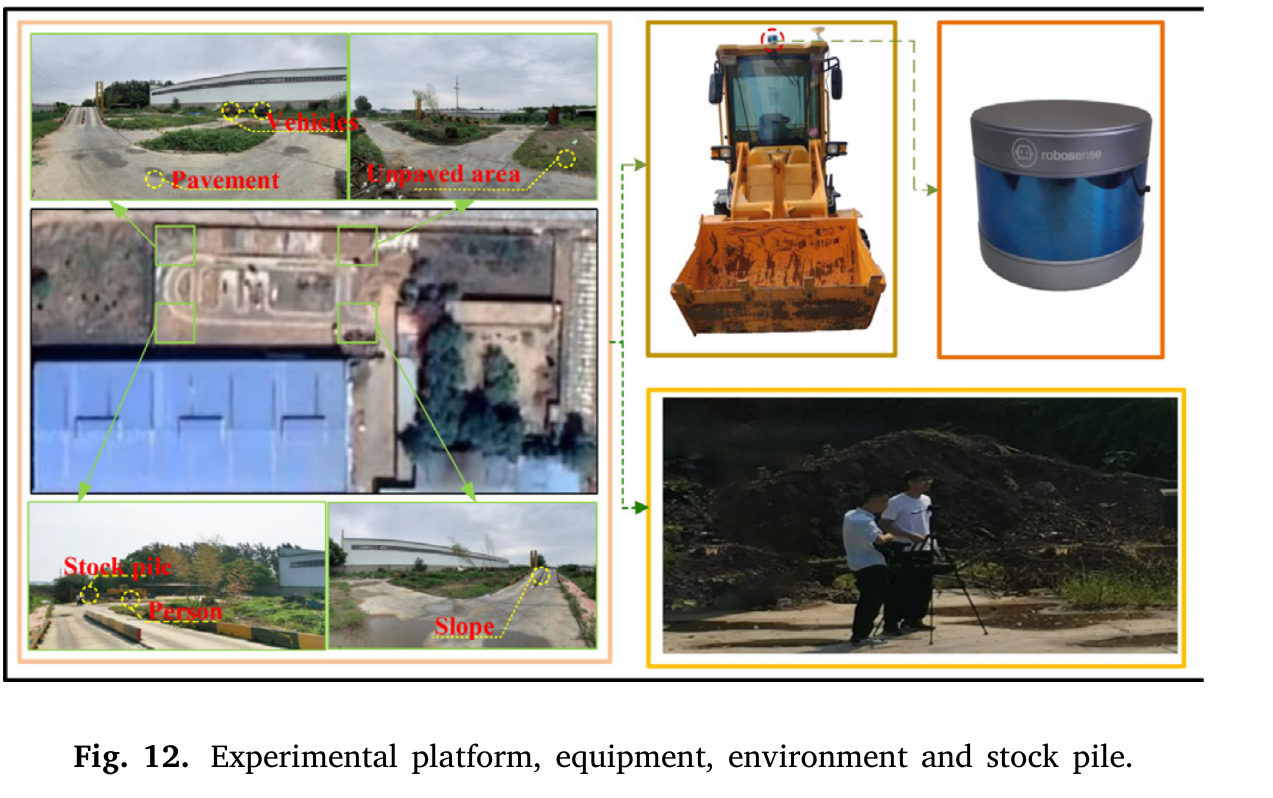
实验平台、设备、环境和料堆。
Experimental platform, equipment, environment and stock pile.
查看高清原图 ↗料堆实验中平均误差降至4.970×10⁻² m
Fig.13展示料堆初始点云以及ICP、ICP+PCA、Zhong’s、NDT和提出算法结果。
提出算法耗时15.854 s,配准后平均误差为4.970×10⁻² m,约为配准前平均误差的23%;最大误差为0.271 m。
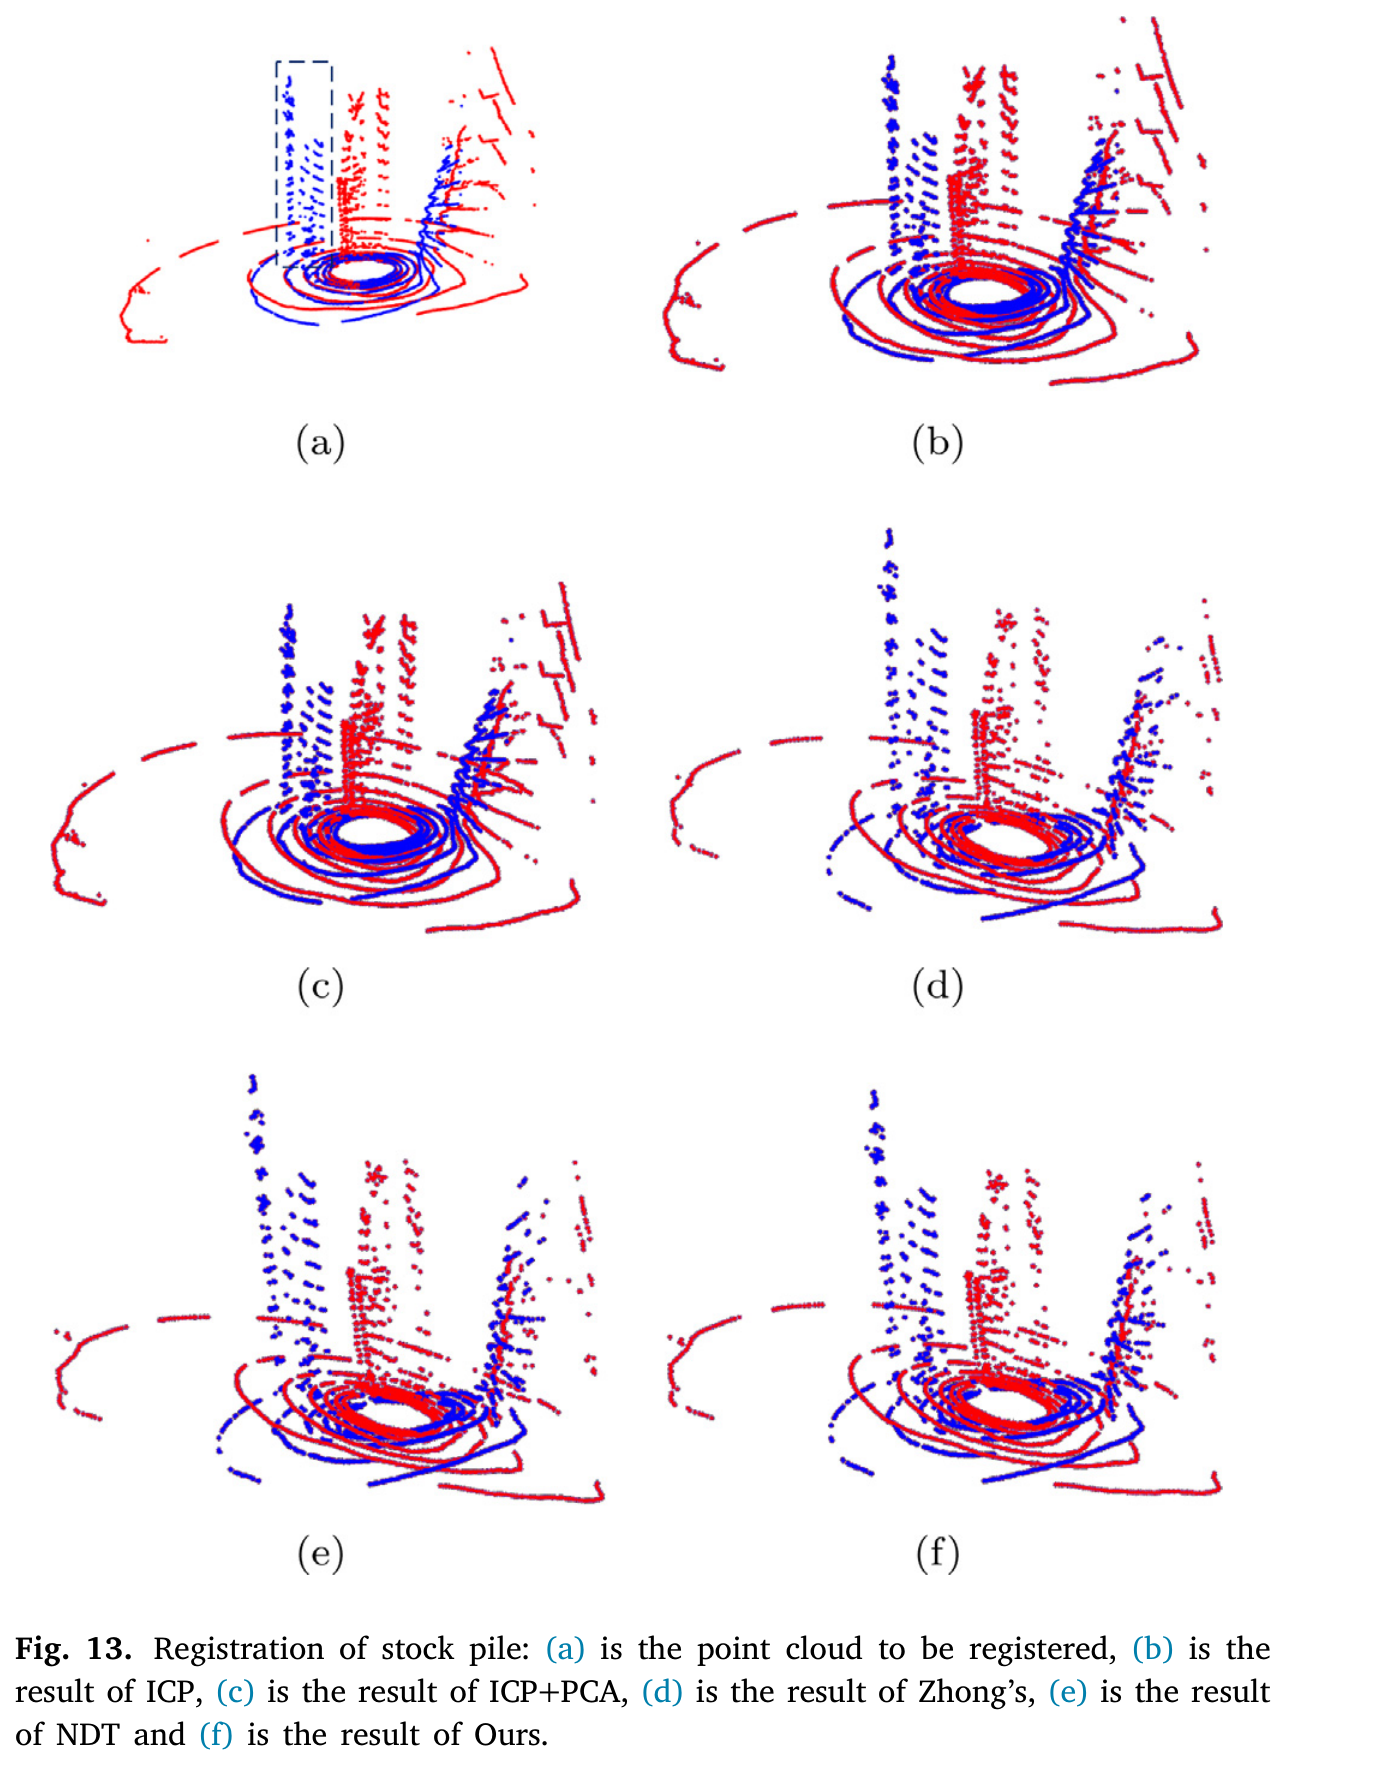
料堆配准:依次为待配准点云及五种算法结果。
Registration of stock pile: (a) is the point cloud to be registered, (b) is the result of ICP, (c) is the result of ICP+PCA, (d) is the result of Zhong’s, (e) is the result of NDT and (f) is the result of Ours.
查看高清原图 ↗四组实验分别报告点数、时间、平均误差和场景内误差比例
Bunny中提出算法耗时4.623 s,平均误差5.893×10⁻⁴ m,最大误差3.200×10⁻³ m,平均误差约为配准前的2%。
Gazebo平均误差8.900×10⁻² m、比例16%;自然无结构环境包含3,054个点,耗时5.298 s,平均误差6.490×10⁻² m、比例35%。
曲率区分度和点云规模影响配准精度与计算时间
论文Discussion指出,局部曲率特征不明显时算法精度下降;点数较大时,法向量和曲率计算的耗时增加。
曲率相似度阈值由人工设定,没有自适应机制。实验中的不同场景具有不同尺度和初始误差,结果应按各自场景条件解释。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
YAO Z, ZHAO Q, LI X, BI Q. Point cloud registration algorithm based on curvature feature similarity[J]. Measurement, 2021, 177: 109274. DOI:10.1016/j.measurement.2021.109274.
Yao, Z., Zhao, Q., Li, X., & Bi, Q. (2021). Point cloud registration algorithm based on curvature feature similarity. Measurement, 177, 109274. https://doi.org/10.1016/j.measurement.2021.109274
Z. Yao, Q. Zhao, X. Li, and Q. Bi, “Point cloud registration algorithm based on curvature feature similarity,” Measurement, vol. 177, Art. no. 109274, 2021, doi: 10.1016/j.measurement.2021.109274.