论文原文与图表
Research on autonomous path planning and tracking control methods for unmanned electric shovels
无人电铲自主路径规划与跟踪控制方法研究
在两类复杂障碍地图中,Guidance-Hybrid A*的单图探索均少于3 min;传统Hybrid A*分别运行30 h和9 h后仍未完成有效规划。
论文摘要
针对大型电铲转弯半径受限、履带转向冲击以及供电电缆约束下的自主行走任务,论文建立考虑履带滑移和侧滑的运动学模型与机电耦合动力学模型,采用Guidance-Hybrid A*、路径平滑和改进动态窗口法规划路径,并以滑模控制器完成路径跟踪。方法在两类复杂障碍地图中进行规划仿真,并在1:7缩比原型(由WK-55缩放的无人电铲)上完成J形路径、GHA路径和GHA–DWA分阶段路径实验。
- Unmanned electric shovel
- Guidance-Hybrid A*
- Dynamic window approach
- Sliding mode control
建模、路径规划与跟踪控制组成自主行走系统
Fig.1将系统分为履带底盘运动学与机电耦合动力学、路径规划与平滑、滑模跟踪控制三部分。运动学模型为规划提供车辆约束,动力学模型用于描述履带驱动电机、行驶阻力和转向阻力。
规划模块生成目标路径,误差模型计算实际位姿与期望位姿的差异,滑模控制器经限幅后输出左右履带速度指令,RTK-GPS位姿返回下一控制周期。
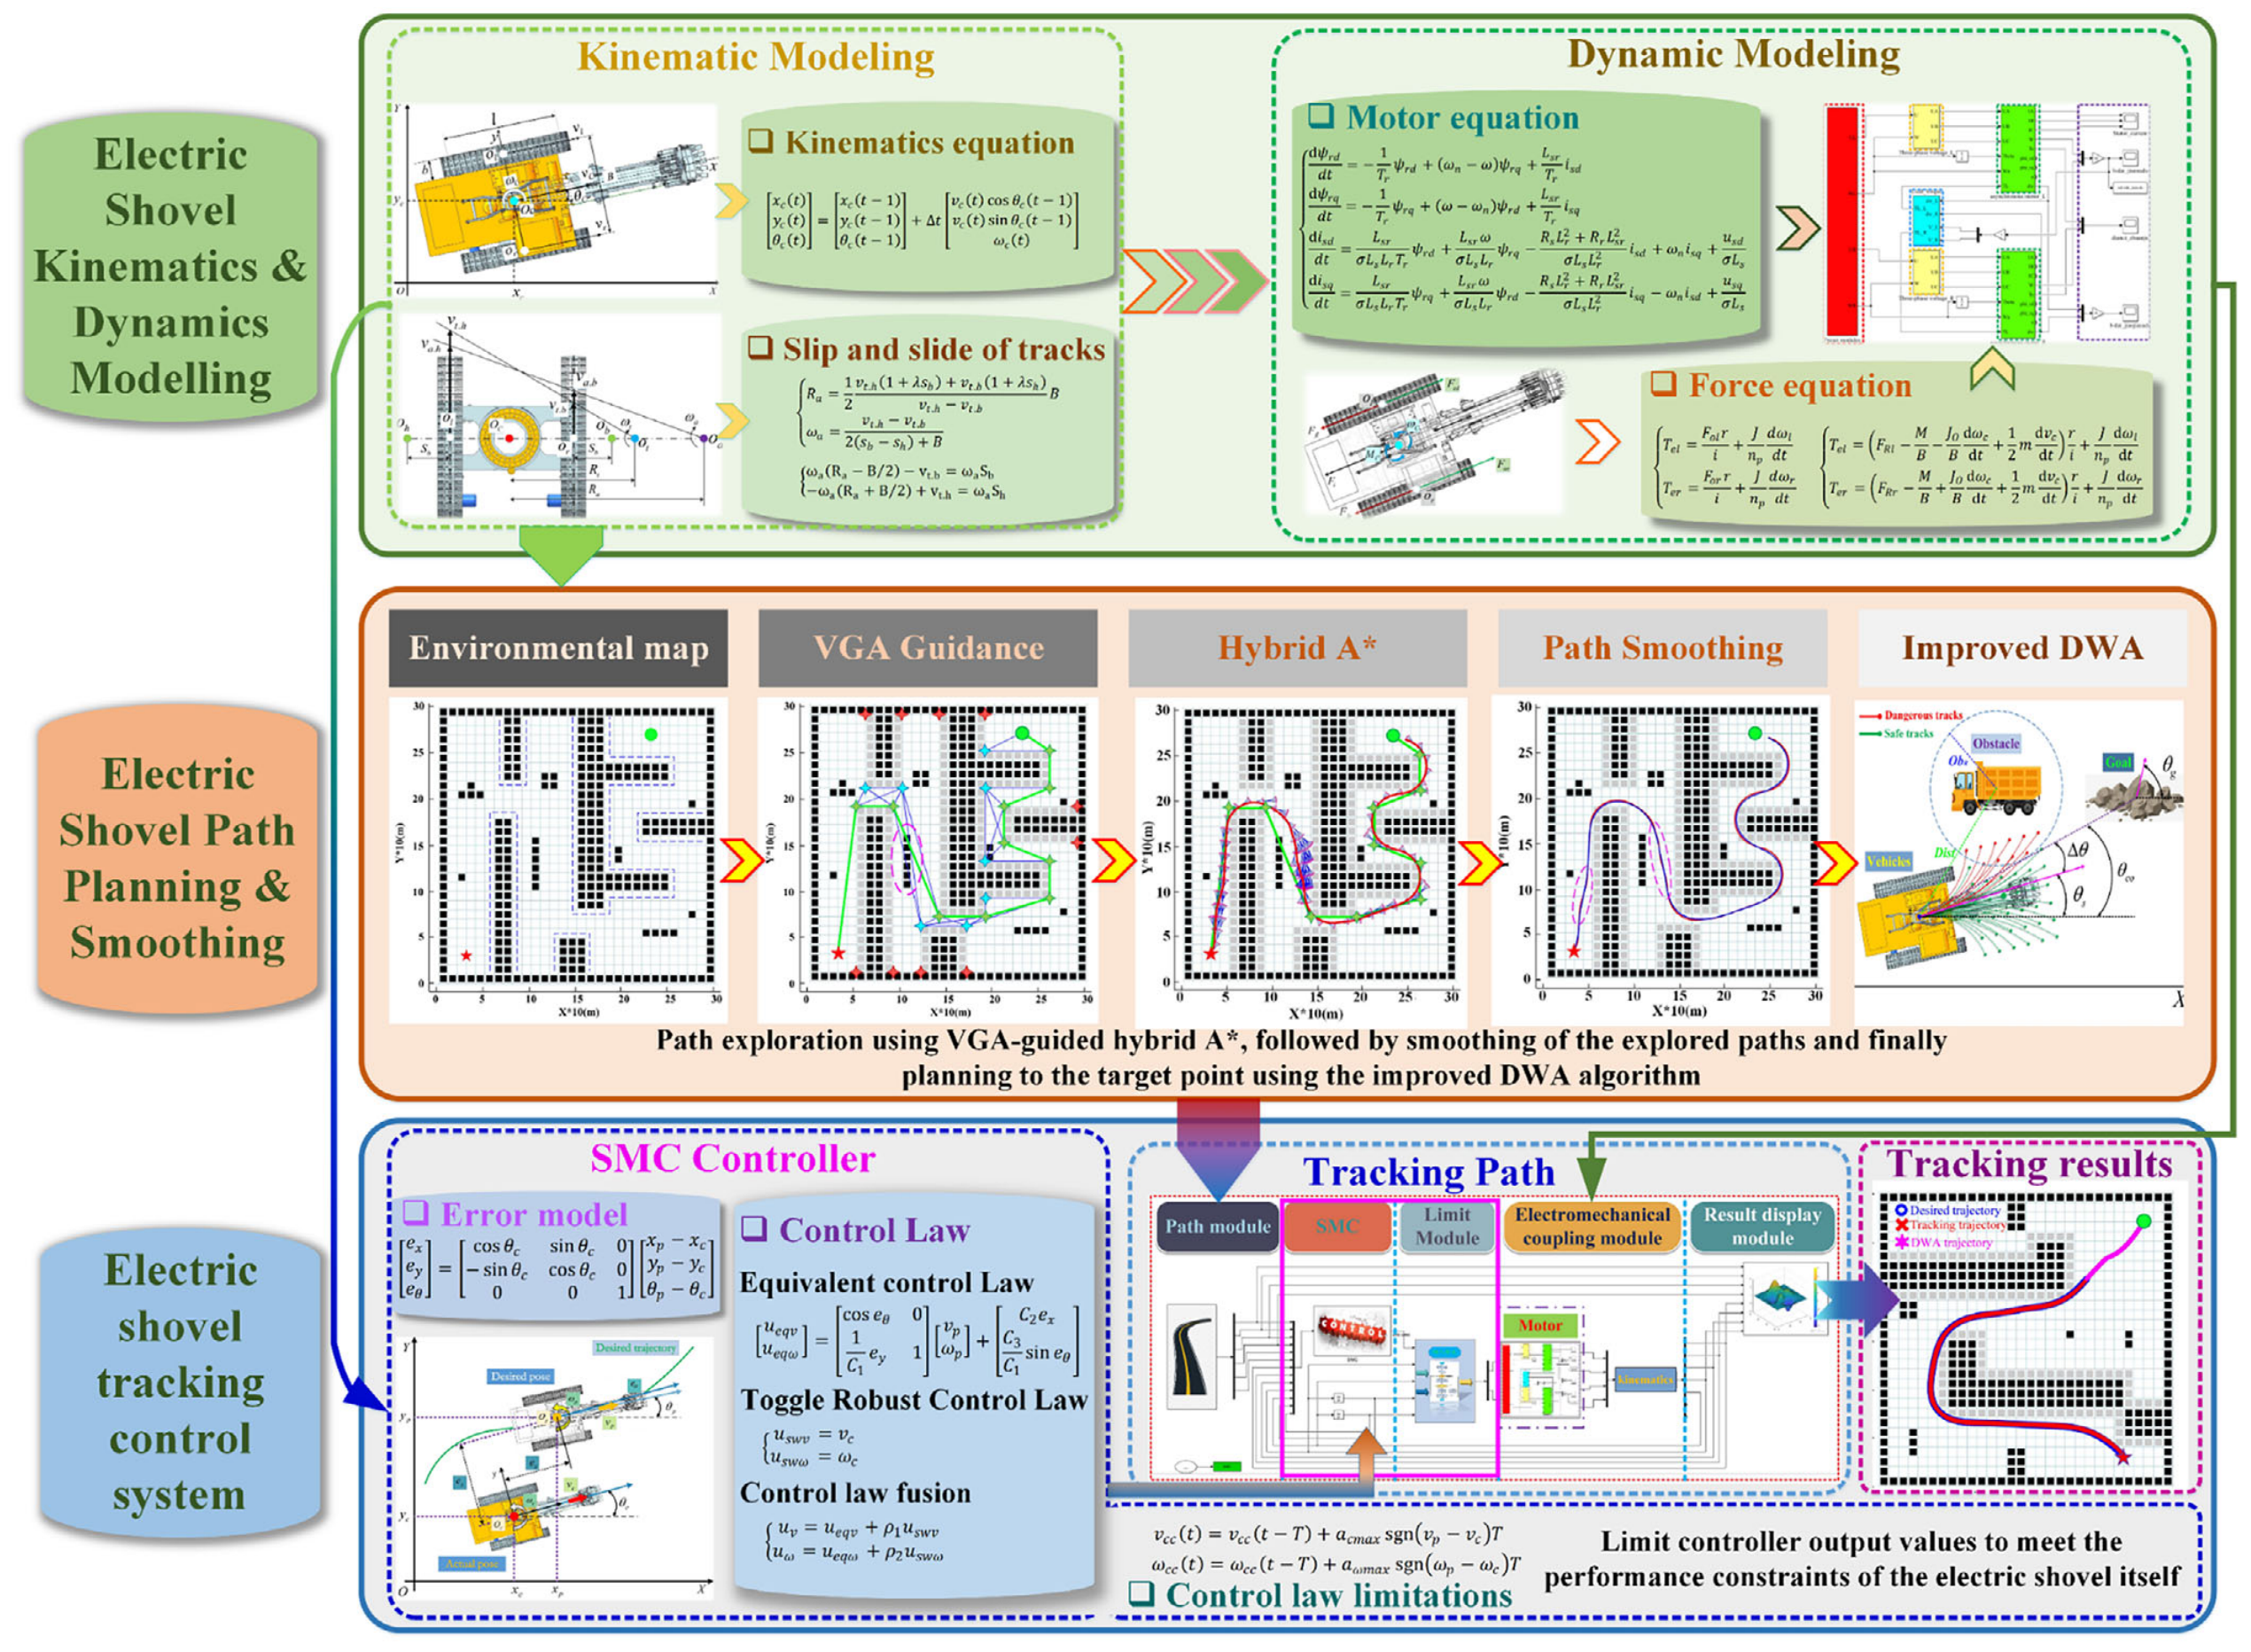
无人电铲自主行走系统总体结构。DWA为动态窗口法;SMC为滑模控制。
The overall structure of the autonomous walking system for the unmanned electric shovel. DWA, dynamic window approach; SMC, sliding mode control.
查看高清原图 ↗运动学模型考虑滑移与侧滑,动力学模型连接电机与车体
运动学模型建立左右履带速度、质心速度、角速度、转弯半径以及履带滑移和侧滑之间的关系。
机电耦合动力学模型纳入左右履带驱动电机的电磁转矩、负载转矩、行驶阻力和转向阻力,用于仿真履带直行与转向过程。
可见性图引导Hybrid A*分段搜索,Dubins与DWA处理终点姿态
Fig.3先归纳传统Hybrid A*在长障碍物附近搜索耗时、路径平滑性和终点频繁调整等问题,再给出Guidance-Hybrid A*流程。可见性图提取长障碍物顶点并生成临时目标序列,Hybrid A*结合Reeds–Shepp曲线在相邻目标间搜索。
终段若包含倒车调整,方法尝试以Dubins曲线替换;无法生成可行Dubins终段时,改进DWA根据航向、障碍距离、期望速度和目标航向偏差选择局部轨迹。路径先经共轭梯度调整,再用三次B样条平滑。
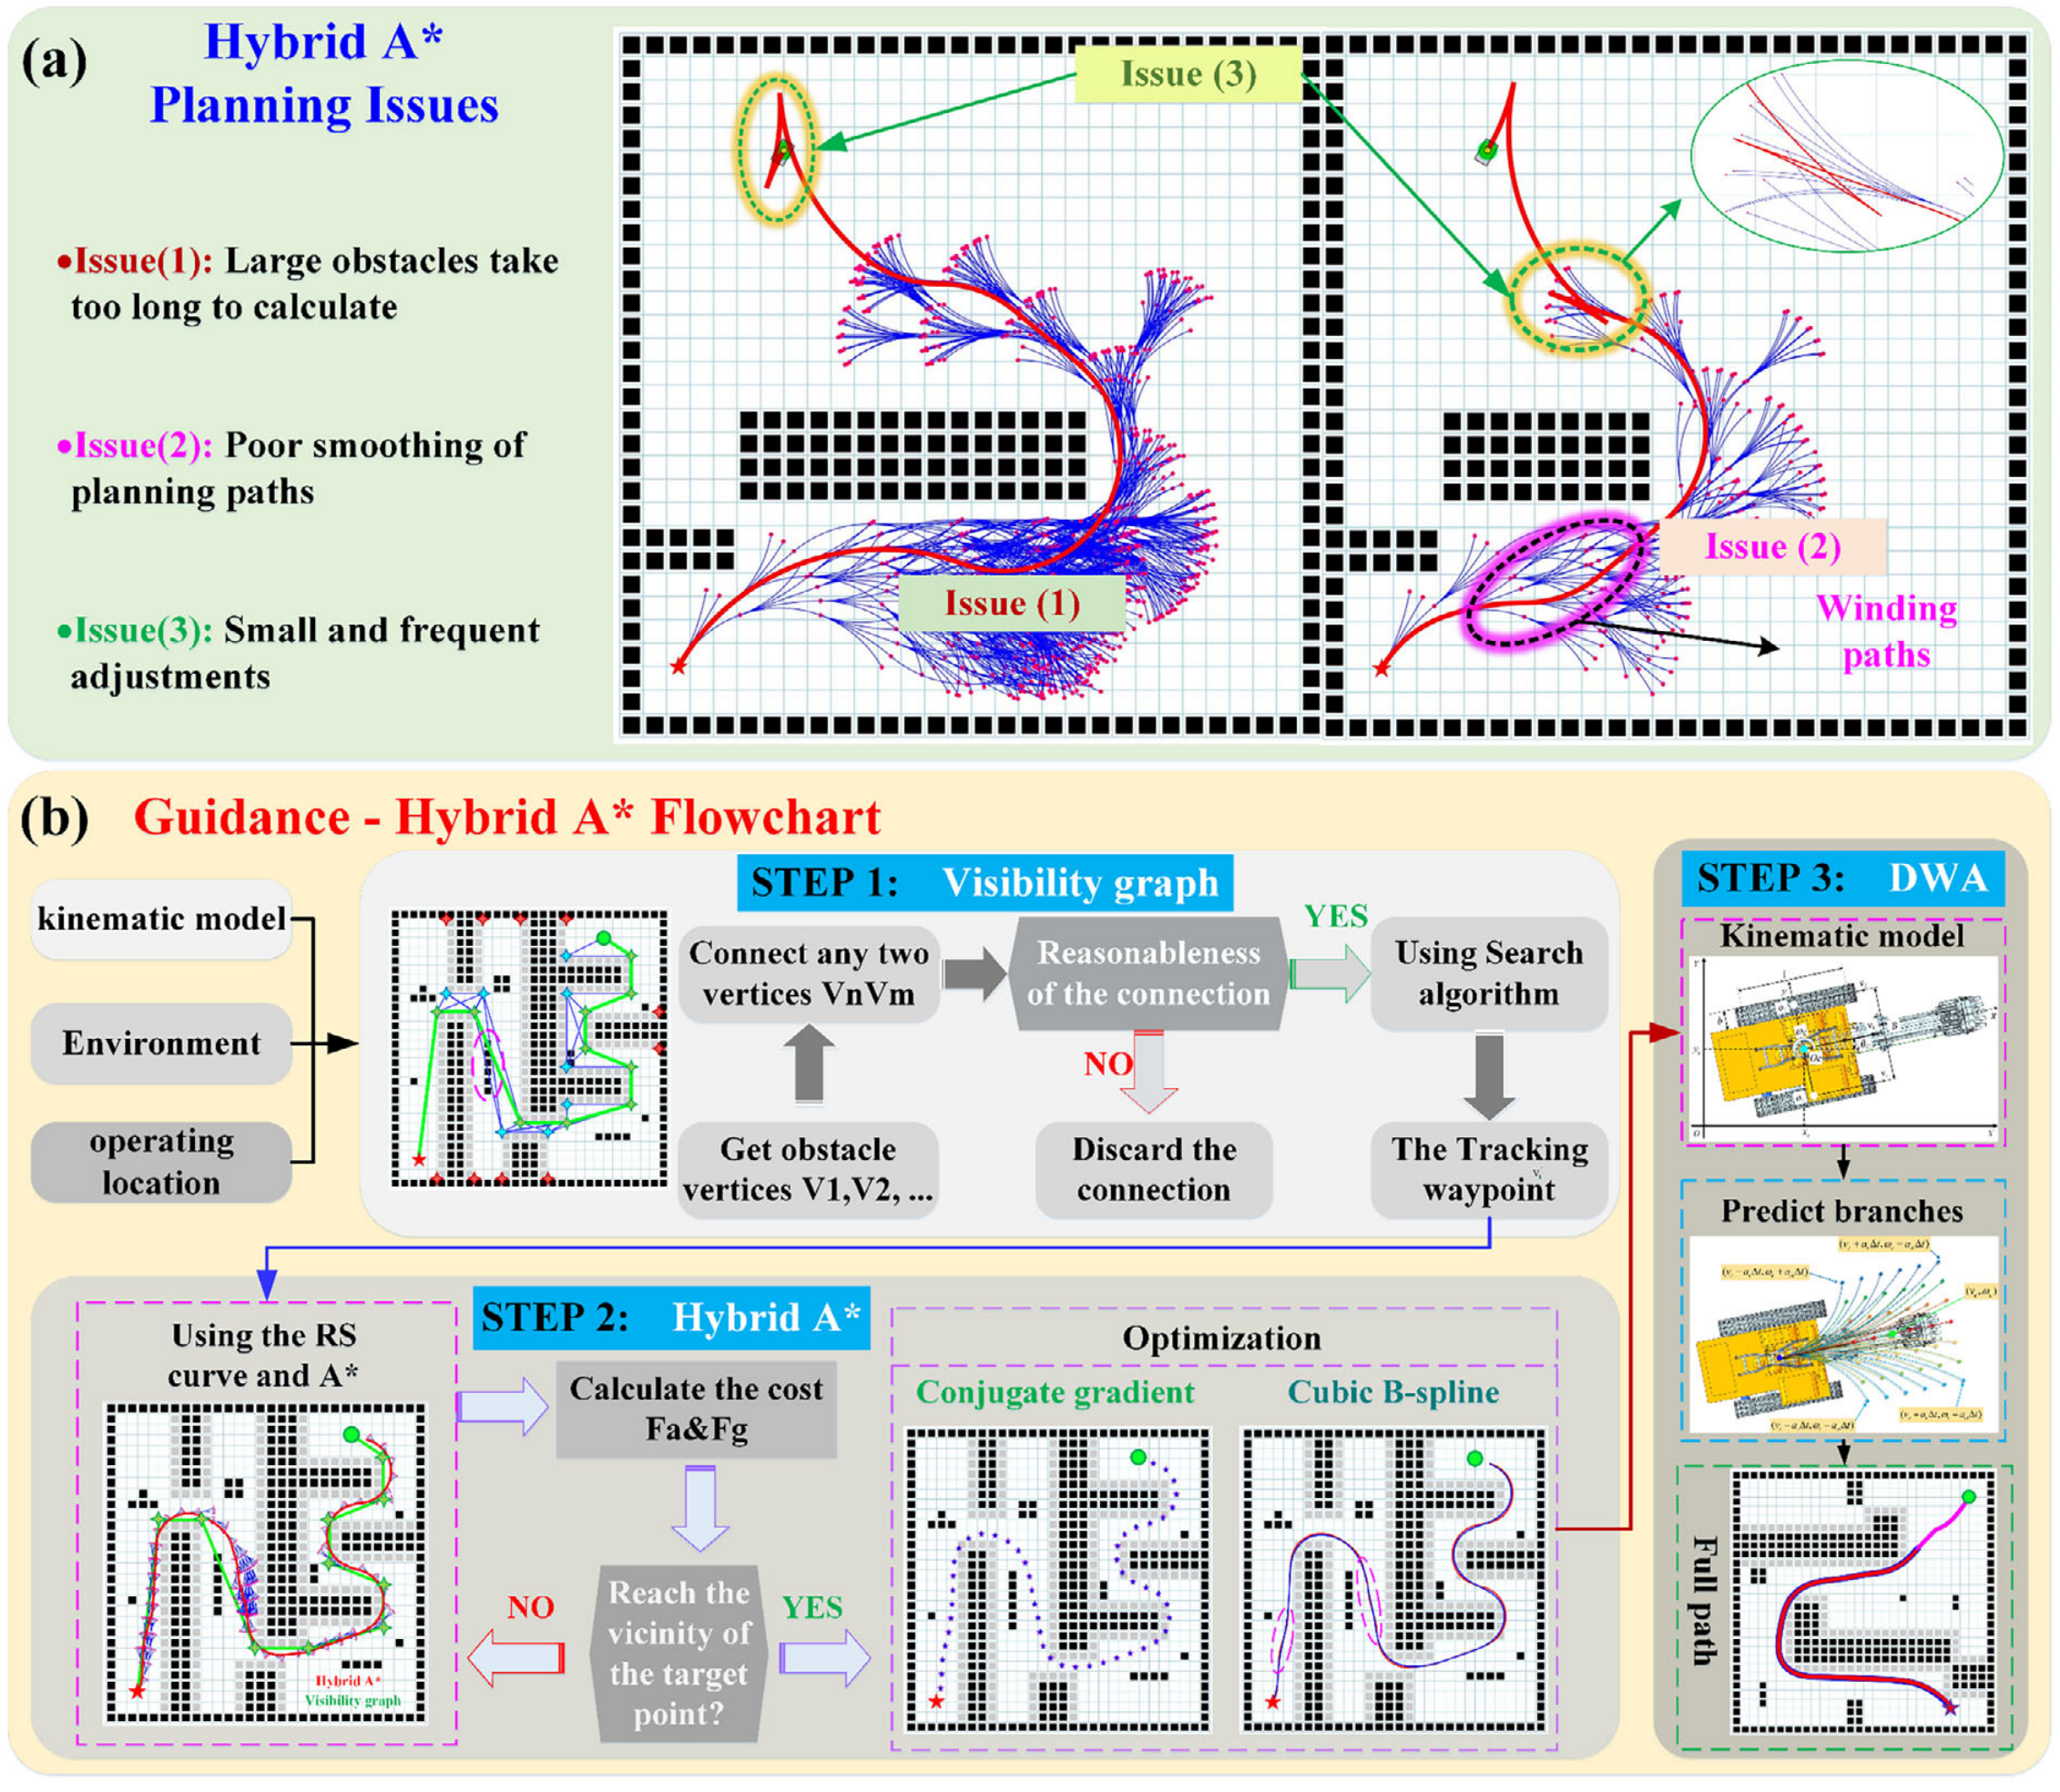
电铲路径规划方法与Hybrid A*策略分析:(a)Hybrid A*用于电铲路径规划时的潜在问题;(b)电铲路径规划过程总览流程图。DWA为动态窗口法。
Analysis of electric shovel path planning method and Hybrid A* strategy: (a) potential issues of applying Hybrid A* to electric shovel path planning and (b) overview flowchart of the electric shovel path planning process. DWA, dynamic window approach.
查看高清原图 ↗滑模控制律输出质心速度与转向角速度
跟踪误差由实际位姿与期望位姿计算,并转换为车体坐标系下的位置误差与航向误差。
控制器由等效控制律、切换鲁棒控制律和融合校正组成。论文取ρ₁=0.5、ρ₂=0.9,并在控制输出端限制速度、加速度、角速度和角加速度。
GHA收缩搜索范围并生成平滑路径
Fig.6比较两类复杂环境中的测试地图、传统Hybrid A*搜索、Guidance-Hybrid A*搜索和最终平滑路径。传统Hybrid A*在Z形图运行30 h、在复杂图运行9 h后仍未完成有效规划。
在相同计算平台上,GHA对两张地图的单图探索均少于3 min。可见性图给出全局引导,Hybrid A*沿引导序列生成满足车辆运动约束的路径,最终轨迹再进行平滑。
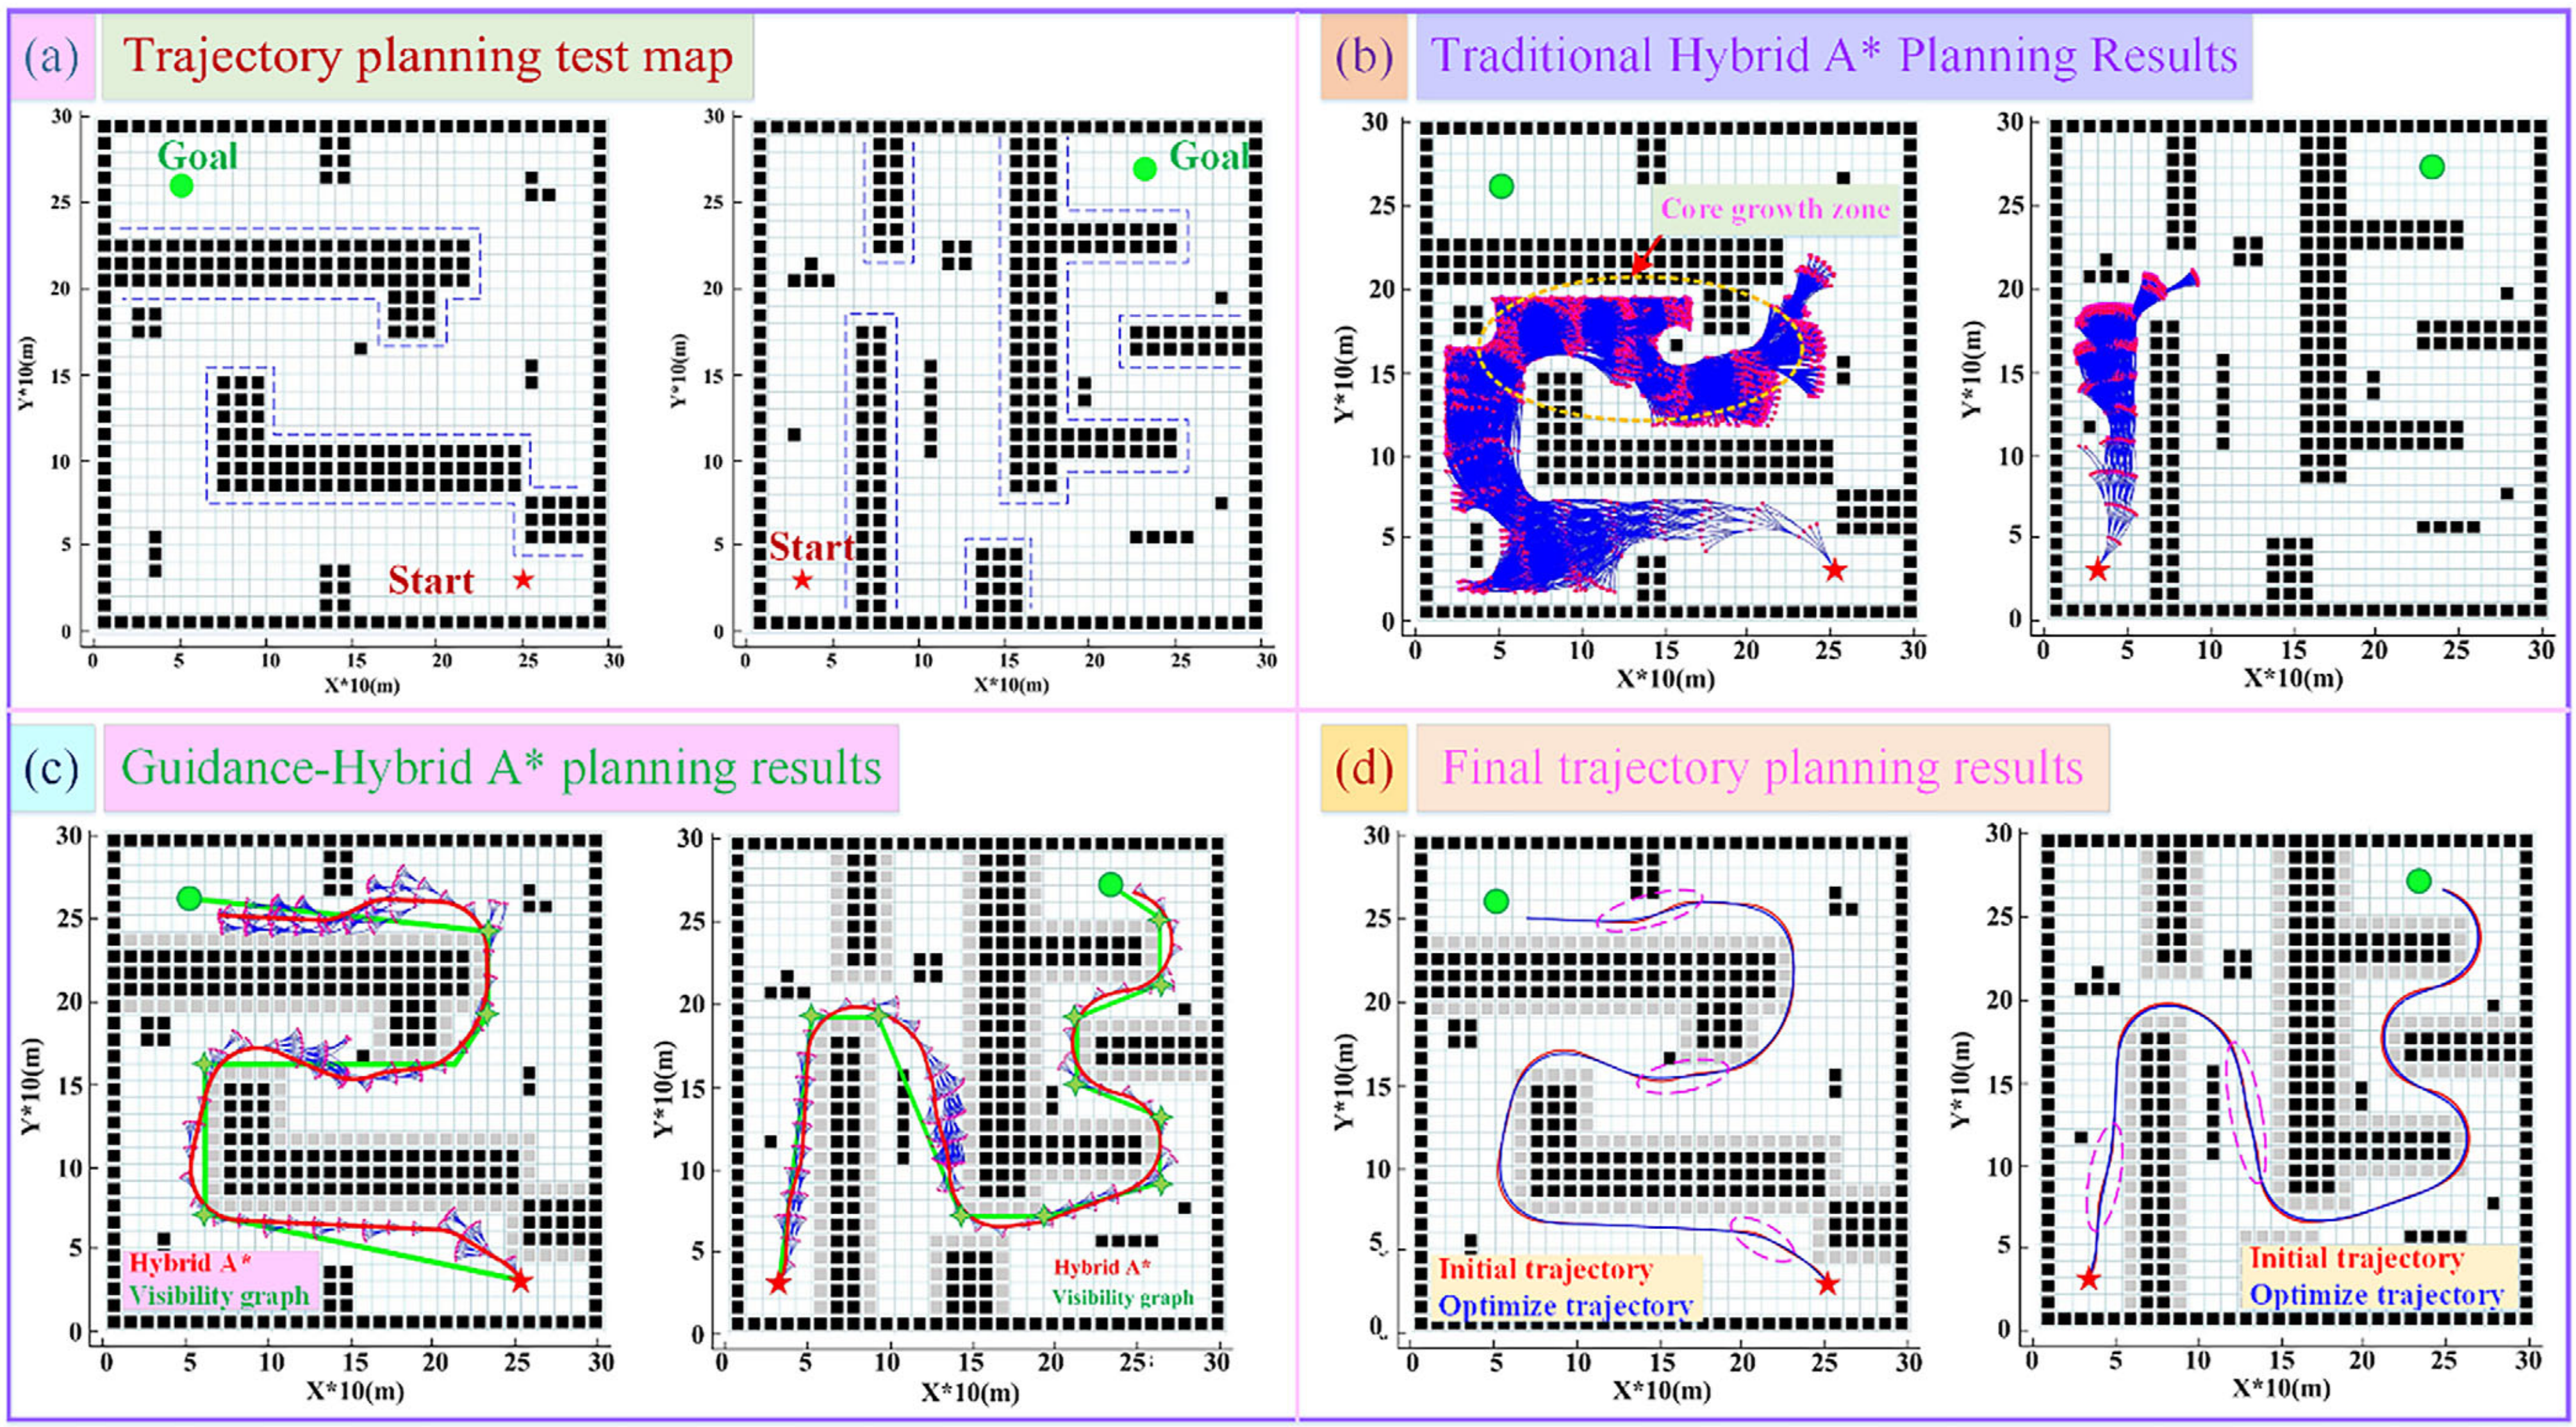
两类复杂环境中的规划与平滑结果。
Planning and smoothing results for two complex environments.
查看高清原图 ↗1:7缩比原型采用PLC、履带驱动与RTK-GPS闭环
Fig.9(a)(b)展示由WK-55按1:7缩放的无人电铲原型、实验场地和栅格地图。原型采用380 V履带驱动、Siemens S7-1500 PLC、S120组件、RTK-GPS和OPC通信。
PLC与上位机通信周期T_c为0.1 s;考虑电机响应后,路径时间间隔T_t设为0.4 s。
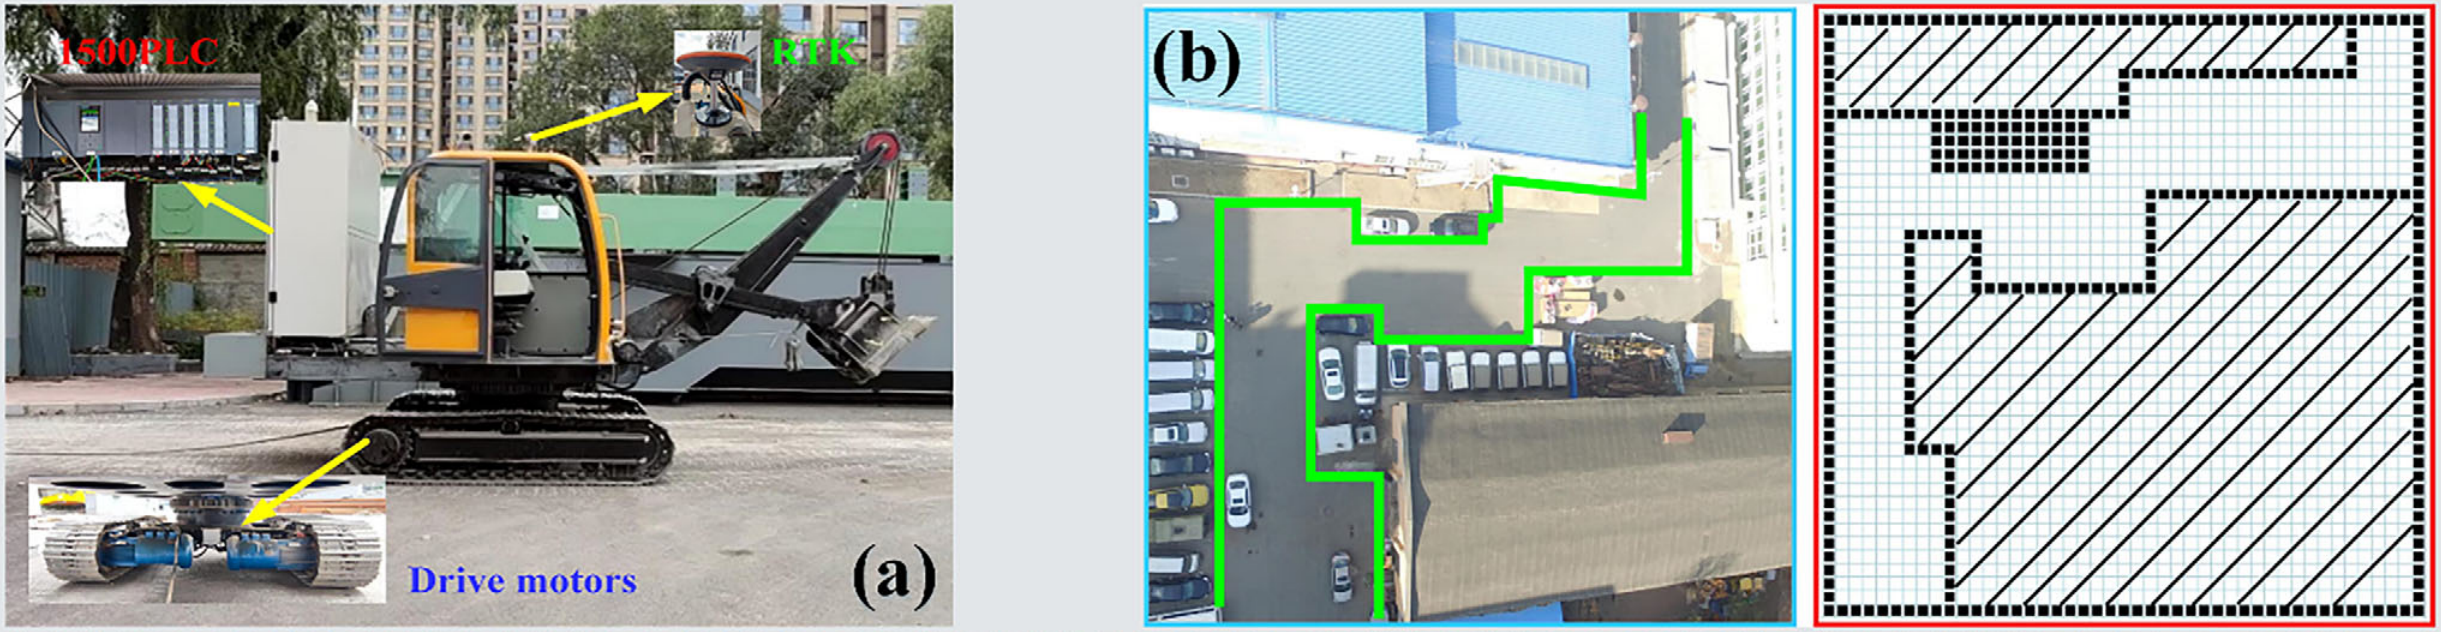
无人电铲实验原型、行驶区域与实验结果:(a)电铲原型;(b)实验场地。
Experimental prototype of unmanned electric shovel, driving area and experimental results: (a) electric shovel prototype, (b) experimental site.
查看高清原图 ↗J形、GHA及GHA–DWA路径分别报告跟踪结果
J形路径实验中,100 s后横向与纵向误差稳定在0.15 m范围内;150 s进入半径10 m圆弧后保持在0.1 m范围内。GHA路径实验采用5 m最小转弯半径、2.4 m探索步长和0.2 m/s速度,转弯过程误差保持在±0.15 m。
Fig.9(e)给出GHA–DWA分阶段路径实验。GHA负责0–256 s,改进DWA负责256–347 s;DWA阶段目标航向为53°,最终实际航向为55°,算法切换后跟踪误差未出现显著变化。
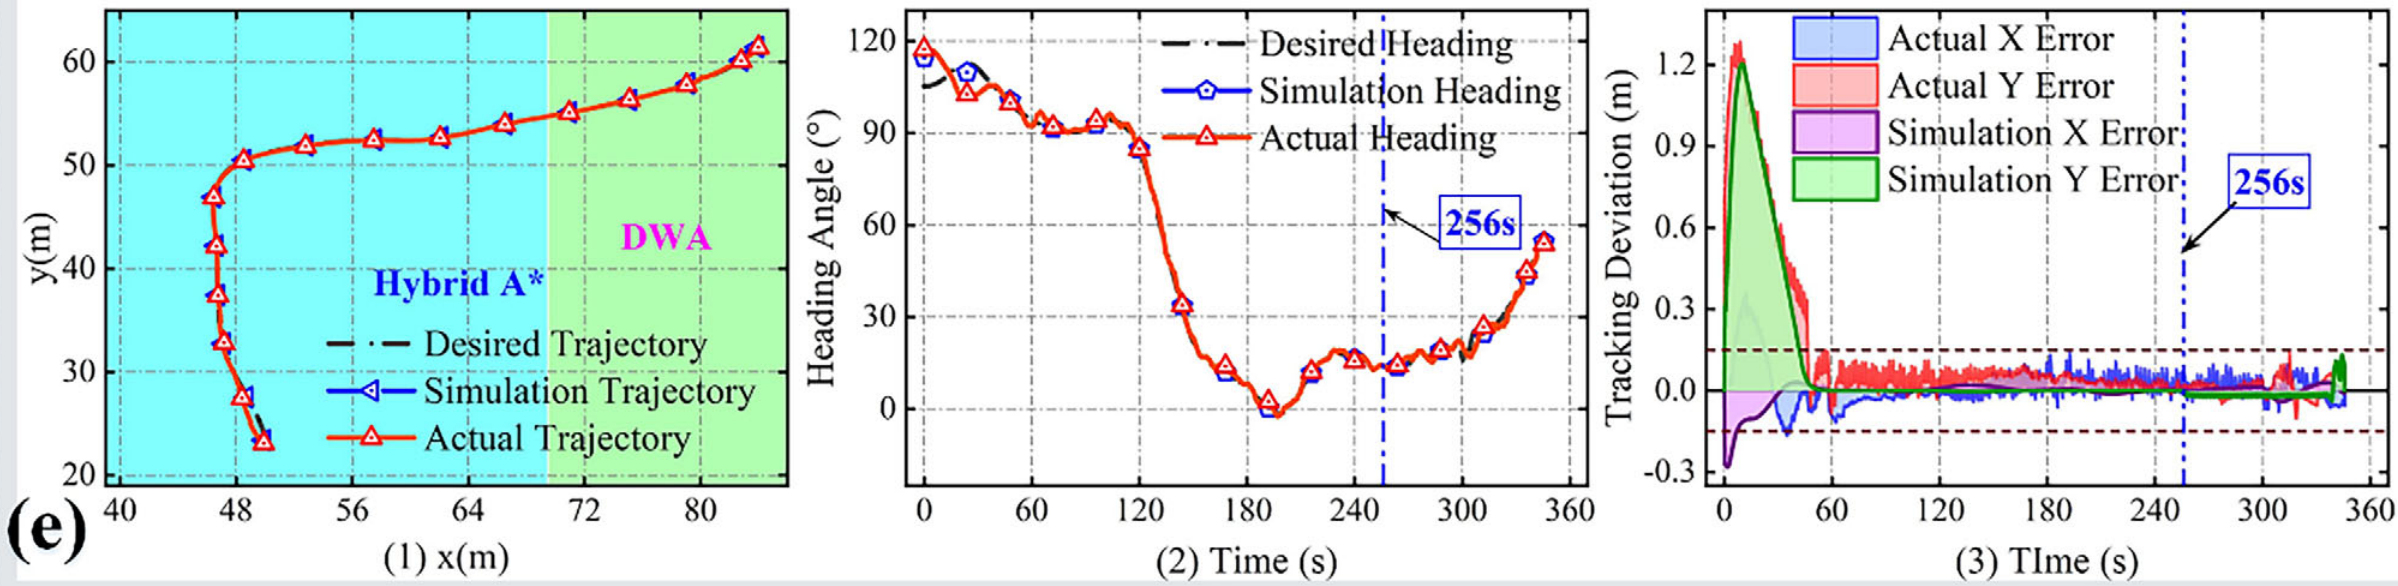
无人电铲实验原型、行驶区域与实验结果:(e)GHA与DWA规划轨迹:(1)跟踪效果;(2)航向角;(3)跟踪偏差。
Experimental prototype of unmanned electric shovel, driving area and experimental results: (e) GHA + DWA planned trajectory: (1) tracking effect, (2) heading angle, (3) tracking deviation.
查看高清原图 ↗路面条件、自动调参与矿区协同仍需后续研究
论文实验验证了一类路面条件,天气变化对路面状态和摩擦条件的动态影响尚未充分覆盖。设备或环境变化时仍需人工调整模型与控制参数。
作者将自动参数调整、标准化通信、矿区统一调度、数据共享、安全与应急机制以及初期人工监督列为后续研究内容。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
TAN X, WANG G, WU G, et al. Research on autonomous path planning and tracking control methods for unmanned electric shovels[J]. Computer-Aided Civil and Infrastructure Engineering, 2025, 40(17): 2522-2545. DOI:10.1111/mice.13402.
Tan, X., Wang, G., Wu, G., Yao, Z., Wang, Y., & Huang, Q. (2025). Research on autonomous path planning and tracking control methods for unmanned electric shovels. Computer-Aided Civil and Infrastructure Engineering, 40(17), 2522–2545. https://doi.org/10.1111/mice.13402
X. Tan, G. Wang, G. Wu, Z. Yao, Y. Wang, and Q. Huang, “Research on autonomous path planning and tracking control methods for unmanned electric shovels,” Computer-Aided Civil and Infrastructure Engineering, vol. 40, no. 17, pp. 2522–2545, 2025, doi: 10.1111/mice.13402.