论文原文与图表
Shoveling-Induced Slip Prediction for Distributed Electric Wheel Loaders: A Feature-Enhance CNN-BiLSTM Approach
分布式电驱动轮式装载机铲装诱发滑移预测:一种特征增强CNN-BiLSTM方法
本文提出一种面向分布式电驱动轮式装载机的“3+3”全电架构和CNN-BiLSTM模型,用于识别铲装过程中的车轮滑移与电机堵转。
论文摘要
现有电动轮式装载机通常保留液压系统,难以充分发挥分布式电驱动系统的快速响应特性,已有滑移预测方法也难以适应其瞬态特征。论文面向中小型装载机,提出机电系统重构与智能预测相结合的方案。系统采用由三个行驶电机和三个电动缸组成的“3+3”全电分布式架构,并构建CNN-BiLSTM混合模型识别驱动异常。二维卷积从多源信号中提取空间相关特征,双向LSTM建模铲装过程中的完整时域状态演化。约2,000次铲装试验中,摘要报告F1-score达到90.44%,召回率提高14.2%,峰值预测准确率为98.10%。
- CNN-BiLSTM
- Distributed electric drive
- Driving state prediction
- Electric loaders
- Parameter co-optimization
“3+3”全电分布式架构
论文采用三个独立行驶电机和三个电动缸:前、后桥分别由独立电机驱动,工作装置由两个动臂电动缸和一个铲斗电动缸直接驱动。系统同时采集电池、行驶系统和工作装置的多源状态。
论文将该架构的主要适用范围设定为额定载荷不超过5 t的中小型装载机。对于10 t及以上大型装载机,电动缸峰值推力、连续作业能量和热管理仍构成限制。
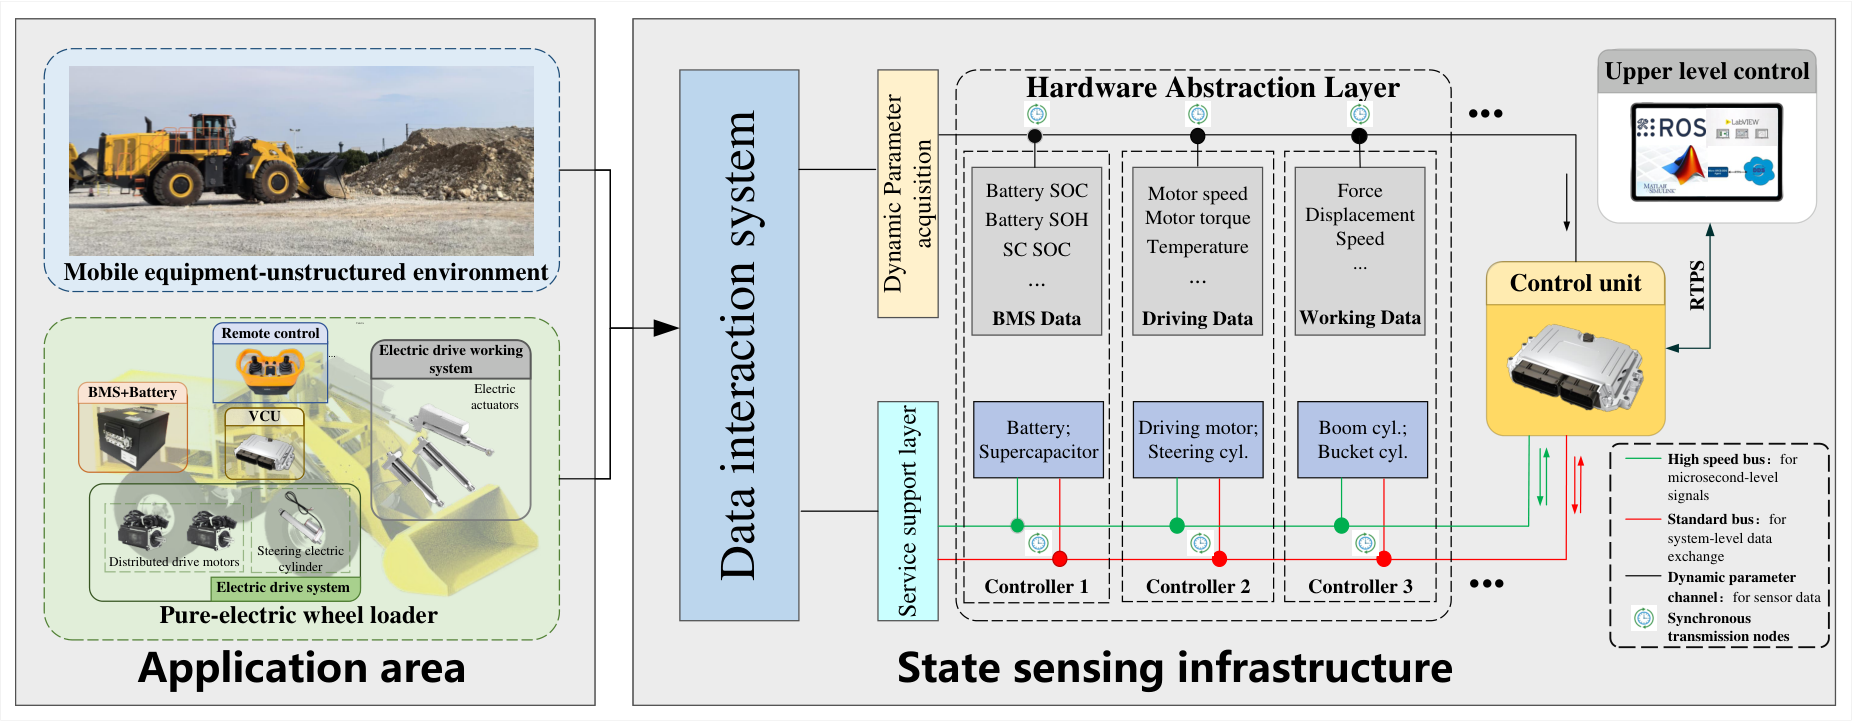
分布式电驱动装载机的配置。
Configuration of distributed electric drive loaders.
查看高清原图 ↗二维卷积与双向时序建模
模型将电动缸位移、电流、电压以及行驶电机转速和转矩等一维时序信号组织为时间—通道二维矩阵。2D-CNN从局部感受野中提取跨信号相关特征,并通过池化形成时序特征序列。
BiLSTM从正、反两个时间方向建模状态演化,用于区分短时冲击、持续车轮滑移和电机堵转。论文同时在目标函数中加入分类、能量、通信与耗散项,并用NOA搜索学习率和BiLSTM隐藏单元数。
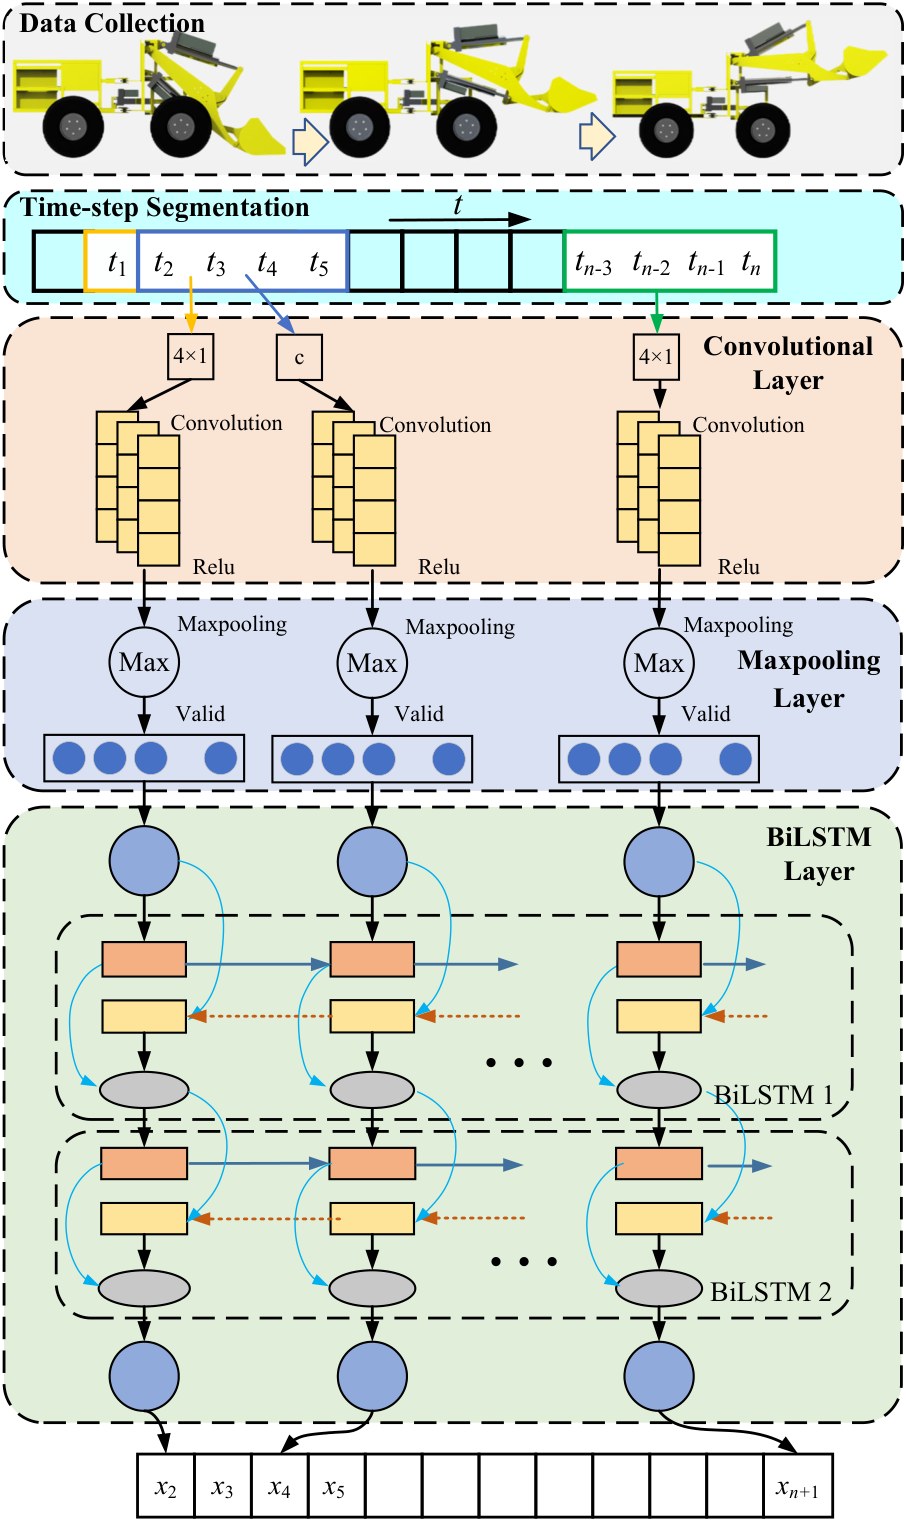
CNN-BiLSTM混合模型结构。
Architecture of CNN-BiLSTM hybrid model.
查看高清原图 ↗原型样机与多工况循环试验
实验平台为总质量1,103 kg、额定载荷270 kg的分布式电驱动装载机原型。车辆反复执行行驶—铲装—卸料循环,直至负载自然触发车轮滑移或电机堵转。
试验覆盖砾石、黏土、煤和玉米,以及平整和颠簸路面。通过改变距料堆的起始距离和扭矩指令调节铲斗冲击速度,共获得约2,000个有效铲装循环,并按80%/20%划分训练集和测试集。
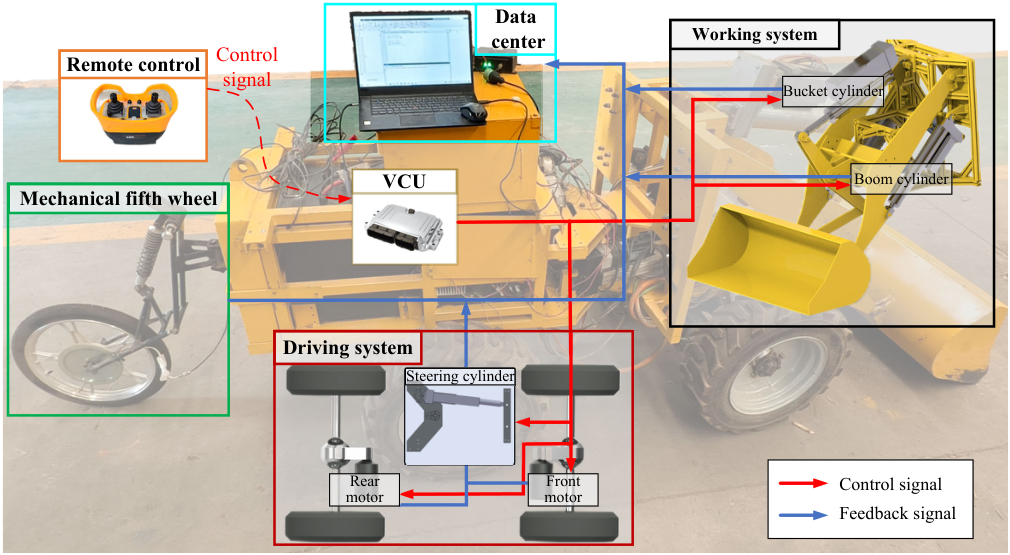
分布式电驱动装载机实验平台。
Experimental setup of distributed electric drive loader.
查看高清原图 ↗分阶段报告模型比较与参数优化结果
在Table II的模型比较阶段,CNN-BiLSTM的Precision、Recall、Accuracy和F1分别为0.8198、0.7583、0.9810和0.7879,推理延迟为22.4 ms。该表还比较了LSTM、BiLSTM、GRU、CNN-LSTM、CNN-GRU、Transformer、GraphSAGE、TCN、Late-FusionCNN和CNN-Attention-BiLSTM。
结构参数试验中,双层CNN在时间步为6时的F1为0.8575;卷积核尺寸为10时,Accuracy和F1分别为0.9752和0.8684。NOA优化得到学习率0.01406和44个BiLSTM隐藏单元,优化阶段峰值F1为0.8781。
论文摘要报告最终F1-score为90.44%、召回率提高14.2%,峰值预测准确率为98.10%。
四种物料与两类路面条件下的五类驱动状态
五类驱动状态依次为正常、前轮滑移、后轮滑移、前后轮同时滑移和电机堵转。Fig. 6分别给出砾石、黏土、煤和玉米在平整与颠簸路面上的归一化混淆矩阵。
玉米工况的对角线比例整体较高;煤和部分颠簸路面工况中,前轮滑移、后轮滑移及同时滑移之间的混淆更明显。论文将其归因于物料特性、路面振动和左右滑移特征耦合。
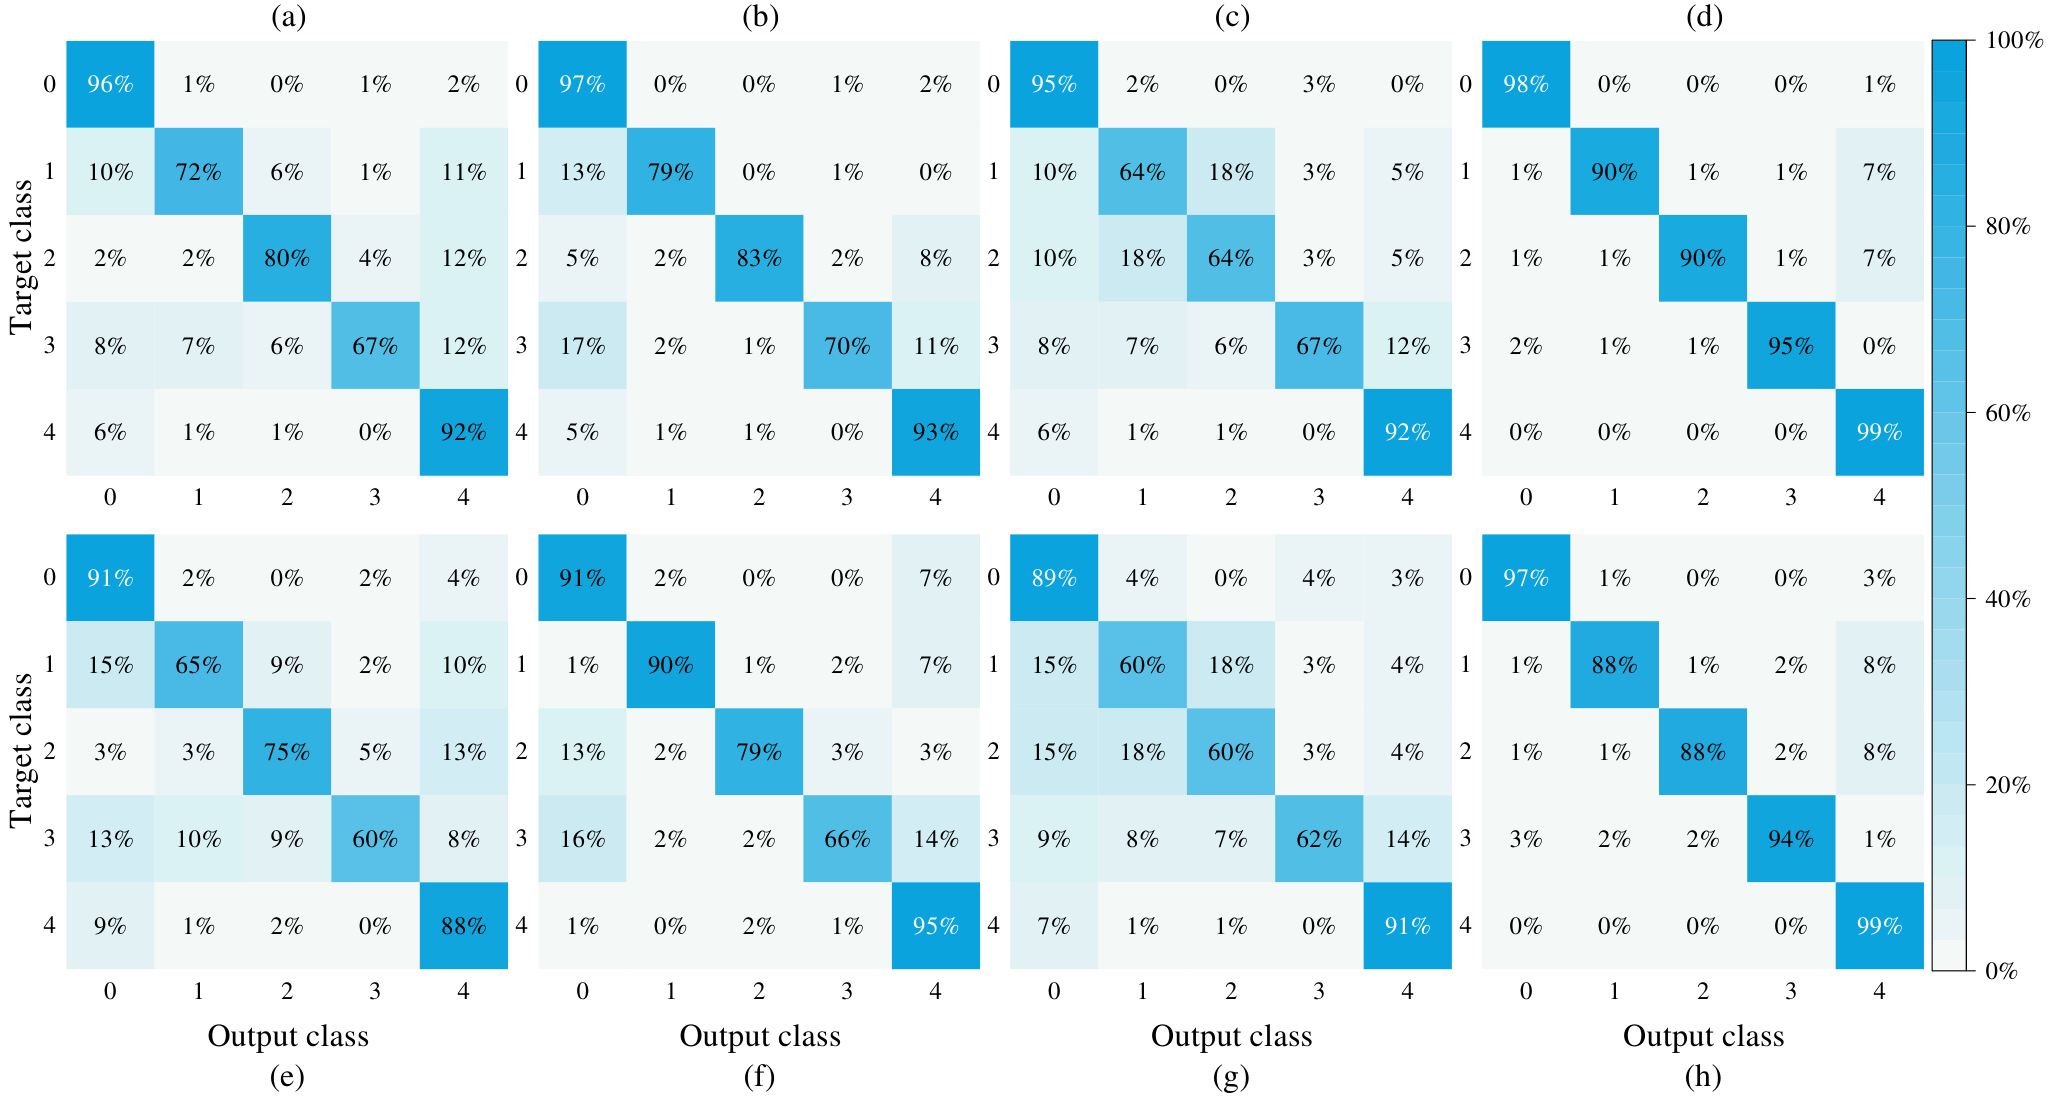
(a)–(d)依次为平整路面上铲装砾石、黏土、煤和玉米的预测结果;其余四幅依次为颠簸路面上铲装相同四种物料的预测结果。
Predicted results: (a)-(d) are the predicted results for shoveling gravel, clay, coal, and corn on a smooth-placed surface, respectively. (d)-(h) are the predicted results for shoveling the same four materials on a bumpy surface, respectively.
查看高清原图 ↗结论与后续工作
论文形成了全电分布式装载机架构、CNN-BiLSTM时空融合模型和受物理边界约束的参数优化流程,并在原型平台的多物料、多路面铲装循环中进行验证。
后续工作包括采用非对称卷积核区分左右滑移、调整BiLSTM门控以降低渐进滑移识别延迟、引入物料属性先验、补偿行驶到铲装阶段的振动漂移,以及开展在线学习、剪枝、量化和更大吨位平台验证。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
LI H, YAO Z, DONG W, et al. Shoveling-Induced Slip Prediction for Distributed Electric Wheel Loaders: A Feature-Enhance CNN-BiLSTM Approach[J]. IEEE Transactions on Industrial Electronics, 2026: 1-13. DOI:10.1109/TIE.2026.3690773.
Li, H., Yao, Z., Dong, W., Li, X., & Bi, Q. (2026). Shoveling-induced slip prediction for distributed electric wheel loaders: A feature-enhance CNN-BiLSTM approach. IEEE Transactions on Industrial Electronics, 1–13. https://doi.org/10.1109/TIE.2026.3690773
H. Li, Z. Yao, W. Dong, X. Li, and Q. Bi, “Shoveling-Induced Slip Prediction for Distributed Electric Wheel Loaders: A Feature-Enhance CNN-BiLSTM Approach,” IEEE Transactions on Industrial Electronics, pp. 1–13, 2026, doi: 10.1109/TIE.2026.3690773.