论文原文与图表
Accurate and effective framework for identifying track defects
准确高效的轨道缺陷识别框架
论文构建由特征提取、候选区域生成和缺陷识别组成的框架,平均缺陷识别准确率为94.45%,平均单帧时间为0.000052 s。
论文摘要
针对复杂服役环境下轨道表面缺陷类型多样、自动识别困难的问题,论文提出改进残差网络特征提取模块,并构建轨道表面缺陷识别框架。实验确定训练参数,比较不同特征提取模块,并利用多类别图像验证完整框架。平均识别准确率为94.45%,平均单帧时间为0.000052 s;所采用特征识别模型的Accuracy为97.09%、Loss为0.0773、RMSE为0.06。
- Track surface
- Surface defect identification
- Convolutional neural network
- Improved residual network
特征提取、ROI生成和缺陷识别组成完整处理链
框架首先从轨道图像提取多尺度残差特征,区域建议网络在特征图上生成候选区域,再通过ROI pooling形成固定尺寸的候选特征。
Fig.6中的识别模块使用全连接层,并分别输出缺陷类别和边界框位置;实验类别为K1至K4四类轨道表面缺陷。
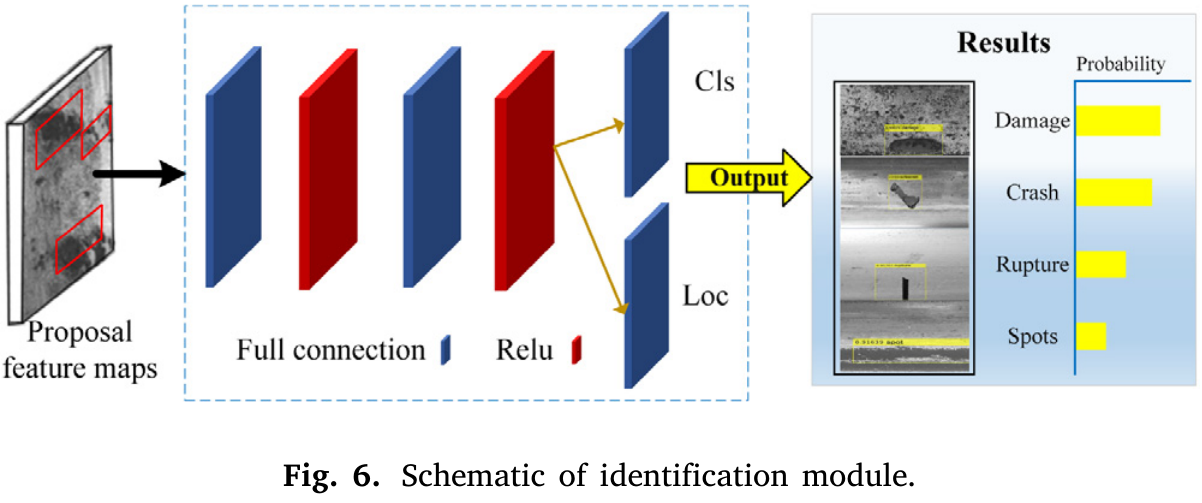
缺陷识别模块示意图。
Schematic of identification module.
查看高清原图 ↗改进Model A调整下采样卷积与残差支路
论文将特征提取网络首层7×7卷积替换为三个3×3卷积,以形成相近感受野并增加非线性映射。
Fig.2中,Model A上支路采用3×3、stride=2卷积,下支路加入平均池化,使两条支路在Add节点前保持匹配尺寸。
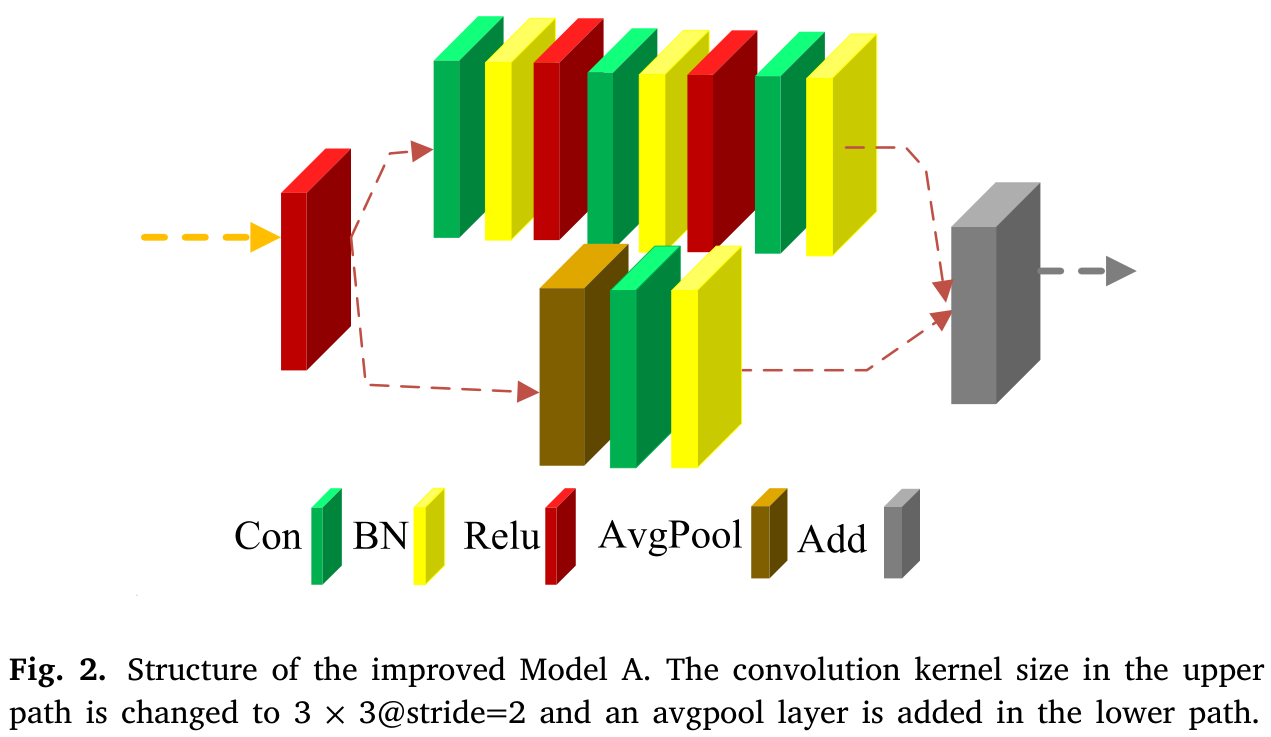
改进Model A的结构:上支路卷积核改为3×3、stride=2,下支路加入平均池化层。
Structure of the improved Model A. The convolution kernel size in the upper path is changed to 3 × 3@stride=2 and an avgpool layer is added in the lower path.
查看高清原图 ↗四类轨道表面缺陷各包含800张训练图像
Table 1列出K1 Crash、K2 Damage、K3 Rupture和K4 Spot四类缺陷,并给出外观特征、形成原因、紧急程度、处理方式和示例。
实验数据每类800张,共3,200张;论文按训练、验证和测试流程组织模型实验。
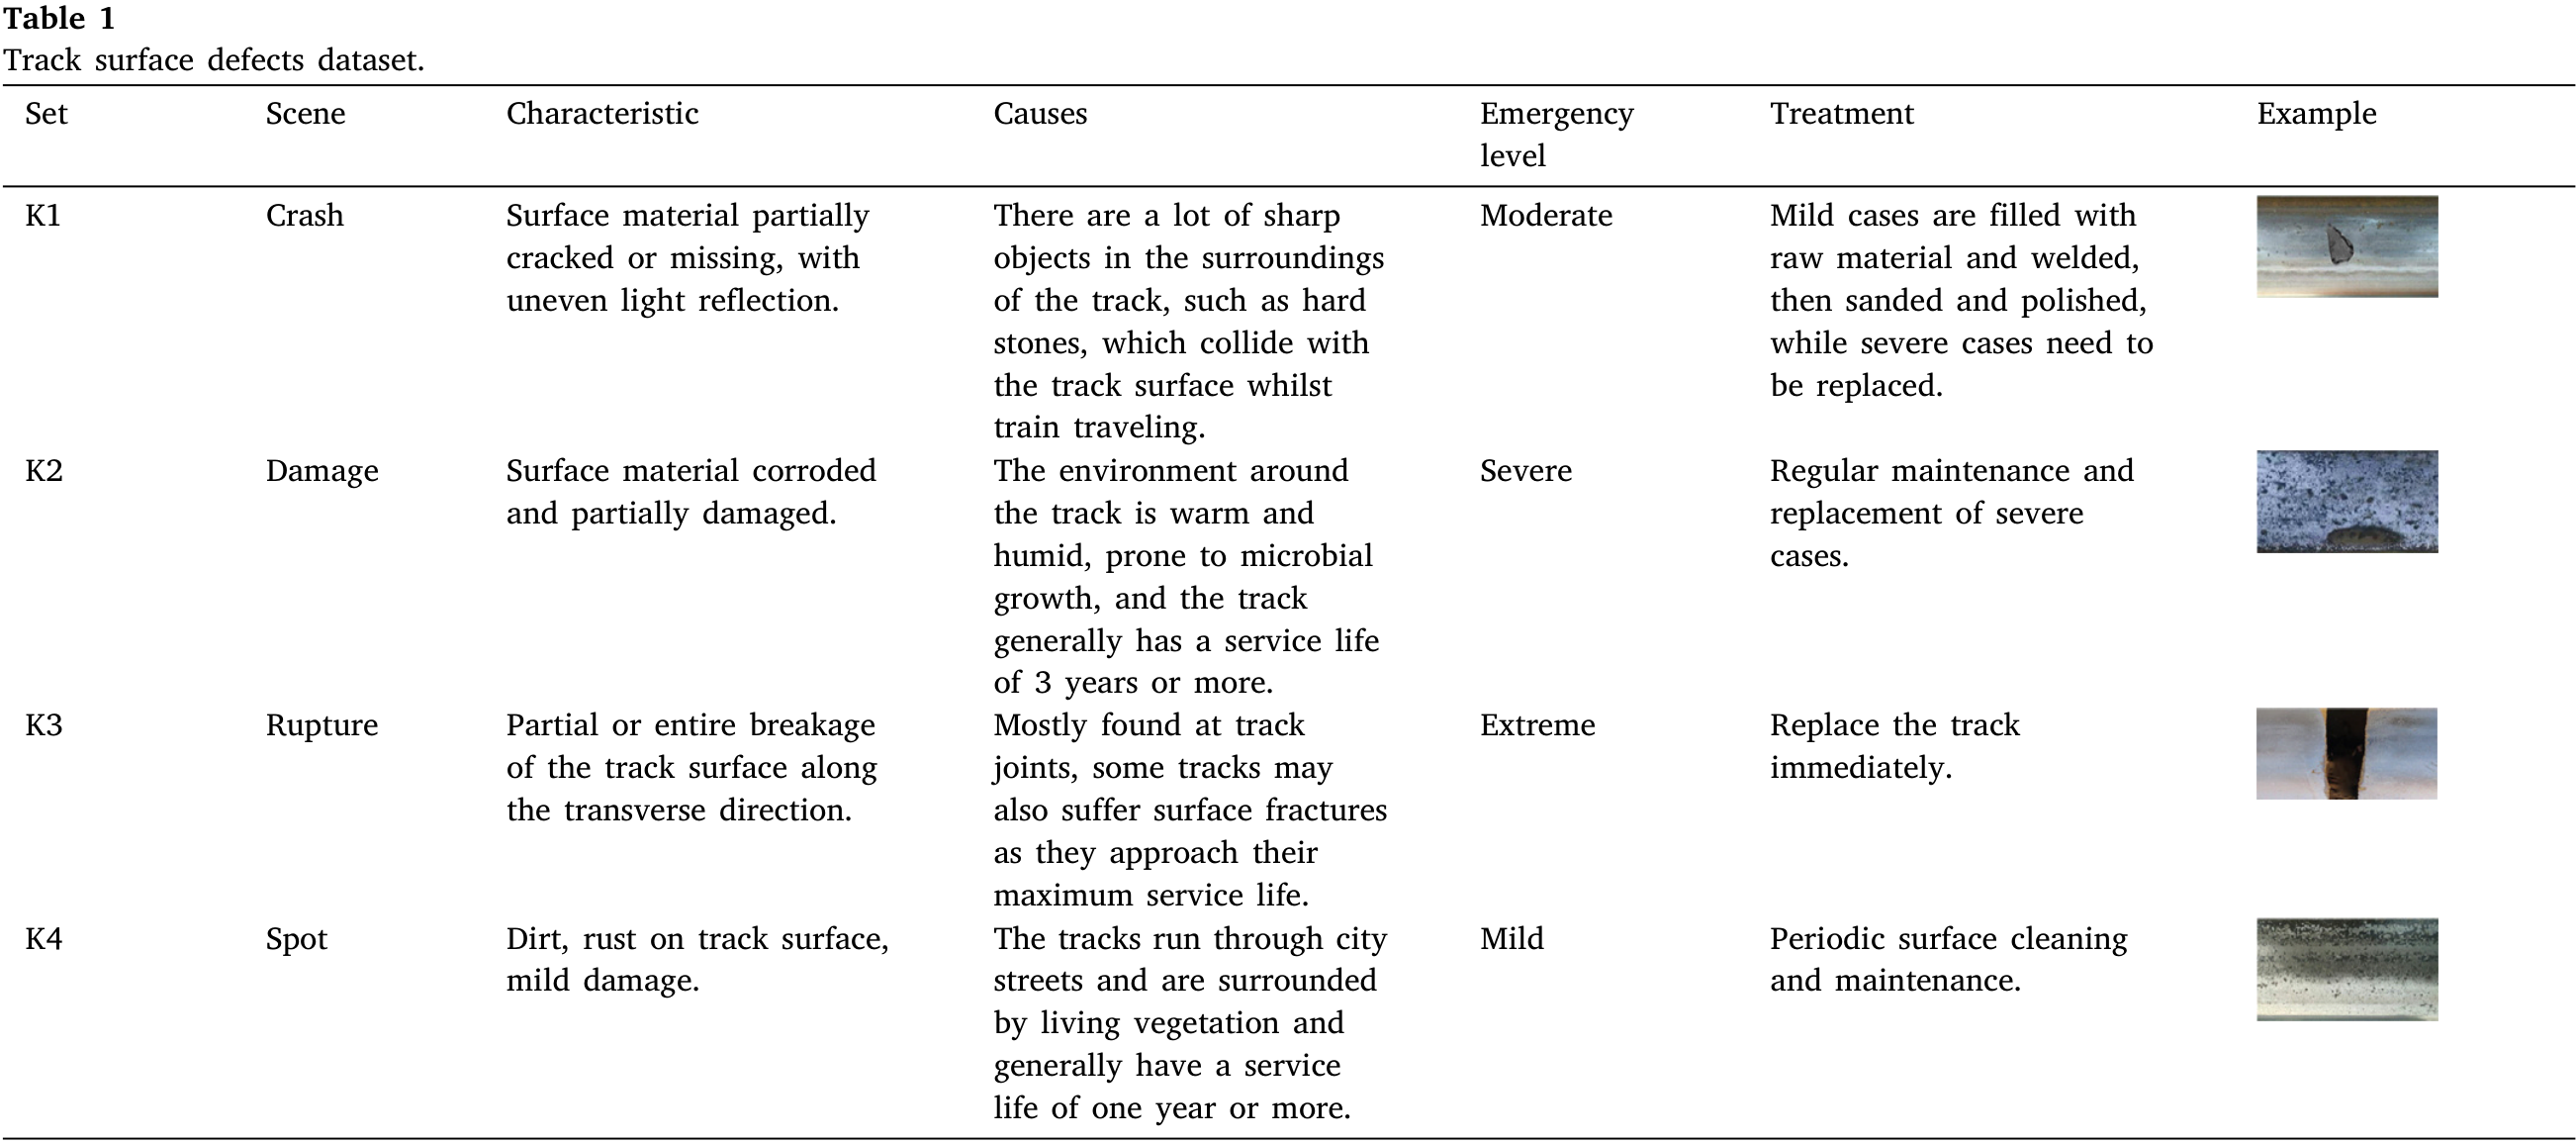
轨道表面缺陷数据集。
Track surface defects dataset.
查看高清原图 ↗迭代次数与学习率通过独立实验确定
论文比较不同迭代次数下的平均预测概率和平均准确率,并将训练迭代次数设为12,000次。
Fig.9显示学习率从10⁻⁸增加时两项指标上升,在10⁻⁴附近达到较高水平;实验最终采用10⁻⁴学习率。
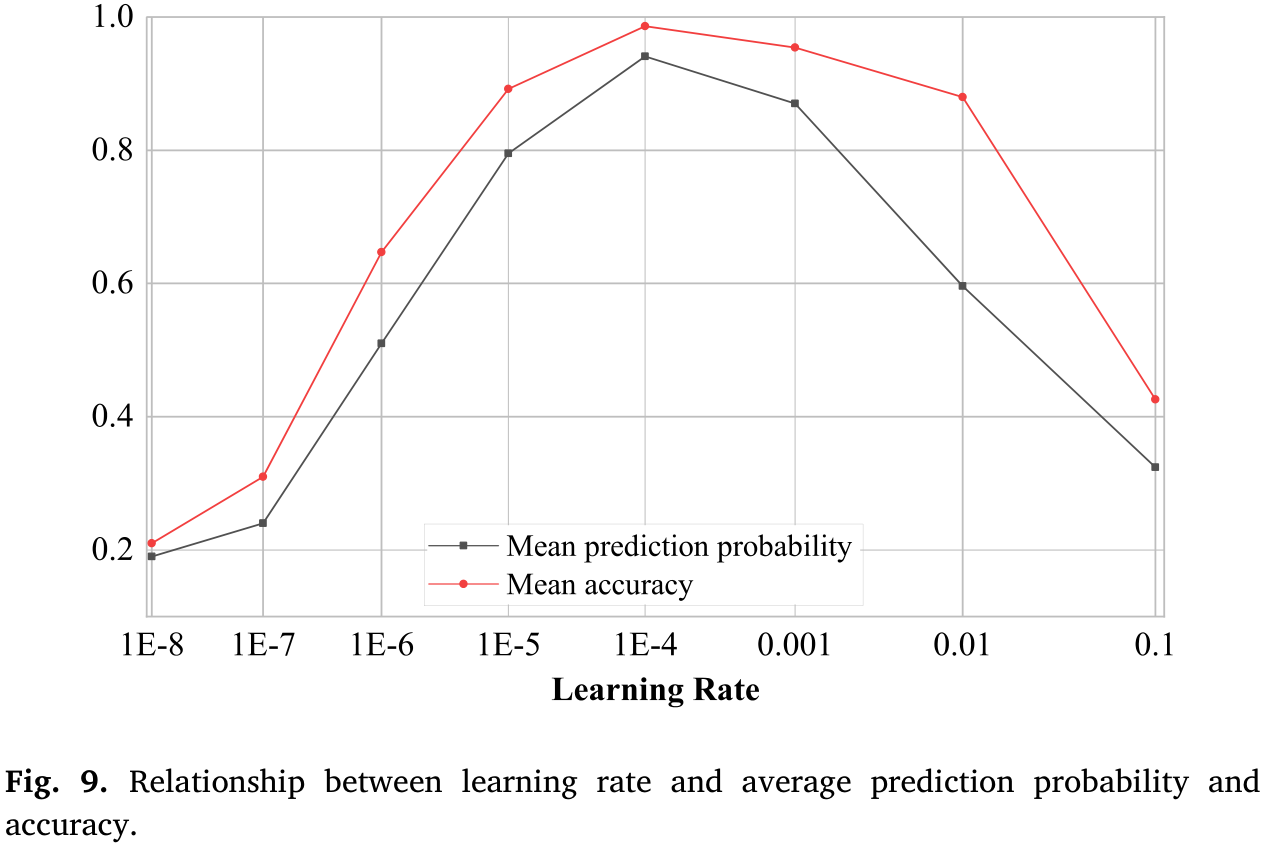
学习率与平均预测概率和准确率之间的关系。
Relationship between learning rate and average prediction probability and accuracy.
查看高清原图 ↗九种特征提取网络在相同识别框架中进行比较
比较对象包括AlexNet、GoogLeNet、ResNet50、VGG16、InceptionV2、InceptionV3、MobileNet、ResNet101和所提模型。
所提特征识别模型Accuracy为97.09%,Loss为0.0773,RMSE为0.06;这些指标描述特征模型实验。
K1至K4类别AP显示不同缺陷类型的识别差异
论文在四类自建轨道表面缺陷图像上报告类别级平均精度。所提模型的K3类别AP为98.96%,K4类别AP为90.34%。
所提模型在K1至K4上的mAP为94.45%,该指标与特征模型Accuracy及类别AP来自不同实验层次。
RSSD和NEU-DET用于检查不同背景与缺陷类型下的性能
Fig.17比较SSD、R-CNN、YOLOv3、YOLOv4和所提方法在RSSD数据集上的Precision–Recall曲线。
论文还在NEU-DET数据集上比较不同类别结果,并展示复杂背景、缺陷粘连和漏检等失败案例。
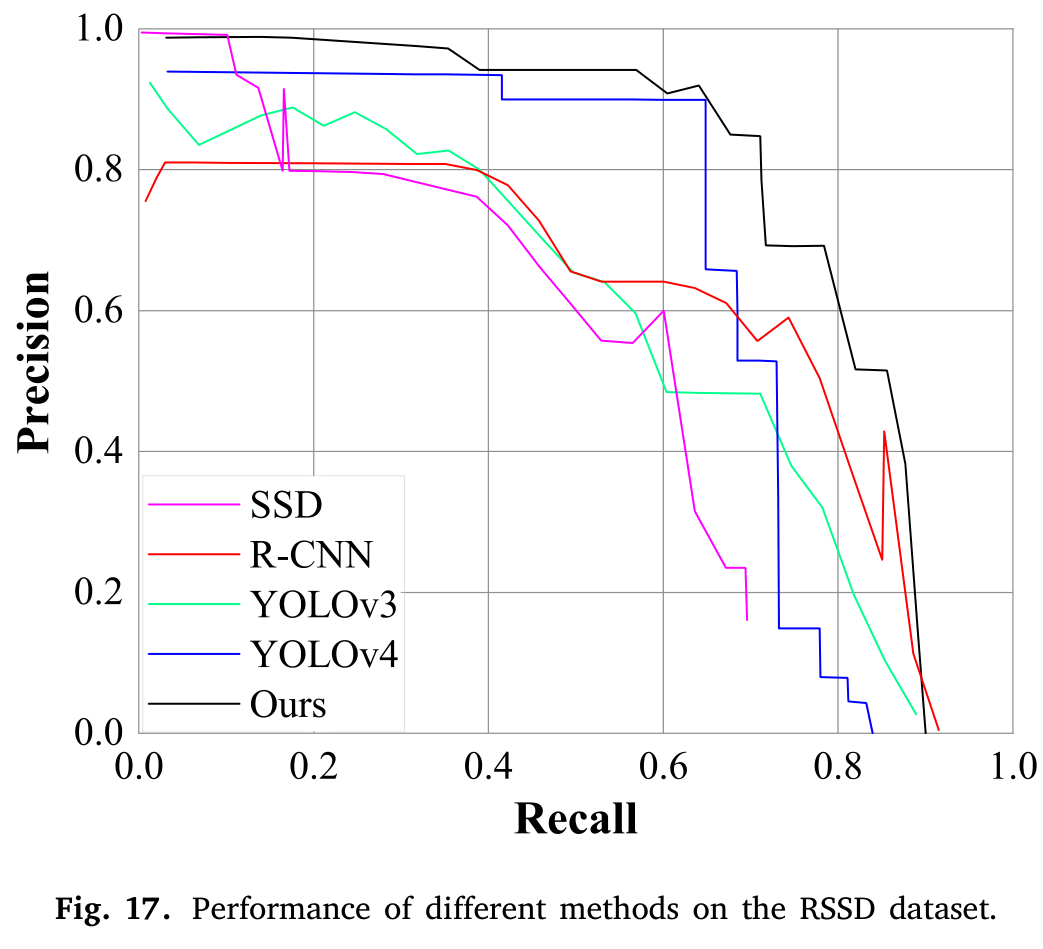
不同方法在RSSD数据集上的性能。
Performance of different methods on the RSSD dataset.
查看高清原图 ↗图像类别、采集条件与失败案例限定识别范围
实验验证四类轨道表面缺陷、自建数据和两个公开数据集中的图像识别性能。输出包括缺陷类别和二维位置框。
论文展示严重粘连、候选框不完整和漏检案例,并提出后续结合其他传感信息研究轨道状态。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
YANG H, BI Q, YAO Z, WANG Y. Accurate and effective framework for identifying track defects[J]. Measurement, 2022, 190: 110625. DOI:10.1016/j.measurement.2021.110625.
Yang, H., Bi, Q., Yao, Z., & Wang, Y. (2022). Accurate and effective framework for identifying track defects. Measurement, 190, 110625. https://doi.org/10.1016/j.measurement.2021.110625
H. Yang, Q. Bi, Z. Yao, and Y. Wang, “Accurate and effective framework for identifying track defects,” Measurement, vol. 190, Art. no. 110625, 2022, doi: 10.1016/j.measurement.2021.110625.