专利原文与附图
基于机器视觉的满斗率预测系统和方法
A Machine-Vision-Based Bucket Fill Factor Prediction System and Method
该专利采集装载机作业图片、位置与速度、物料和温湿度信息,经图片清晰化、尺寸适配与多源同步融合形成训练数据;预测单元分别获得卷积神经网络输出和多源算法推算结果,再融合对比形成满斗率预测数据。
专利摘要
本专利公开一种基于机器视觉的满斗率预测系统和方法。系统包含传感、通信、预处理、预测和供电单元,并可配置用于数据备份、状态监测和异常告警的辅助单元。传感单元采集图片、位置与速度、物料以及温湿度信息;预处理单元对图片执行降噪清晰化、尺寸适配和拼接,并与其他作业信息同步融合。预测单元以多个融合数据训练卷积神经网络,分别形成第一和第二满斗率数据,经融合对比得到预测结果。
- 装载机
- 机器视觉
- 满斗率
- 多源感知
- 图像预处理
- 卷积神经网络
- 数据融合
- 卡尔曼滤波
称重估计受到物料密度、传感器与作业条件影响,且通常发生在铲掘之后
专利背景指出,不同物料密度差异以及传感器精度、安装和外界条件会影响由重量换算满斗率。
方案面向铲掘过程中可获得的图片和多源作业信息,组织预测输入和处理流程。
传感、通信、预处理、预测与供电单元组成基础系统
传感单元输出四类信息,通信单元将数据送往预处理和预测单元。
预处理结果继续进入预测单元;供电单元为101—104提供供电。
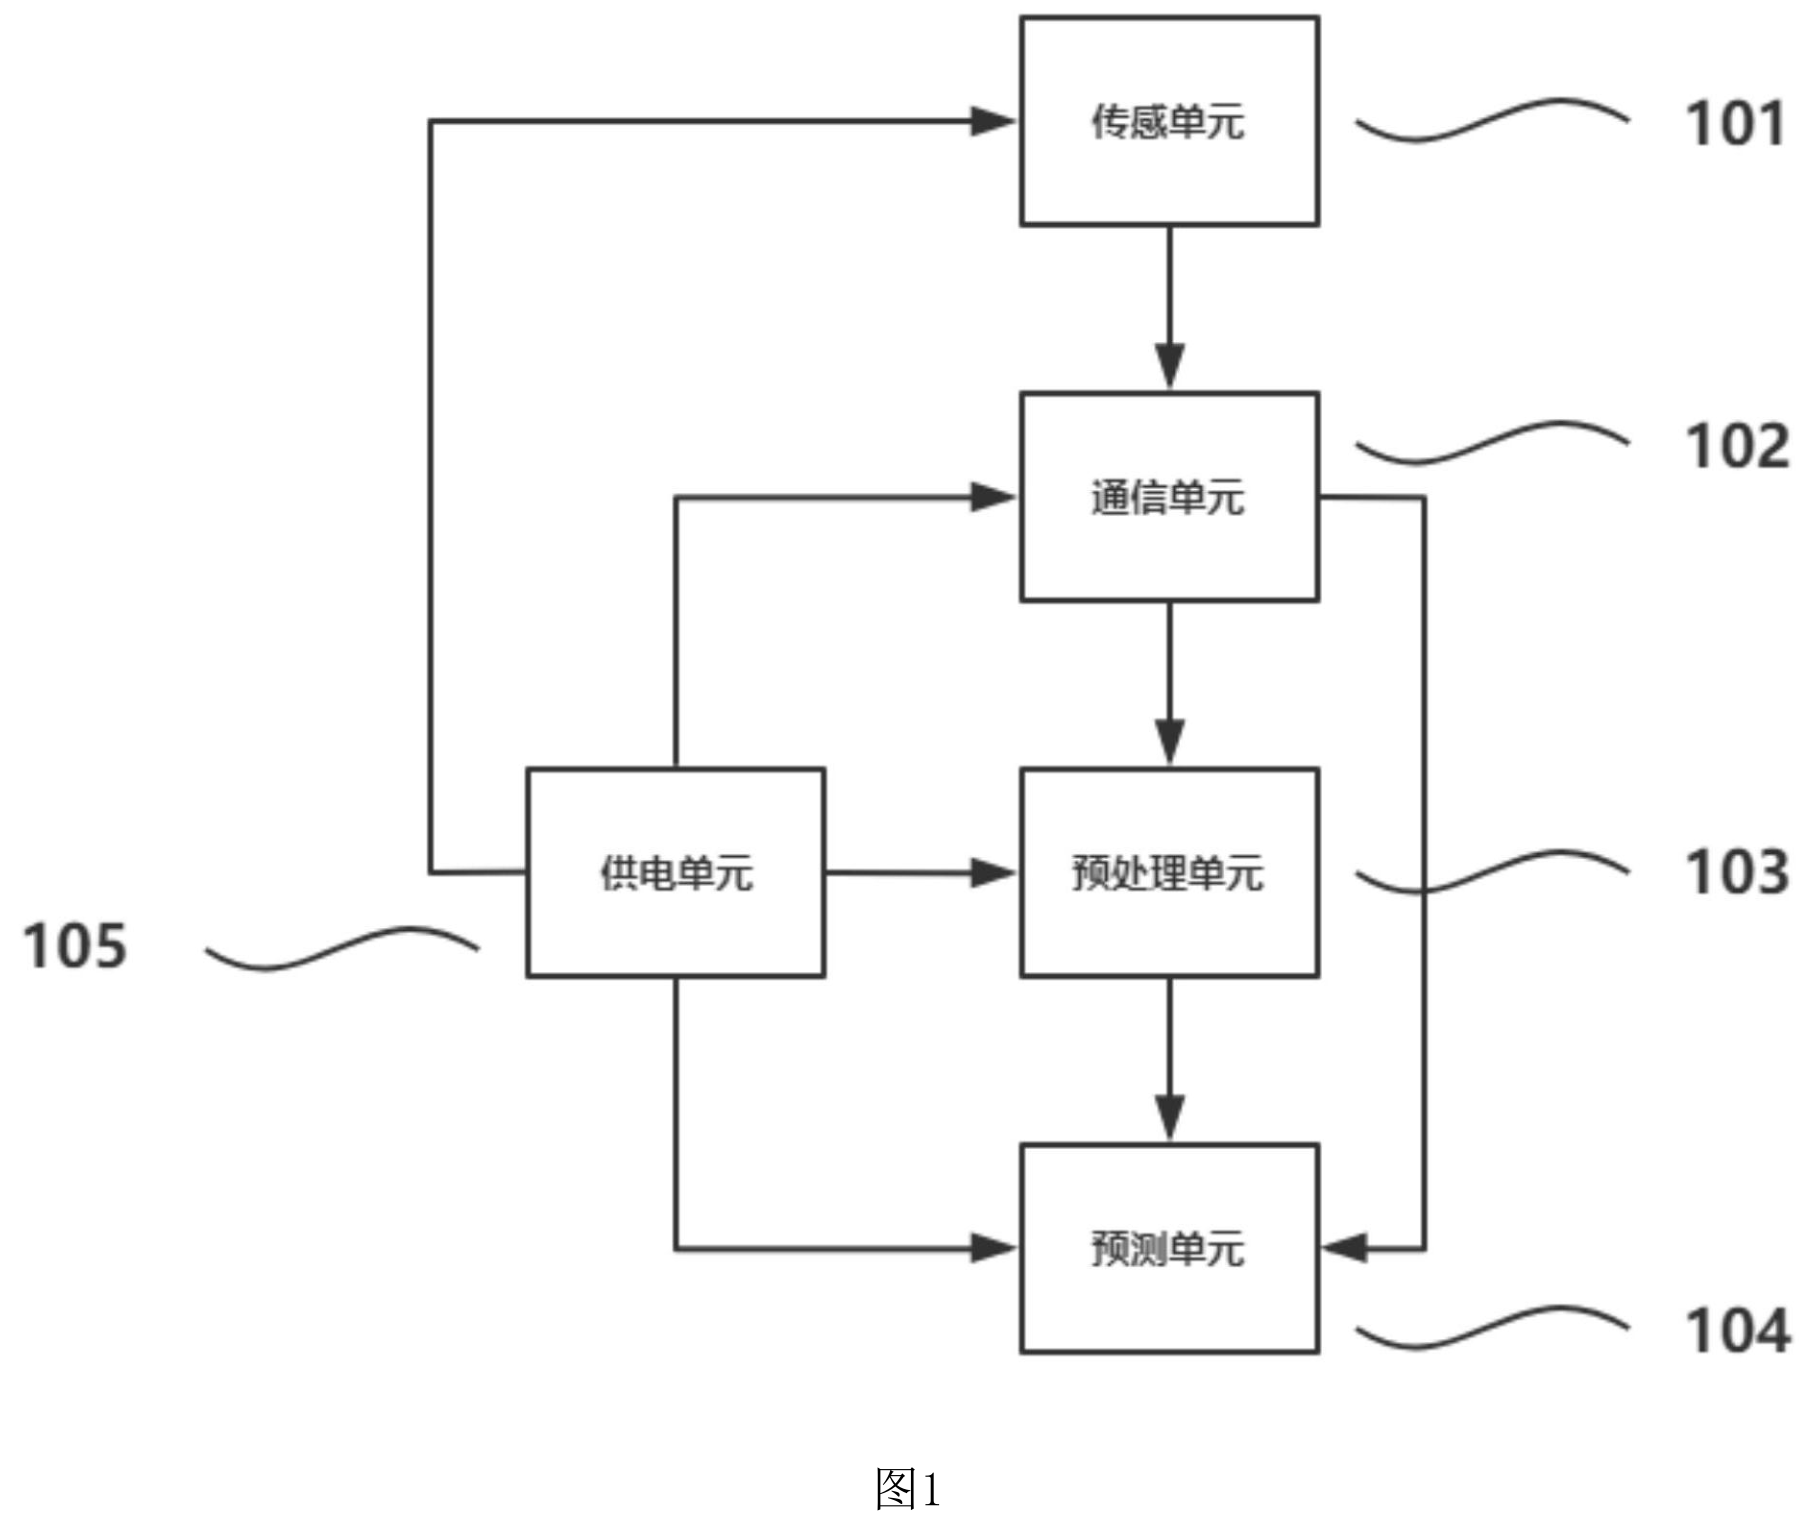
图1展示传感单元101、通信单元102、预处理单元103、预测单元104和供电单元105之间的连接关系。
查看高清原图 ↗图片、位置速度、物料和温湿度由四个采集模块分别获得
图片信息采集模块可采用相机,说明书列举装载机铲装前和抬斗前两类图片。
位置速度、物料和温湿度分别由相应传感模块采集,并保持不同信息角色。
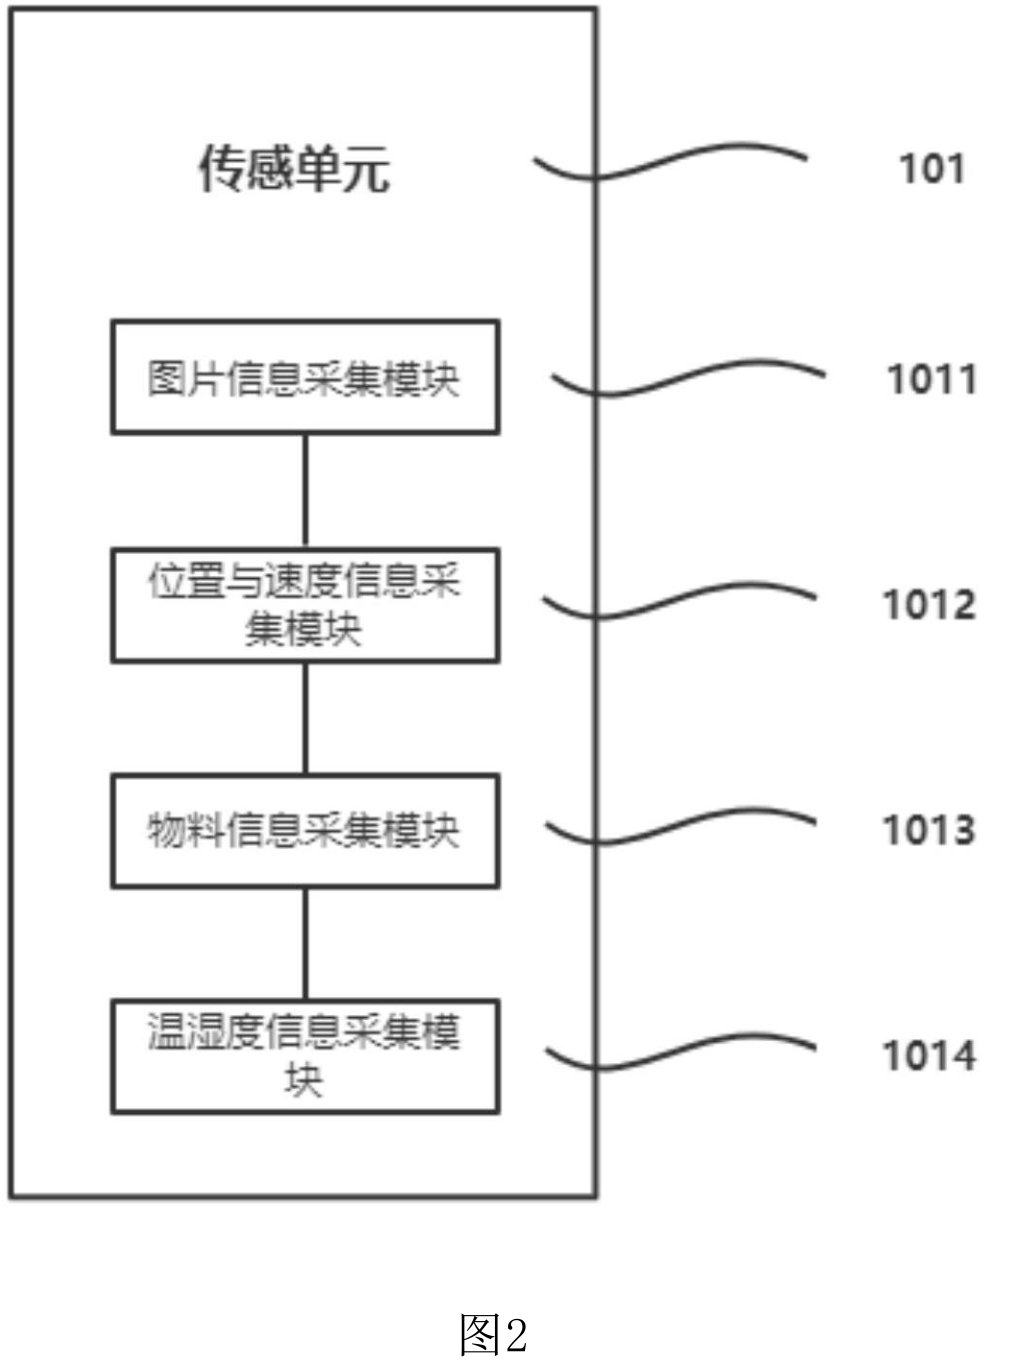
图2展示图片、位置与速度、物料和温湿度四个信息采集模块。
查看高清原图 ↗清晰化、尺寸适配与同步融合形成融合数据
图片先降噪和清晰化,去除无效信息并获取感兴趣区域。
清晰化信息经尺寸适应改变和拼接形成适应图片,再与位置速度、物料和温湿度信息同步融合。
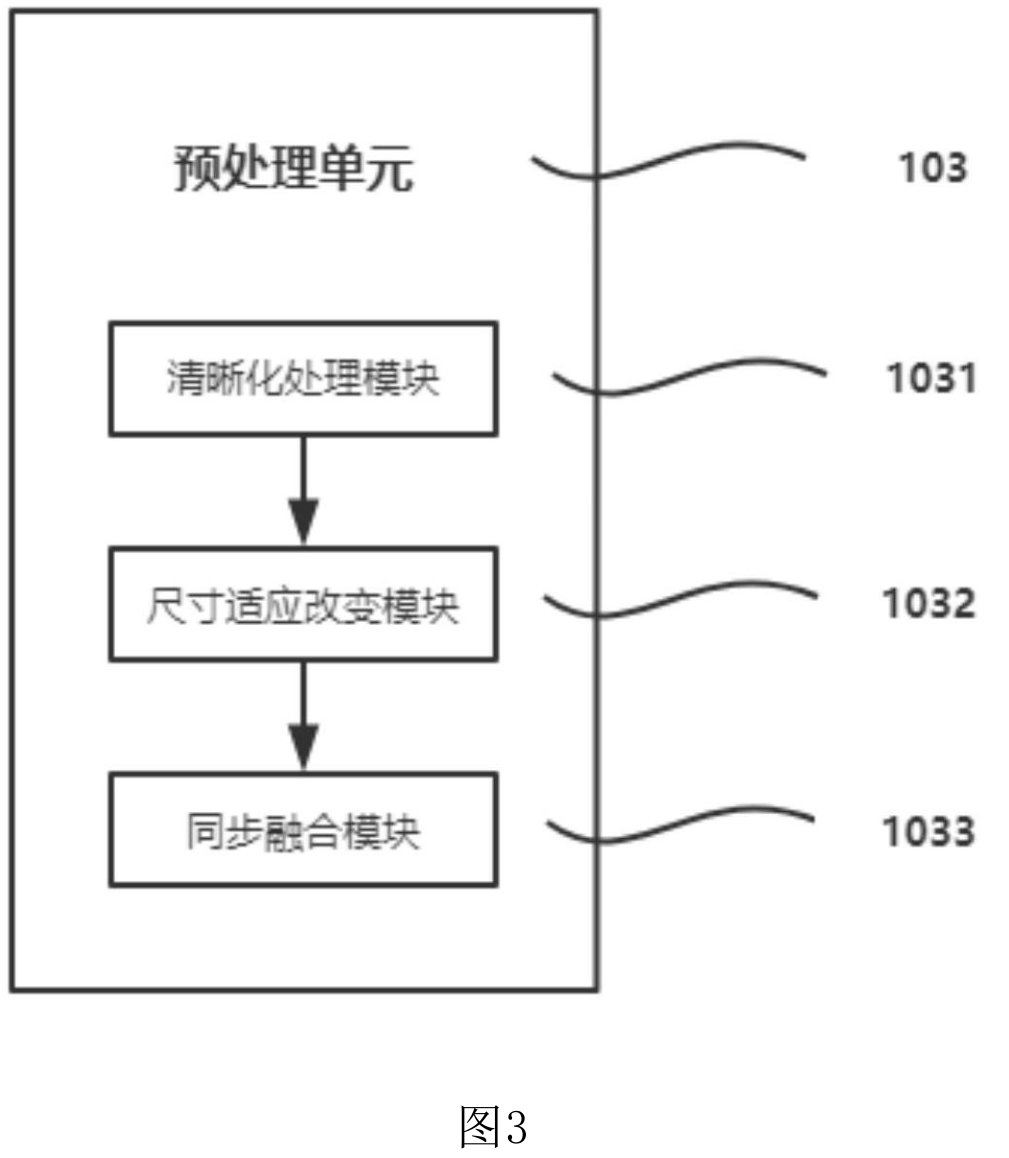
图3展示清晰化处理、尺寸适应改变和同步融合三个模块。
查看高清原图 ↗卷积神经网络与多源算法分别形成两类满斗率数据
多个融合数据作为样本训练卷积神经网络,当前图片输入模型后得到第一满斗率数据。
图片及三类工况信息通过另一算法路径推算第二满斗率;两路数据在满斗率预测模块中融合对比。
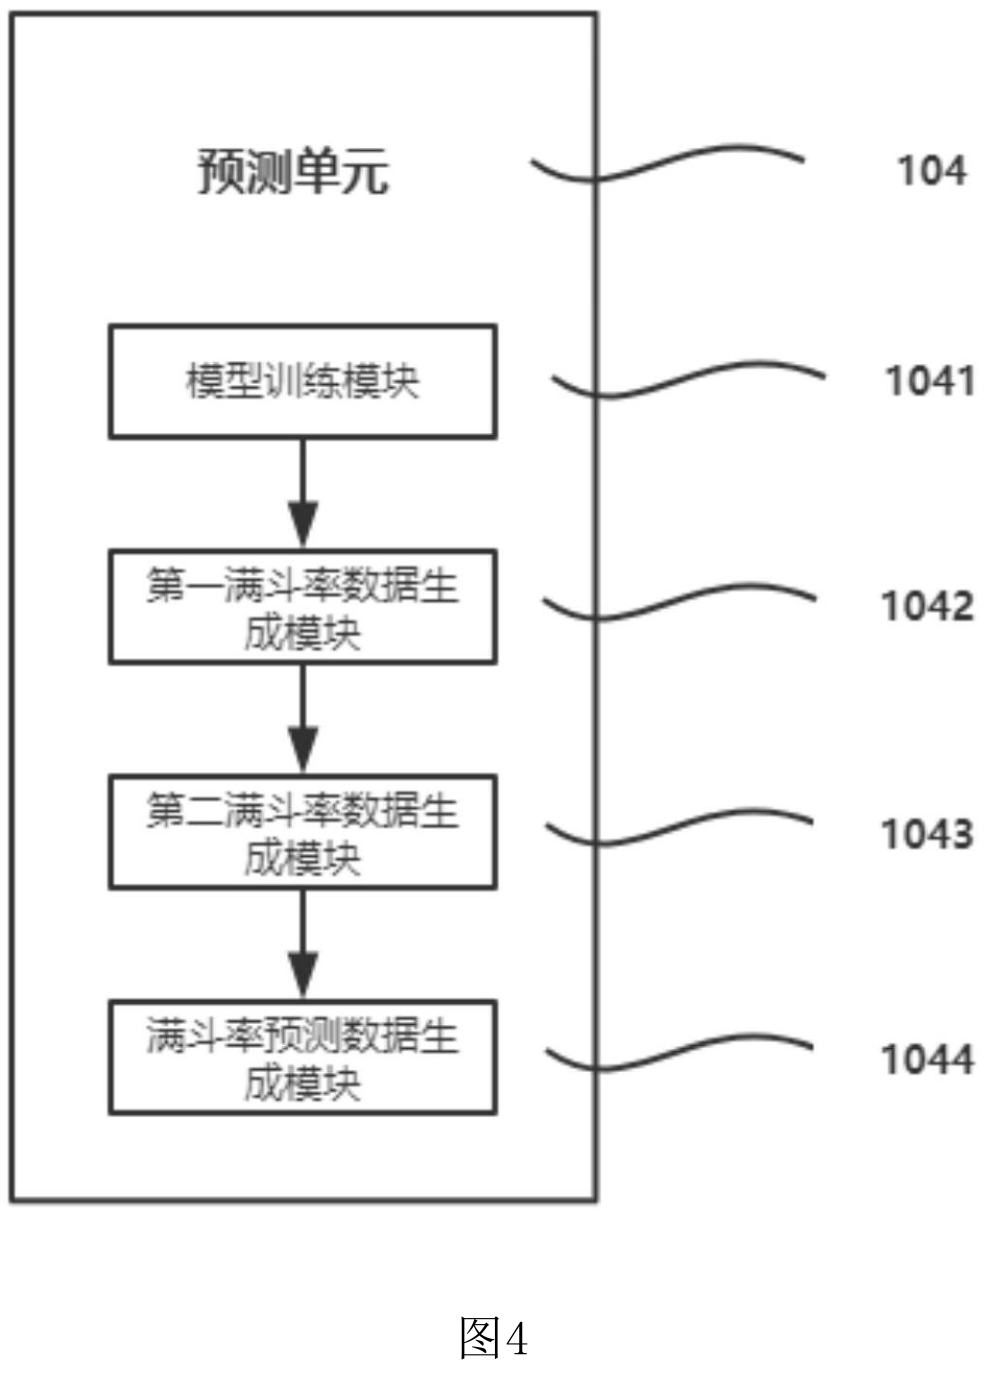
图4展示模型训练、第一满斗率、第二满斗率和满斗率预测数据生成模块。
查看高清原图 ↗S101—S105连接融合数据、模型训练、两路估计与结果输出
S101获得融合数据,S102训练卷积神经网络;S103和S104分别生成第一、第二满斗率数据。
S105融合对比两类结果。说明书实施例列举卡尔曼滤波作为数据融合方法。
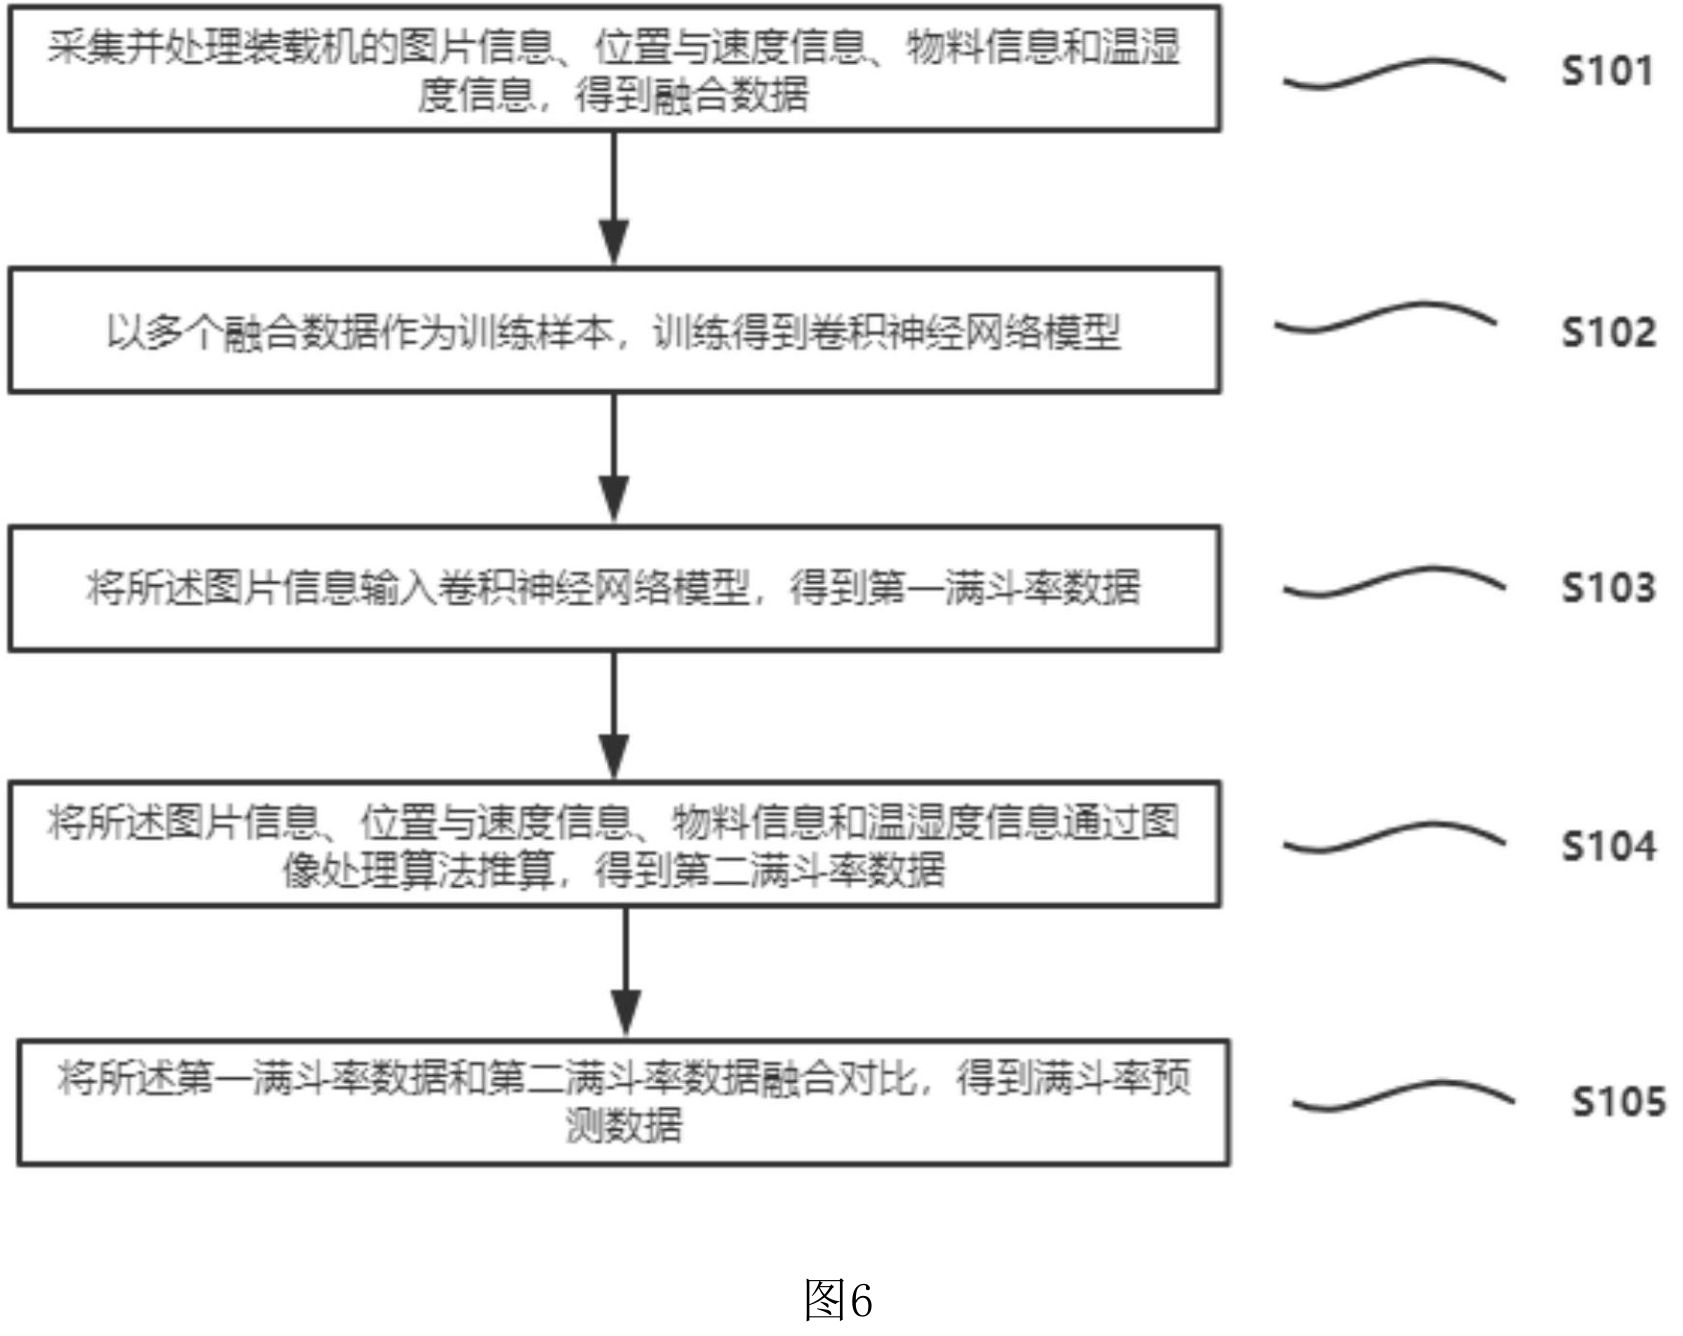
图6展示从融合数据和模型训练到两路满斗率数据及融合结果的S101—S105流程。
查看高清原图 ↗系统把图片专用处理、多源作业信息与双路估计组织在同一预测链中
四类作业信息具有独立采集入口;图片另经清晰化和尺寸适配后参与同步融合。
专利文本未给出通用预测精度、固定网络结构、训练规模或卡尔曼滤波参数。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,徐朝泽,冉亚斌,李学飞,毕秋实. 基于机器视觉的满斗率预测系统和方法: CN 113486818 B[P]. 2022-05-20.
姚宗伟,徐朝泽,冉亚斌,李学飞,毕秋实. (2022). 基于机器视觉的满斗率预测系统和方法 (CN 113486818 B). China National Intellectual Property Administration.
[1] 姚宗伟,徐朝泽,冉亚斌,李学飞,毕秋实, “基于机器视觉的满斗率预测系统和方法,” 中国专利 CN 113486818 B, 2022-05-20.