专利原文与附图
一种融合点云信息的铲斗落地点预测方法
A Bucket Landing-Point Prediction Method Fusing Point-Cloud Information
该专利先由动臂、斗杆和铲斗的IMU角度及D‑H正运动学计算斗尖位姿,再从LiDAR点云中提取斗尖垂直对应的局部地面,利用Kriging重构高程轮廓,并计算斗尖与对应区域最高地面之间的竖直距离。
专利摘要
本发明适用于挖掘机技术领域,公开了一种融合点云信息的铲斗落地点预测方法。方法获取动臂、斗杆和铲斗角度,经卡尔曼滤波与工作装置运动学模型得到铲斗位姿;随后获取周围环境点云,在已知斗尖位姿的基础上提取垂直动态区域地面点云,对该区域进行高程轮廓重构,最后通过关键点距离计算形成铲斗落地点信息。
- 铲斗落地点
- IMU
- D‑H正运动学
- LiDAR点云
- Patchwork++
- 动态区域点云
- Kriging
- 竖直距离
二维远程画面难以直接表达铲斗与局部地面的空间关系
说明书从远程操纵场景出发,指出二维显示难以完整呈现铲斗姿态、斗尖相对地面高度以及地形起伏。
该方法把工作装置位姿和环境点云放入同一计算链,分别回答斗尖位于哪里、斗尖下方的地面高程如何变化以及两者相距多远。
三组关节角经卡尔曼滤波和D‑H正运动学转换为斗尖位姿
IMU分别获取动臂、斗杆和铲斗的角度信息,卡尔曼滤波利用状态转移、观测和协方差更新对角度数据进行预处理。
工作装置建立O1—O4坐标系和l1、l2、l3三段连杆关系,将θ1、θ2、θ3转换为斗尖姿态角ξ以及三维位置(x,y,z)。
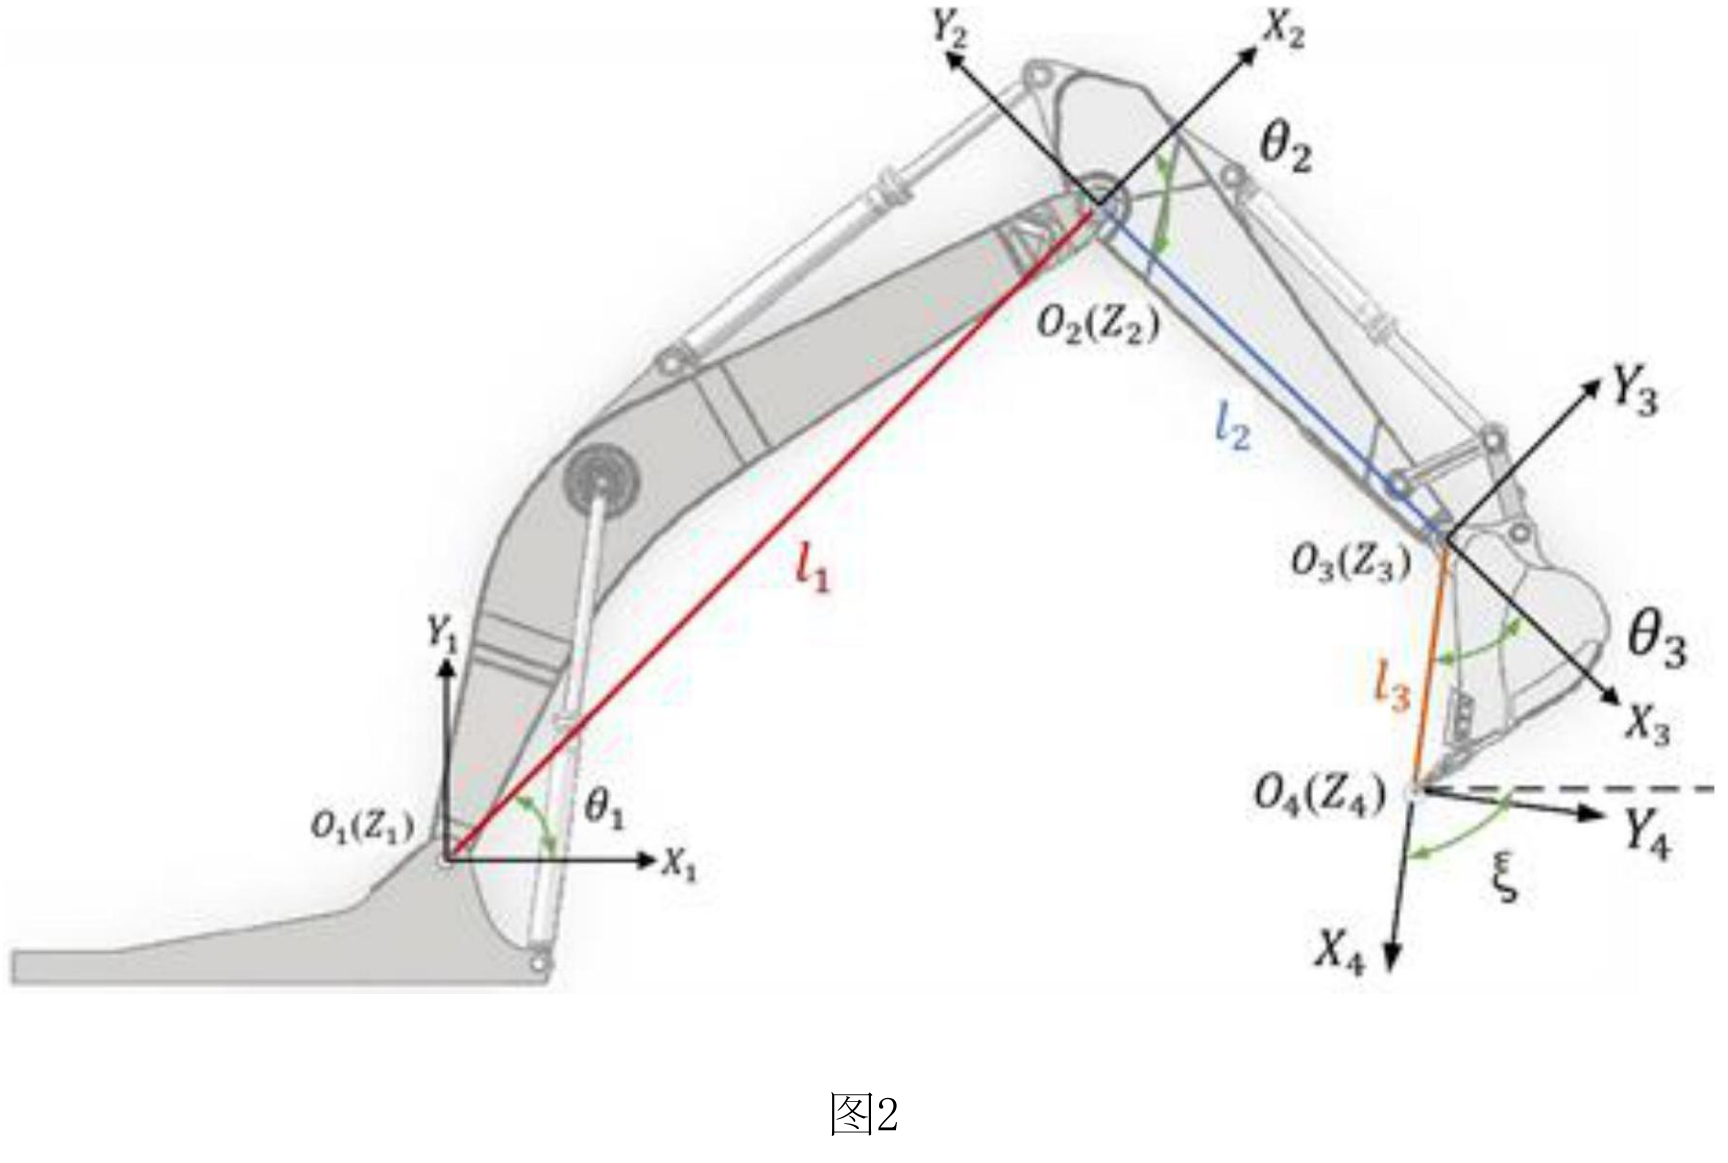
图2标出O1—O4坐标系、l1—l3连杆长度、θ1—θ3关节角和斗尖姿态角ξ。
查看高清原图 ↗从铲斗位姿与环境点云推进到落地点信息
斗尖位姿由IMU数据和运动学模型计算;周围环境点云由激光雷达获取,两路信息在动态区域点云提取阶段建立空间对应。
局部点云随后进入高程轮廓重构和关键点距离计算,形成铲斗落地点信息。
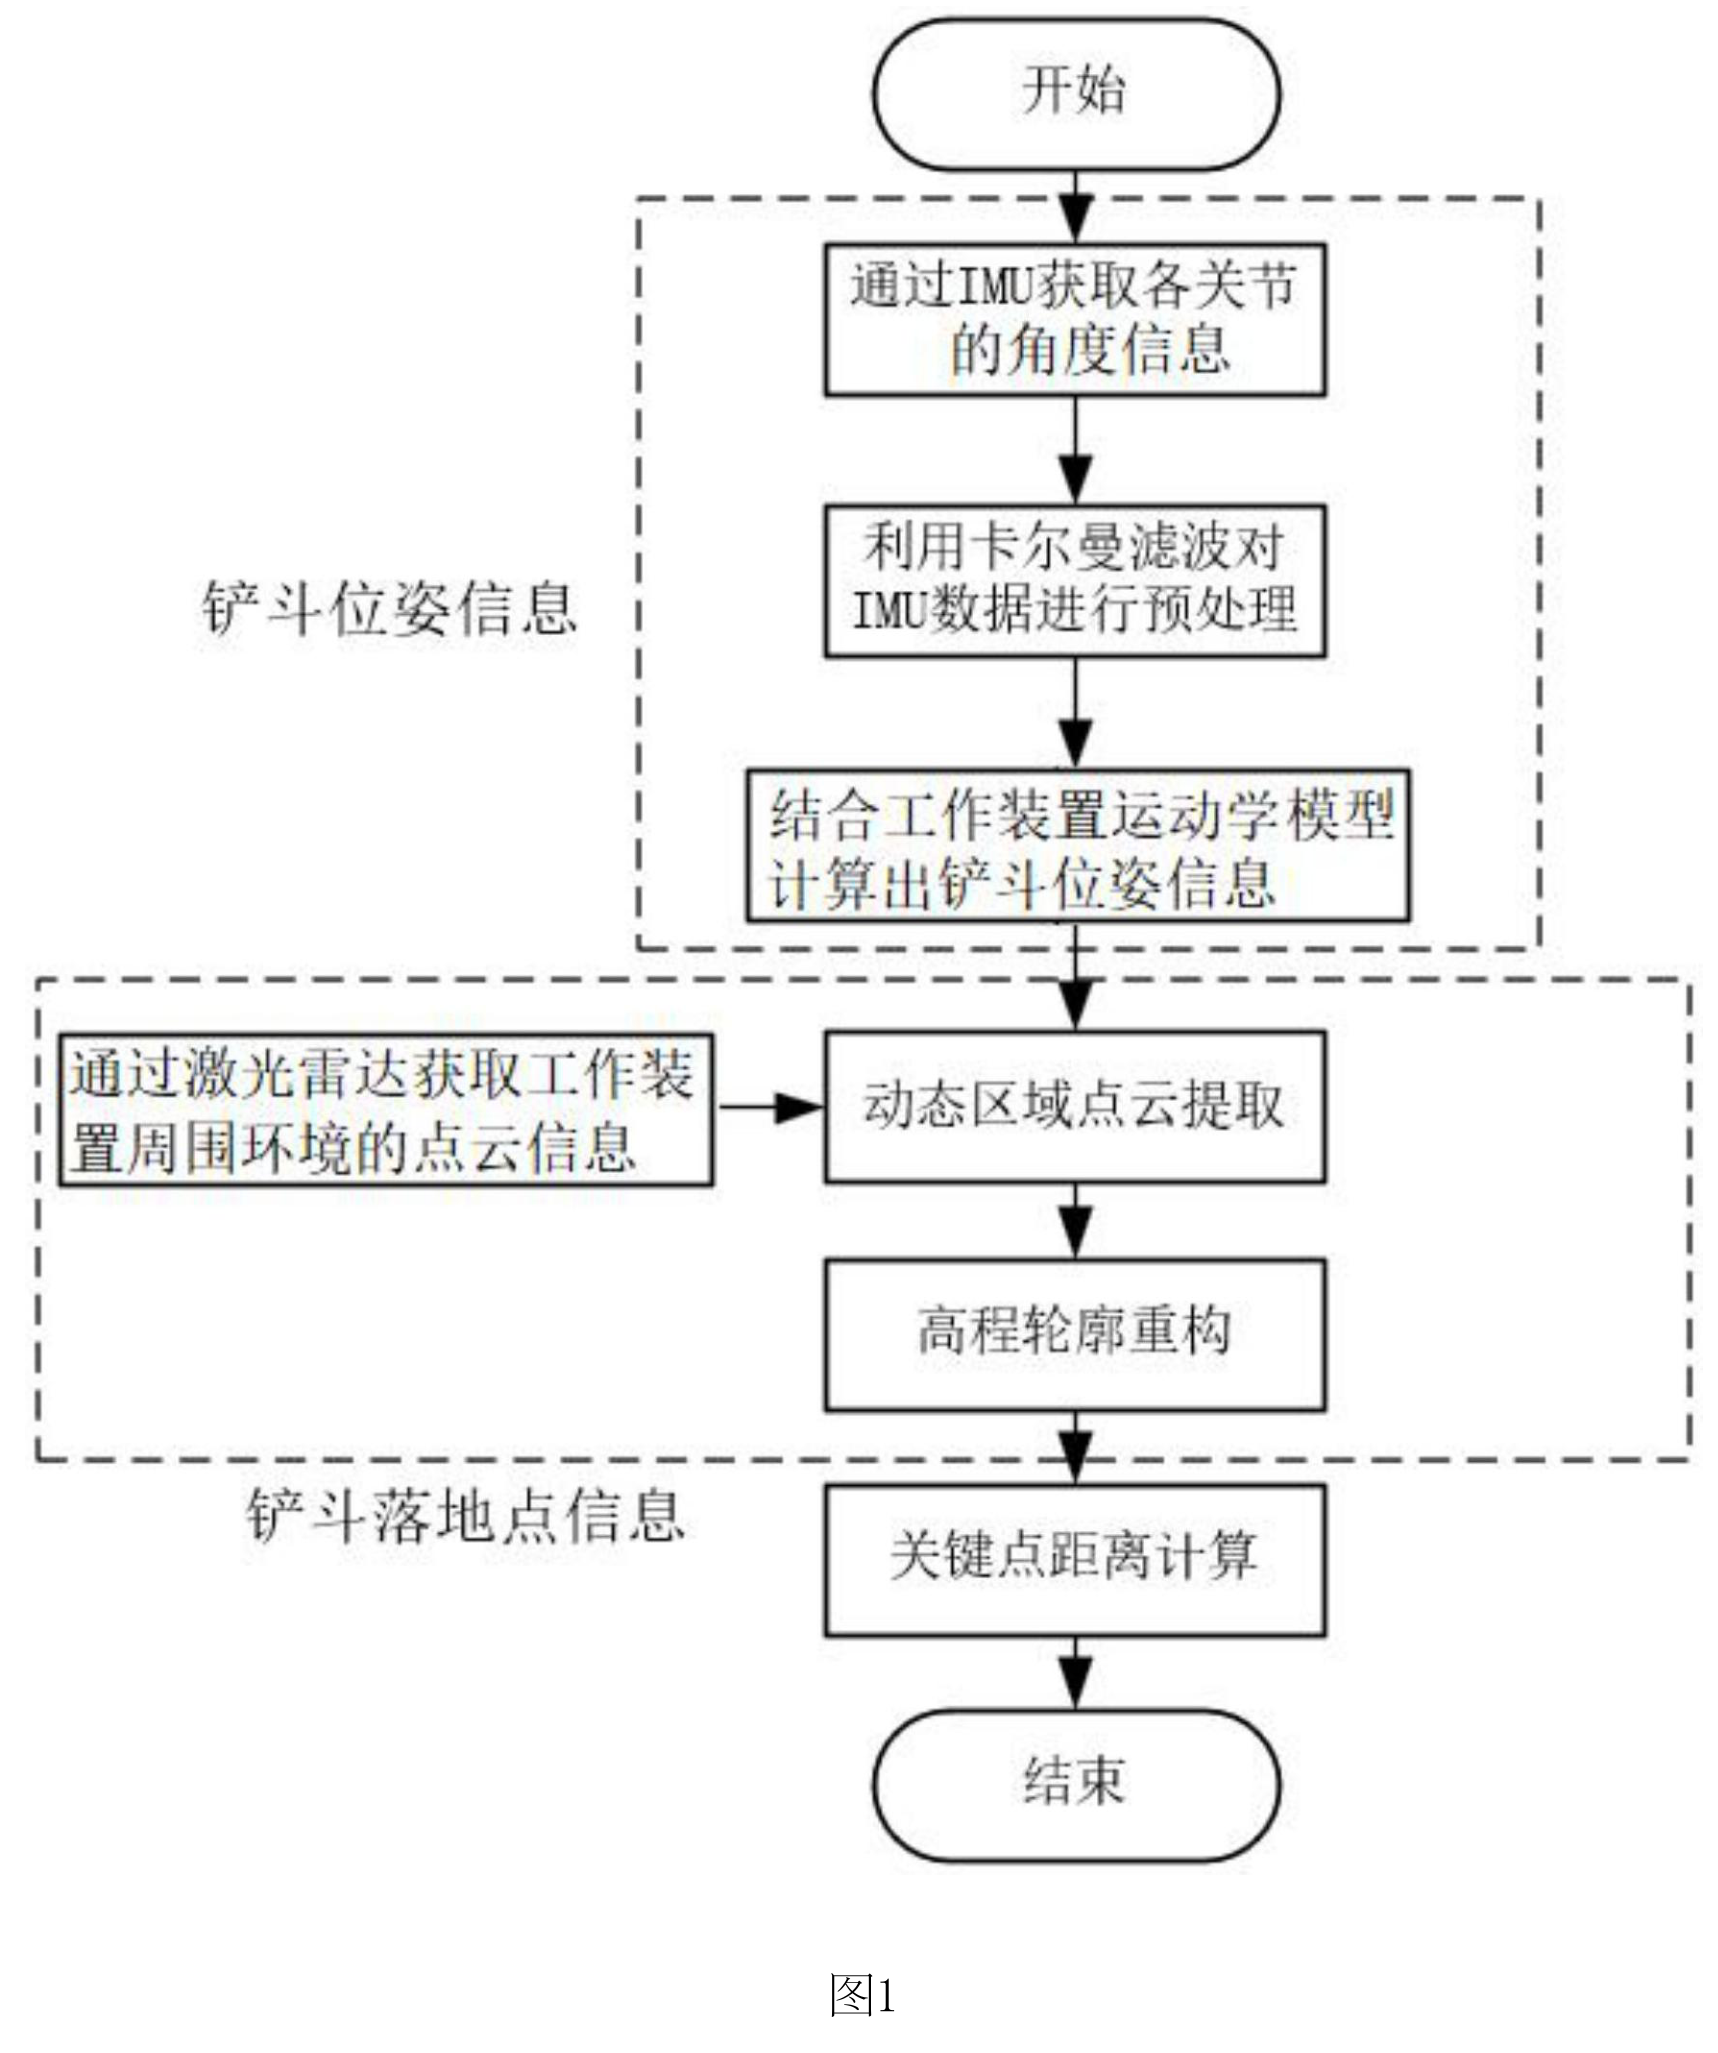
图1展示铲斗位姿计算、环境点云获取、动态区域提取、高程重构和关键点距离计算的总体流程。
查看高清原图 ↗先分割地面点云,再按斗尖垂直投影提取动态区域
Patchwork++流程包括反射噪声去除、同心带区域组织、垂直平面拟合、区域地面拟合、自适应地面似然估计和临时地面恢复。
得到地面点云后,将斗尖空间坐标(x,y,z)垂直投影到地面平面,并以投影点为形心、结合铲斗几何尺寸提取正方形局部区域。
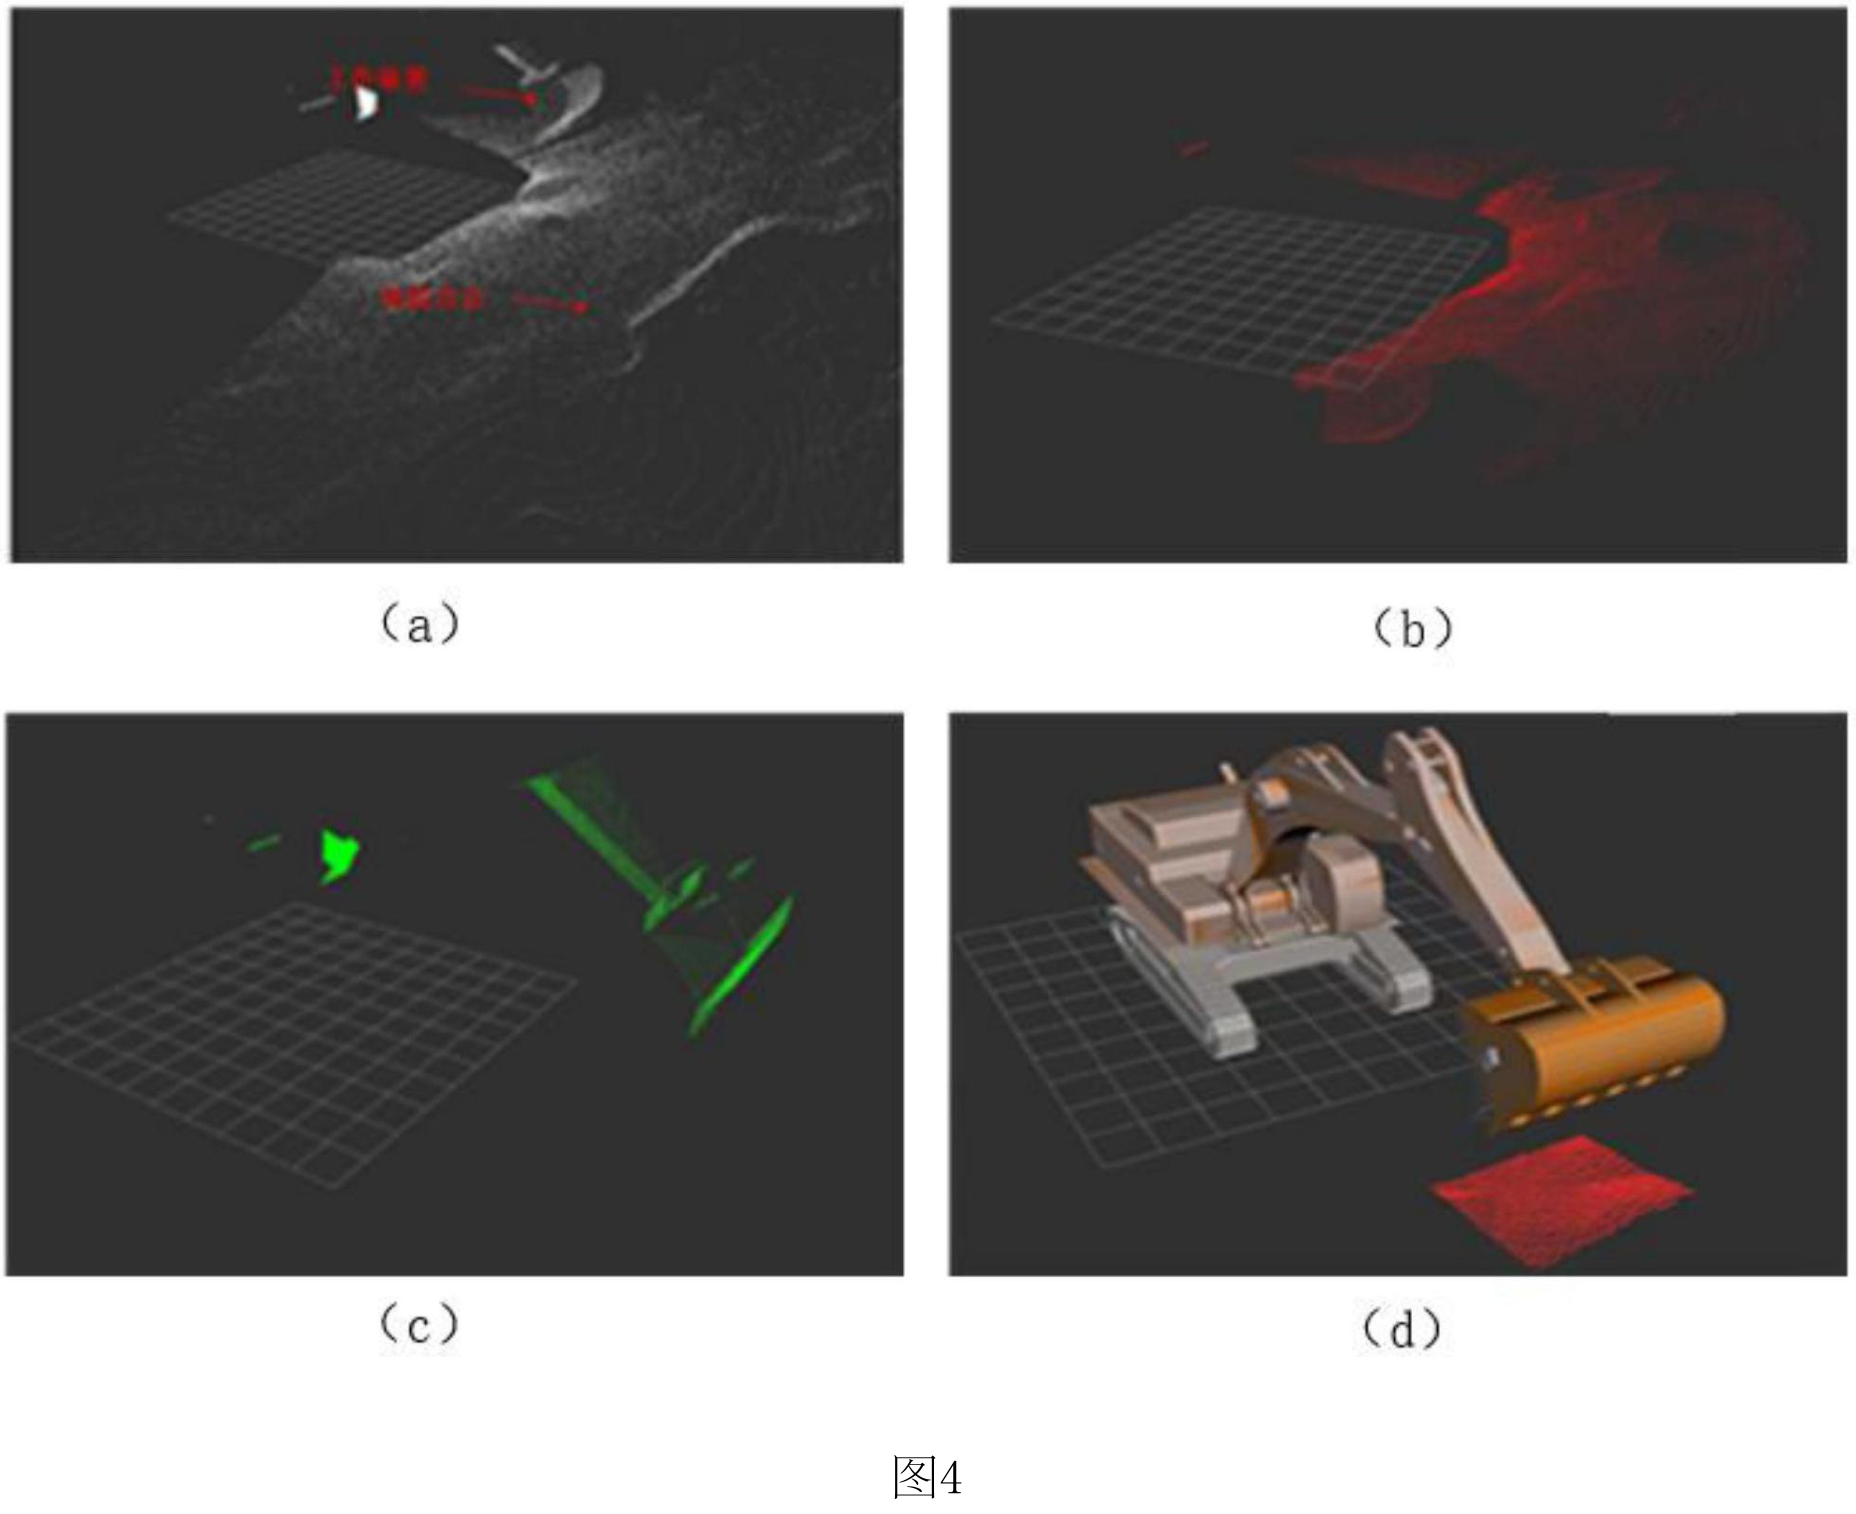
图4的(a)—(d)依次展示原始点云、地面点云、工作装置点云和斗尖对应的动态区域点云。
查看高清原图 ↗Kriging把局部离散地面点转换为连续高程轮廓
动态区域内的离散点高程Z(xi,yi)作为已知样本,Kriging根据查询位置与样本之间的空间关系确定权重。
加权估计得到内插位置Z(xp,yp),从而把斗尖对应的局部点云转换为连续高程图。
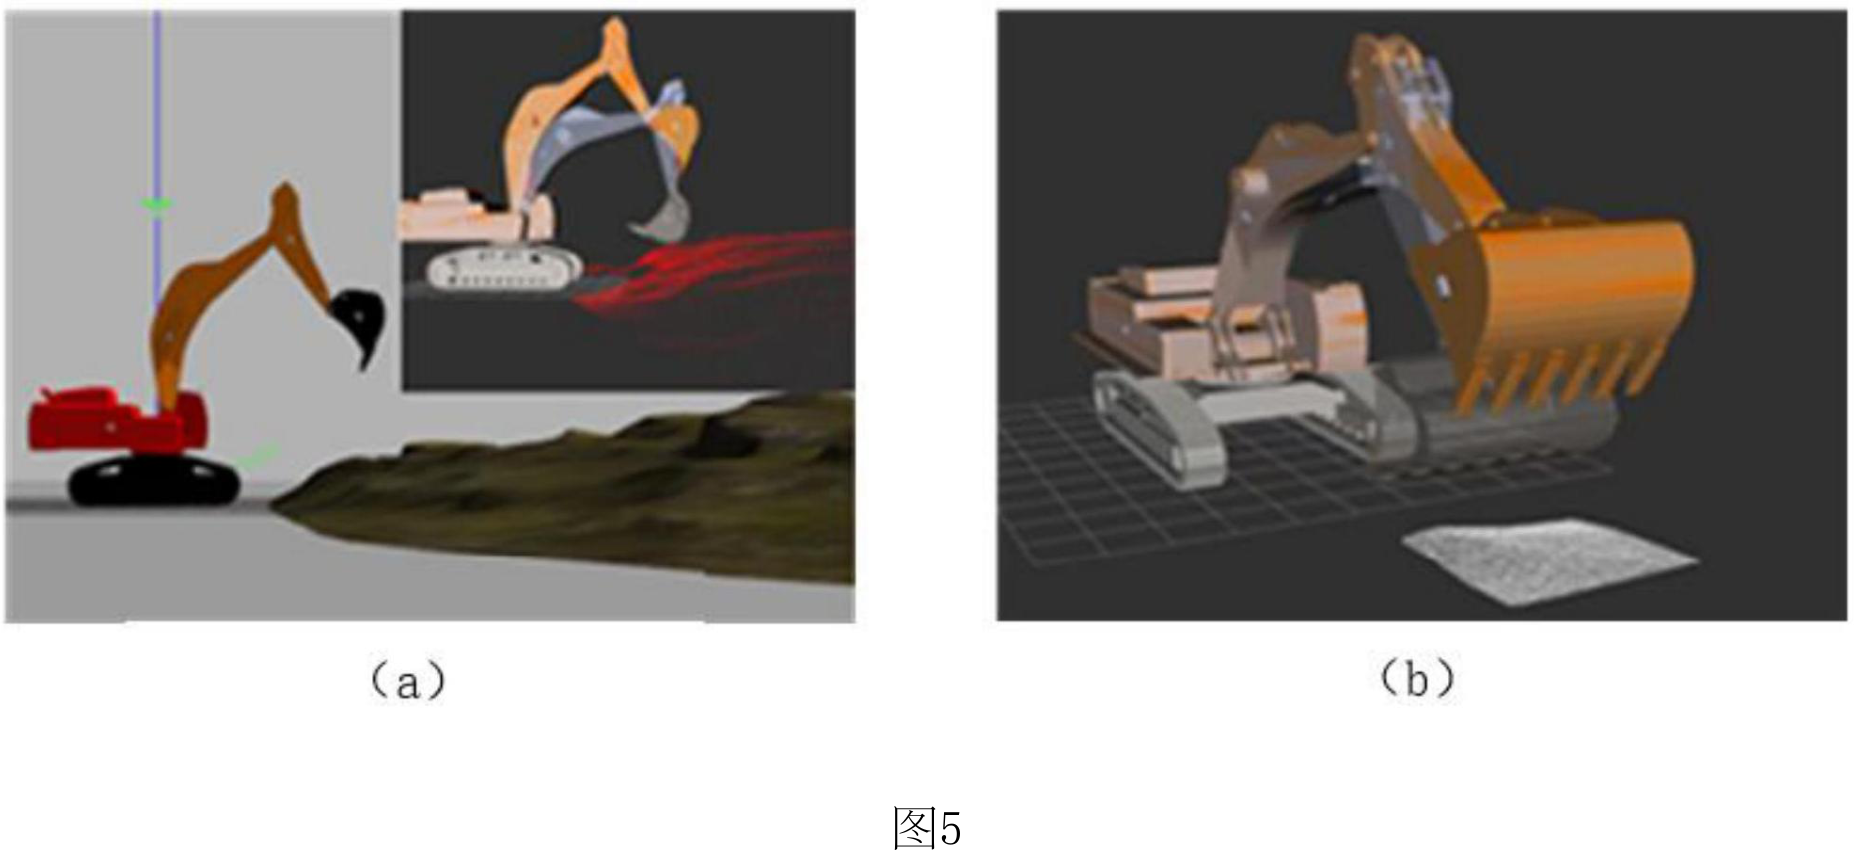
图5的(a)—(b)展示局部高程信息以及斗尖对应动态区域的高程轮廓重构。
查看高清原图 ↗斗尖高程与对应区域最高地面高程构成竖直距离D
方法遍历局部高程图,提取对应区域中的最大地面高度Zmax(x,y)。
以斗尖空间高程Z(x,y)减去区域最高地面高程Zmax(x,y),得到斗尖与对应地面最高点之间的距离D。
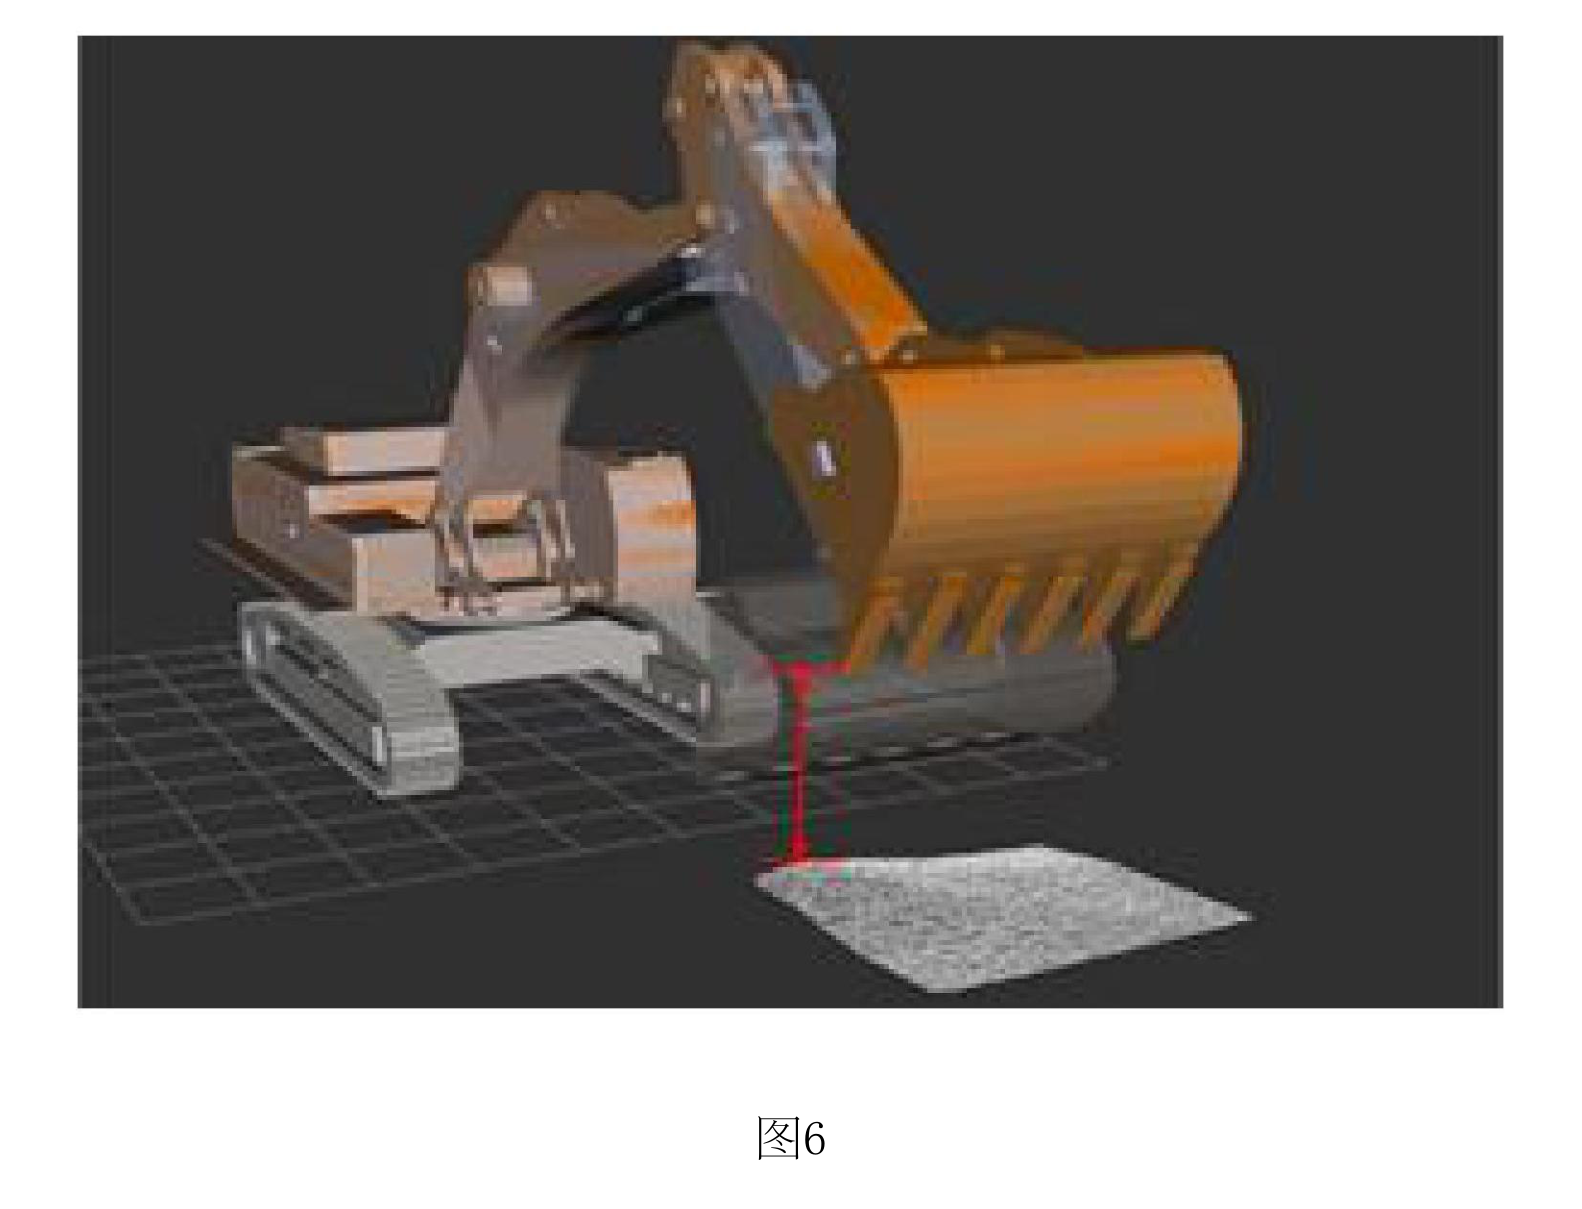
图6展示斗尖位置、对应地面区域和竖直距离标记之间的空间关系。
查看高清原图 ↗说明书在三种位姿和三种仿真地形中记录距离与区域重合结果
说明书实施例设置三种工作装置位姿,并在平坦、丘陵和矿山三种仿真场景下记录垂直距离误差、落地点区域重合度和预测时间。
表1所列仿真结果中,垂直误差不超过60 mm,预测区域与实际区域重合度达到85%以上;这些数值对应说明书所述仿真条件,不扩展为其他设备或现场工况结论。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,刘昌盛,李扬,刘柏延,李学飞,王永. 一种融合点云信息的铲斗落地点预测方法: CN 119573738 A[P]. 2025-03-07.
姚宗伟,刘昌盛,李扬,刘柏延,李学飞,王永. (2025). 一种融合点云信息的铲斗落地点预测方法 (CN 119573738 A). China National Intellectual Property Administration.
[1] 姚宗伟,刘昌盛,李扬,刘柏延,李学飞,王永, “一种融合点云信息的铲斗落地点预测方法,” 中国专利 CN 119573738 A, 2025-03-07.