论文原文与图表
Study on Roll Instability Mechanism and Stability Index of Articulated Steering Vehicles
铰接转向车辆侧翻失稳机理与稳定性指标研究
论文建立包含铰接转向和摆动后桥的七自由度模型,并用横滚角速度、横向加速度和坡度角构造动态侧翻稳定性指标。
论文摘要
论文以轮式装载机为对象建立七自由度非线性动力学模型,并制作缩比铰接转向车辆样机完成平路转弯和转弯越障验证。ZL50参数用于分析快速转弯、直线越障、转弯越障及坡道越障四类工况。结果表明,平路转弯失稳主要受横向加速度影响,直线越障主要受横滚角速度影响,转弯越障由两者共同决定,坡度增大会降低临界横滚角速度。论文据此提出动态稳定性指标SI。
- Articulated steering vehicles
- roll instability
- wheel loader
- stability index
- multibody dynamics
前车体、后车体和摆动后桥通过两个铰点形成空间运动
铰接转向车辆由前车体、后车体和后桥组成。前后车体通过转向铰连接,后桥通过摆动铰与后车体上的摆动桥连接。
摆动桥最大角度为15°。达到机械限位前,后车体和后桥存在相对侧倾;达到限位后,后车体与后桥共同侧倾。
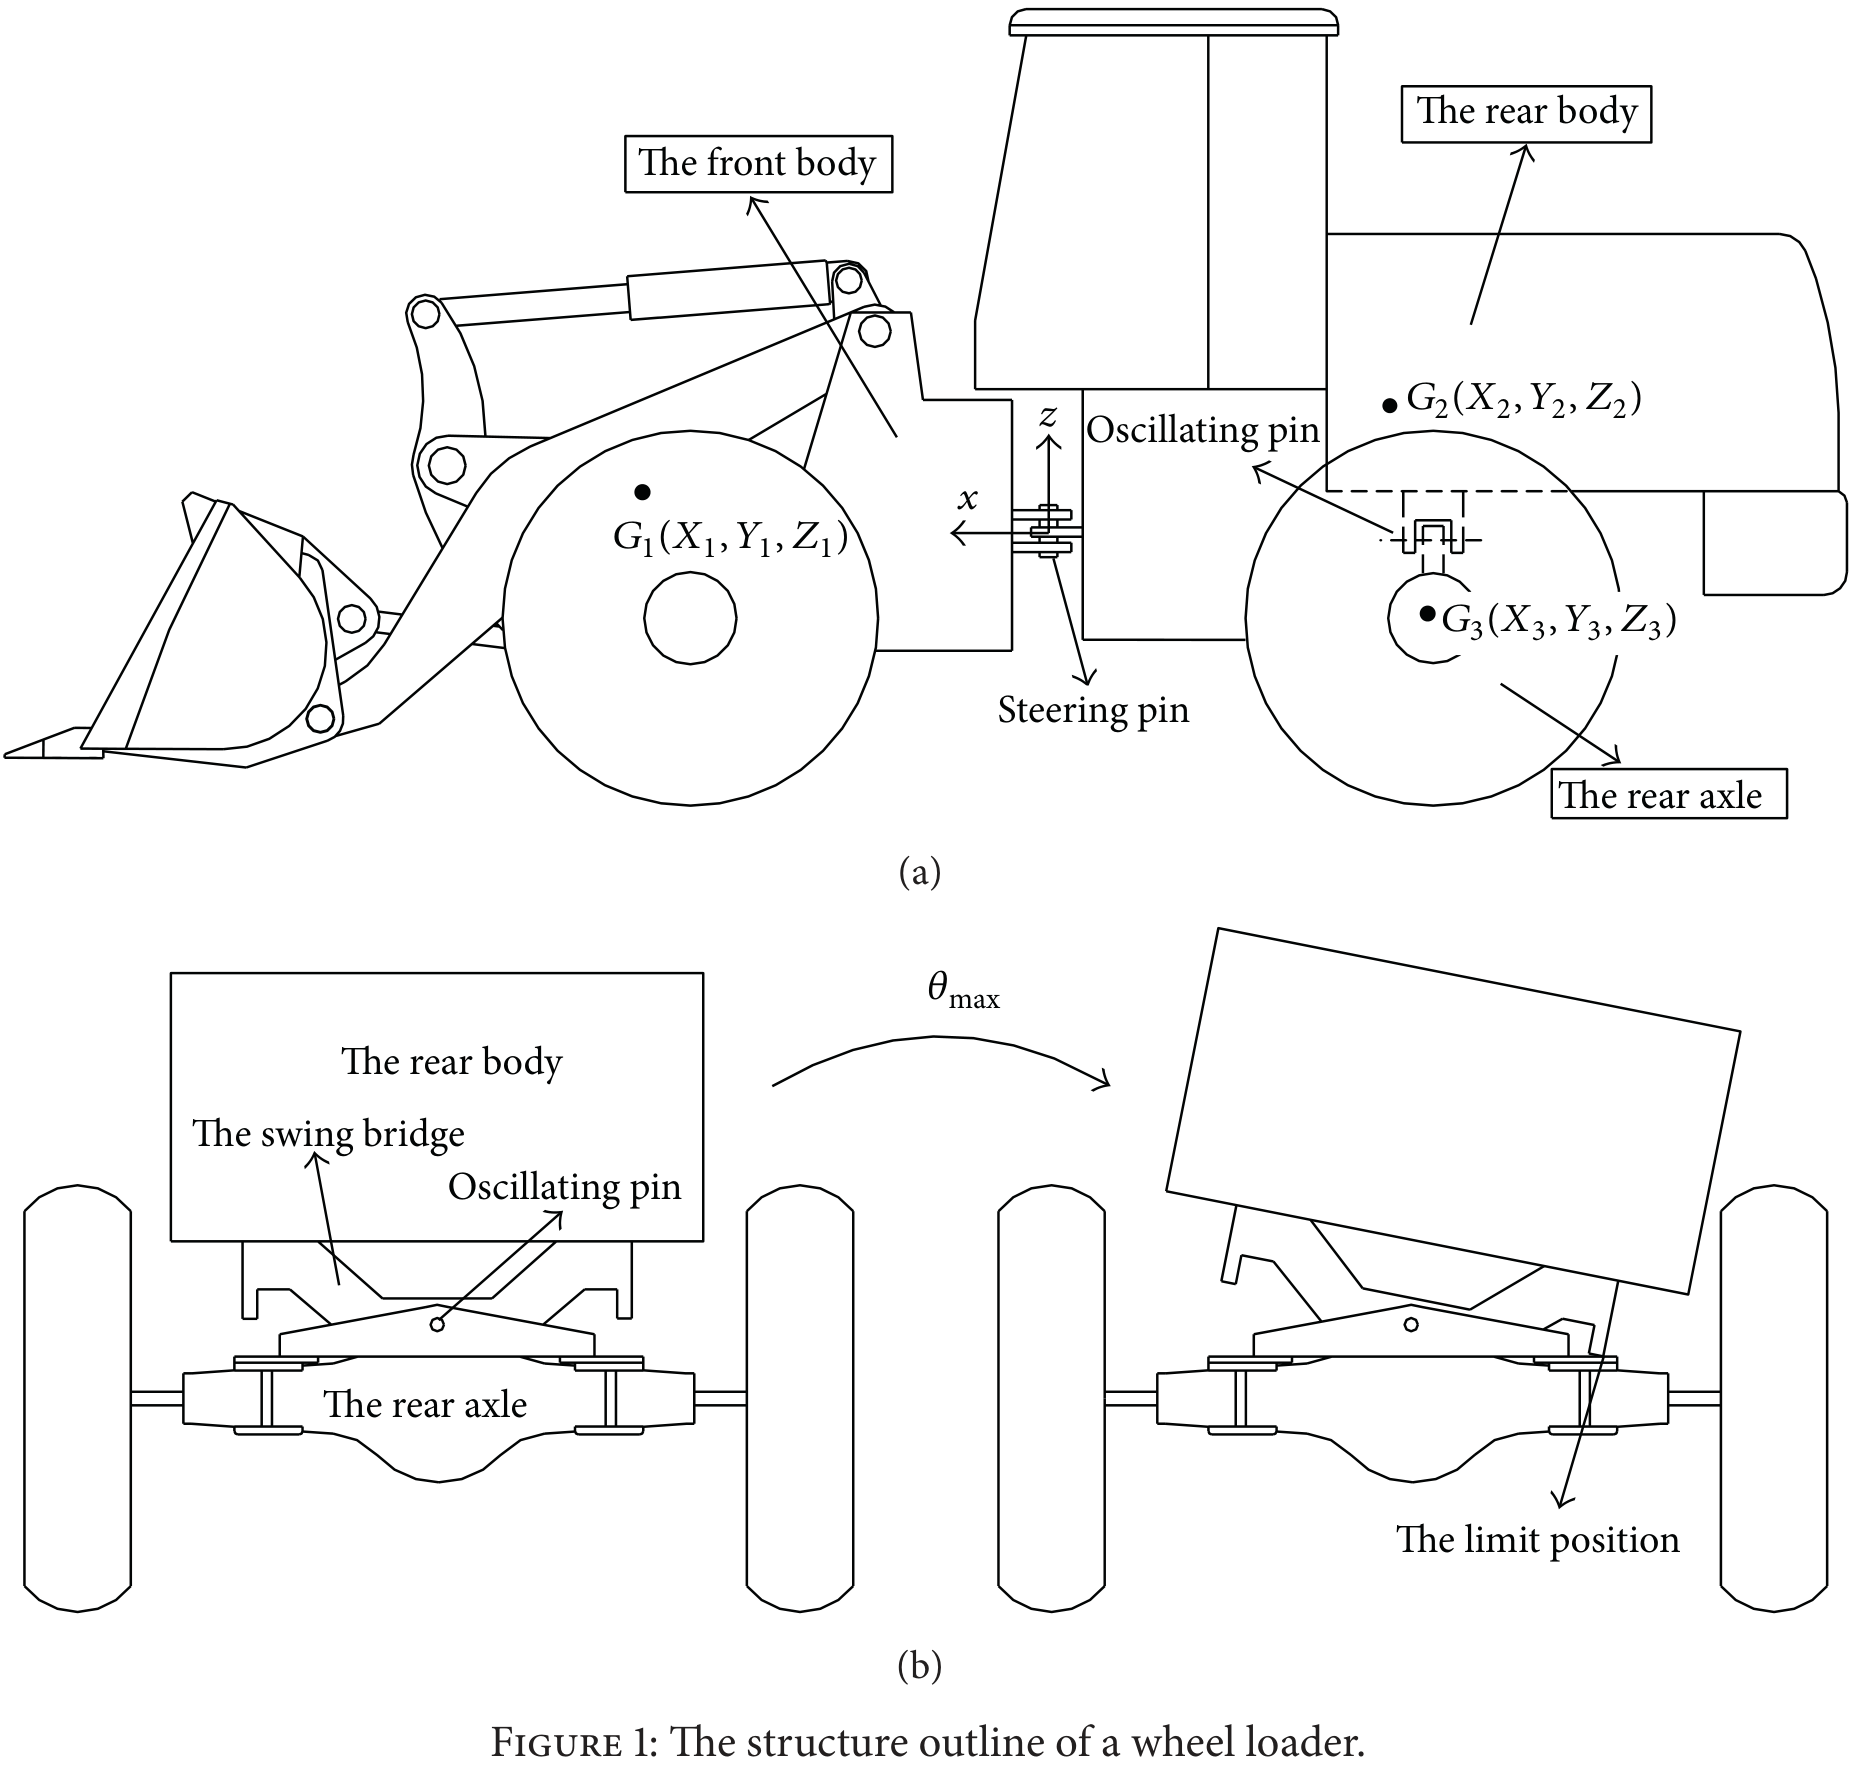
轮式装载机结构轮廓。
The structure outline of a wheel loader.
查看高清原图 ↗7自由度连接车体运动、铰接转向和后桥侧倾
模型自由度包括纵向速度Vx、横向速度Vy、垂向位移z、俯仰ψ、前后车体侧倾θ、后桥侧倾θ′以及横摆r。
轮胎采用Fiala模型计算纵向、横向和垂向力;车轮离地时相应垂向刚度、阻尼和侧偏刚度设为零。
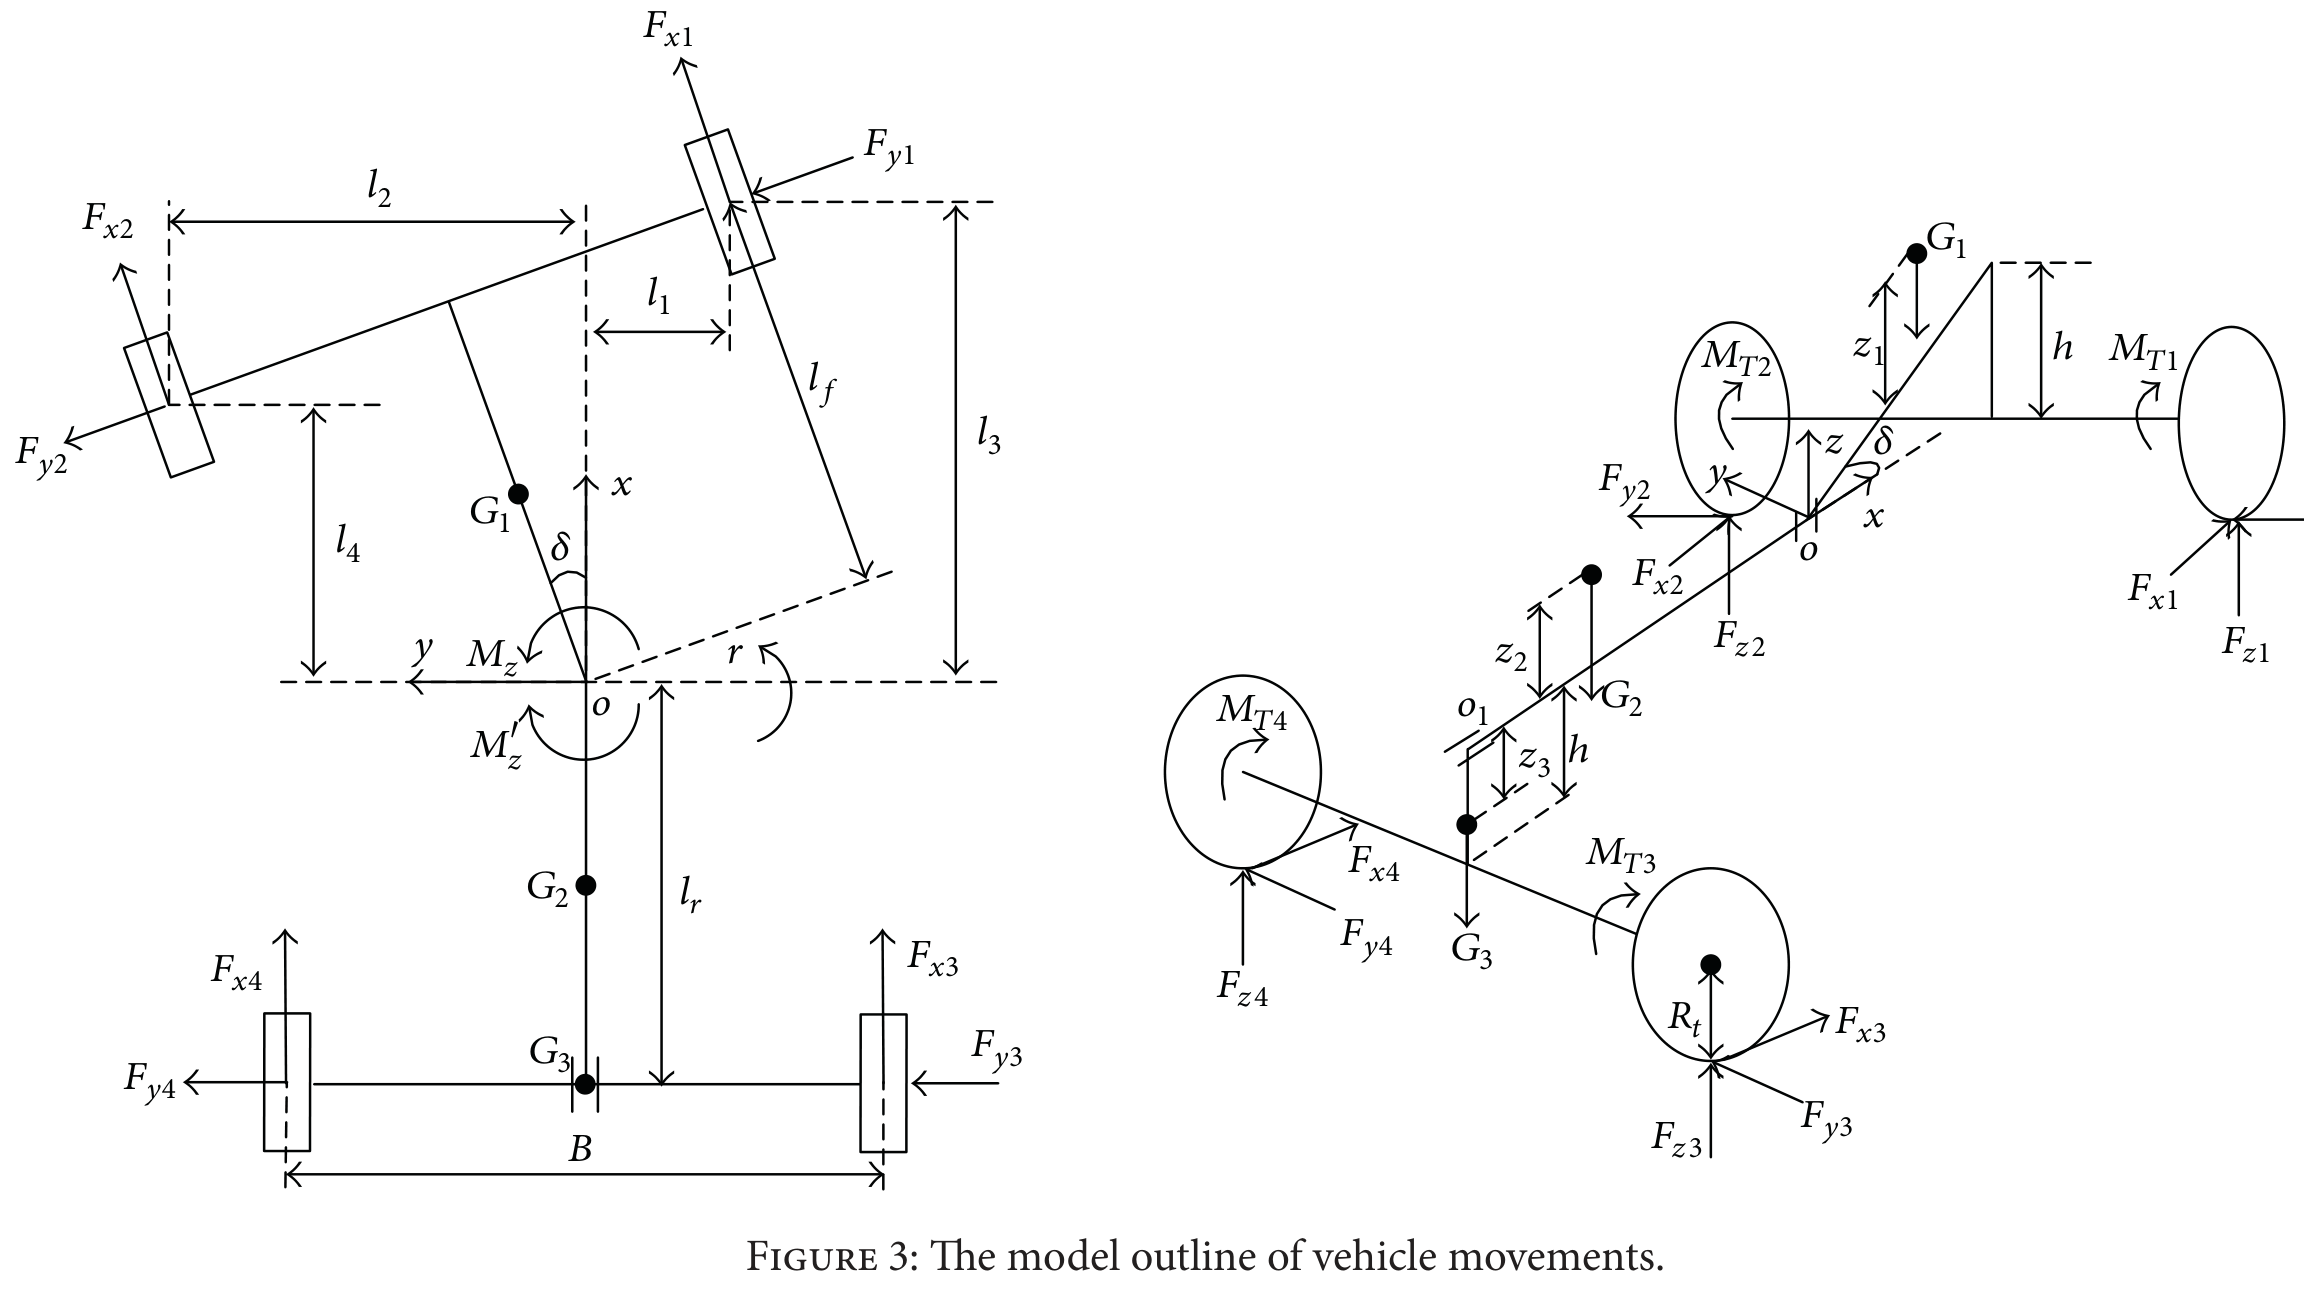
车辆运动模型轮廓。
The model outline of vehicle movements.
查看高清原图 ↗摆动桥限位把侧倾过程分成两个阶段
第一级失稳中摆动桥尚未达到限位,后车体和后桥分别绕摆动铰产生相对侧倾。
第二级失稳在摆动桥与后桥限位接触后发生,限位接触力由弹簧—阻尼关系表示,后车体与后桥继续共同侧倾,左右轮胎法向载荷进一步转移。
速度和转向角分别通过PID调节驱动与转向力矩
模型输入包括设定速度、转向角和道路参数。速度误差经PID生成驱动或制动力矩,转向角误差经PID生成转向力矩。
动力学方程由MATLAB程序和ODE45求解,输出车体及后桥姿态、速度、加速度、横摆和四轮胎作用力。
86.5 kg缩比样机保留转向铰、摆动后桥和状态传感器
缩比样机总质量86.5 kg,ZL50轮式装载机参数质量为16,747.4 kg;两者摆动桥最大角均为15°。
样机由直流电机驱动后轮、电动缸执行铰接转向,MEMS垂直陀螺仪采集速度、加速度与角度,后桥角度传感器测量后桥侧倾。
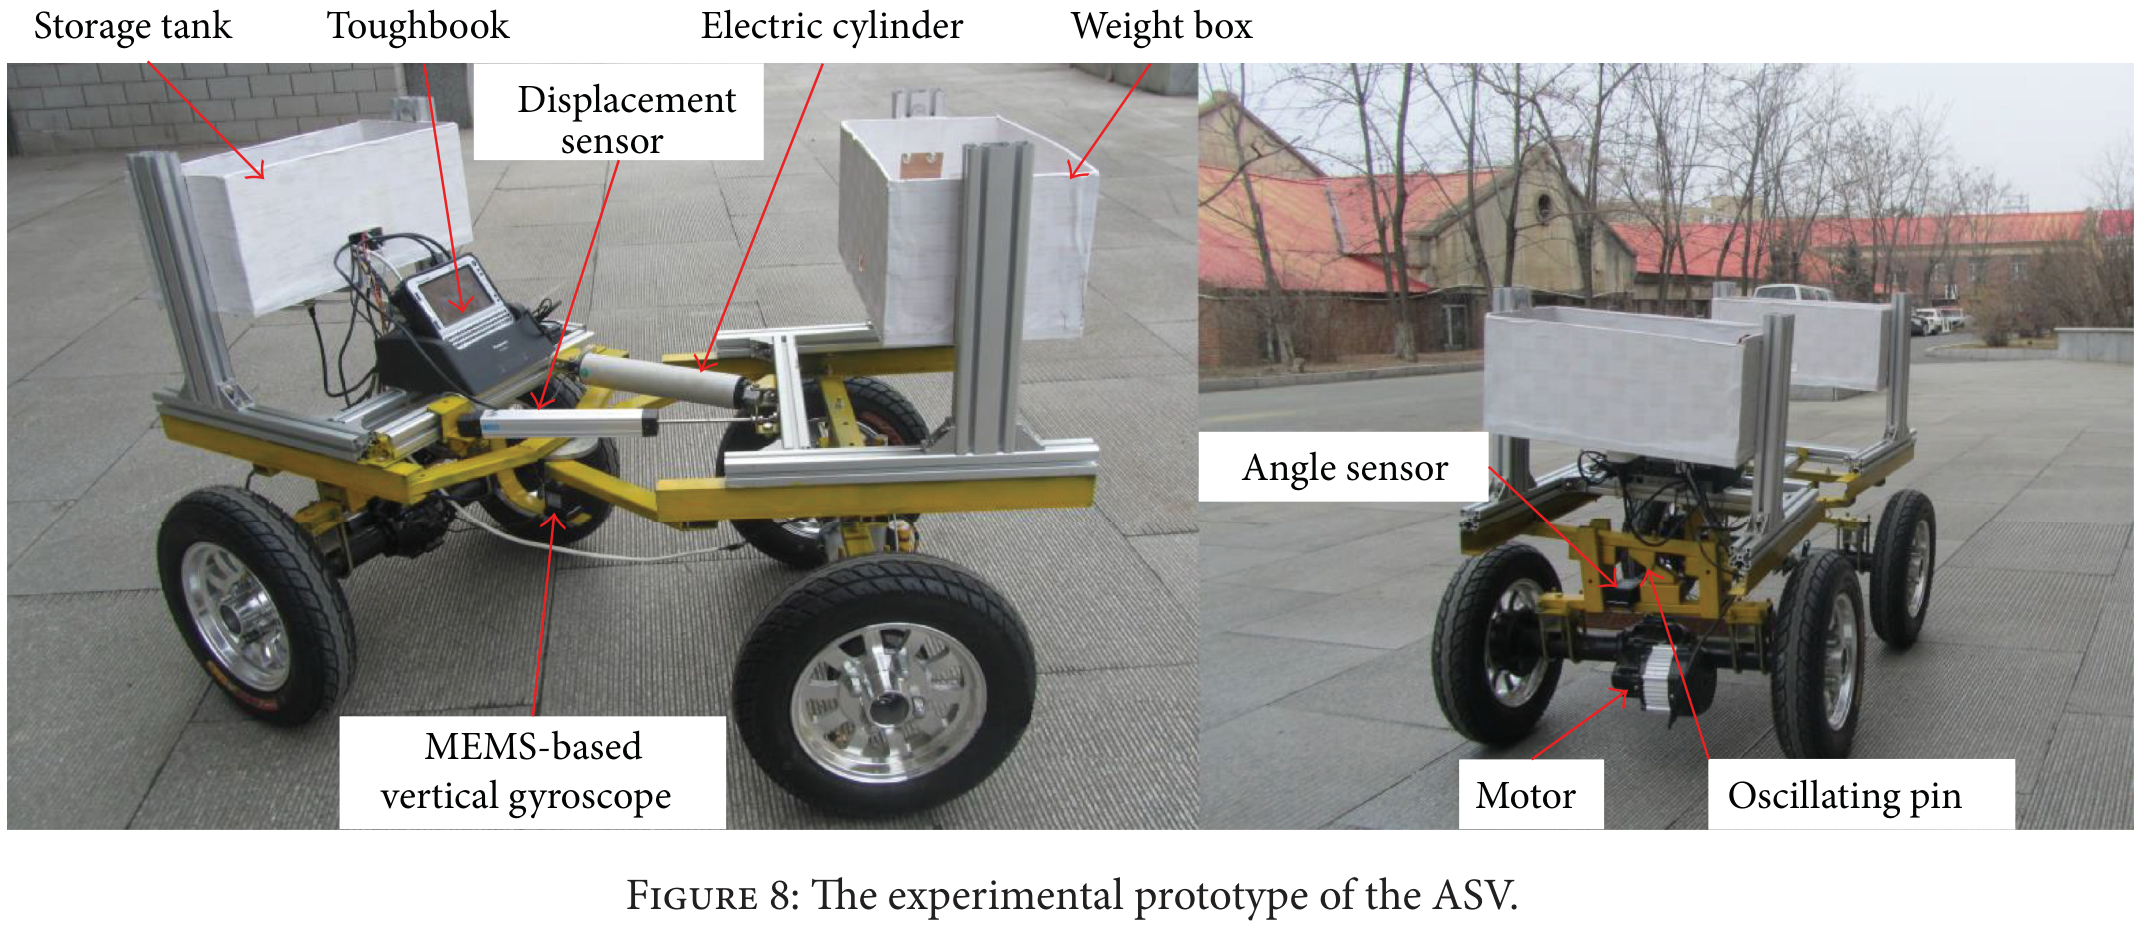
铰接转向车辆实验样机。
The experimental prototype of the ASV.
查看高清原图 ↗平路转弯和转弯越障试验用于验证动力学模型
平路转弯试验采用1 m/s和2 m/s速度;仿真与实测的横摆角速度和横向加速度趋势一致。
转弯越障试验使用底边0.3 m、高0.1 m的三角障碍,仿真与实测的车体侧倾、后桥侧倾、横滚角速度、俯仰、横向加速度和横摆趋势一致。
四类工况分别由横向加速度、横滚角速度和坡度共同决定
快速转弯的临界组合为20° / 8 m/s、25° / 7 m/s和30° / 6.5 m/s;临界横向加速度约5 m/s²。
直线越障时四种障碍对应的临界速度不同,但临界横滚角速度均接近3 rad/s。转弯越障时,横向加速度增大会降低对应的临界横滚角速度。
横向加速度从0增至5 m/s²时,临界横滚角速度由约3 rad/s降至接近零
直线行驶时横向加速度为零,横滚角速度超过3 rad/s进入失稳。横向加速度增加时,临界横滚角速度下降。
横向加速度超过4 m/s²后临界值快速下降;达到5 m/s²时,车辆由横向加速度主导失稳。
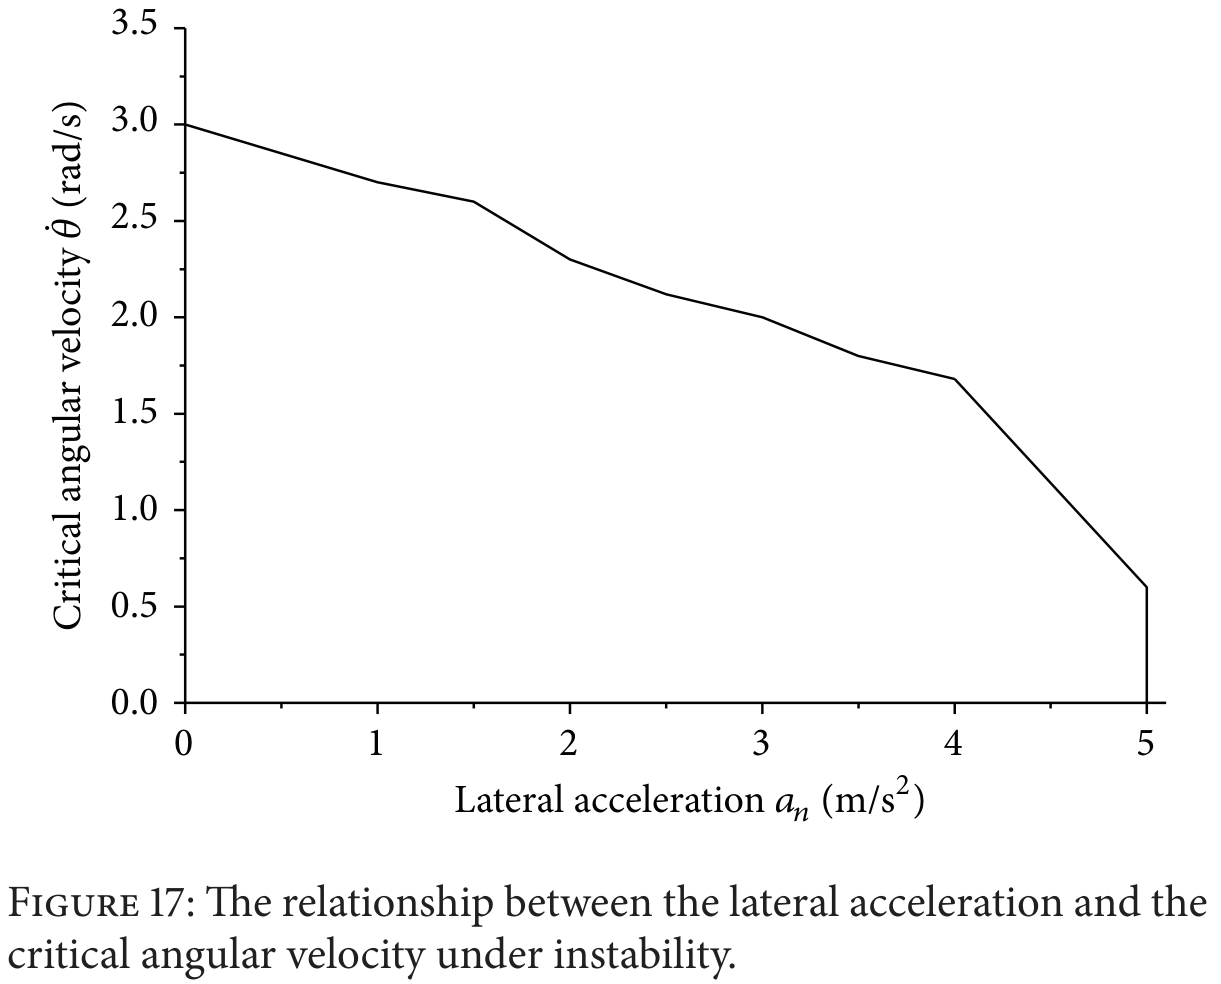
失稳条件下横向加速度与临界角速度的关系。
The relationship between the lateral acceleration and the critical angular velocity under instability.
查看高清原图 ↗坡度角增加使坡道越障的临界横滚角速度降低
坡度角分析范围为2.5°–17.5°,三角障碍底边0.8 m、高0.3 m。坡面重力分量等效增加横向加速度。
坡度角与临界横滚角速度呈指数关系;坡度为0°时临界值为3 rad/s,坡度越大,对应临界值越低。
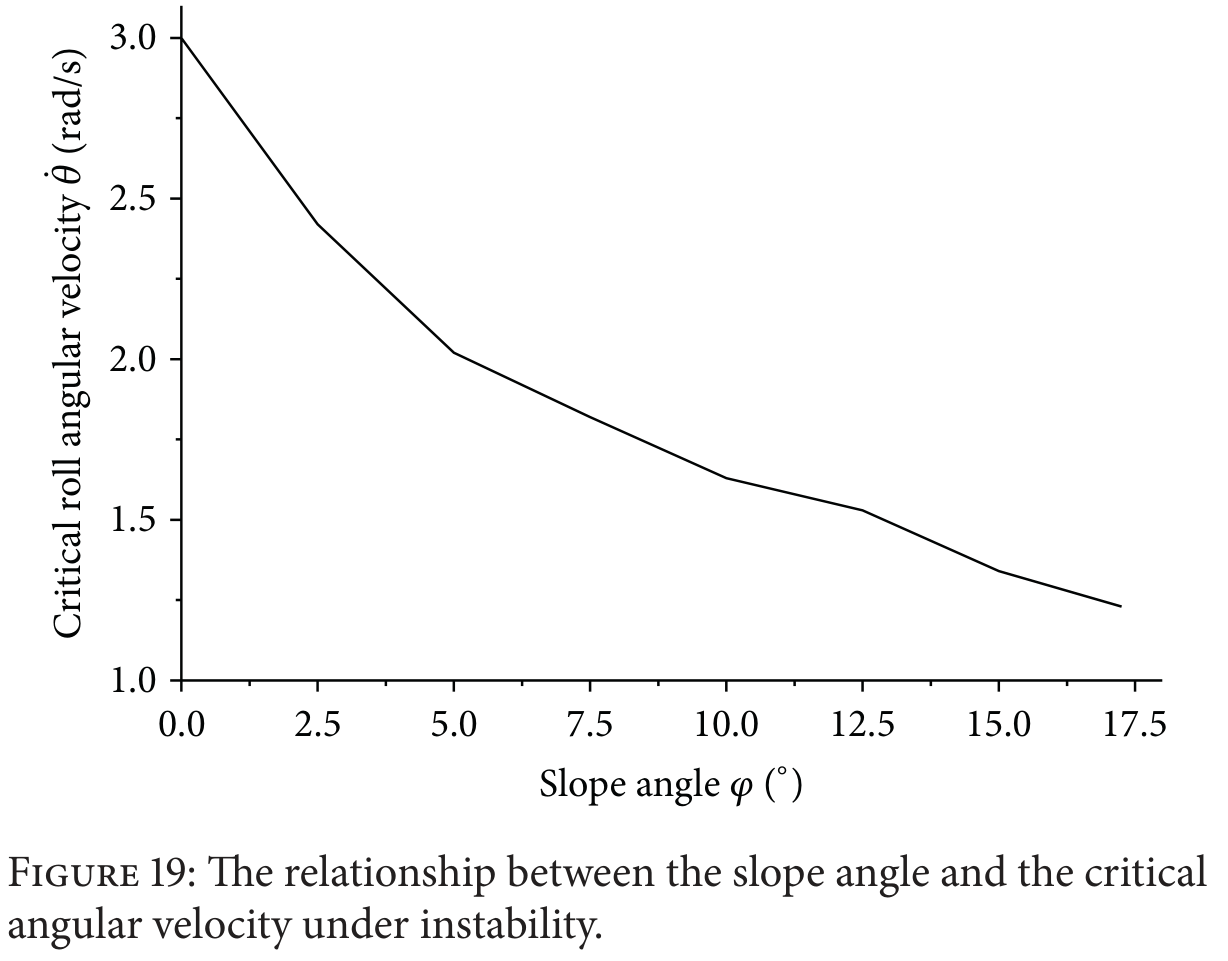
失稳条件下坡度角与临界角速度的关系。
The relationship between the slope angle and the critical angular velocity under instability.
查看高清原图 ↗SI将横滚角速度、横向加速度和坡度统一到动态阈值中
论文定义SI=1−θ̇/(θ̇critical·iₐₙ·iφ),其中基础临界横滚角速度θ̇critical为3 rad/s,iₐₙ和iφ分别表示横向加速度与坡度对阈值的影响。
SI > 0表示稳定,SI = 0表示临界,SI < 0表示失稳。横向加速度影响系数为分段线性函数;坡度影响系数为iφ=0.689e^(−φ/8.9)+0.311。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的论文原文导读;它只在您主动打开时加载。引用本文
以下格式根据论文正式题录生成;使用前请按目标期刊或机构规范复核。
LI X, WU Y, ZHOU W, YAO Z. Study on Roll Instability Mechanism and Stability Index of Articulated Steering Vehicles[J]. Mathematical Problems in Engineering, 2016, 2016: 7816503. DOI:10.1155/2016/7816503.
Li, X., Wu, Y., Zhou, W., & Yao, Z. (2016). Study on roll instability mechanism and stability index of articulated steering vehicles. Mathematical Problems in Engineering, 2016, 7816503. https://doi.org/10.1155/2016/7816503
X. Li, Y. Wu, W. Zhou, and Z. Yao, “Study on Roll Instability Mechanism and Stability Index of Articulated Steering Vehicles,” Mathematical Problems in Engineering, vol. 2016, Art. no. 7816503, 2016, doi: 10.1155/2016/7816503.