专利原文与附图
一种离散物料堆积状态智能在线预测装置及预测方法
An Intelligent Online Prediction Device and Method for Bulk-Material Pile States
该专利利用矿用卡车高处的图像采集器获取车厢物料图像,并取得待卸入车厢的铲斗物料质量;图像经ROI提取、灰度化和卷积神经网络处理后估计当前物料质量与重心坐标,再结合铲斗质量和卸料位置,由BP神经网络预测下一时刻堆积状态。
专利摘要
本专利公开一种离散物料堆积状态智能在线预测装置及方法。装置包括车厢物料堆积状态预测系统、车辆控制中心、预测模型在线更新系统、异常处理系统和供电系统。预测方法采集车厢图像与铲斗物料质量,对图像提取感兴趣区域并灰度化;卷积神经网络估计当前车厢内物料质量和重心坐标;BP神经网络以当前估计、铲斗质量和卸料位置为输入,预测卸料后的下一时刻物料堆积状态。
- 离散物料
- 矿用卡车
- 堆积状态
- ROI
- 卷积神经网络
- Vgg19
- BP神经网络
- 在线更新
装载过程中需要在下一铲物料卸入前预测车厢内的堆积状态
专利背景指出,物料分布不均会形成车辆载荷分布失衡,而装载完成后的检测不能直接支持当前装载过程。
方案把当前车厢图像、铲斗物料质量和卸料位置组合到下一时刻状态预测中。
预测系统、车辆控制中心、模型更新、异常处理和供电构成总体装置
车厢离散物料堆积状态预测系统负责当前状态估计与下一时刻预测,并向车辆控制中心发送结果。
在线更新系统利用工作数据更新模型;异常处理和常规/应急供电支撑装置运行。
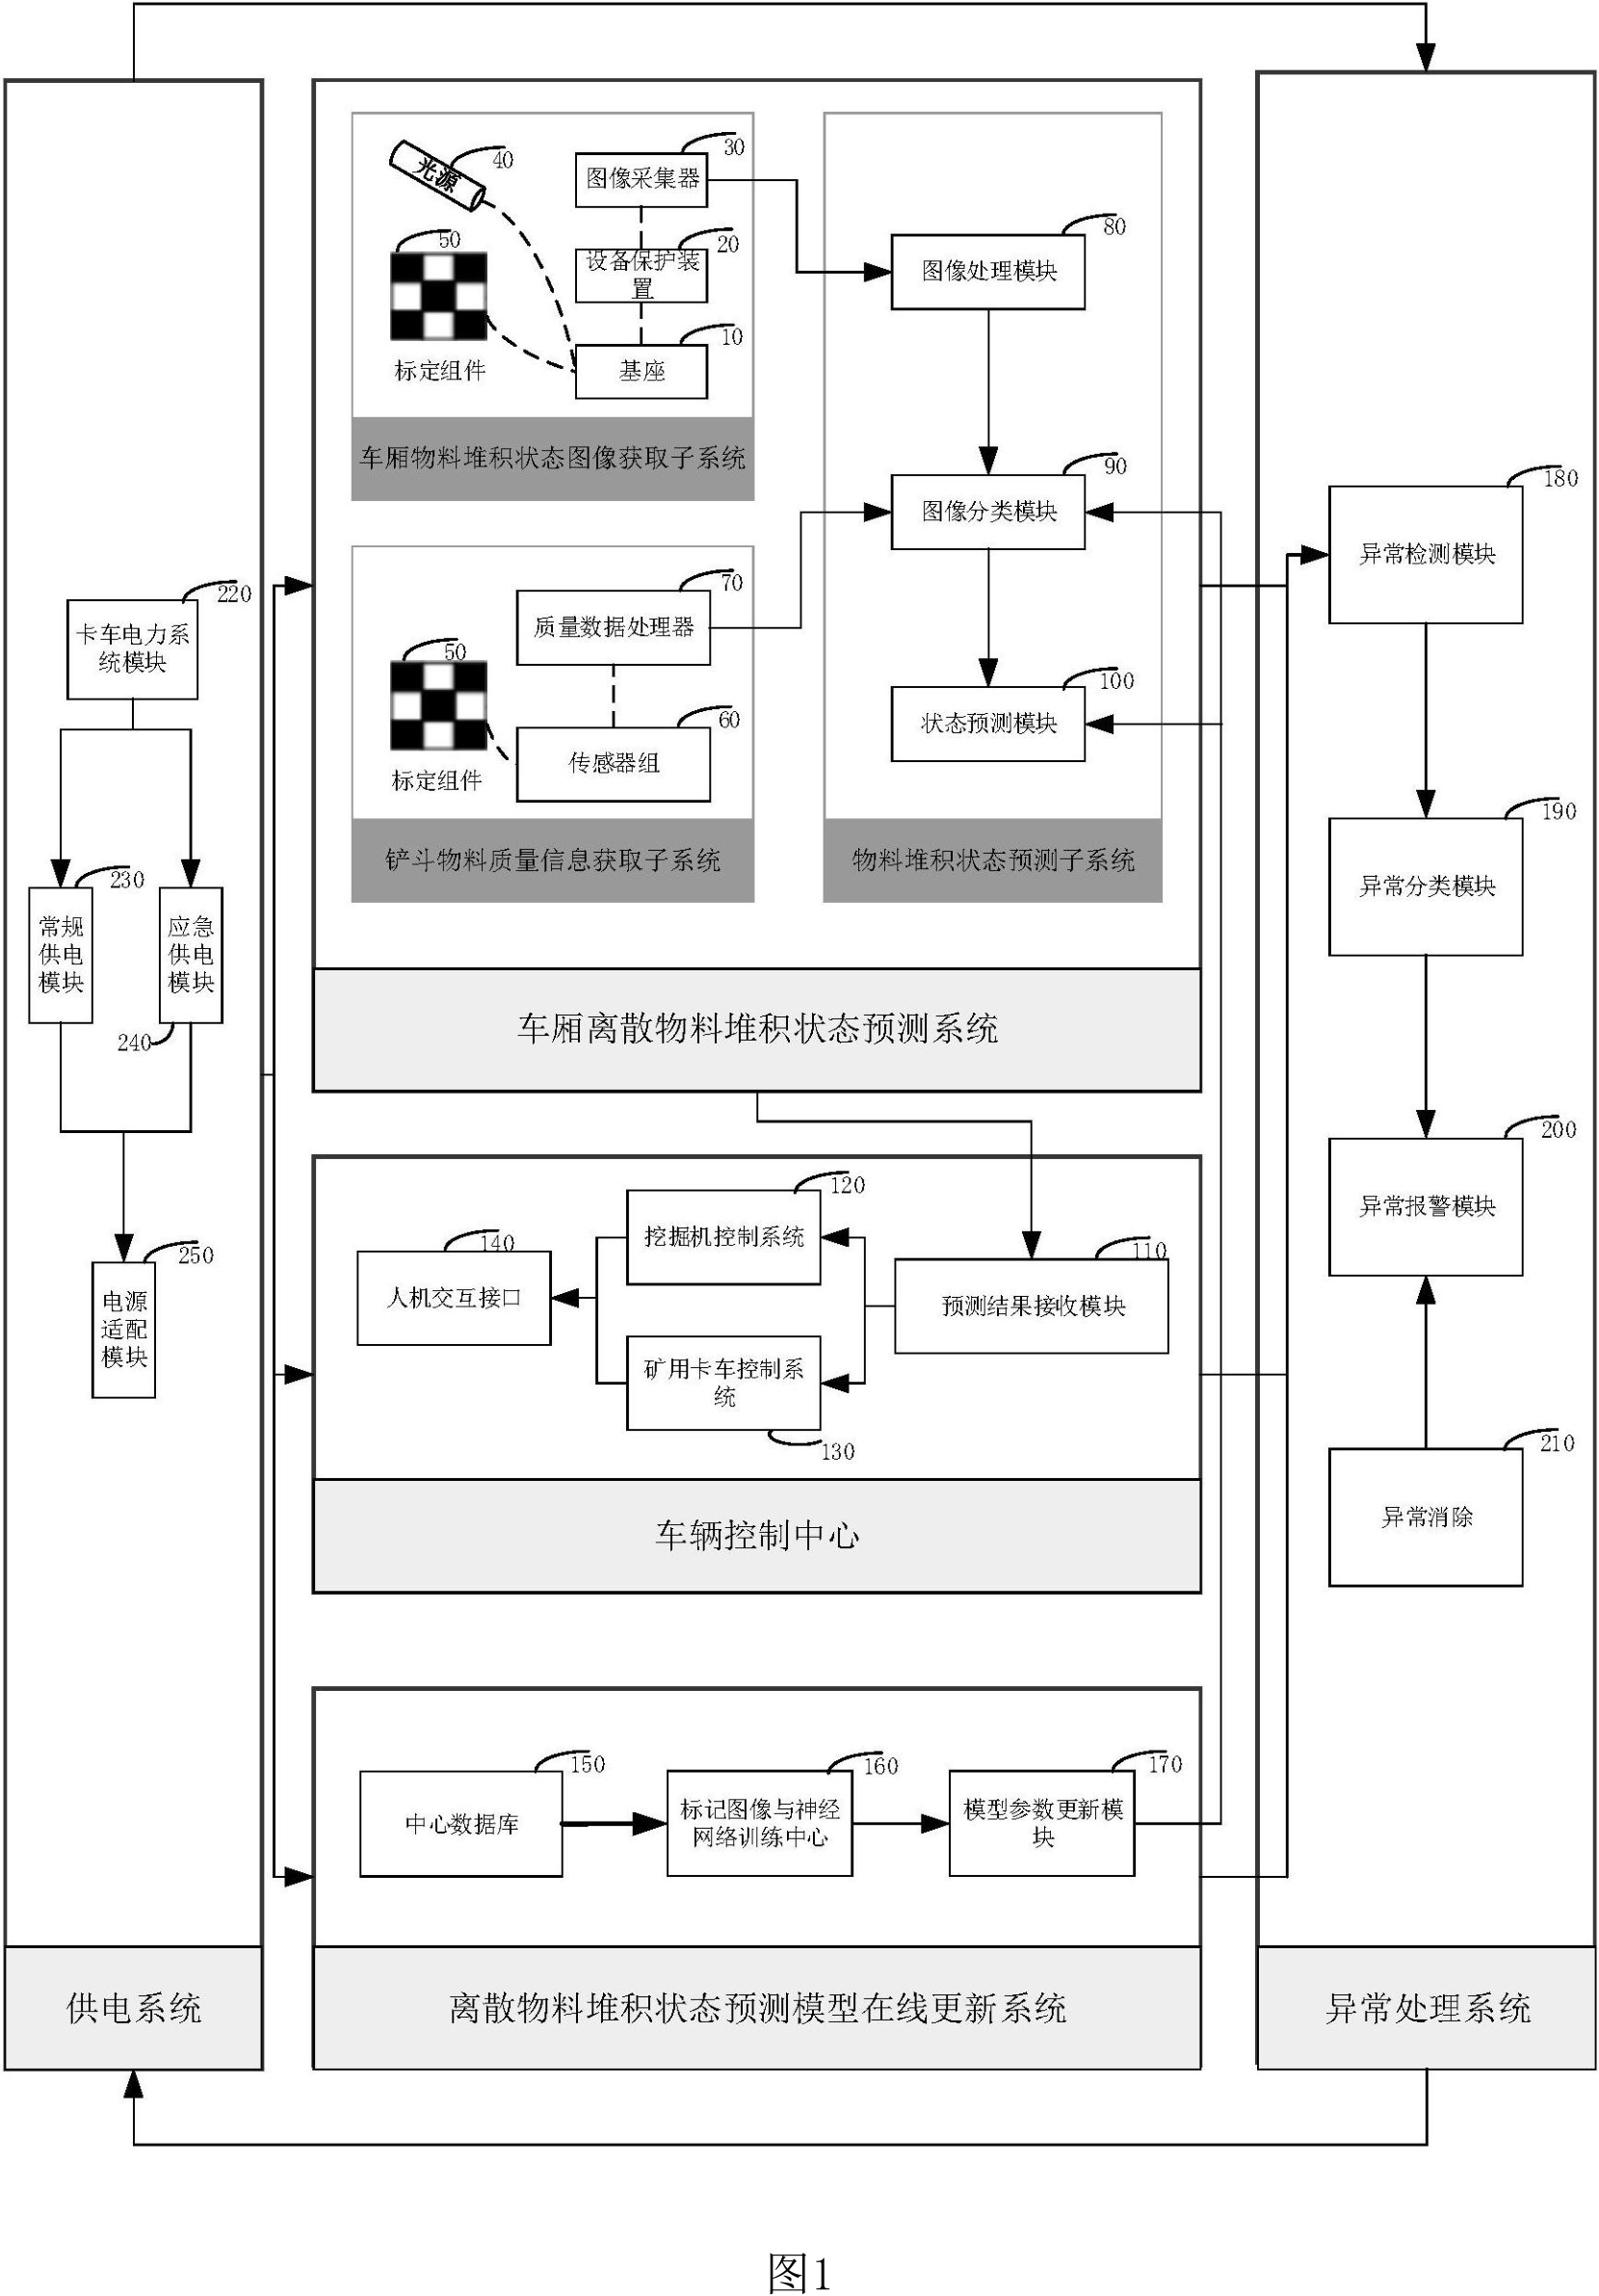
图1展示车厢物料堆积状态预测系统、车辆控制中心、预测模型在线更新系统、异常处理系统和供电系统。
查看高清原图 ↗车厢图像和铲斗质量经预处理、状态估计与模型预测形成下一时刻结果
方法采集车厢内物料图像和待卸入物料质量,删除无关图像区域并进行灰度化。
卷积神经网络估计当前物料质量与重心坐标,BP神经网络结合铲斗质量和卸料位置预测卸料后的状态。
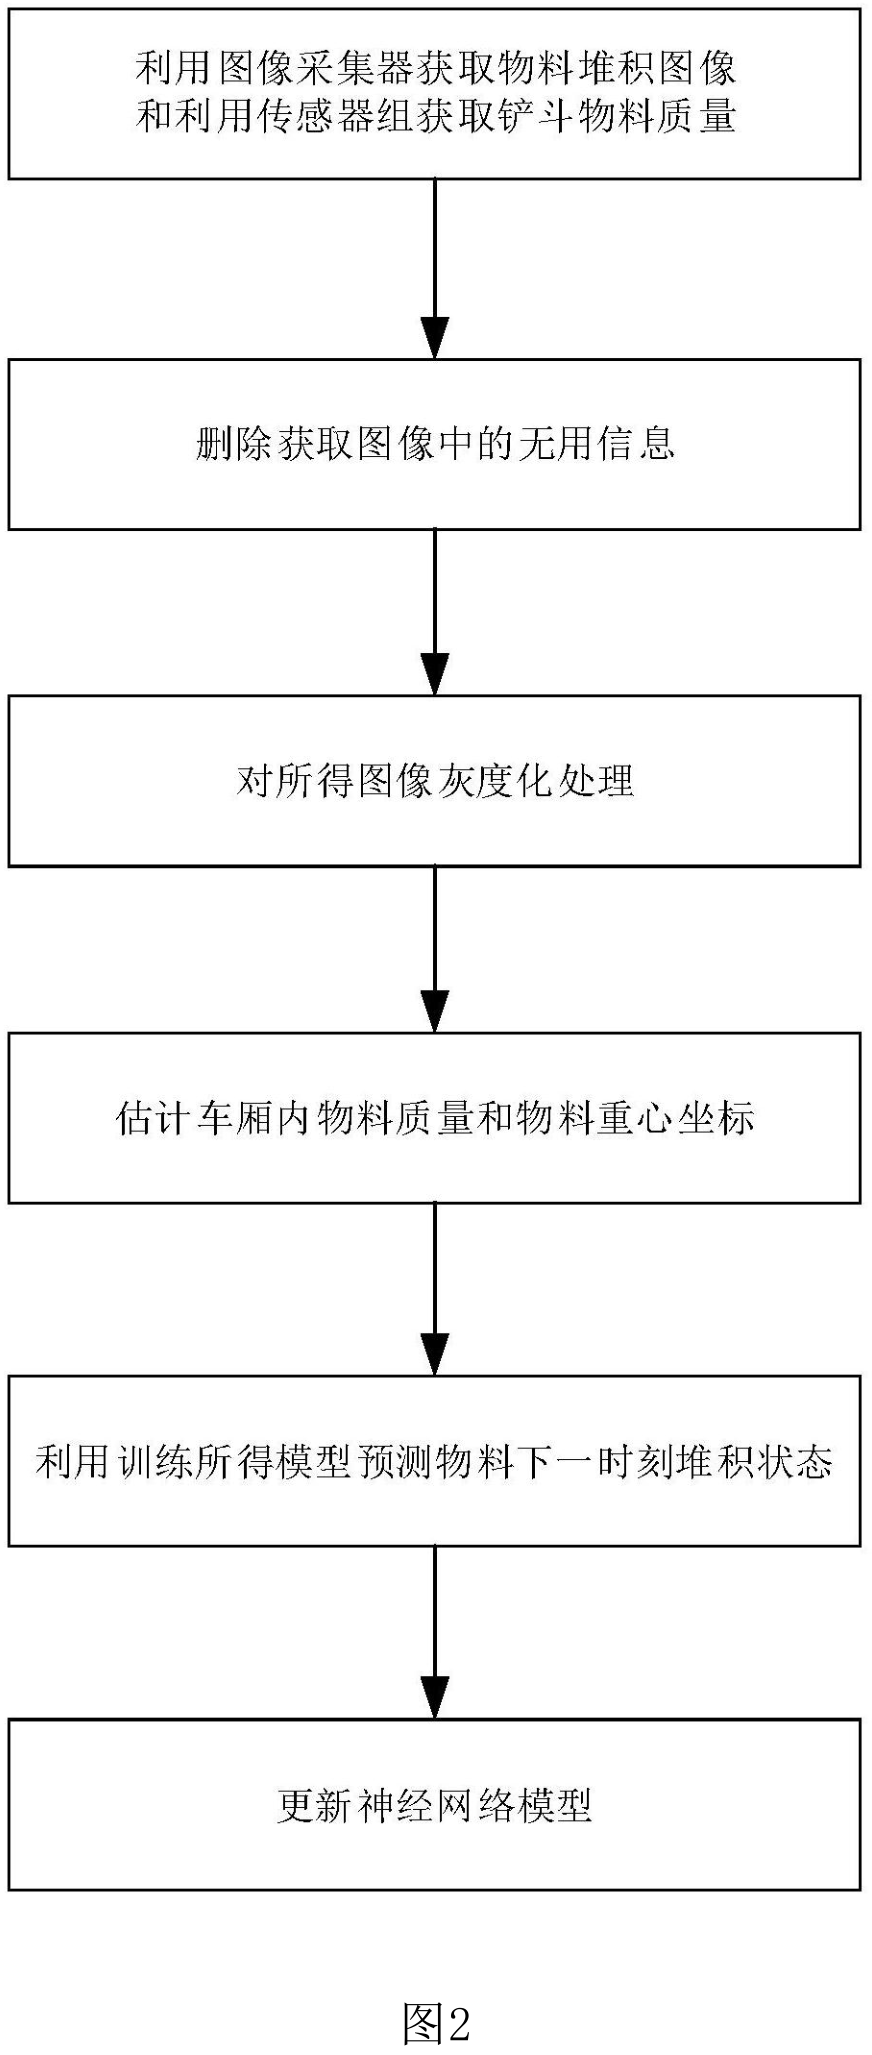
图2展示图像与铲斗质量采集、图像处理、当前状态估计、下一时刻预测和模型更新流程。
查看高清原图 ↗图像采集对象是车厢内离散物料的实际堆积状态
图像采集器安装于矿用卡车高处,并配置保护装置、辅助光源和标定组件。
专利附图给出车厢内物料堆积状态的实际灰度图像。
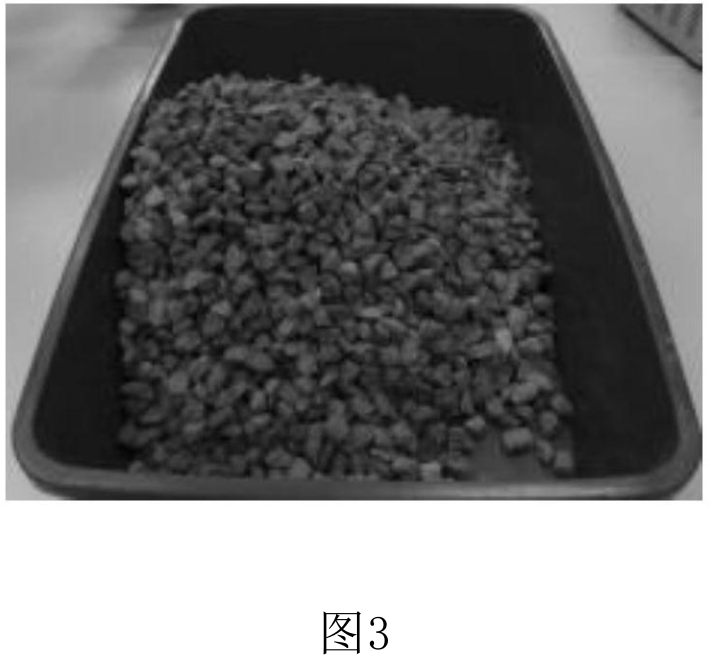
图3为专利实施例中获取的车厢物料堆积状态实际图像。
查看高清原图 ↗质量区间分类与回归网络估计当前物料质量和重心坐标
步骤D按质量间隔m划分区间,并按物料质量所在区间分类图像;回归网络以Vgg19为蓝本。
训练采用连续形式的交叉熵,说明书以RMSE作为结果评价标准。
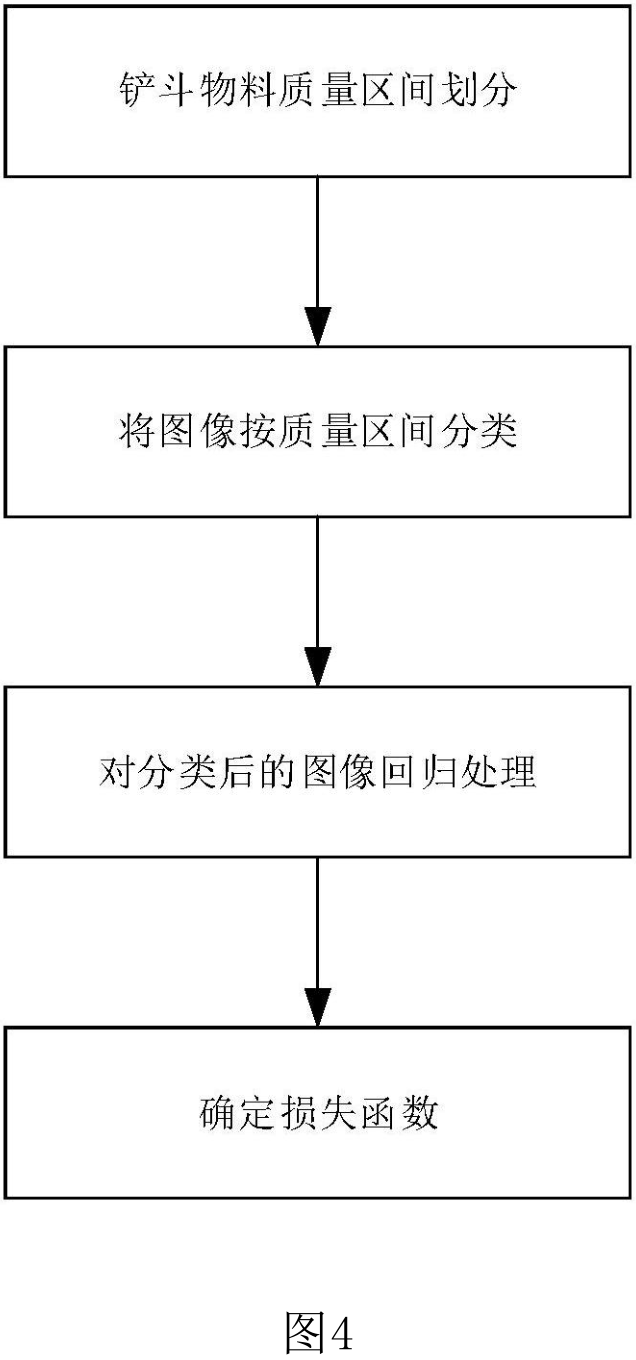
图4展示铲斗物料质量区间划分、图像分类、分类后回归处理和损失函数确定。
查看高清原图 ↗预测误差判断和标记数据用于神经网络再次训练与模型更新
当前铲斗质量、图像和卸料位置进入预测流程,预测结果按允许误差范围标记为1或0。
标记信息用于神经网络再次训练,并更新物料堆积状态预测系统。
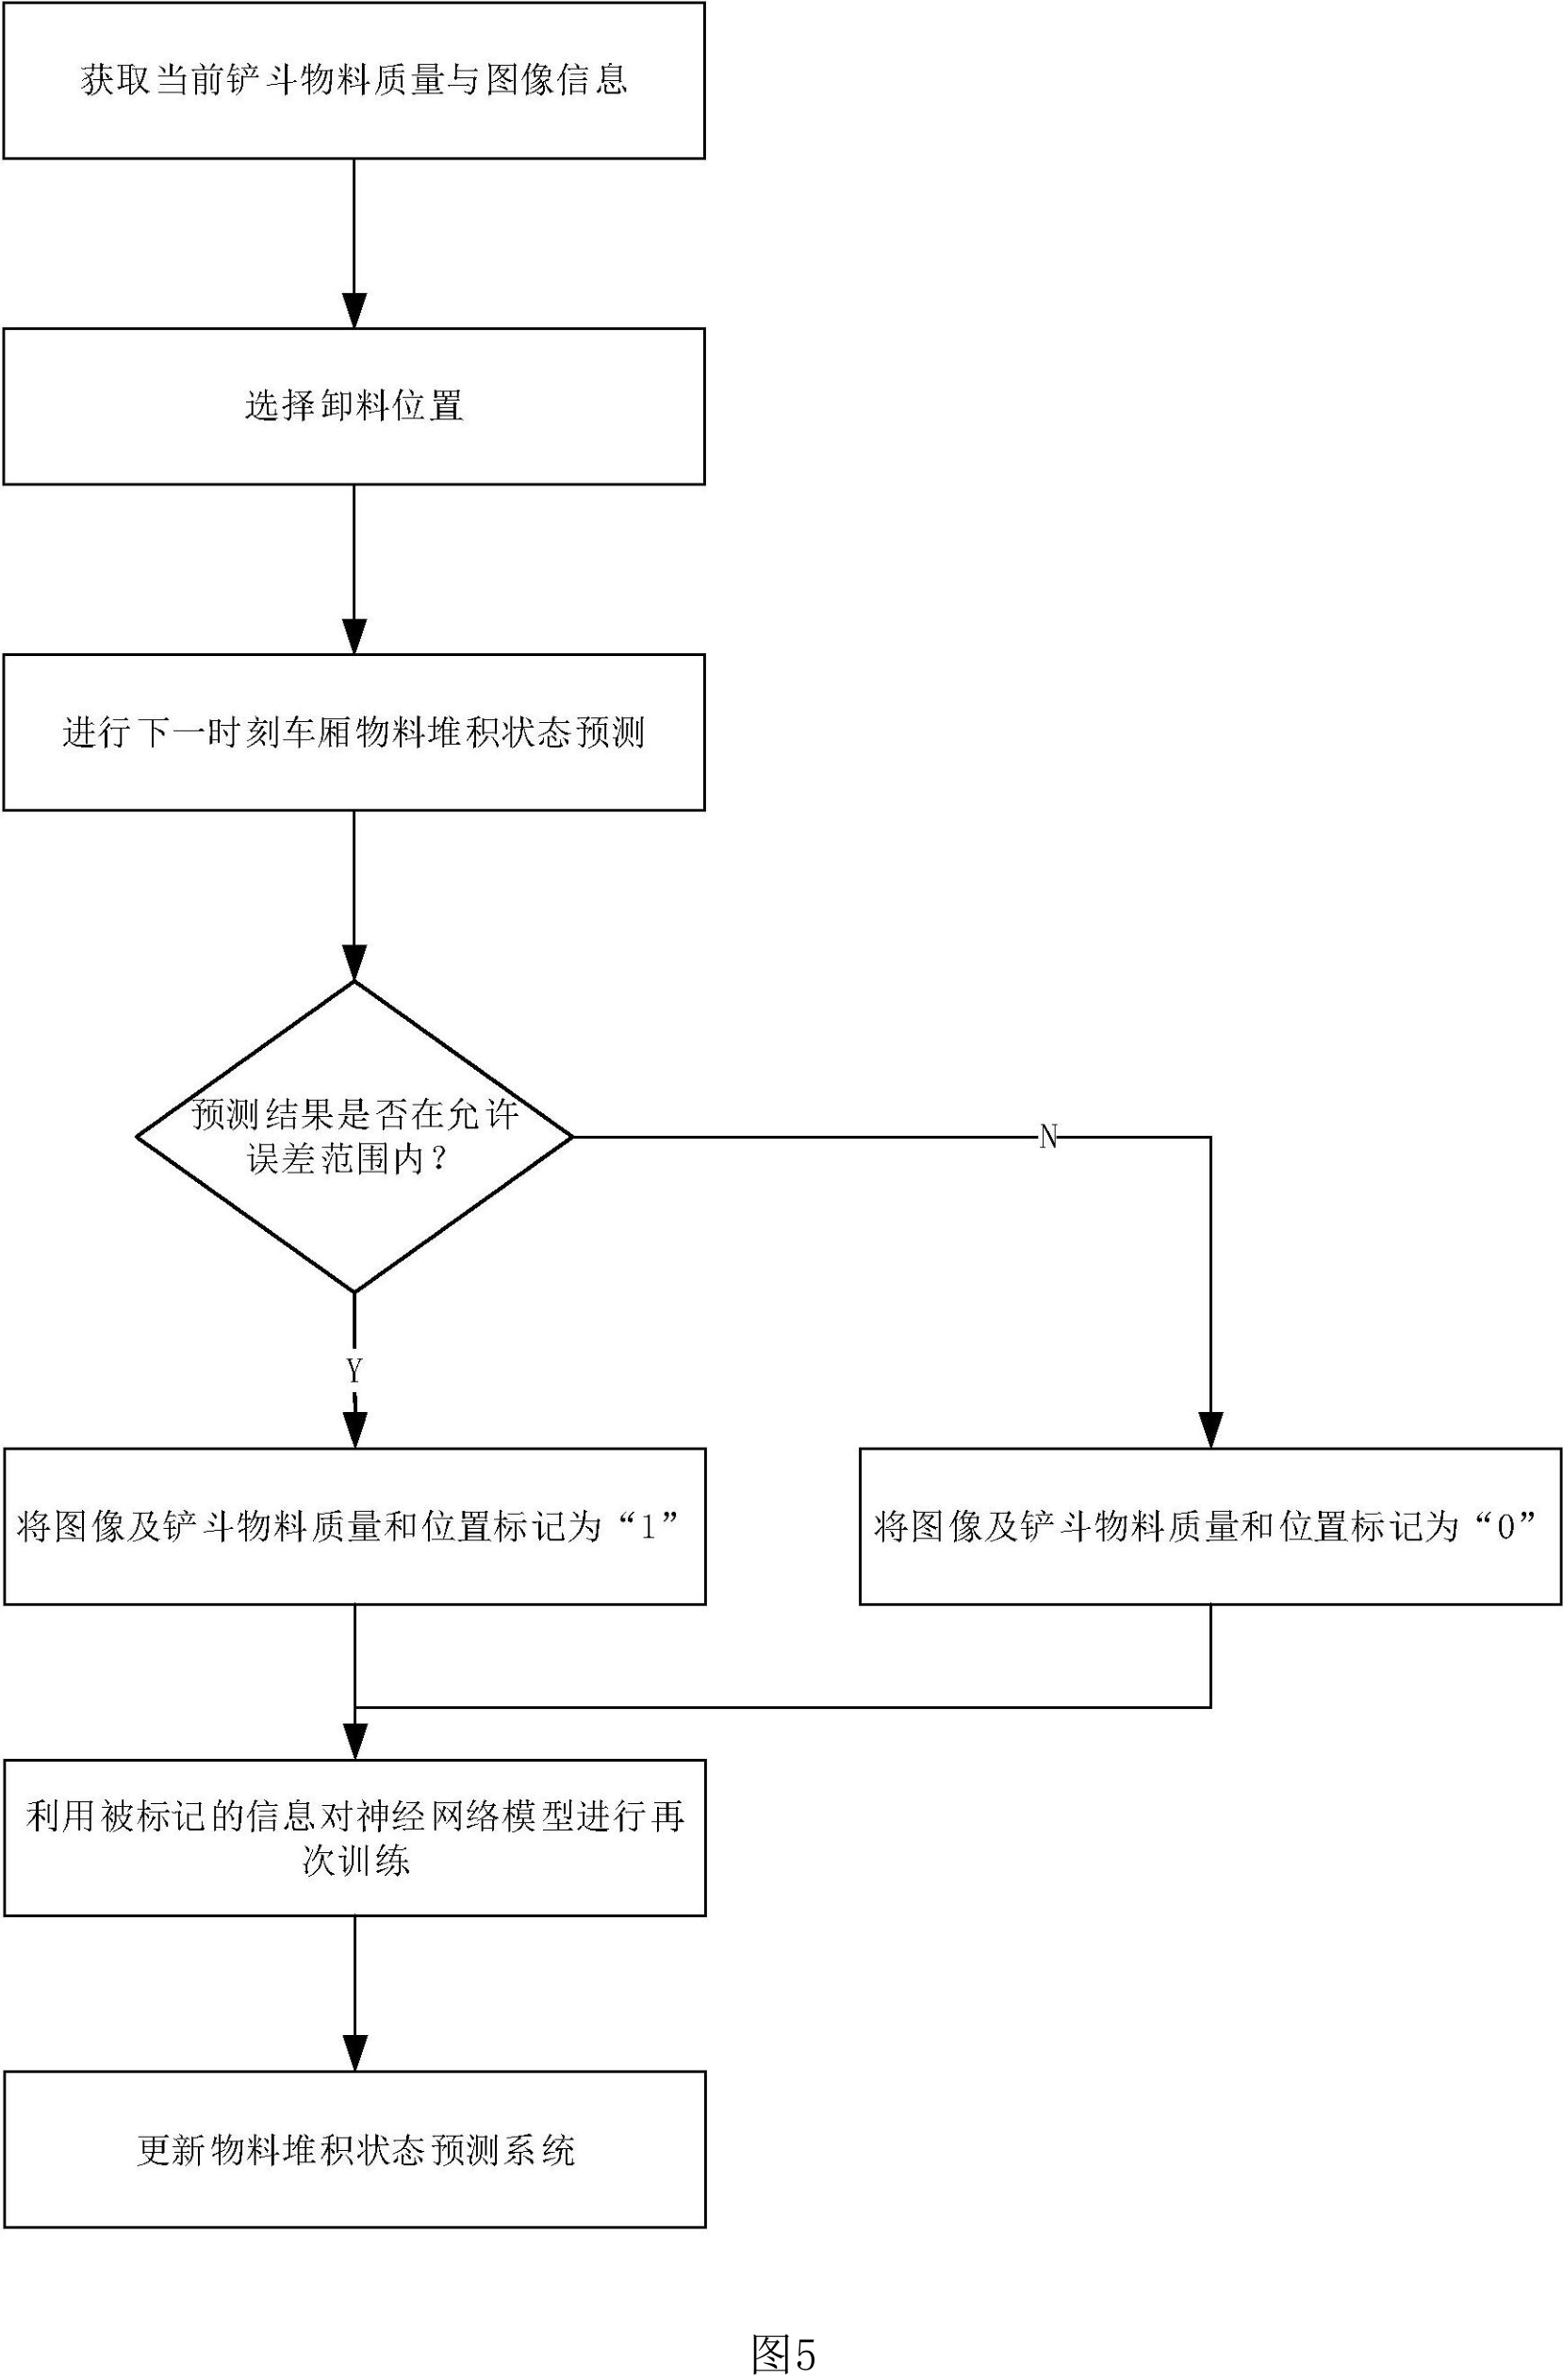
图5展示当前信息、卸料位置、状态预测、允许误差判断、数据标记、再次训练和系统更新。
查看高清原图 ↗图像状态估计、铲斗质量和卸料位置共同连接当前状态与下一时刻预测
CNN承担当前车厢物料质量和重心坐标估计;BP神经网络承担卸料后堆积状态预测。
专利文本未给出可普遍采用的区间数量、网络训练规模、预测误差或现场性能数据。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,黄秋萍,王震,杨宏飞,王永,戴红灿,赵全晓,张震之,马永新. 一种离散物料堆积状态智能在线预测装置及预测方法: CN 111784718 B[P]. 2021-09-10.
姚宗伟,黄秋萍,王震,杨宏飞,王永,戴红灿,赵全晓,张震之,马永新. (2021). 一种离散物料堆积状态智能在线预测装置及预测方法 (CN 111784718 B). China National Intellectual Property Administration.
[1] 姚宗伟,黄秋萍,王震,杨宏飞,王永,戴红灿,赵全晓,张震之,马永新, “一种离散物料堆积状态智能在线预测装置及预测方法,” 中国专利 CN 111784718 B, 2021-09-10.