专利原文与附图
一种反铲式挖掘机连续实时轨迹规划方法
A Continuous Real-Time Trajectory Planning Method for Backhoe Excavators
该专利把连续挖掘任务分解为区域、层、排和列,以传统优化产生单次轨迹训练样本,再用包含运动学、动力学和性能目标损失的物理信息神经网络学习现场工况到轨迹参数的映射,在线阶段由现场信息直接生成三关节连续轨迹。
专利摘要
本专利提供一种反铲式挖掘机连续实时轨迹规划方法。方法先完成沟槽或基坑任务判断,并按固定位置工作范围将超范围任务划分为区域及k层、p排、q列;离线阶段以待挖地面和初始关节姿态为输入,用六阶多项式及粒子群优化得到动臂、斗杆、铲斗轨迹参数和共同时间,形成训练集;物理信息神经网络把数据、运动学、动力学及时间—能耗—满斗率目标纳入损失,训练后嵌入在线规划模型,根据现场传感信息生成挖掘轨迹。
- 反铲挖掘机
- 任务分解
- 连续挖掘
- 六阶多项式
- 粒子群优化
- 物理信息神经网络
- 在线规划
- 满斗率
逐次从头优化难以支撑动态工况下的连续轨迹生成
传统高次多项式或样条轨迹通常需要针对新工况重新设置并优化参数,连续施工中的计算时间和任务衔接成为主要问题。
该方法用离线优化样本训练工况—轨迹参数映射,把在线阶段与离线求解分开。
沟槽与基坑任务按固定位置工作范围分解为连续作业单元
任务输入包括长度、宽度、深度和作业面要求;宽度不大于两倍斗宽定义为沟槽类任务,否则为基坑类任务。
超出固定位置工作范围时先划分区域,再将单区域划分为k层、p排、q列,按逐层、逐排、逐列次序确定挖掘起始点。
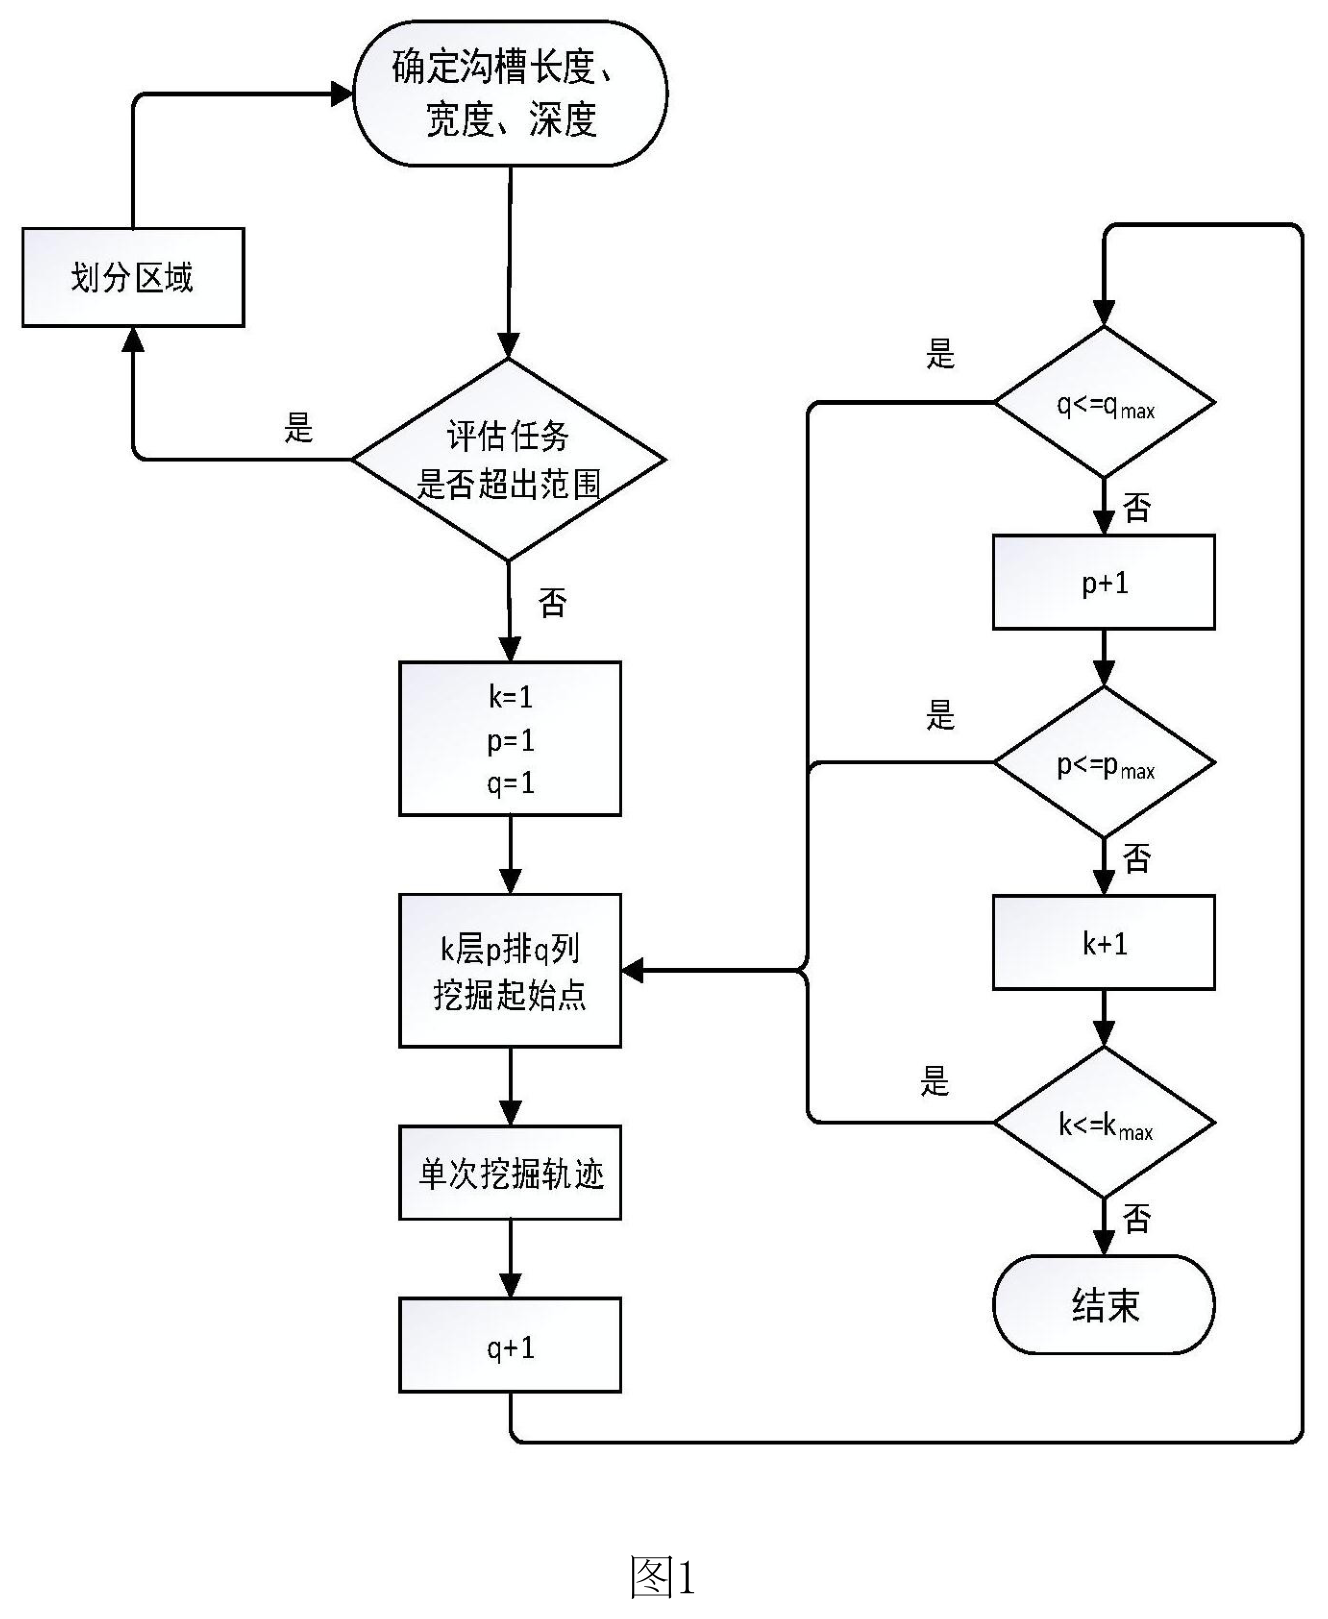
图1展示沟槽/基坑任务判断、固定位置工作范围评估、区域划分以及k层、p排、q列的连续作业次序。
查看高清原图 ↗六阶三关节多项式与粒子群优化生成轨迹训练输出
输入X包含待挖曲面拟合系数和动臂、斗杆、铲斗初始角度;输出Y为三个关节六次项系数a₁₆、a₂₆、a₃₆及共同插值时间t。
粒子群优化结合时间、能耗、满斗率目标以及角速度、角加速度、功率约束确定样本参数。
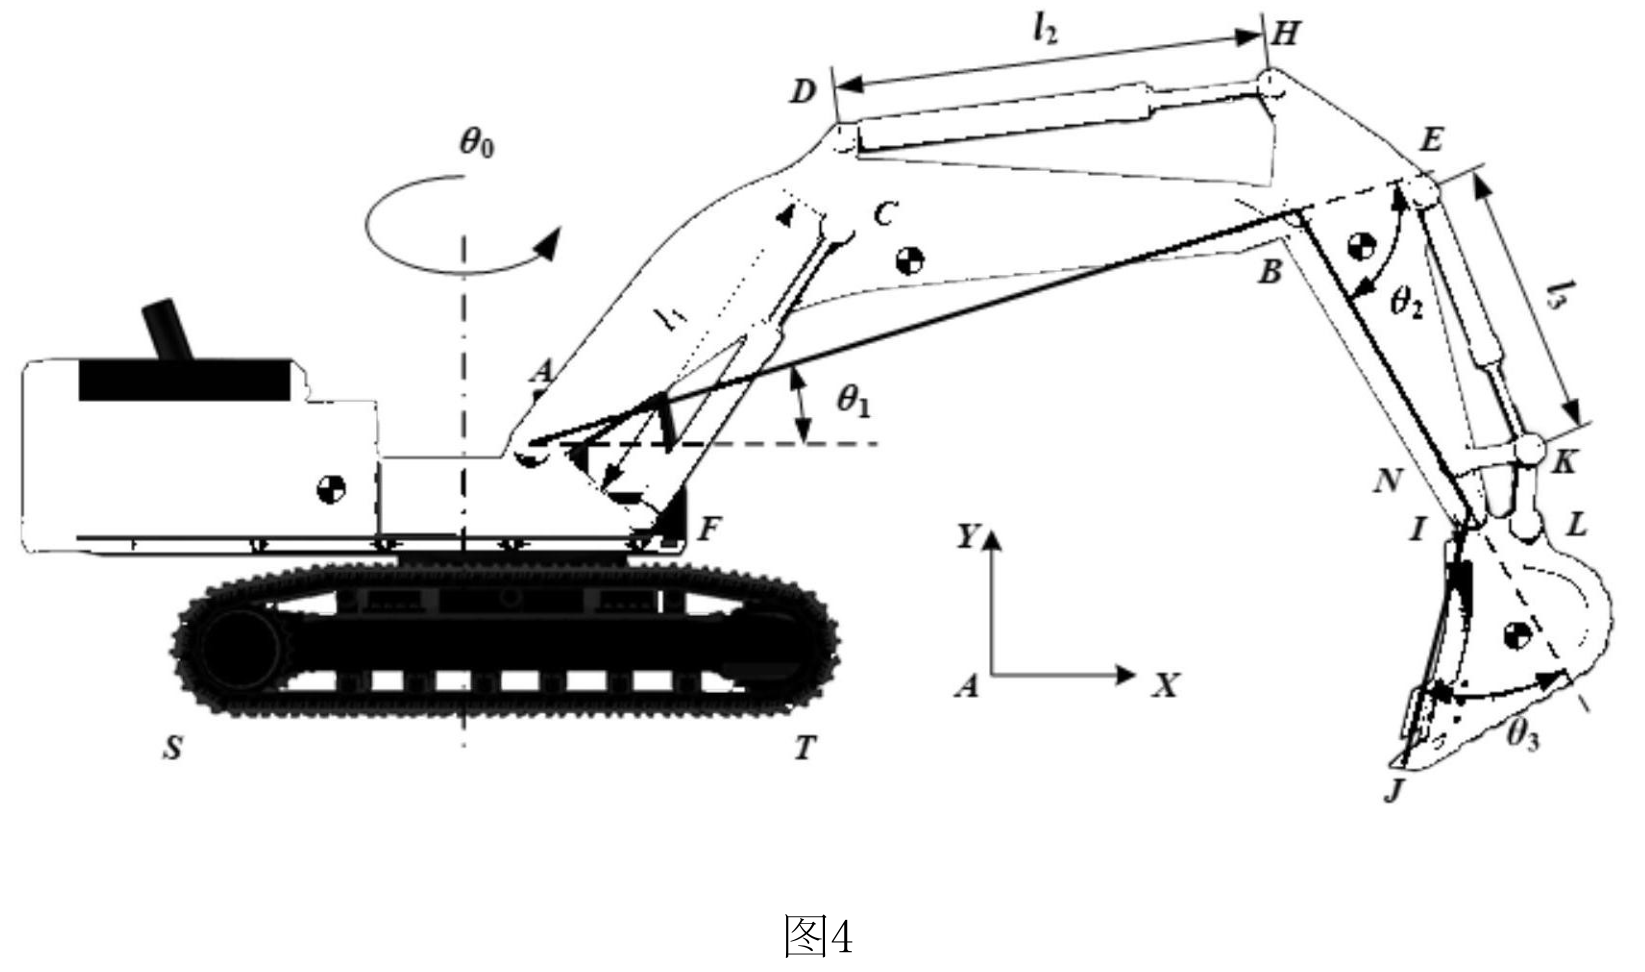
图4展示反铲挖掘机工作装置、关节角、液压缸长度及坐标关系。
查看高清原图 ↗离线规划结果训练PINN,现场条件进入在线轨迹规划模型
离线轨迹规划算法生成训练轨迹数据和训练目标,物理信息神经网络学习现场工作条件到轨迹参数的映射。
训练后的网络嵌入实时规划模型,现场输入包括地面信息和挖掘机初始姿态。
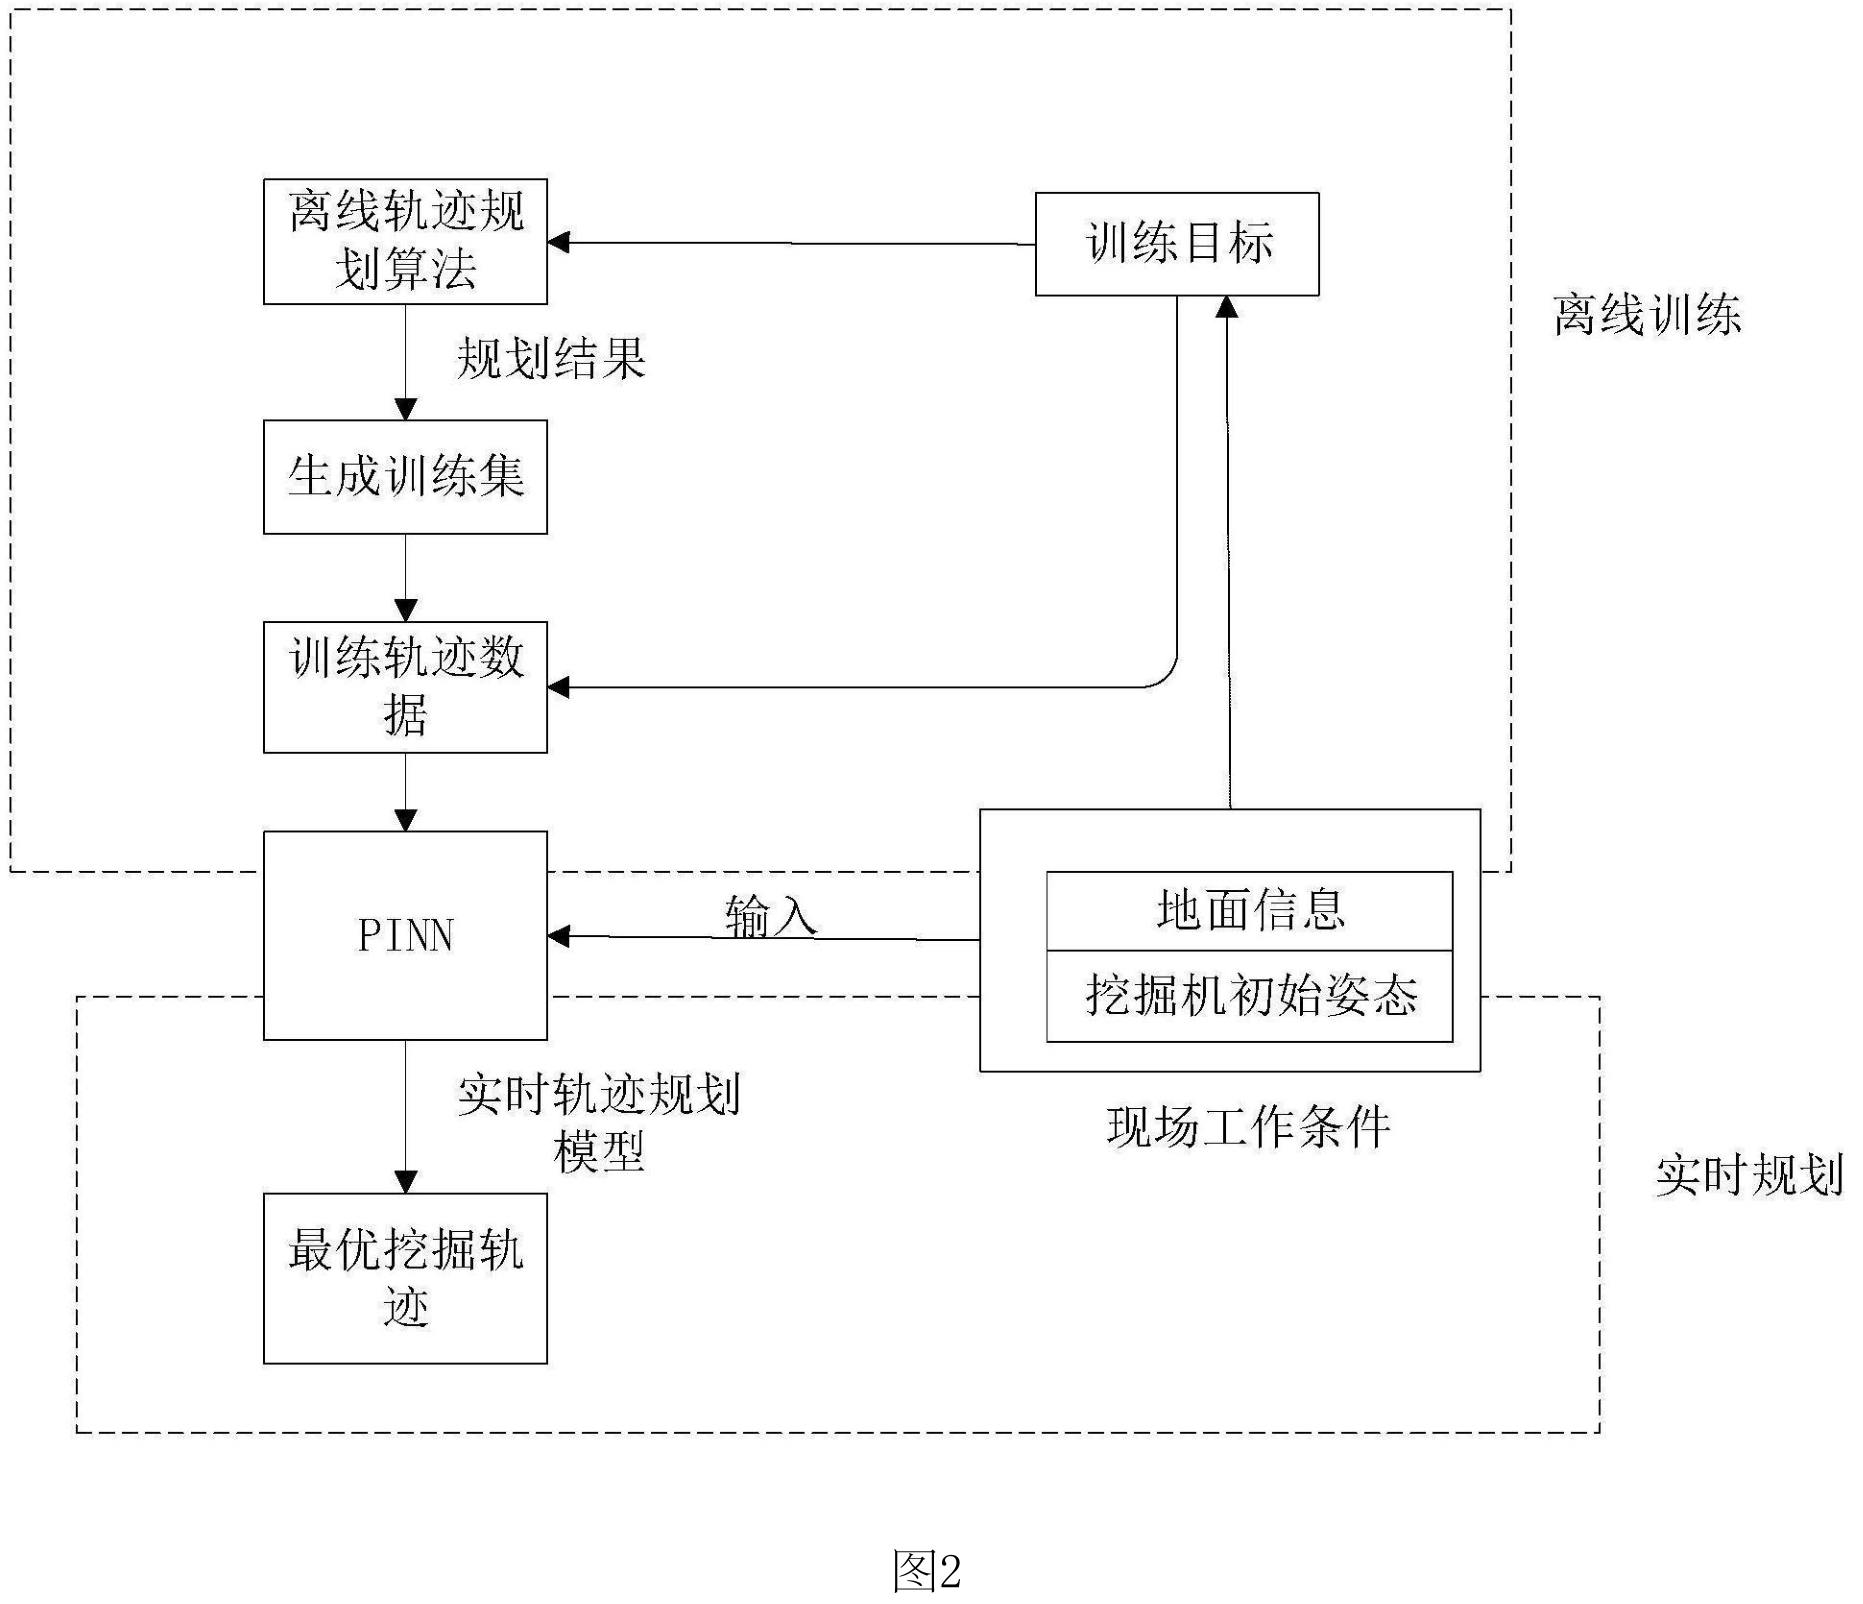
图2区分离线轨迹规划与PINN训练、现场工作条件输入和在线实时轨迹生成。
查看高清原图 ↗数据损失、约束损失、目标损失和正则项共同训练网络
数据损失比较训练输出与网络预测;约束损失包含关节角度、角速度、角加速度和功率约束。
目标损失纳入时间、能耗和满斗率;总损失使用AdaGrad更新网络参数。
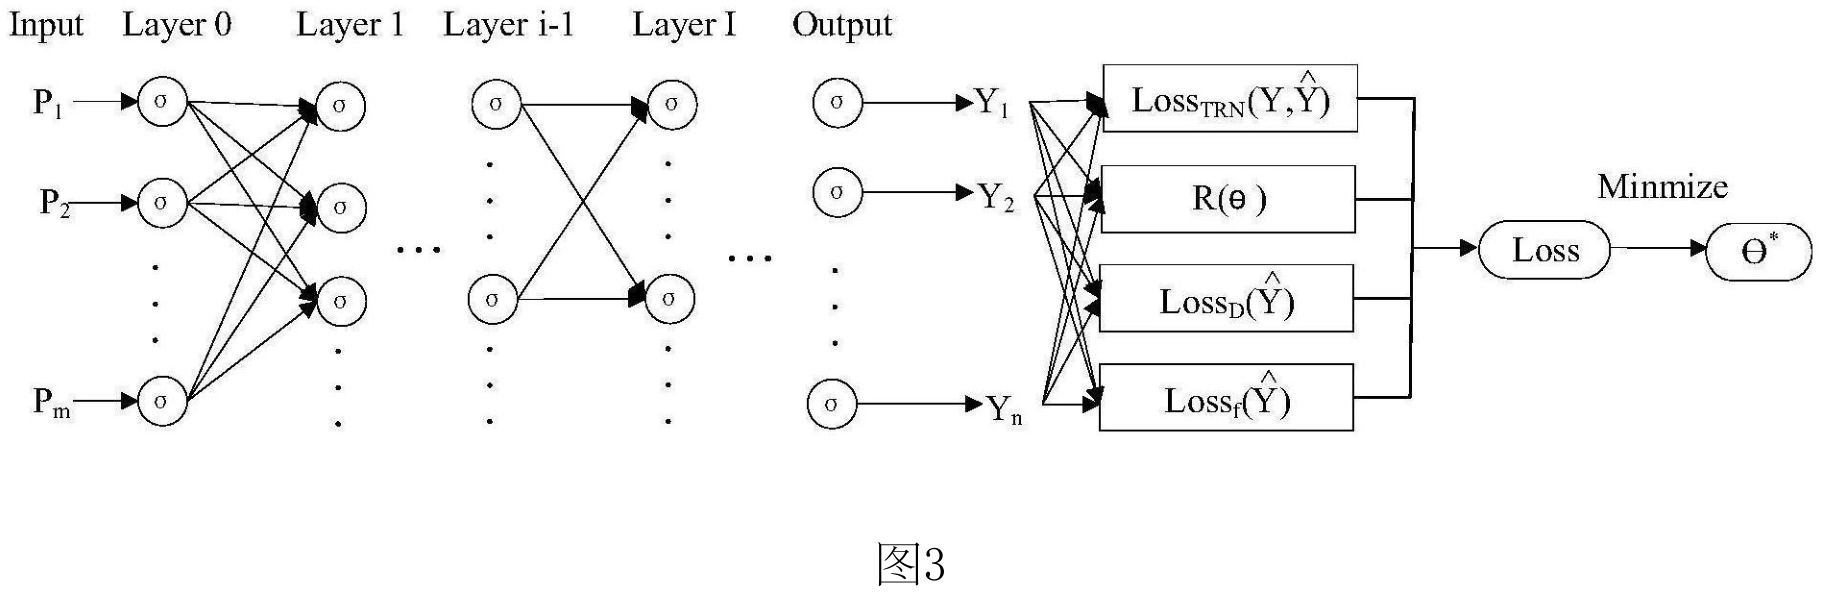
图3展示神经网络输入输出、隐藏层以及多项损失汇总与参数最小化。
查看高清原图 ↗七层网络输出三关节高阶系数和共同轨迹时间
说明书记载六个隐藏层、每层50个节点,激活函数为tanh,学习率为0.0005。
输出参数经连续性和端点角速度、角加速度为零的条件推导其他多项式系数,形成完整关节时间序列。
现场传感信息驱动在线模型输出下一次挖掘轨迹
挖掘机上的传感器模块获取现场实时信息,在线模型据此生成工作装置轨迹。
摘要中的实时性效果属于专利记载;公开页不采用“耗时可以忽略”等绝对泛化表述,也不补写未公开的传感器型号或PSO参数。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,赵世超,徐朝泽,徐红旭. 一种反铲式挖掘机连续实时轨迹规划方法: CN 114819256 B[P]. 2024-10-18.
姚宗伟,赵世超,徐朝泽,徐红旭. (2024). 一种反铲式挖掘机连续实时轨迹规划方法 (CN 114819256 B). China National Intellectual Property Administration.
[1] 姚宗伟,赵世超,徐朝泽,徐红旭, “一种反铲式挖掘机连续实时轨迹规划方法,” 中国专利 CN 114819256 B, 2024-10-18.