专利原文与附图
一种分布式电驱动无人装载机及其扭矩控制方法
A Distributed Electric-Drive Unmanned Wheel Loader and Its Torque Control Method
该专利建立分布式电驱动无人装载机的模块架构和扭矩控制流程:远程指令给出初始扭矩,车身状态监测支持工况识别,整车模型计算总需求扭矩,优化函数生成前后轴扭矩分配系数;铲掘与运输状态分别使用不同信息和控制逻辑。
专利摘要
本专利公开一种分布式电驱动无人装载机及扭矩控制方法。整机由工作装置电驱动、前后车架电驱动、电动转向、动力电池、车身状态检测、中央控制、分布式控制和远程控制等模块组成。控制流程根据远程指令、车辆与环境状态识别工作场景,计算总需求扭矩与前后轴分配系数,并把控制指令传递至前后驱动电机;铲掘状态结合料堆景深、图像、物料特征、滑转率和电缸压力形成循环控制,运输状态结合图像、点云、IMU、CAN数据和路面状态计算分配系数。
- 分布式电驱动
- 无人装载机
- 扭矩分配
- 滚柱丝杠电动缸
- 工况识别
- 滑转率
- 满斗率
- CAN总线
不同作业工况需要协调前后桥驱动、工作装置和车辆状态信息
分布式电驱动装载机的行走、转向和工作装置由多个电驱动模块承担,控制器需要根据即时工作场景组织总需求扭矩及前后轴分配。
专利分别展开一般控制循环、铲掘状态和运输状态,避免用同一组输入和目标描述全部工况。
动力电池、中央控制与分布式控制连接行走、转向和工作装置电驱动模块
工作装置电驱动模块采用滚柱丝杠电动缸;前后车架电驱动模块分别包含永磁同步电机、驱动桥和轮胎组件。
车身状态检测、远程控制和中央控制提供信息及指令,分布式控制向工作装置、前后桥和电动转向模块下发控制。
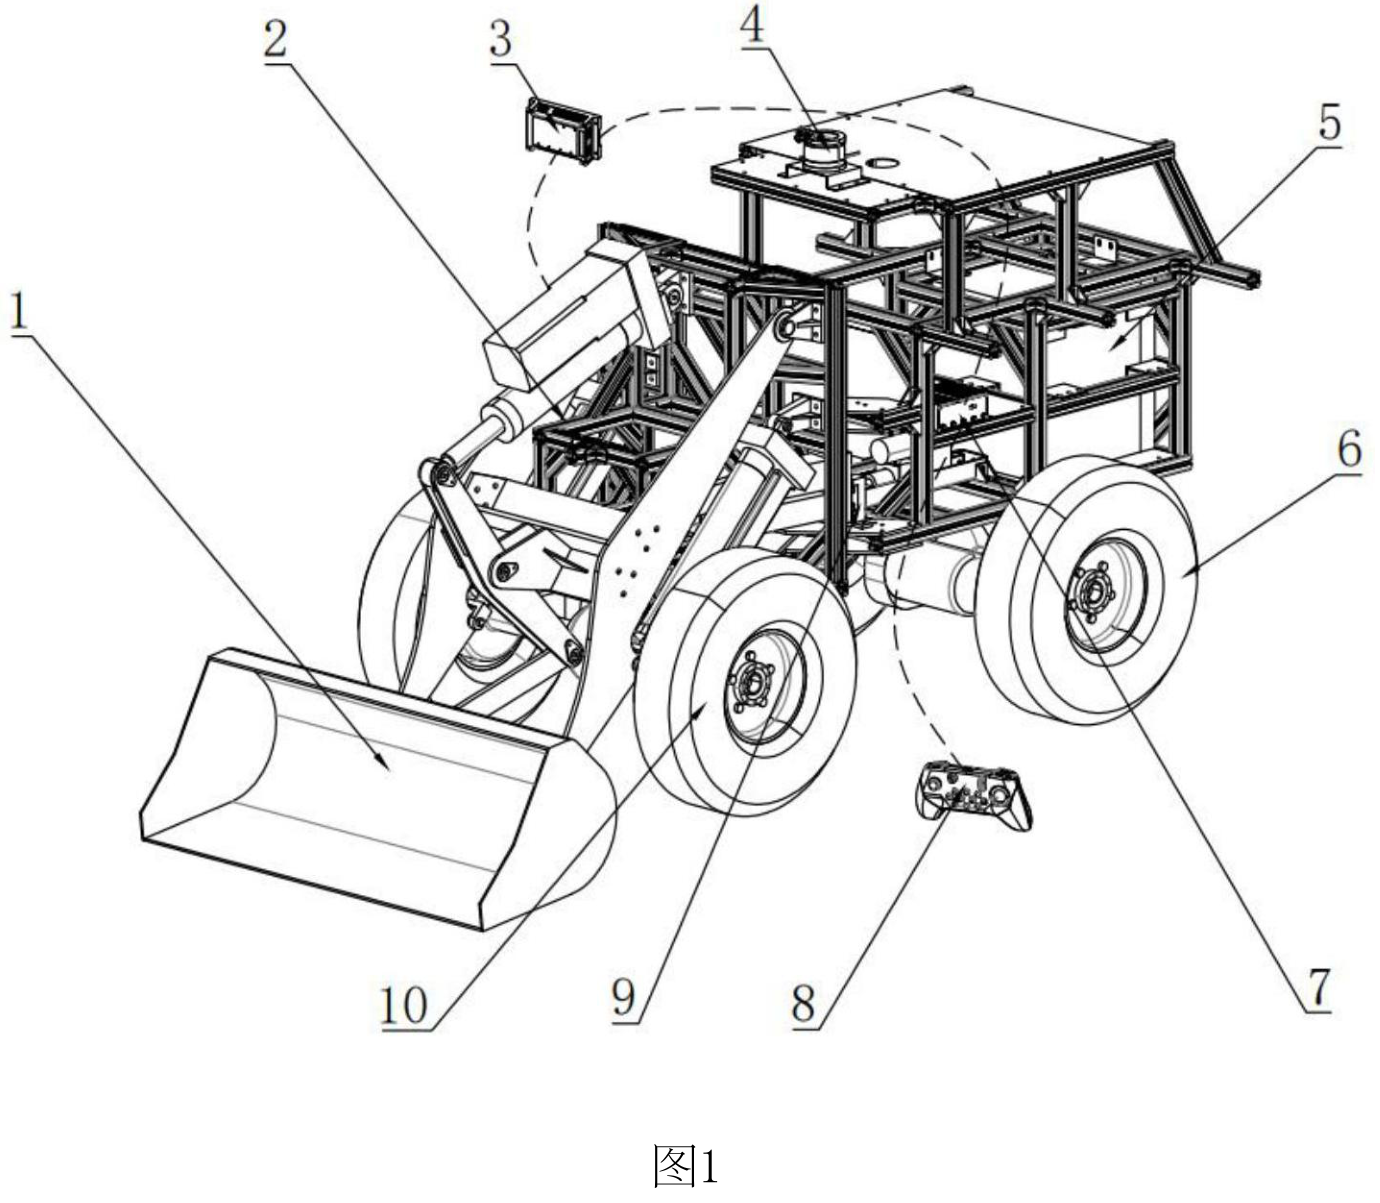
图1展示工作装置、车架、控制与检测模块、动力电池、前后车架电驱动、电动转向和远程控制等整机组成。
查看高清原图 ↗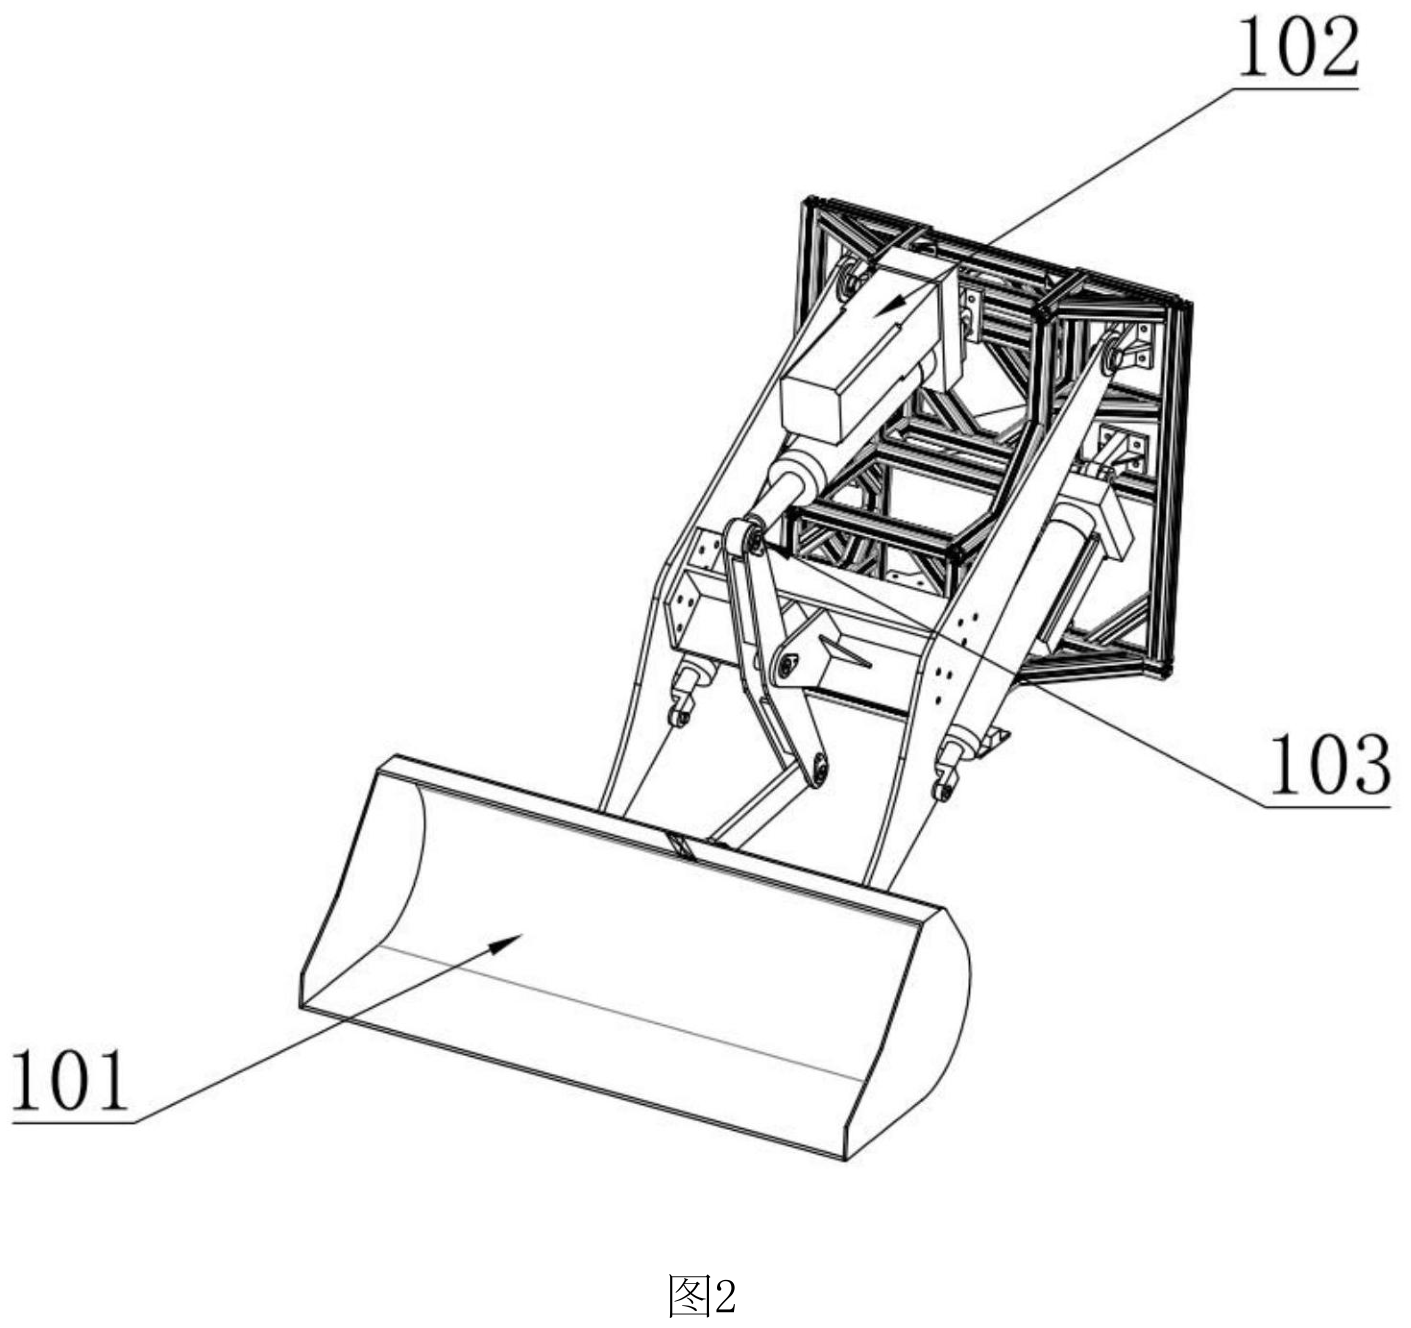
图2展示工作装置机械结构101、电控动力元件102和销轴103的连接。
查看高清原图 ↗总需求扭矩与前后轴扭矩分配系数形成循环控制任务
远程控制指令对应初始扭矩并平均分配至前后车架电驱动模块;状态监测反馈车辆与周围信息,中央控制识别工作场景。
整车模型计算总需求扭矩,工况策略和优化函数计算分配系数;未收到停车指令时重复状态获取至驱动电机控制。
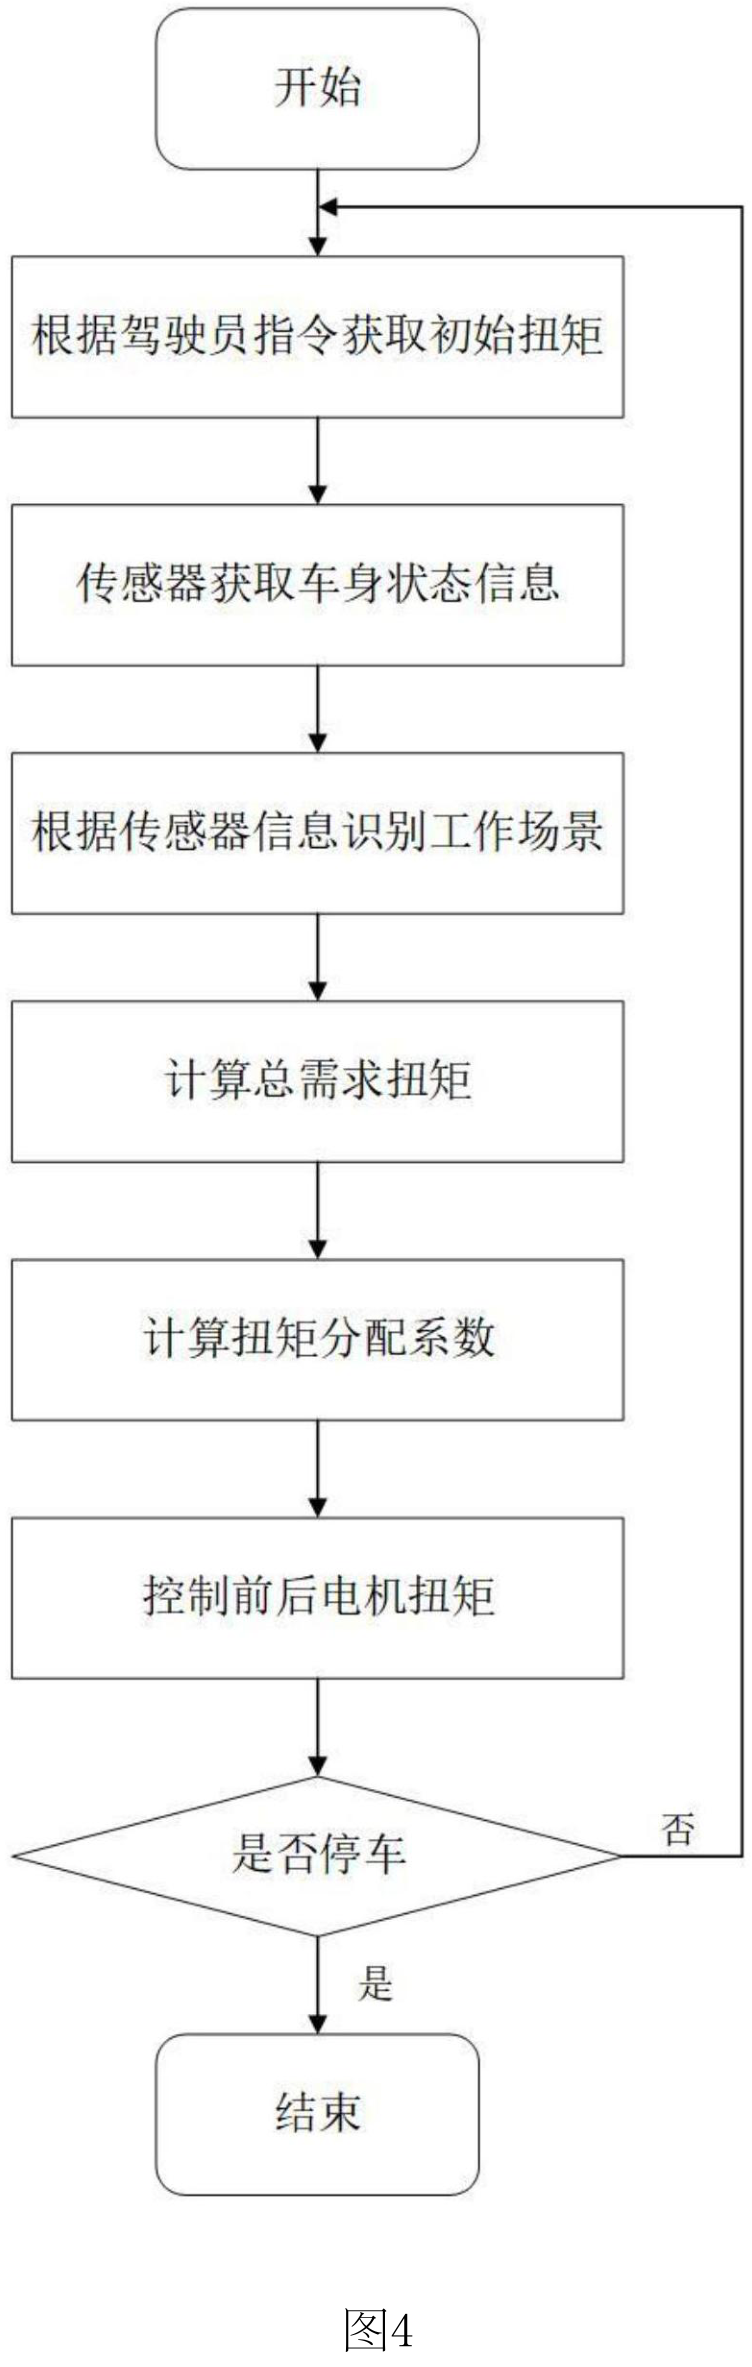
图4从远程指令与初始扭矩开始,经状态监测、工况识别、总需求扭矩和分配系数计算,控制前后电机并按停车指令循环或结束。
查看高清原图 ↗景深与图像确定铲装阶段和初始扭矩,滑转率触发翻斗循环
图像与景深信息用于判断与料堆距离,并提取物料种类、粒度和料堆三维信息;这些信息与车辆速度进入训练模型获得铲装前初始扭矩。
铲斗插入过程中,滑转率达到设定值时下达翻转指令;电缸压力及动力学、运动学和轮胎力模型参与需求扭矩计算,循环至预设满斗率。
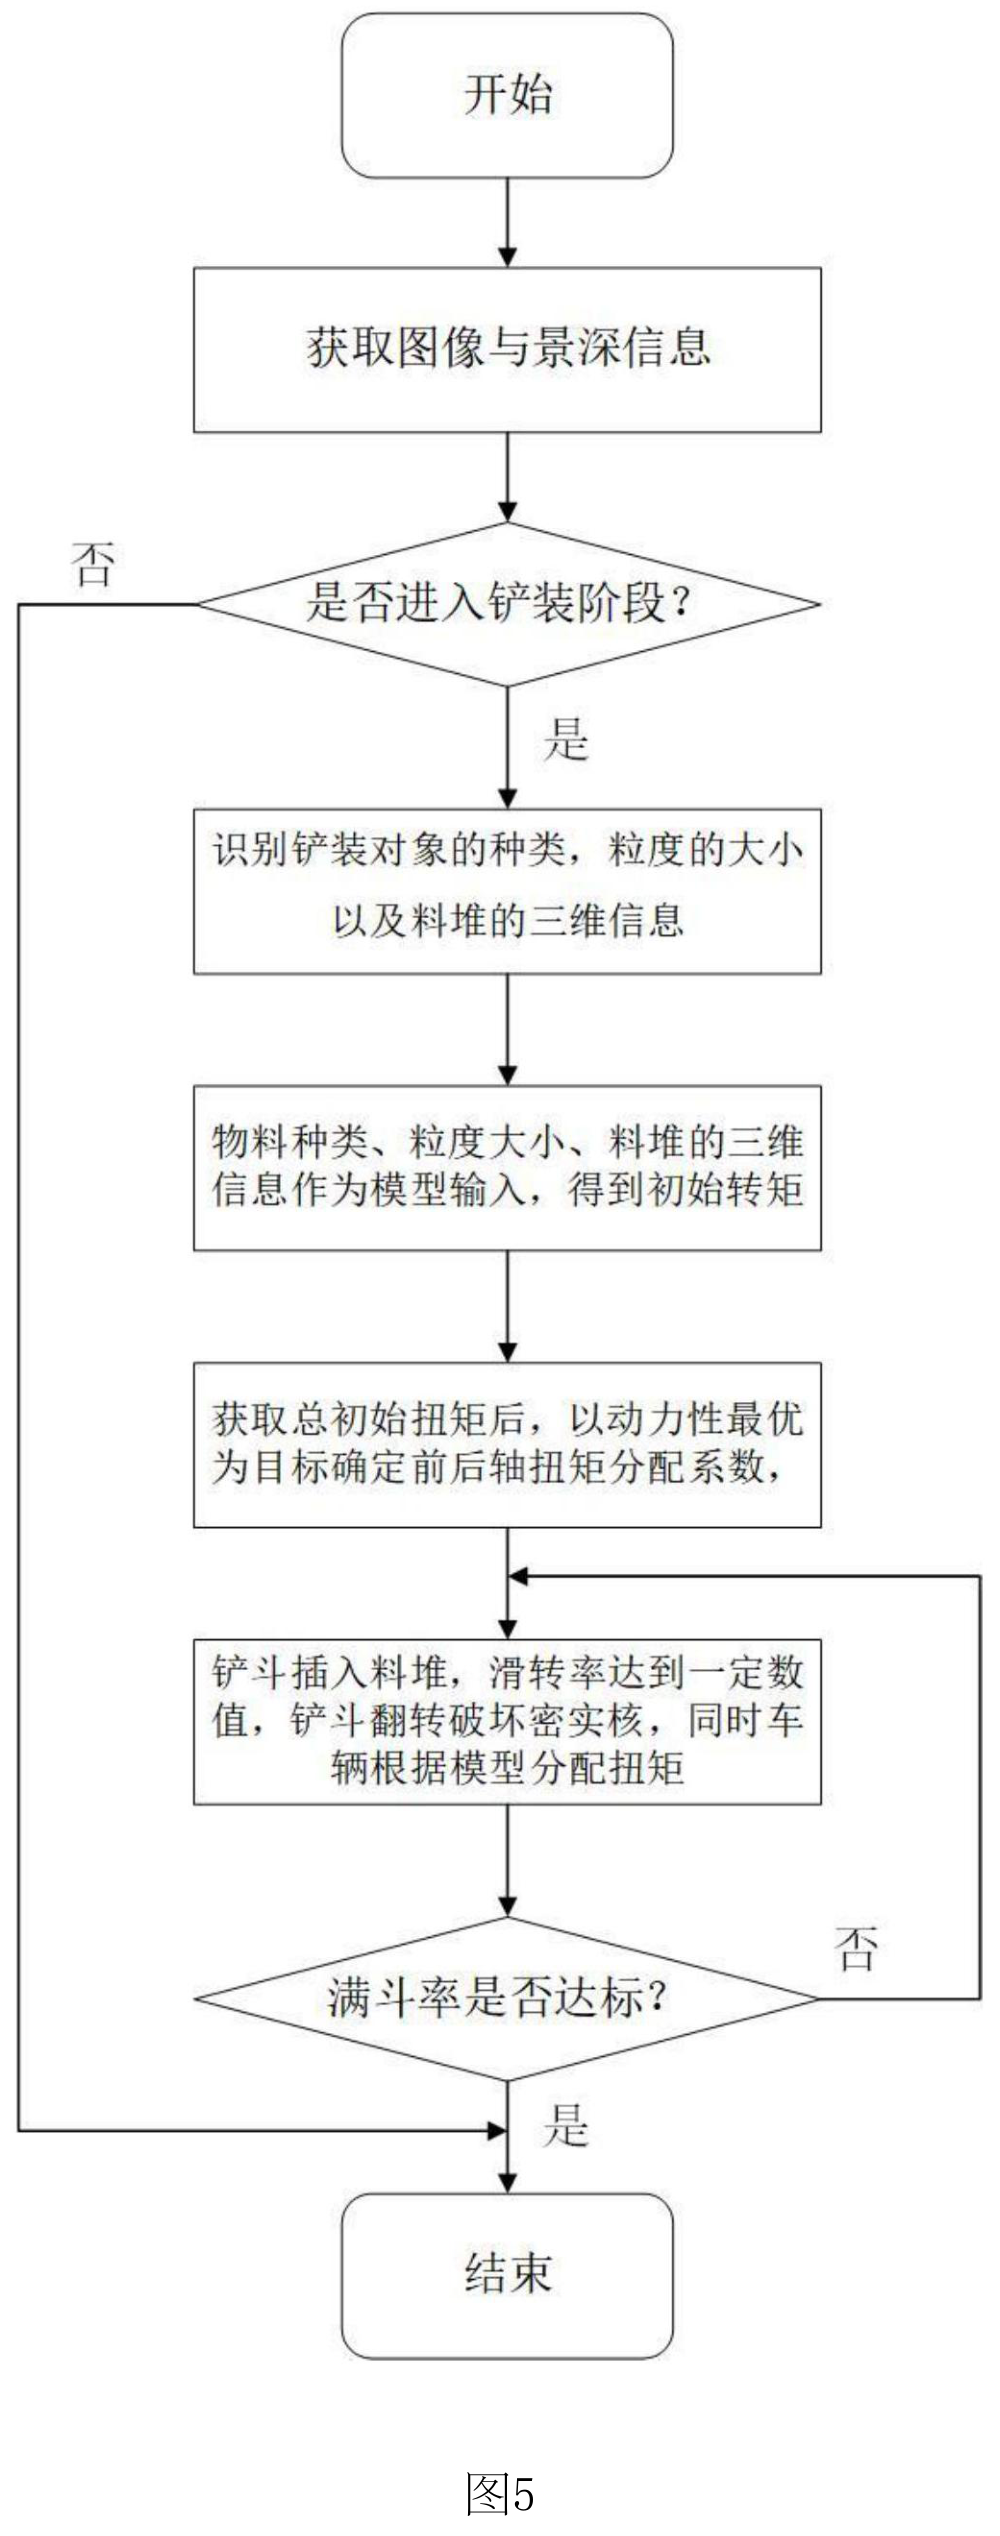
图5展示铲装阶段判断、物料与料堆信息提取、初始扭矩、滑转率触发翻斗及满斗率反馈循环。
查看高清原图 ↗图像、点云、IMU和CAN状态共同支持路面与行驶工况识别
前后车架IMU提供姿态信息,车顶摄像头提供行驶区域图像,CAN总线读取电机转速和转向电缸伸长量。
图像用于识别路面种类和湿度,点云与姿态信息用于描述路面地形;综合信息划分上下坡、转向等行驶工况并计算分配系数。
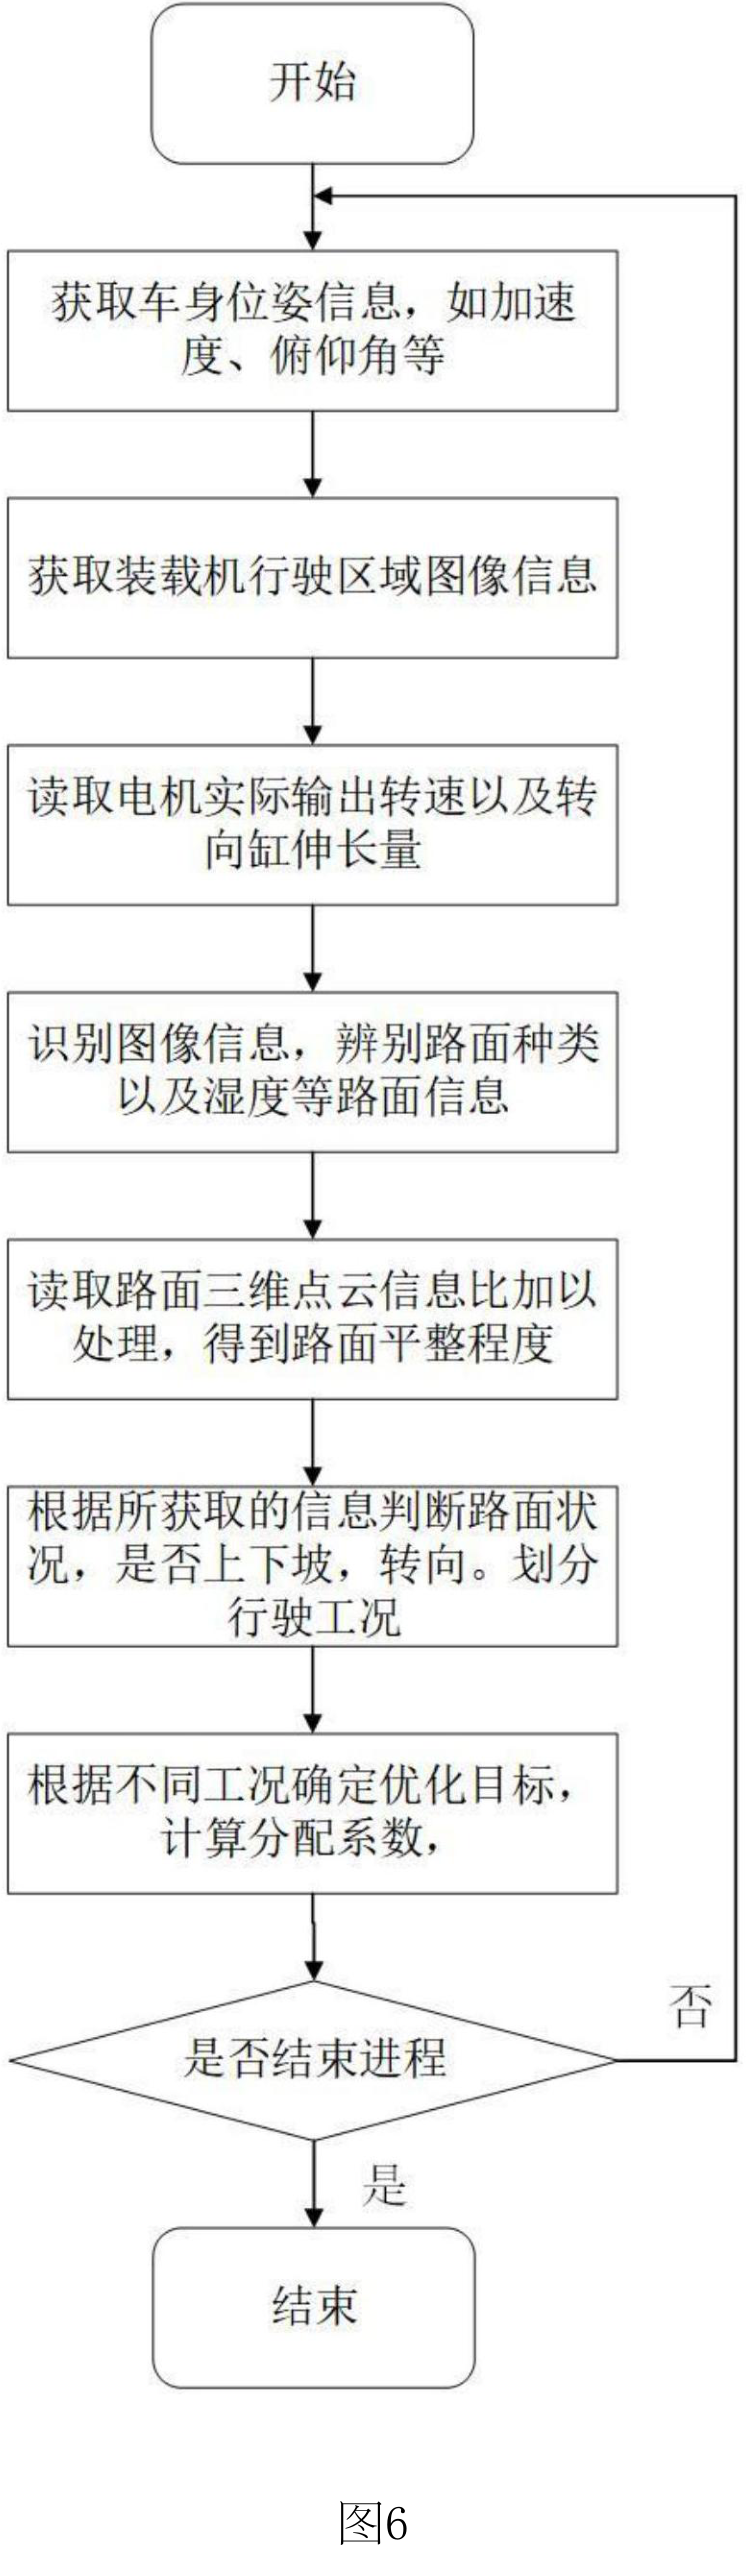
图6展示车身姿态、道路图像、电机与转向电缸状态、路面点云及工况识别到分配系数计算的循环。
查看高清原图 ↗摄像头、激光雷达、IMU与CAN构成车身和环境状态输入
摄像头和激光雷达布置于车架边侧并处于同一垂直轴线上,IMU布置在车架质心正上方;检测模块经CAN总线连接中央控制模块。
遥控器的视频显示单元接收车身周边、物料及车辆状态信息,指令单元用于行走和工作装置操作。
控制结果按工况落实为前后桥目标扭矩和工作装置动作
一般和运输流程的明确结果是总需求扭矩、前后轴分配系数及前后电机控制指令。
铲掘流程还包括动臂、铲斗电缸翻转指令和压力反馈;“动力性最优”“预设满斗率”等均属于专利给定目标或阈值,不扩展为所有工况下的保证。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,李昊旻,毕秋实,王锦明,魏文. 一种分布式电驱动无人装载机及其扭矩控制方法: CN 116215255 B[P]. 2026-06-02.
姚宗伟,李昊旻,毕秋实,王锦明,魏文. (2026). 一种分布式电驱动无人装载机及其扭矩控制方法 (CN 116215255 B). China National Intellectual Property Administration.
[1] 姚宗伟,李昊旻,毕秋实,王锦明,魏文, “一种分布式电驱动无人装载机及其扭矩控制方法,” 中国专利 CN 116215255 B, 2026-06-02.