专利原文与附图
挖掘机工作装置连续轨迹规划方法
A Continuous Trajectory Planning Method for Excavator Working Devices
该专利将整体沟槽挖掘任务分解为梯形、异六边形和平行四边形三类目标区域,以六次多项式和粒子群算法生成优化轨迹数据,再训练TD3模型完成连续任务规划。
专利摘要
本发明适用于挖掘机作业技术领域,公开了一种挖掘机工作装置连续轨迹规划方法。该方法建立工作装置运动学与动力学仿真模型,对整体任务进行分区域分解;在关节空间采用曲线插值规划单次轨迹,并使用粒子群优化算法对插值参数进行多目标寻优、采集优化轨迹数据;随后搭建深度神经网络、物料挖掘物理环境和奖励函数,以TD3算法训练连续轨迹规划模型,生成目标区域的完整挖掘轨迹。
- 连续轨迹规划
- 分区域挖掘
- 六次多项式
- 粒子群优化
- 轨迹数据集
- TD3
- 物理环境模型
- 奖励函数
整体挖掘任务需要分解为可连续衔接的单次轨迹
传统轨迹规划方法多针对单次挖掘动作,连续作业还需要处理目标区域分解、子任务循环、轨迹平滑以及作业条件变化。
该方法先建立可计算的工作装置仿真模型,再将优化后的单次轨迹作为学习数据,使连续任务规划同时使用物理模型、轨迹约束和训练模型。
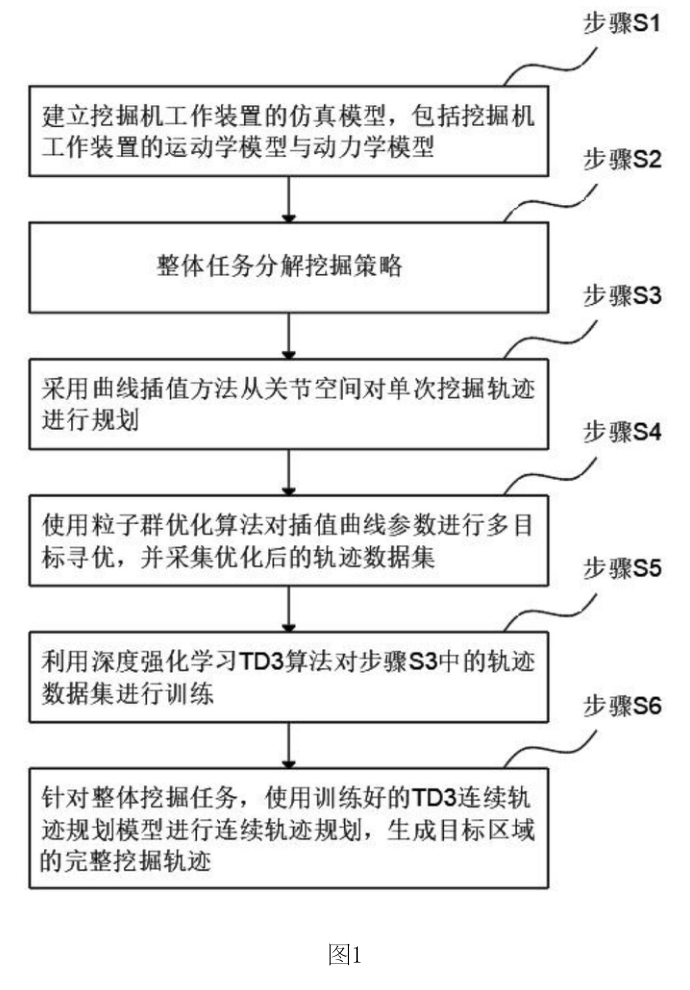
图1为从仿真模型、任务分解、曲线插值、粒子群优化和TD3训练到连续轨迹生成的方法流程。
查看高清原图 ↗整体沟槽区域由三种几何类型的子任务组成
整体沟槽挖掘任务采用分区域策略,三种目标区域分别为梯形、异六边形和平行四边形。
区域分解为单次任务提供起始状态、目标区域和轨迹类型,并在完成一个子任务后进入下一次规划。
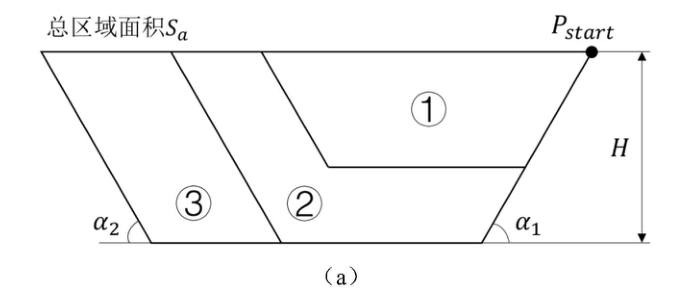
图3(a)展示总区域、三个子区域、起点、区域高度和两侧边界角。
查看高清原图 ↗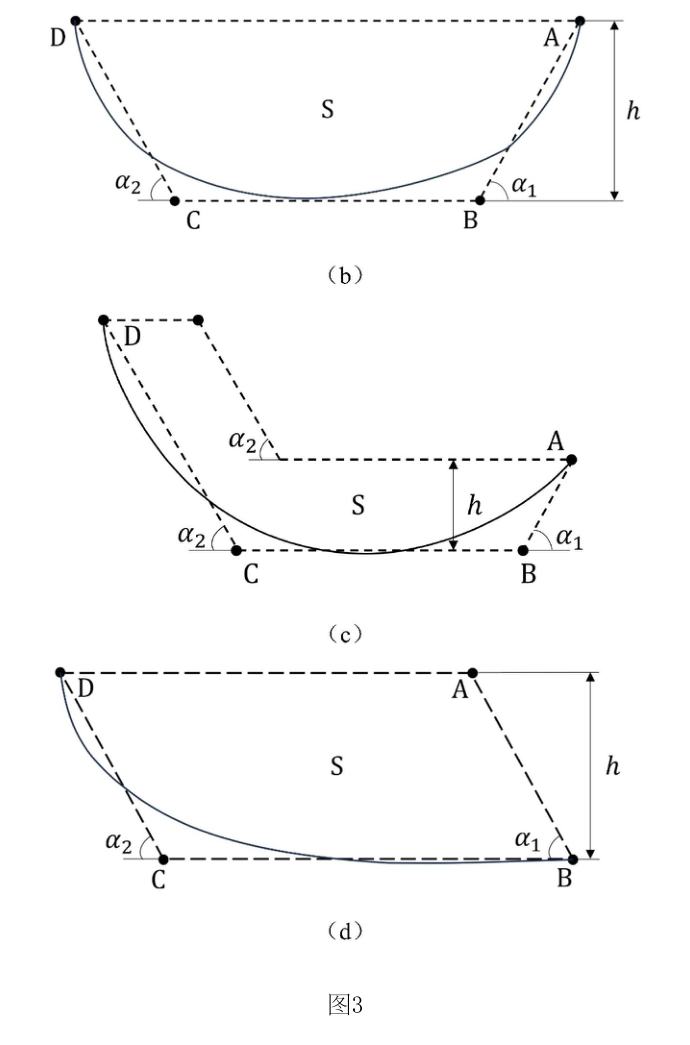
图3(b)至图3(d)分别展示梯形、异六边形和平行四边形目标区域。
查看高清原图 ↗关节空间采用六次高阶多项式拟合单次挖掘轨迹
动臂、斗杆和铲斗关节角使用六次多项式插值,并由起终点关节状态确定部分系数。
插值参数同时受到关节角度、角速度、角加速度、功率、转矩和铲斗姿态等约束。
粒子群算法对插值参数进行多目标寻优并形成轨迹数据集
优化目标包括归一化后的挖掘用时、挖掘率和作业能耗,并结合物理模型、关节运动方向与铲斗齿背夹角约束。
粒子群算法搜索轨迹参数方案,优化后的关节运动信息被采集为TD3模型的训练数据。
两个Critic网络和一个Actor网络在物料挖掘环境中训练
模型观测关节运动、时间、挖掘率、能耗、功率和总转矩等状态,以关节角加加速度及其微分作为动作参数。
训练环境包含输入输出接口、计算和可视化模块;奖励函数设置正常终止与惩罚终止,并将目标状态量及轨迹偏差纳入奖励。
每个子任务完成后返回单次任务规划,直至完成整体任务
整体任务要求首先被分解,随后初始化单次任务状态并调用训练后的TD3连续轨迹规划模型。
模型输出目标任务挖掘轨迹;若尚未完成所有任务,则返回下一次单次任务规划,全部完成后结束整体挖掘任务。
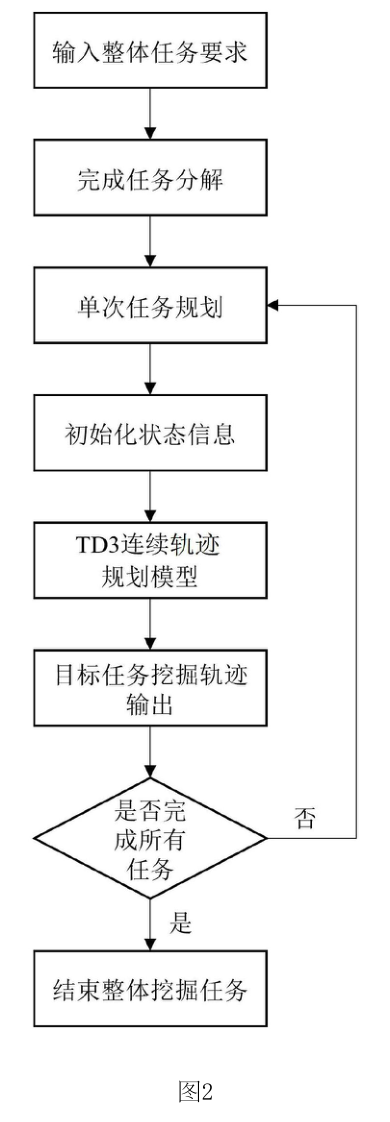
图2展示整体任务分解、单次任务规划、TD3轨迹输出以及未完成任务时的循环。
查看高清原图 ↗实施例中每个子任务的平均规划计算用时小于0.5秒
说明书表1对应的测试结果表明,TD3连续轨迹规划模型对每个子任务的平均规划计算用时小于0.5秒。
该测试结果用于说明模型在实施例子任务规划中的计算时间。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,魏文,毕秋实,成洪康,李学飞,毕延泽. 挖掘机工作装置连续轨迹规划方法: CN 119692582 B[P]. 2025-12-09.
姚宗伟,魏文,毕秋实,成洪康,李学飞,毕延泽. (2025). 挖掘机工作装置连续轨迹规划方法 (CN 119692582 B). China National Intellectual Property Administration.
[1] 姚宗伟,魏文,毕秋实,成洪康,李学飞,毕延泽, “挖掘机工作装置连续轨迹规划方法,” 中国专利 CN 119692582 B, 2025-12-09.