专利原文与附图
一种面向管网施工场景的挖掘机作业轨迹生成方法及系统
Excavator operation trajectory generation method and system for pipeline-network construction scenarios
该专利围绕管道周边挖掘,将多空间位姿映射、四区轨迹策略、含阻力动力学、轨迹优化、动态运动基元、在线避障和时间缩放组织为连续的轨迹生成方法。
专利摘要
本发明涉及路径规划技术领域,具体公开了一种面向管网施工场景的挖掘机作业轨迹生成方法及系统。所述方法建立笛卡尔空间、关节空间与驱动空间之间的位姿转换模型;基于管道位置划分挖掘子区并配置典型挖掘轨迹;构建含挖掘阻力项的动力学模型;采用分段多项式在驱动空间规划轨迹,并通过多目标优化求解满足约束的最优轨迹;以最优轨迹样本构建动态运动基元DMP模型;在DMP轨迹生成过程中引入避障耦合项与时间缩放机制,实现轨迹在线生成、避障调节和运动学约束控制。
- 管网施工
- 挖掘机
- 轨迹生成
- 动态运动基元
- 避障耦合
- 时间缩放
管道周边挖掘同时受到空间障碍、作业阶段和运动约束影响
管网施工场景中的供水、燃气、电力和通信管道位于挖掘区域内,轨迹需要避开管道并完成其周边土体开挖。
该方法同时处理管道相对位置、典型挖掘阶段、工作装置可达范围、挖掘阻力以及关节缸速度和加速度约束。
从位姿转换、区域划分和动力学建模到DMP在线生成
方法首先建立笛卡尔空间、关节空间与驱动空间之间的位姿转换关系,再根据管道位置划分作业区域并配置典型轨迹。
典型轨迹在驱动空间中经过分段多项式规划和多目标优化,随后作为DMP样本;生成阶段加入避障耦合项与时间缩放。
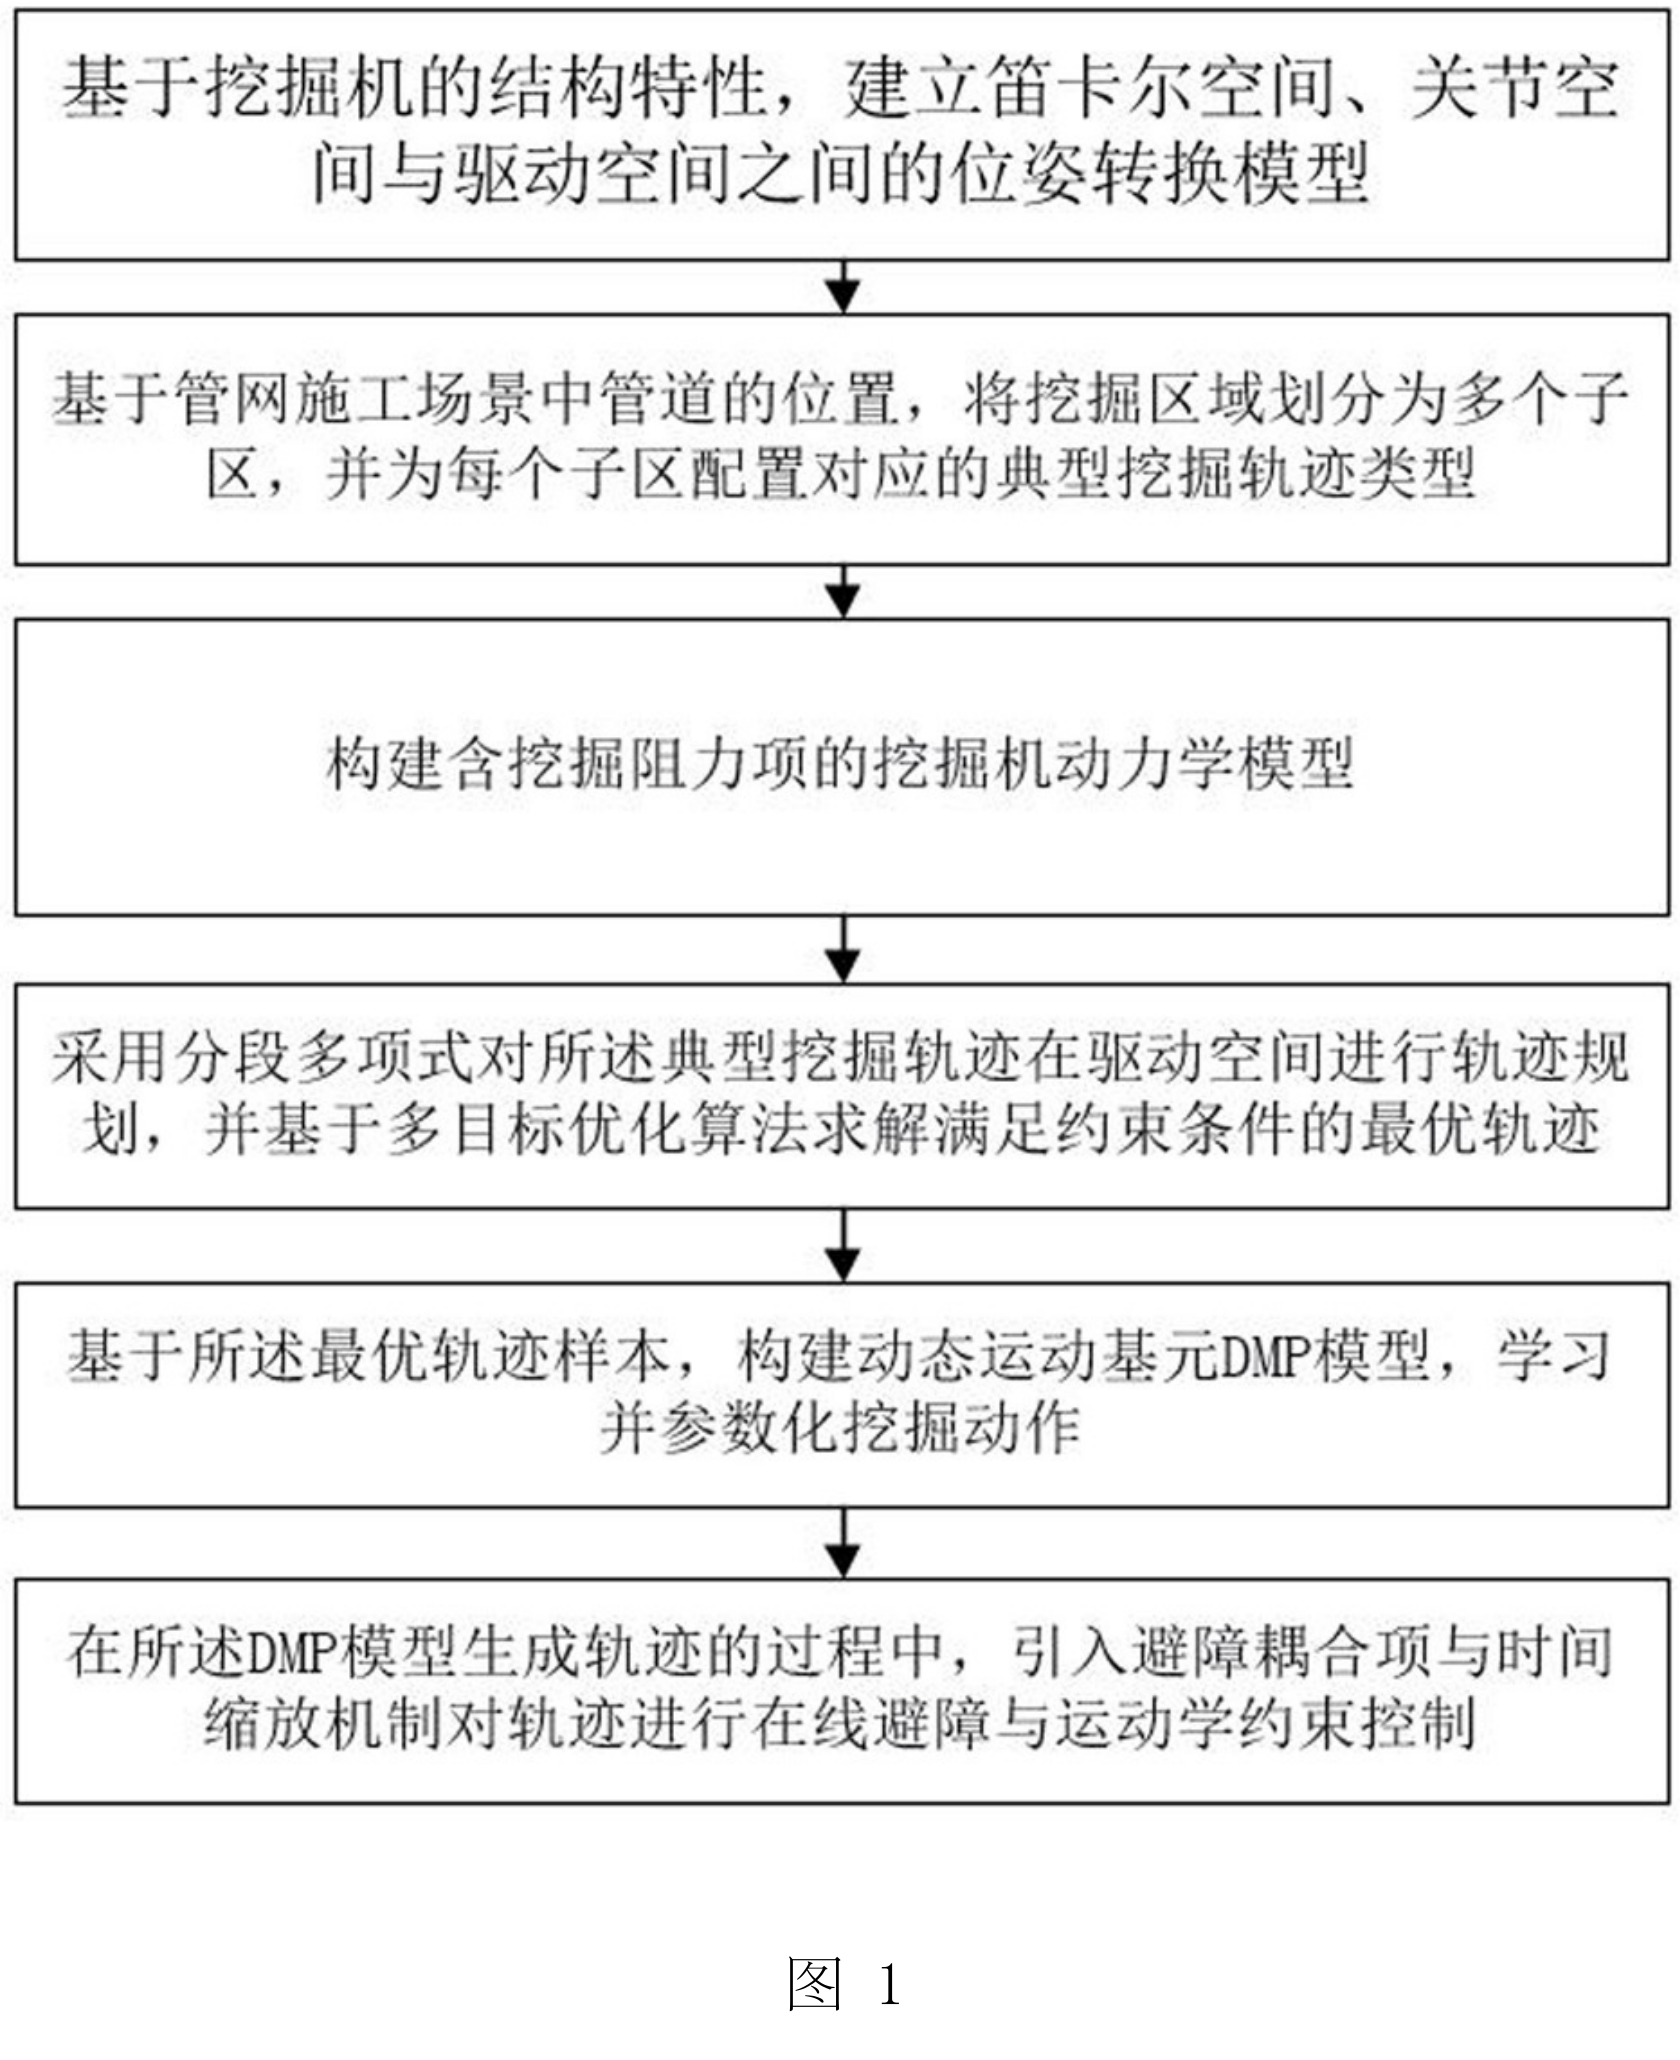
图1为一种面向管网施工场景的挖掘机作业轨迹生成方法的流程框图。
查看高清原图 ↗斗尖位姿、关节角和关节缸长度通过运动学关系相互转换
说明书采用D-H方法建立从回转中心到铲斗斗尖的坐标变换关系,正运动学由关节角计算斗尖位置和姿态,逆运动学由期望斗尖位姿求取关节转角。
动臂、斗杆和铲斗驱动缸的线性伸缩通过机构几何转换为关节转动,形成驱动空间、关节空间和笛卡尔空间之间的映射。
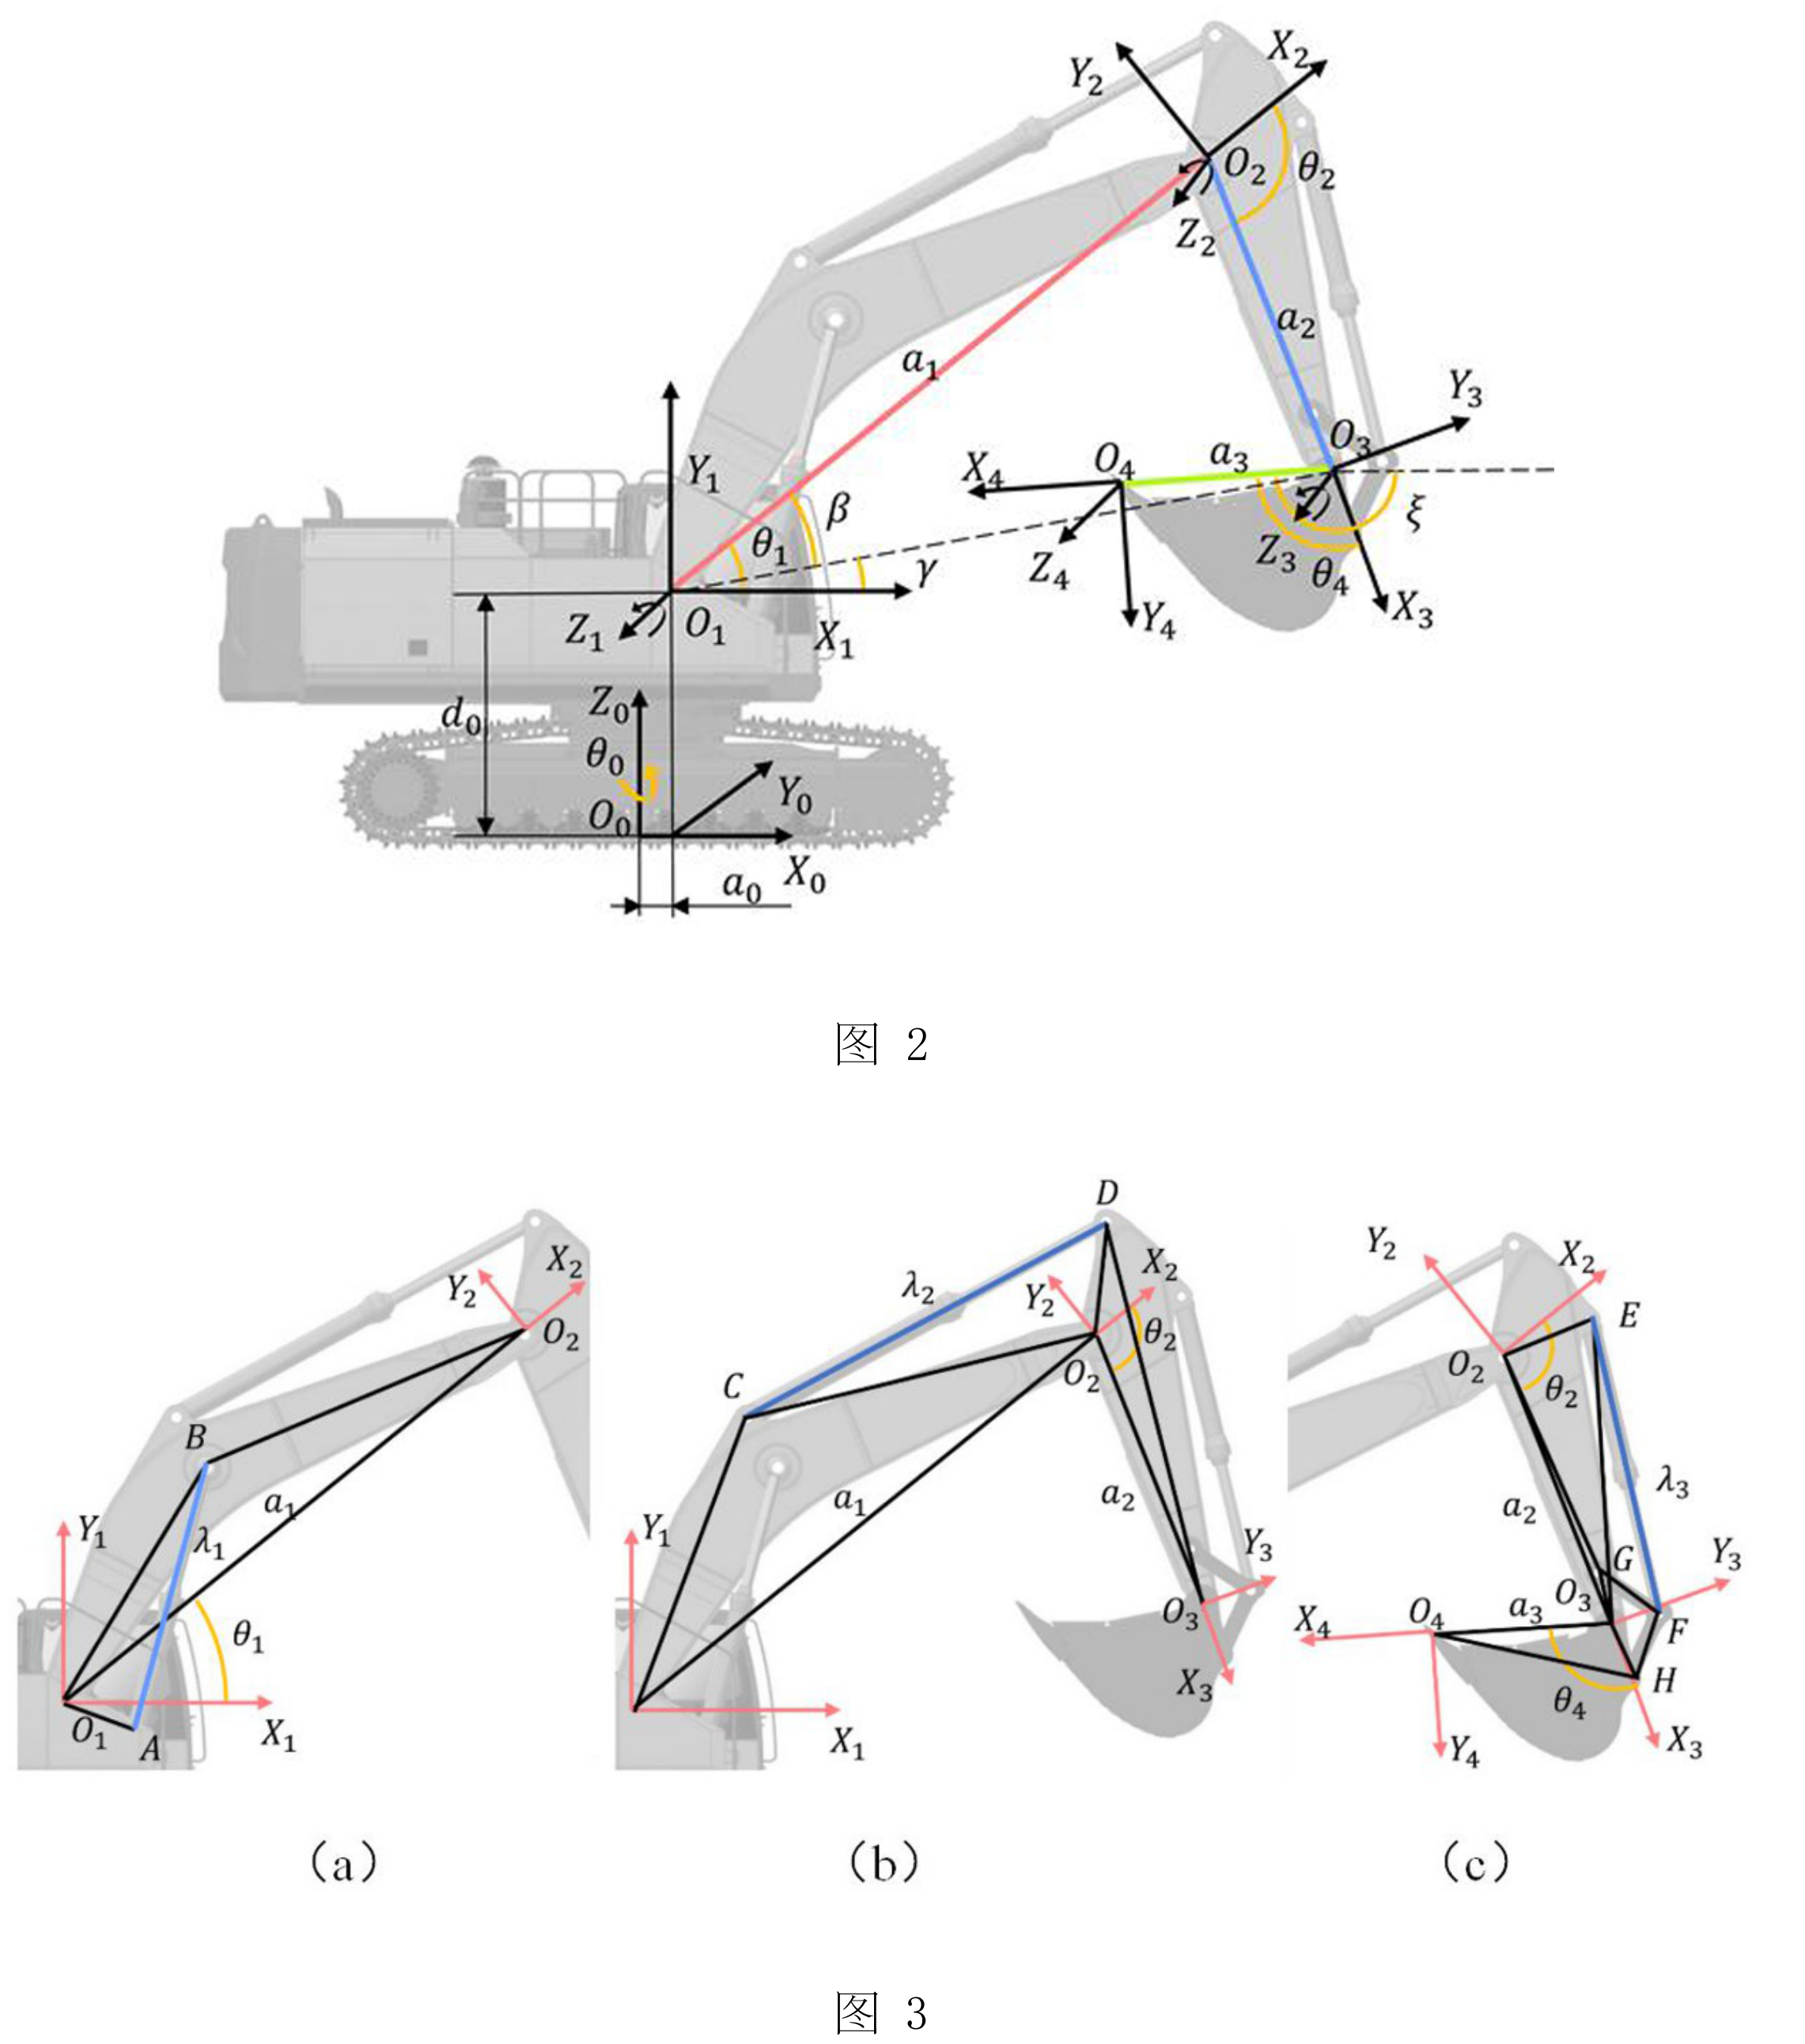
图2为挖掘机运动学逆解图;图3为关节空间和驱动空间的转换关系图,其中图(a)为动臂关节和缸,图(b)为斗杆关节和缸,图(c)为铲斗关节和缸。
查看高清原图 ↗管道前方、上方、下方和后方分别配置典型挖掘轨迹
区域A位于管道前方,采用斜向下铲入、拖拽和旋出,或自底向上的坡面挖掘;区域B位于管道上方,采用浅层刮挖逐步暴露管道。
区域C位于管道下方,采用水平铲入和抬臂旋出;区域D位于管道后方,采用垂直铲入、拖拽和旋出,并可与其他轨迹组合。
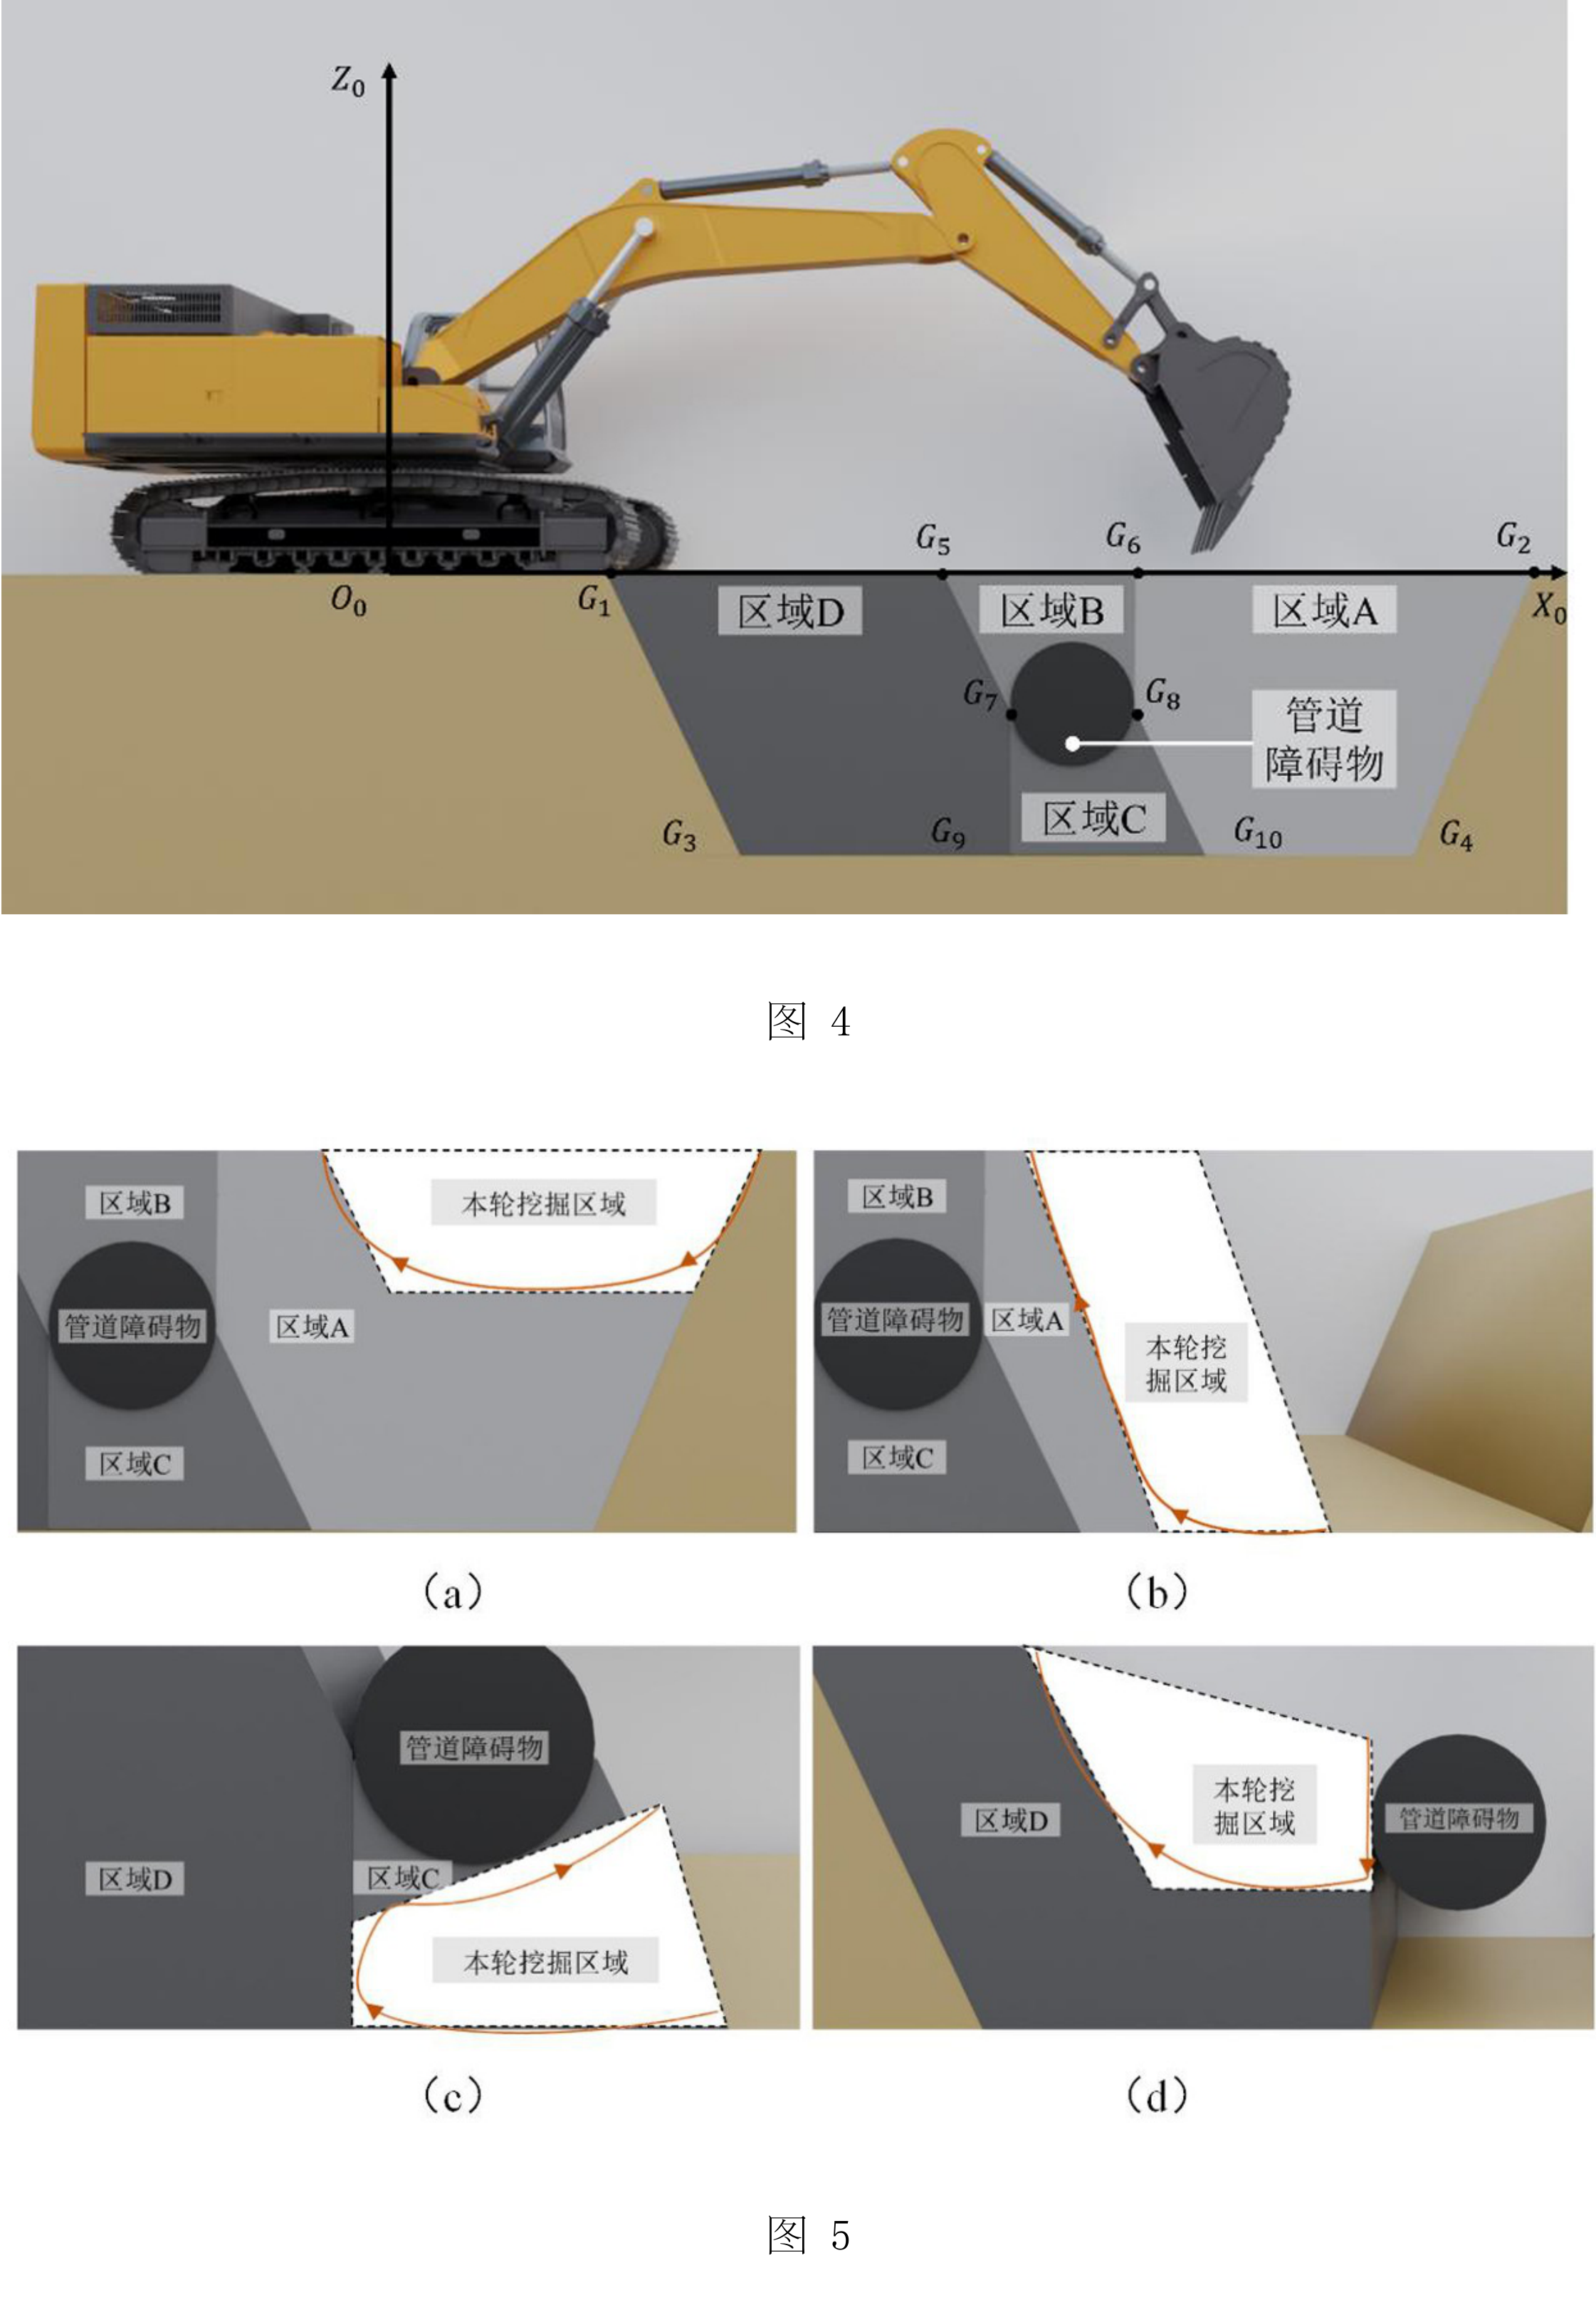
图4为挖掘区域划分图;图5为挖掘轨迹选用策略图,其中图(a)至图(d)分别对应四类轨迹。
查看高清原图 ↗5-4-5-4-5次分段多项式在驱动空间规划关节缸轨迹
轨迹规划直接以关节缸长度为变量,并约束缸长度、速度和加速度,使各段轨迹在插值点保持连续。
说明书以挖掘时间、挖掘体积和挖掘能耗构建多目标函数,采用E-WOA算法优化五段时间变量;实施例给出的种群规模为100,最大迭代次数为50,池化比例为20%。
DMP参数化最优轨迹,避障耦合项调整空间路径,时间缩放调整运动节奏
DMP样本由各关节缸的长度、速度和加速度组成,非线性强迫函数权重通过局部加权回归求取;轨迹分为前后两段,并在拼接点保持速度和加速度连续。
接近管道时,避障耦合项根据轨迹与障碍物的相对位置产生排斥作用;远离管道后,其影响逐渐减弱。时间缩放因子依据关节速度和加速度约束在线调节。
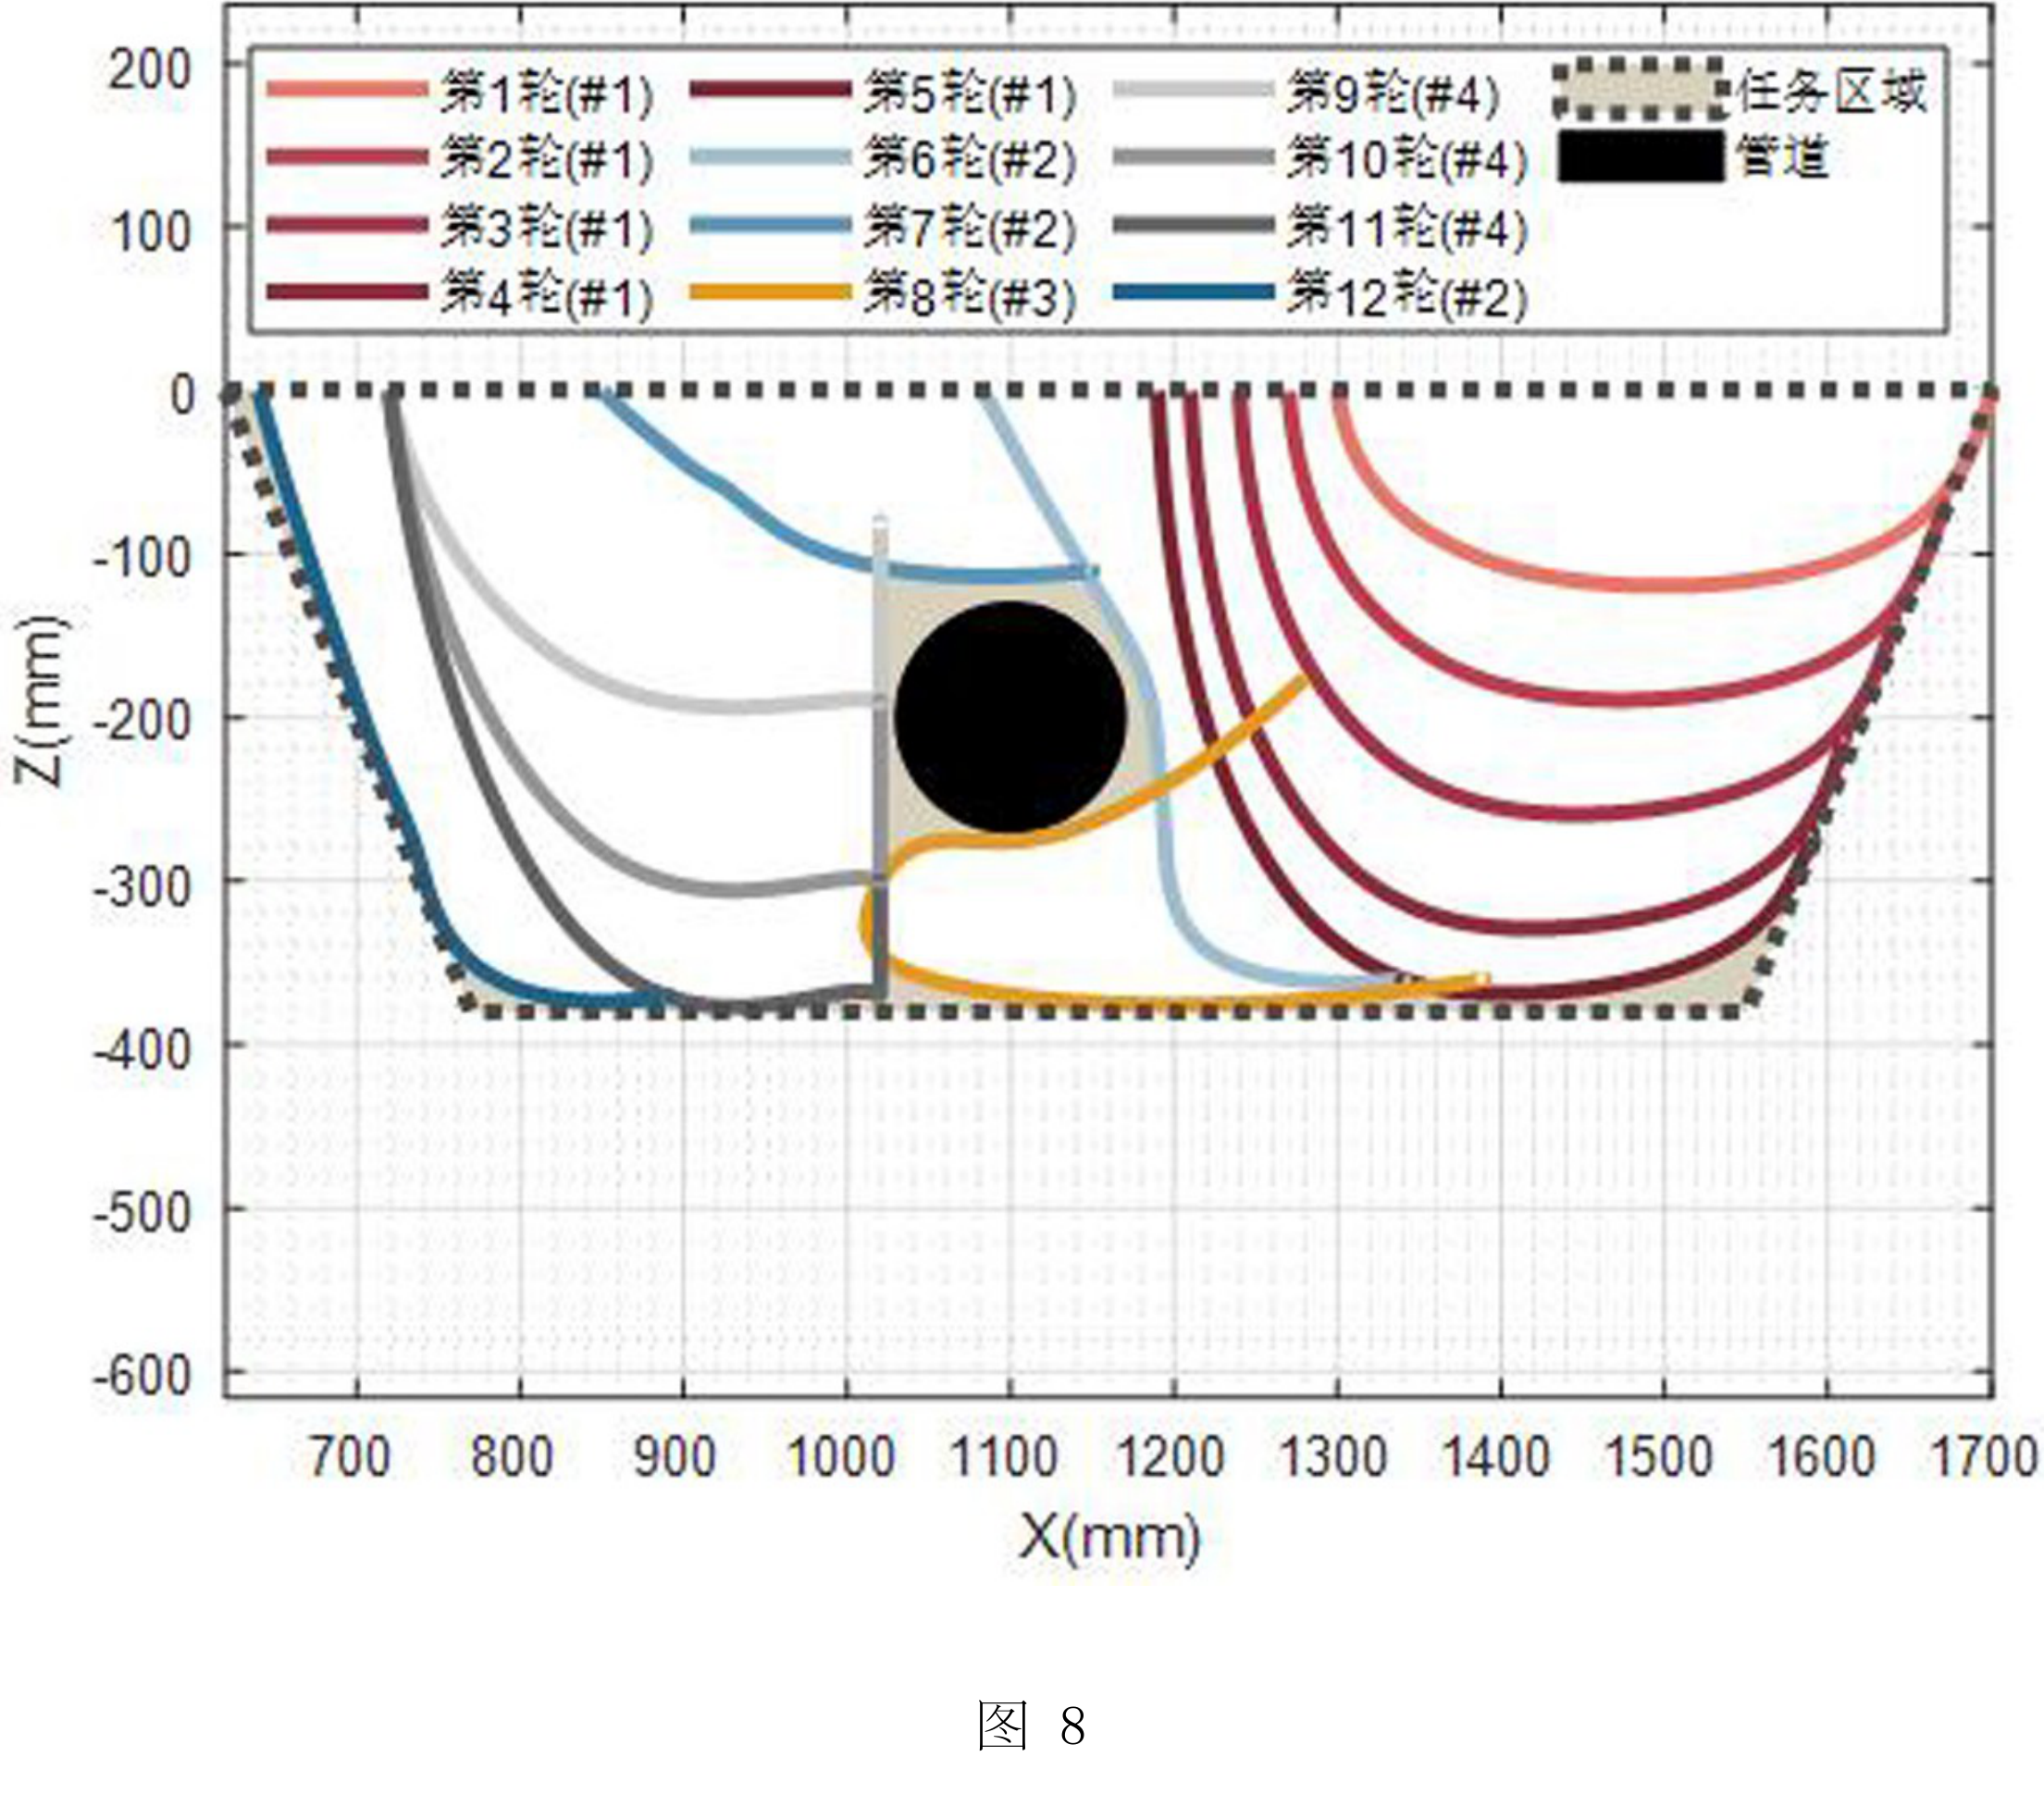
图8为轨迹生成结果图,展示任务区域、管道位置与多轮挖掘轨迹。
查看高清原图 ↗系统由位姿转换、区域划分、动力学、轨迹规划、学习和约束模块组成
位姿转换模块建立三个空间的映射;区域划分模块配置子区与轨迹类型;动力学模型构建模块引入挖掘阻力。
轨迹规划模块求解最优轨迹,学习模块构建DMP,避障和约束模块在轨迹生成阶段加入空间避障与时间尺度调节。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
吉林大学. 一种面向管网施工场景的挖掘机作业轨迹生成方法及系统: CN 121209524 A[P]. 2025-12-26.
Jilin University. (2025). 一种面向管网施工场景的挖掘机作业轨迹生成方法及系统 (CN 121209524 A). China National Intellectual Property Administration.
Jilin University, “一种面向管网施工场景的挖掘机作业轨迹生成方法及系统,” China Patent Application CN 121209524 A, Dec. 26, 2025.