专利原文与附图
一种挖掘机管沟作业的最优轨迹规划方法
An Optimal Trajectory Planning Method for Excavator Trenching Operations
该专利采用骑挖式布置,将管沟作业分为直沟挖掘与侧壁修整,以分段多项式生成关节轨迹,并用自适应遗传算法联合优化各段时间、关节冲击和挖掘能耗。
专利摘要
本发明适用于轨迹规划技术领域,公开了一种挖掘机管沟作业的最优轨迹规划方法。该方法建立挖掘机运动学与动力学模型,将管沟作业分为直沟挖掘和侧壁修整,在关节空间采用分段多项式规划各关节角度、角速度和角加速度,以各段插值时间为变量建立挖掘时间、关节冲击与挖掘能耗综合目标,并通过自适应遗传算法输出优化后的管沟挖掘轨迹。
- 骑挖式管沟作业
- 直沟挖掘
- 侧壁修整
- 分段多项式
- 5‑4‑5‑4‑5次插值
- 自适应遗传算法
- 时间—冲击—能耗
管沟挖掘轨迹需要同时满足断面精度、连续性和作业效率
传统正对式布置受作业空间限制,工作装置运动范围较小,轨迹位置、速度和加速度的连续性难以同时保证。
管沟底面与侧壁具有不同几何要求,轨迹还需控制沟壁或沟底干涉,并兼顾作业时间、冲击和能耗。
挖掘机停放在待挖管沟中央,铲斗在两条履带之间作业
方案采用骑挖式布置,并将管沟作业分为直沟挖掘与侧壁修整。
直沟挖掘面向沟槽底部覆盖,侧壁修整将沟壁简化为规则斜面并采用自上而下的轨迹。
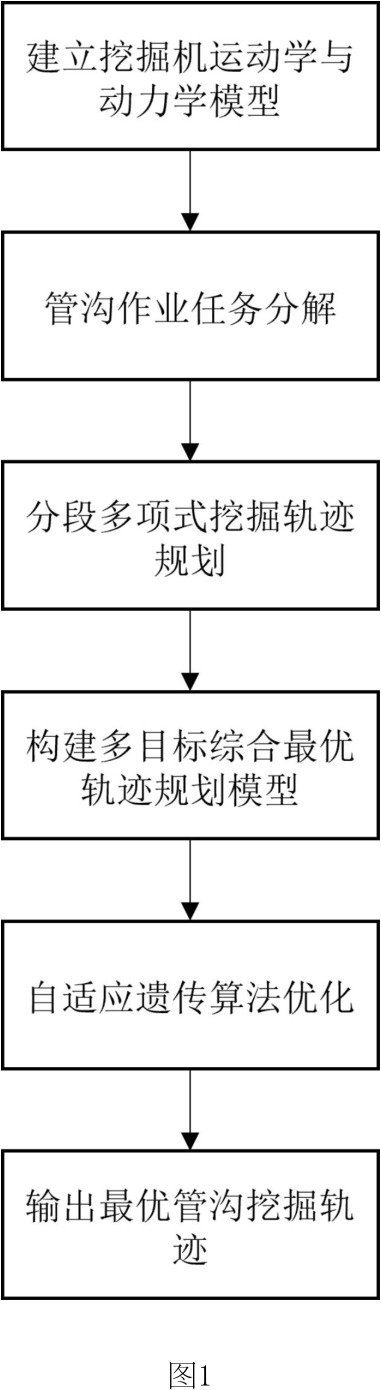
图1为一种挖掘机管沟作业的最优轨迹规划方法流程图。
查看高清原图 ↗沟底按平行子轨迹带分解,单次轨迹划分为五个动作阶段
当沟底宽度大于铲斗宽度时,采用几何分解将沟底划分为若干平行子轨迹带。
单次直沟轨迹依次包含铲入、回旋、拖拽、回旋和提升五段,并在关节空间采用5‑4‑5‑4‑5次分段多项式插值。
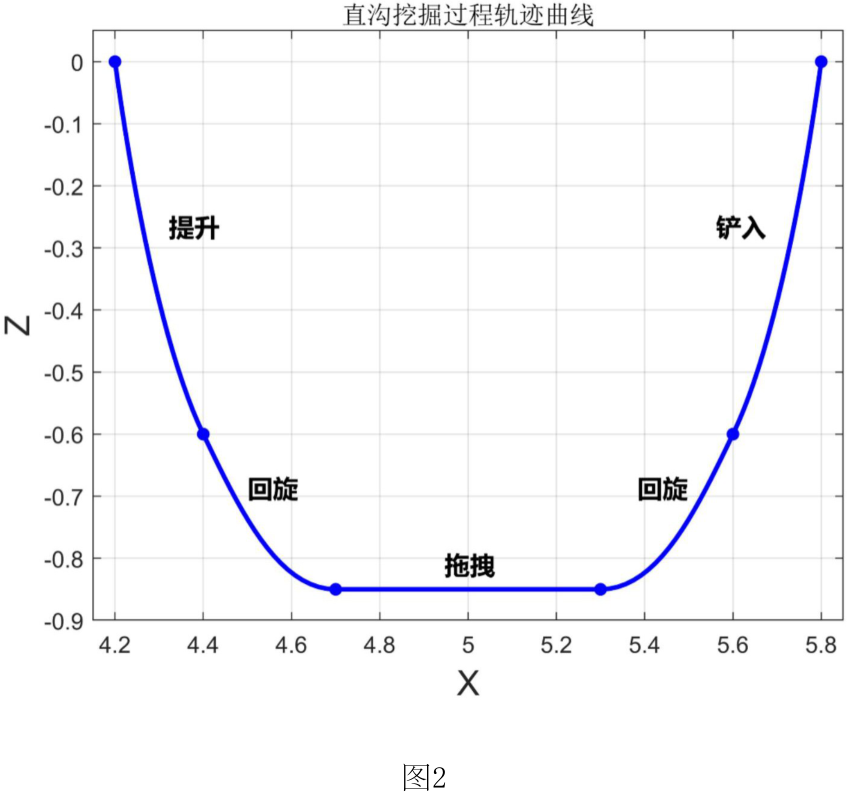
图2为直沟挖掘过程轨迹曲线,包含铲入、回旋、拖拽、回旋和提升五段。
查看高清原图 ↗侧壁斜面设置中间控制点并采用四段五次多项式
侧壁修整轨迹在规则斜面内自上而下规划,并增加中间点约束轨迹不脱离侧壁。
四段五次多项式除满足关节角、角速度、角加速度和角加加速度连续外,还约束中间路径点的关节角四阶导连续。
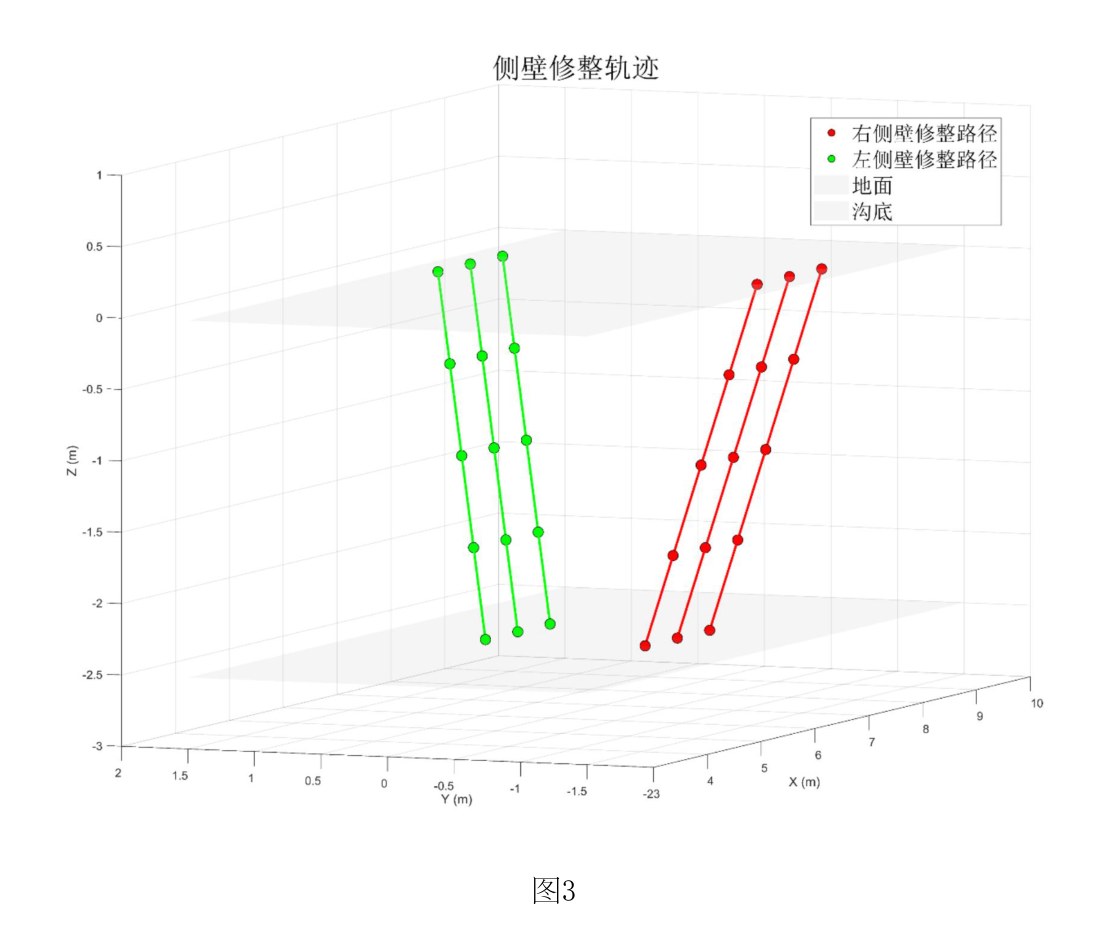
图3为左右侧壁在地面与沟底之间的三维修整轨迹。
查看高清原图 ↗分段边界同时约束角位移、角速度、角加速度和角加加速度
直沟五段轨迹使用6个路径点形成5段连续轨迹,并通过边界条件与过渡条件求解各段多项式系数。
连续性约束作用于回转、动臂、斗杆和铲斗四个关节。
各段插值时间作为优化变量,联合计算时间、冲击和能耗
总挖掘时间由各段插值时间相加;关节冲击由各关节各段最大角加加速度表征;能耗由单次挖掘平均功率与时间关系确定。
三个指标归一化后加权求和,并同时满足关节角度、角速度、角加速度、角加加速度及驱动系统功率约束。
实数编码、自适应交叉变异和精英保留迭代搜索插值时间
自适应遗传算法对各段时间进行实数编码,经种群初始化、适应度计算、轮盘赌选择、自适应交叉、自适应变异和精英保留生成新种群。
达到终止条件后输出优化个体及对应的最优管沟挖掘轨迹。
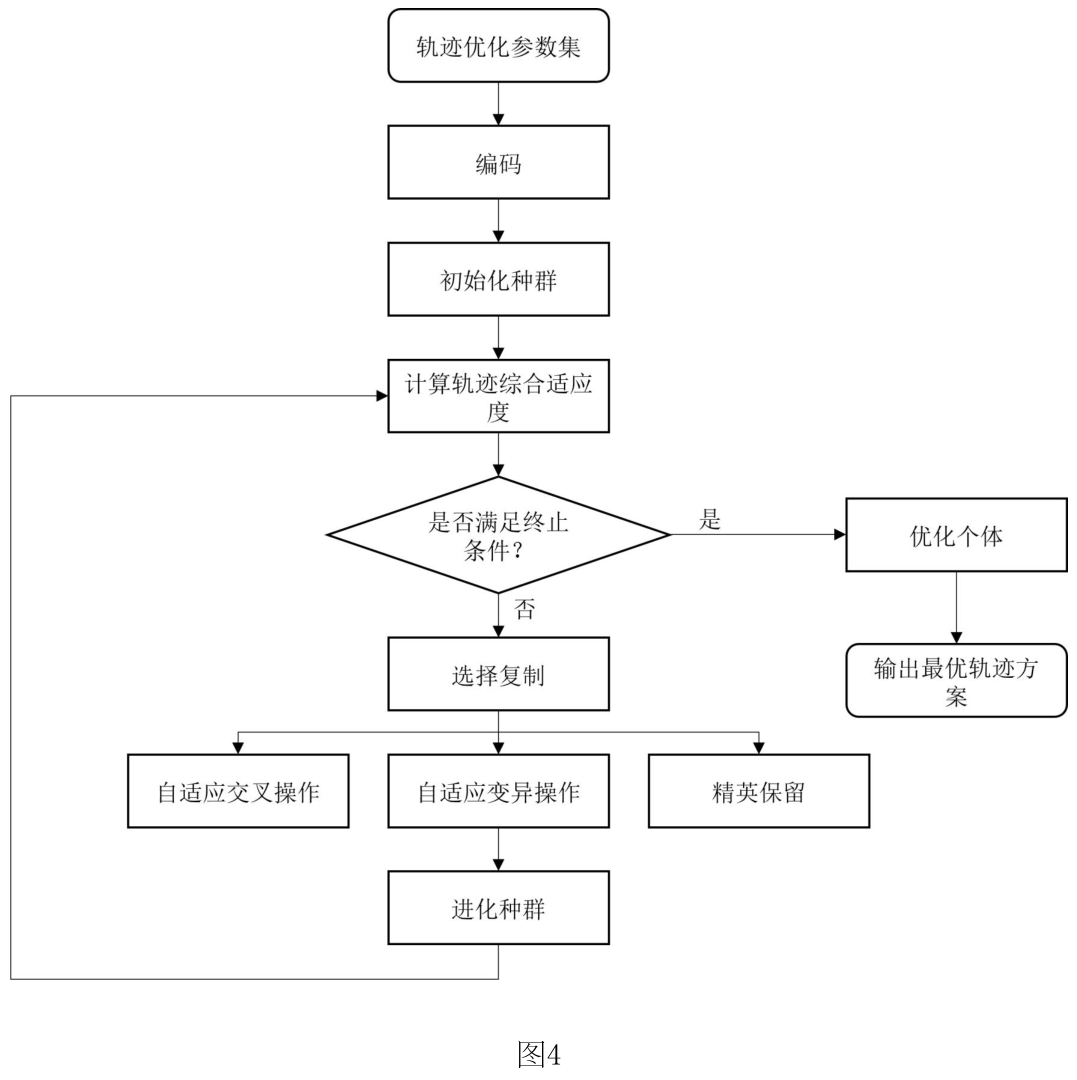
图4为轨迹优化的自适应遗传算法流程。
查看高清原图 ↗第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,成洪康,毕秋实,黄虹溥,董必成,梁明孔. 一种挖掘机管沟作业的最优轨迹规划方法: CN 121295775 A[P]. 2026-01-09.
姚宗伟,成洪康,毕秋实,黄虹溥,董必成,梁明孔. (2026). 一种挖掘机管沟作业的最优轨迹规划方法 (CN 121295775 A). China National Intellectual Property Administration.
[1] 姚宗伟,成洪康,毕秋实,黄虹溥,董必成,梁明孔, “一种挖掘机管沟作业的最优轨迹规划方法,” 中国专利 CN 121295775 A, 2026-01-09.