专利原文与附图
一种铰接式车辆路径跟踪控制方法
A Path-Tracking Control Method for Articulated Vehicles
该专利根据前车体参考路径和铰接车辆模型计算后车体参考路径,分别为前后桥匹配最近点和预瞄点,形成位置与航向误差;两套模糊PID分别输出铰接角变化量,再经权重融合驱动车辆转向,并在下一采样时刻重复计算。
专利摘要
本专利公开一种铰接式车辆路径跟踪控制方法。方法先由前车体参考点计算后车体参考路径,获取车辆当前状态,在前后桥各自参考路径上寻找最近点,并沿行驶方向选取预瞄点;分别计算前后桥位置与航向误差,输入独立模糊PID控制通道,得到Δδ₁和Δδ₂,经权重分配形成统一铰接角变化量Δδ,通过执行机构控制转向,并在下一采样时刻循环。
- 铰接式车辆
- 双参考路径
- 前后桥
- 最近点
- 预瞄点
- 位置误差
- 模糊PID
- 权重融合
前后车体受中央铰接约束,通常不能沿完全相同的路径行驶
只使用前桥或后桥误差会忽略另一车体的路径偏差及航向变化。
方法显式构造前、后车体两条相关但不重合的参考路径。
S1—S8连接双路径、最近点、预瞄误差、控制和采样反馈
由前车体参考点与车辆模型计算后车体路径,获取当前车辆状态后分别匹配前后桥最近路径点。
沿各自路径向前搜索预瞄点,计算四类误差并进入控制器,转向后在下一采样时刻返回状态获取。
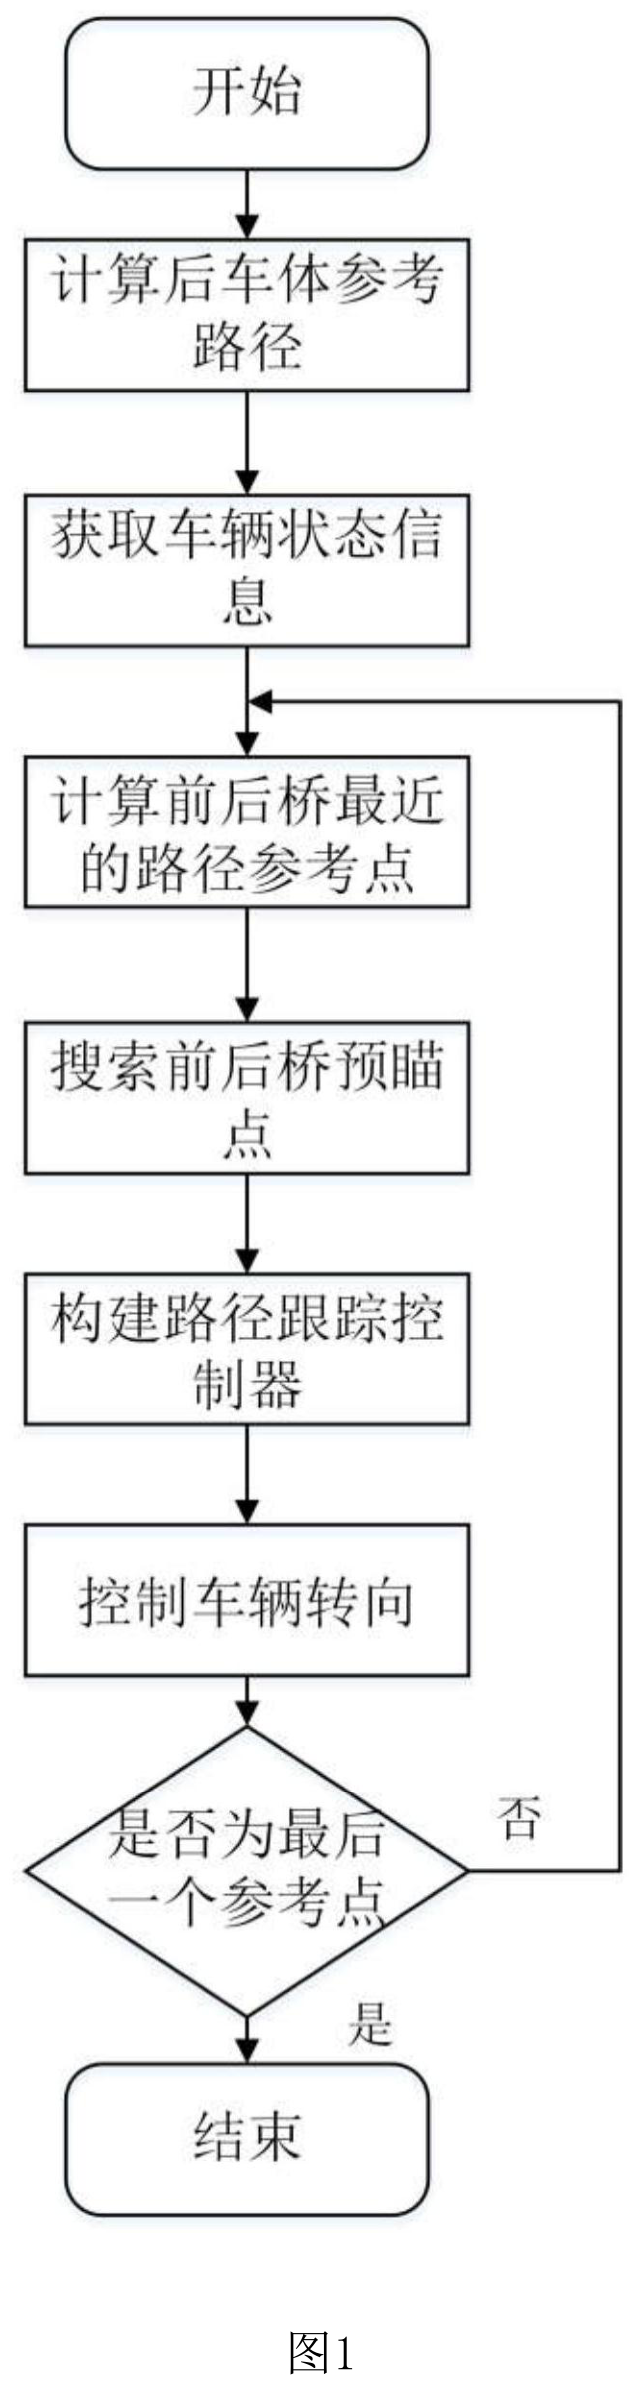
图1展示后车体参考路径计算、车辆状态、最近点与预瞄点、控制器、车辆转向及下一参考点循环。
查看高清原图 ↗前后桥误差分别进入独立模糊PID支路并进行权重融合
前桥位置误差d_f与航向误差进入前桥模糊PID,后桥位置误差d_r与航向误差进入后桥模糊PID。
模糊推理用于调整K_P、K_I、K_D;两路输出Δδ₁和Δδ₂经权重分配形成Δδ,再进入执行机构。
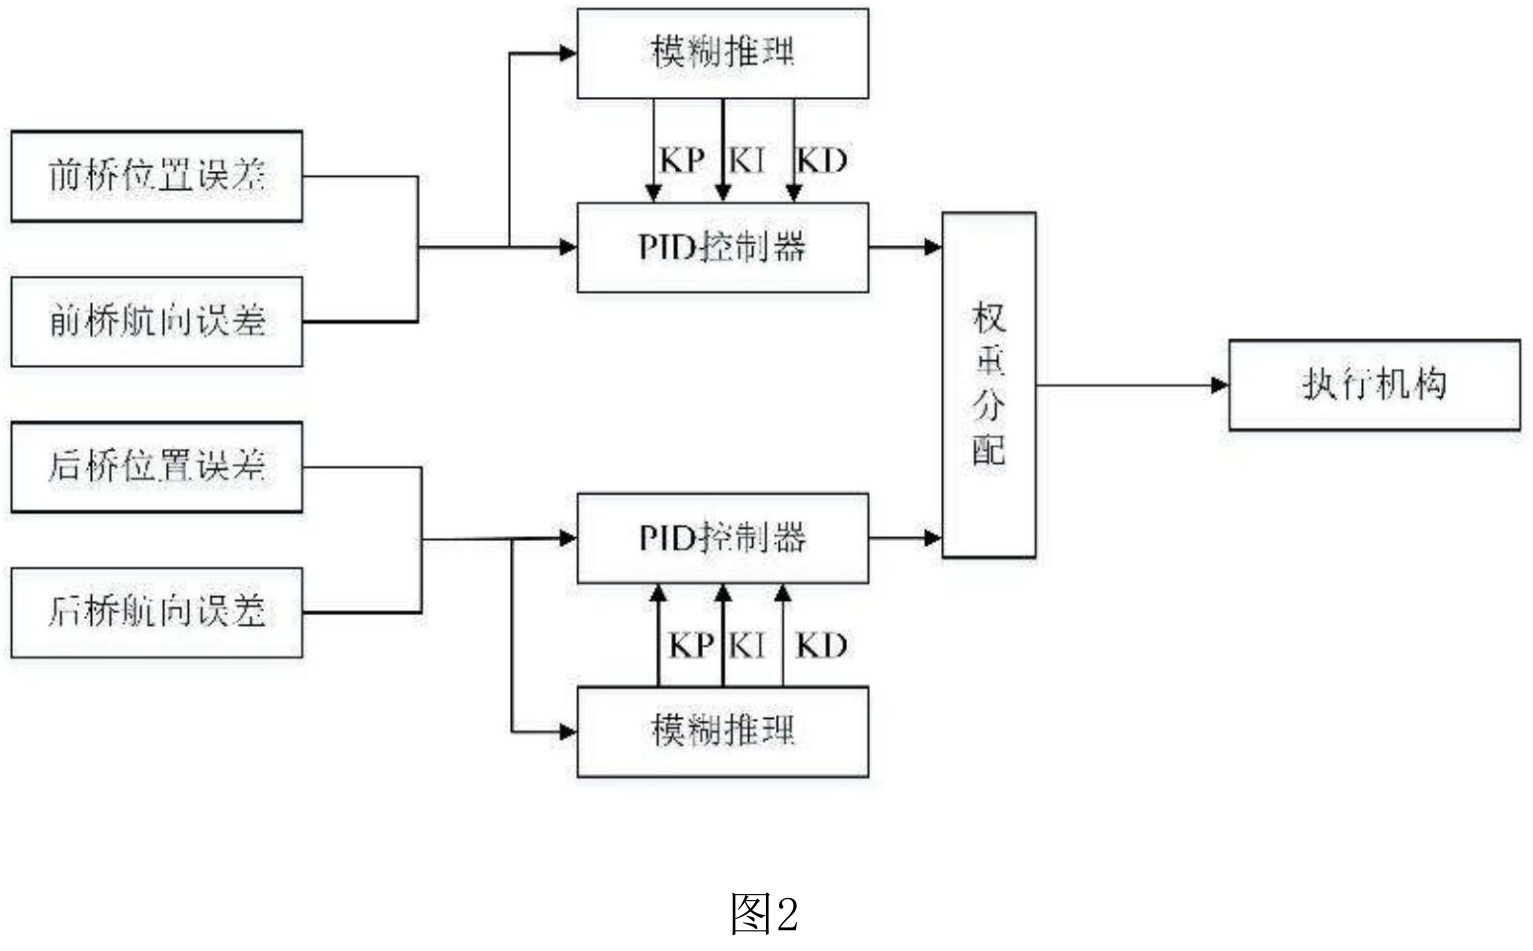
图2展示前后桥误差的两套模糊PID支路、PID参数调节、权重分配和执行机构。
查看高清原图 ↗中央铰接角连接前后车体航向与桥心位置
车辆由一辆车的前后两个车体组成,中央铰接角γ满足θ_r=θ_f−γ。
前桥中心D_f与后桥中心D_r位于各自桥轴线,前后车体到铰接点的距离分别为l_f和l_r。
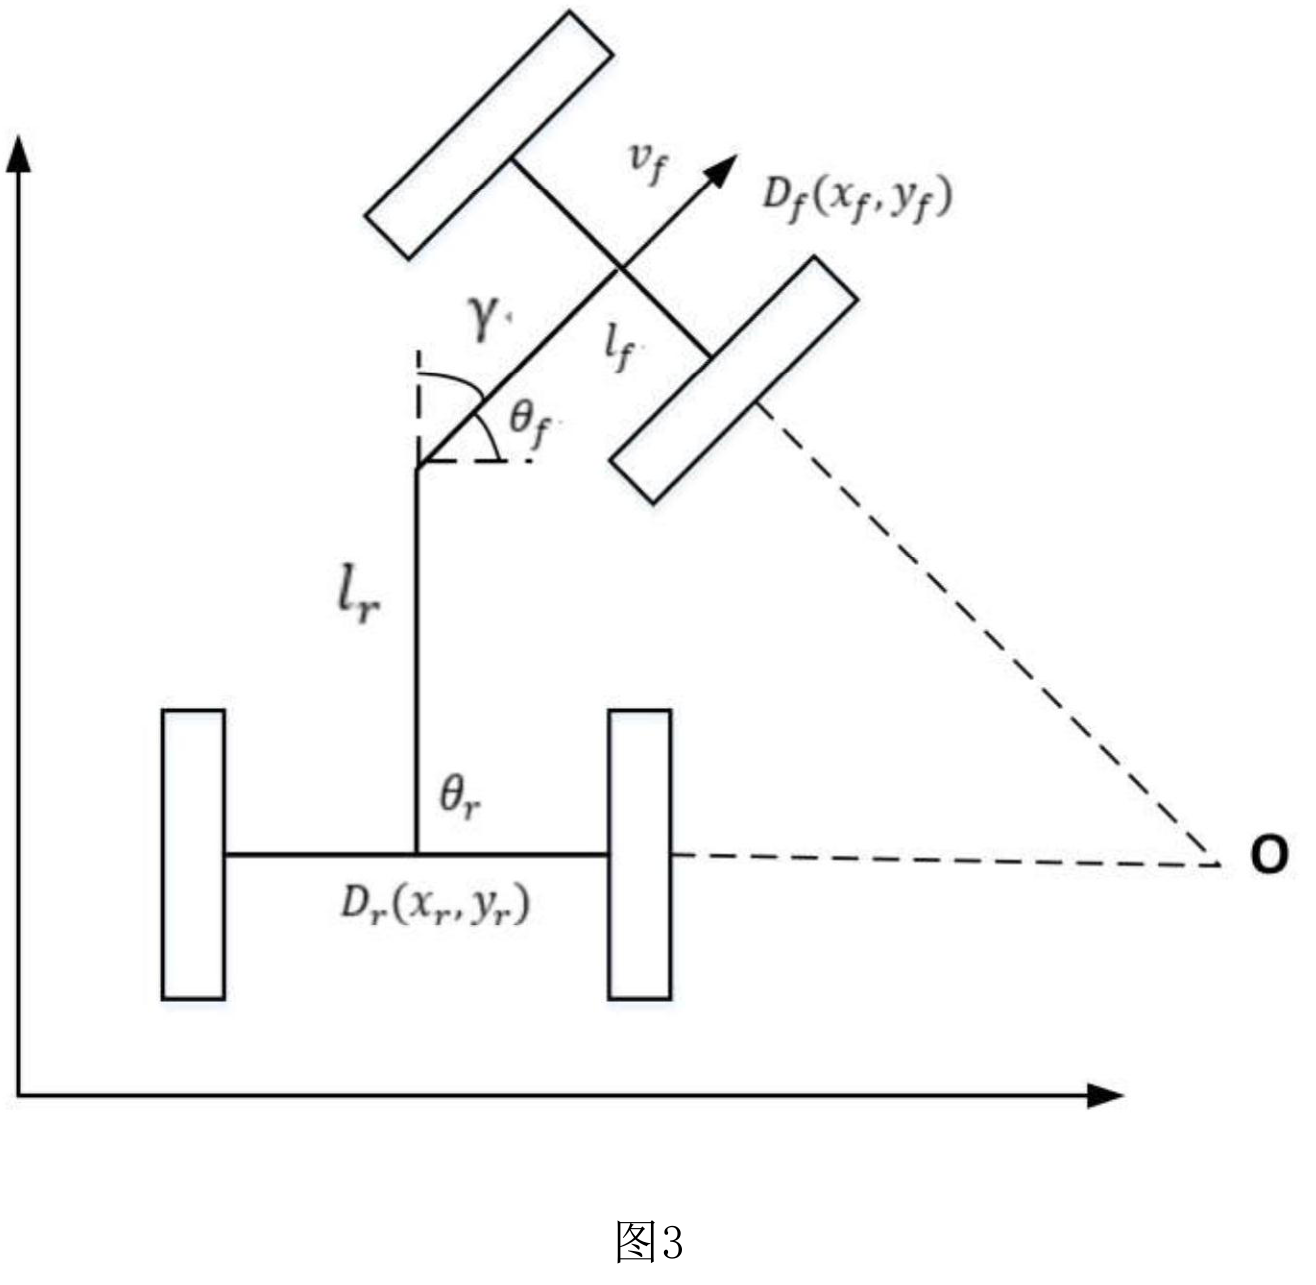
图3展示同一辆中央铰接车辆的前后车体、桥心、航向角、铰接角和瞬时转向中心。
查看高清原图 ↗前桥在自身参考路径上确定最近点与速度相关预瞄点
当前前桥中心D_f与前桥参考路径各点比较距离,最小者为P_fi。
从P_fi沿行驶方向搜索点数形成P_f(i+k);说明书给出预瞄距离与速度v(t)相关,权利要求要求搜索点至少N≥6。
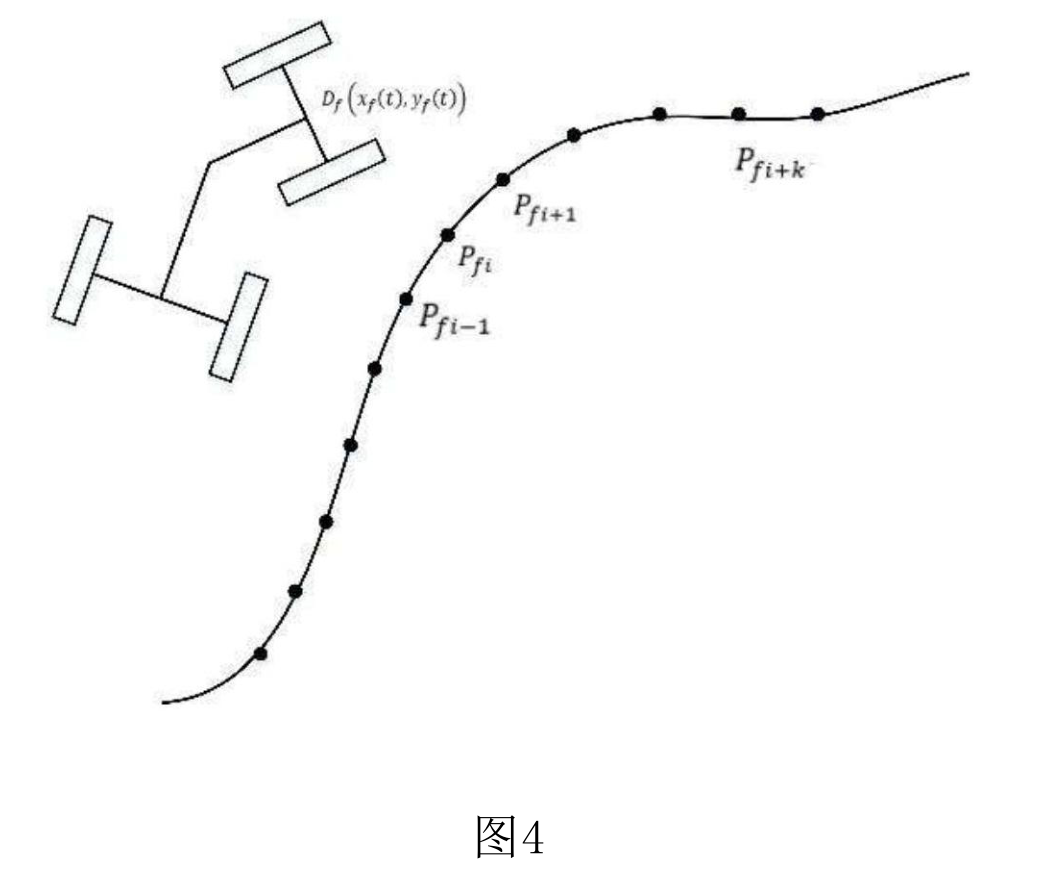
图4展示前桥中心、前桥路径最近点、相邻路径点及前方预瞄点。
查看高清原图 ↗后桥使用独立路径序列重复最近点和预瞄点搜索
后桥中心D_r在后桥参考路径P_r上独立寻找P_ri,并向前取得P_r(i+k)。
后桥位置与航向误差独立进入后桥控制通道,不先与前桥误差合并。
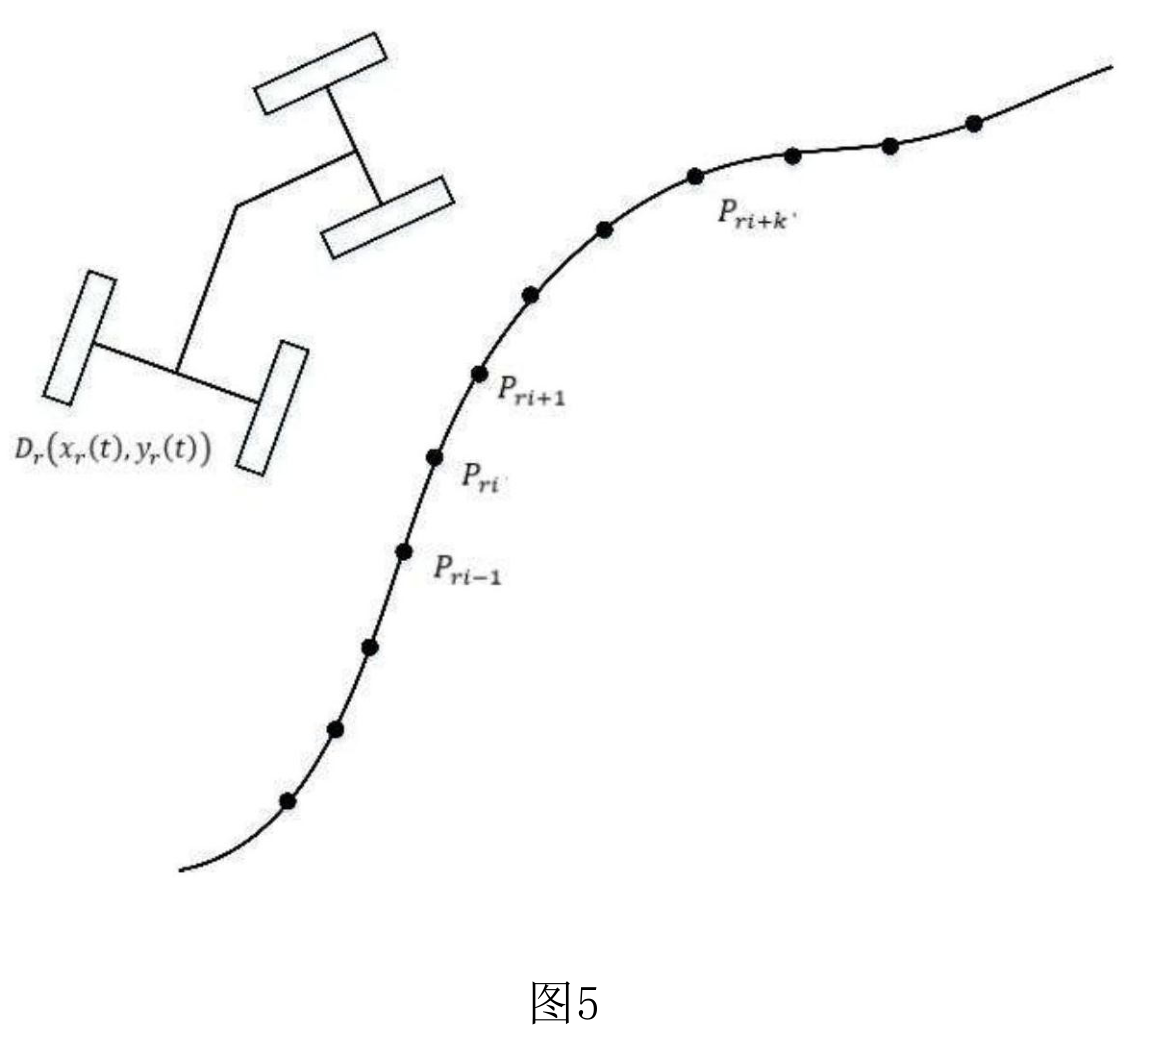
图5展示后桥中心、后桥路径最近点、相邻路径点及前方预瞄点。
查看高清原图 ↗加权铰接角变化量驱动液压转向并进入下一采样周期
Δδ₁和Δδ₂按权重求和得到统一铰接角变化量Δδ,通过液压缸收缩实现车辆转向。
专利给出K_P、K_I、K_D的定性调节思想,但未给出固定增益、权重或通用误差性能数值。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,王永,戴红灿,赵全晓,张震之. 一种铰接式车辆路径跟踪控制方法: CN 113721454 B[P]. 2023-02-24.
姚宗伟,王永,戴红灿,赵全晓,张震之. (2023). 一种铰接式车辆路径跟踪控制方法 (CN 113721454 B). China National Intellectual Property Administration.
[1] 姚宗伟,王永,戴红灿,赵全晓,张震之, “一种铰接式车辆路径跟踪控制方法,” 中国专利 CN 113721454 B, 2023-02-24.