专利原文与附图
一种无人装载机行驶路径规划方法
A Driving Path Planning Method for Unmanned Wheel Loaders
该专利为铰接式无人装载机构建动力学自适应代理模型,在三维地图中联合优化路径长度、行驶时间和平滑度,并以铰接角、俯仰角和侧倾角约束筛选路径,最后通过联合仿真决定输出或返回继续优化。
专利摘要
本发明适用于装载机技术领域,公开了一种无人装载机行驶路径规划方法。方法首先构建自适应Kriging—蒙特卡洛动力学代理模型,为路径规划提供车辆动力学特性;随后建立三维地图和路径点,构建路径长度、时间及平滑度目标,并加入铰接、俯仰和侧倾约束;多目标遗传算法从非支配解中选取候选路径,再通过MATLAB/Simulink与RecurDyn联合仿真验证路径是否合理。
- 无人装载机
- 三维路径规划
- AK‑MCS
- 安全速度
- NSGA‑II
- 铰接角
- 俯仰角
- 侧倾角
非结构地形中的路径规划需要同时考虑高程与车辆姿态
三维地形中的起伏、障碍和不规则边界会引起铰接式装载机俯仰、侧倾和转向姿态变化。
该方法不只搜索二维最短路,而是把地形高程、动力学安全速度和车辆姿态边界共同纳入规划。
S1—S5形成动力学建模、规划、筛选和联合仿真回调链
S1构建动力学自适应模型,S2建立三维工作环境,S3建立目标函数与约束,S4筛选最优路径。
S5通过联合仿真判断路径是否合理;不合理时返回S4继续优化。
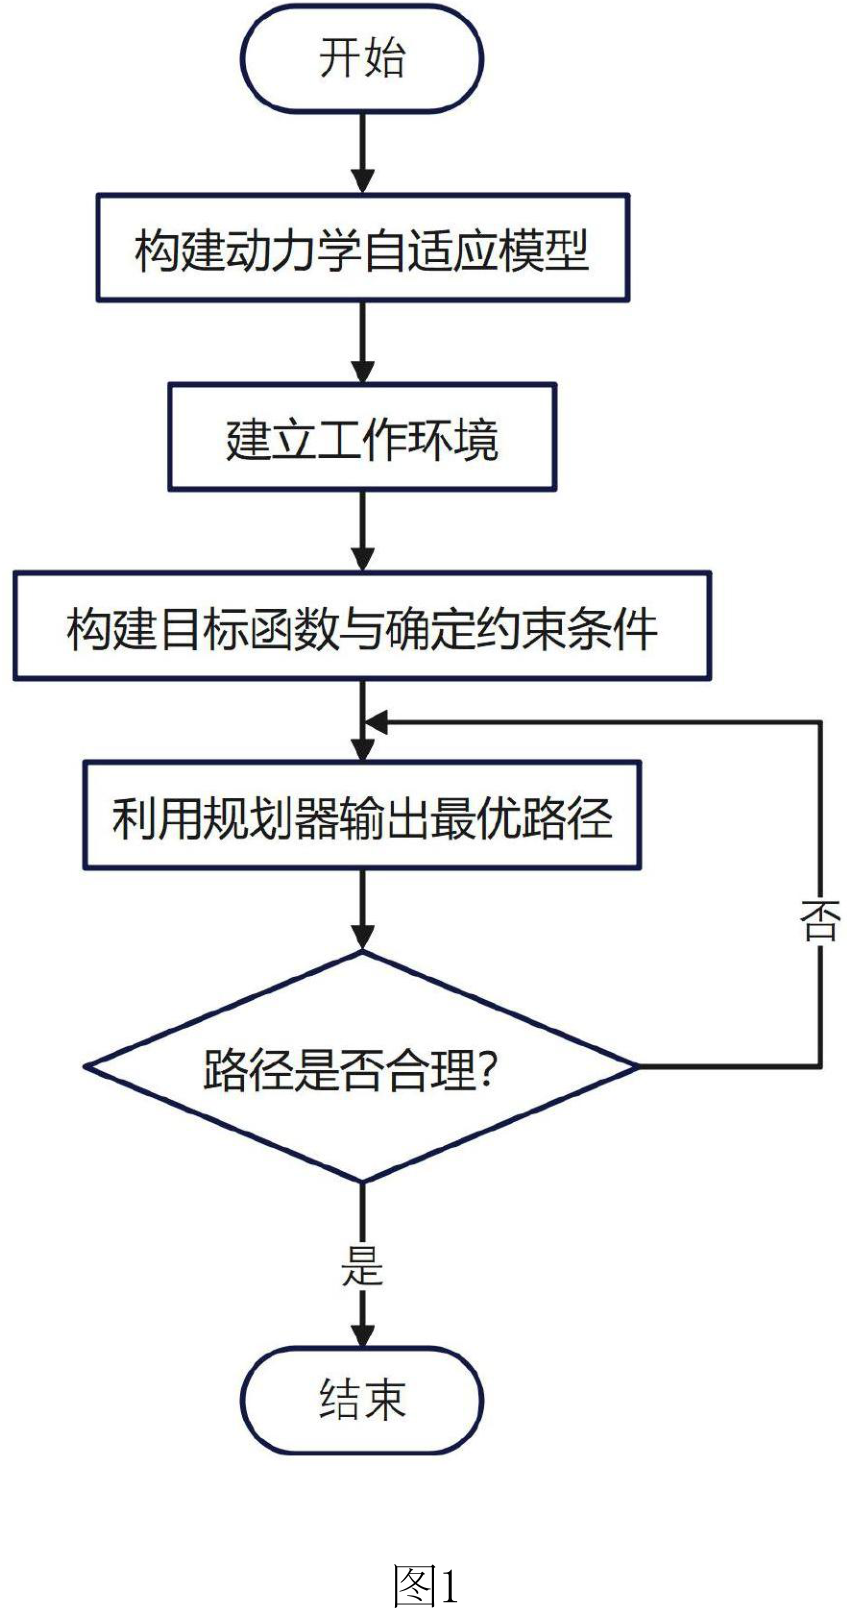
图1展示动力学模型、三维环境、目标与约束、路径筛选及联合仿真回调流程。
查看高清原图 ↗AK‑MCS代理为路径点提供车辆动力学特性和安全速度
方法结合Kriging模型、蒙特卡洛模拟、学习函数U(x)和置信度下限函数lcb进行自适应补点。
训练后的代理模型输出铰接式装载机动力学特性,路径点安全速度用于行驶时间成本计算。
路径由携带高程的三维网格点连接起点S与终点G
环境数据精简为x、y、z坐标并存入地图矩阵;中间路径点分布在x-y网格顶点,同时保留地面高程。
路径点按顺序连接形成完整三维轨迹。
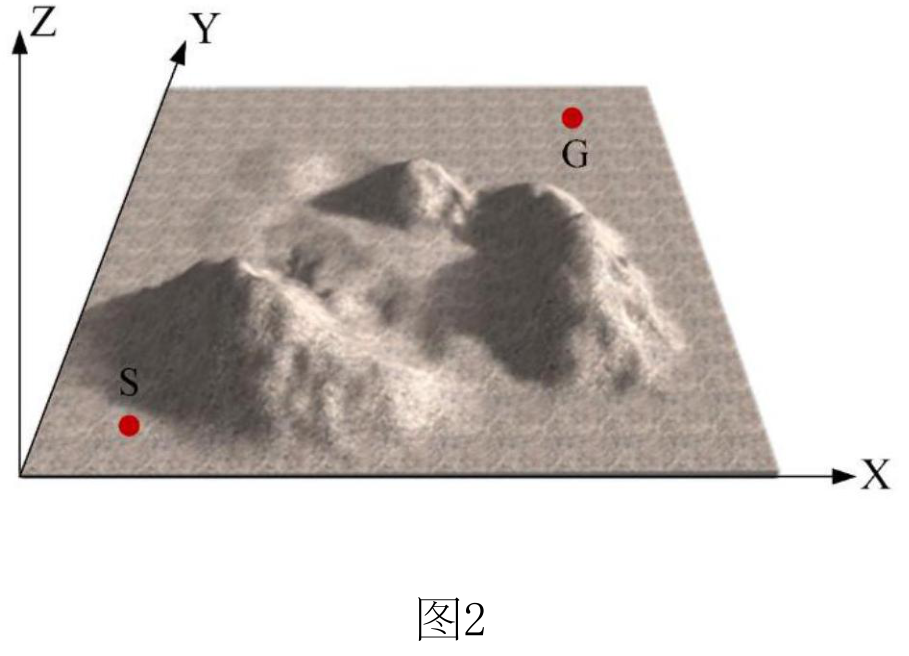
图2展示带有高程起伏和障碍的三维环境,以及起点S和目标点G。
查看高清原图 ↗路径长度、时间和平滑度与三类车辆姿态约束共同定义可行路径
目标函数分别累计三维路径长度、结合安全速度的行驶时间以及相邻路径段方向变化。
约束包括最大铰接角±30°、最大俯仰角±30°和最大侧倾角±20°;说明书以越障时前车体倾斜定义侧倾角。
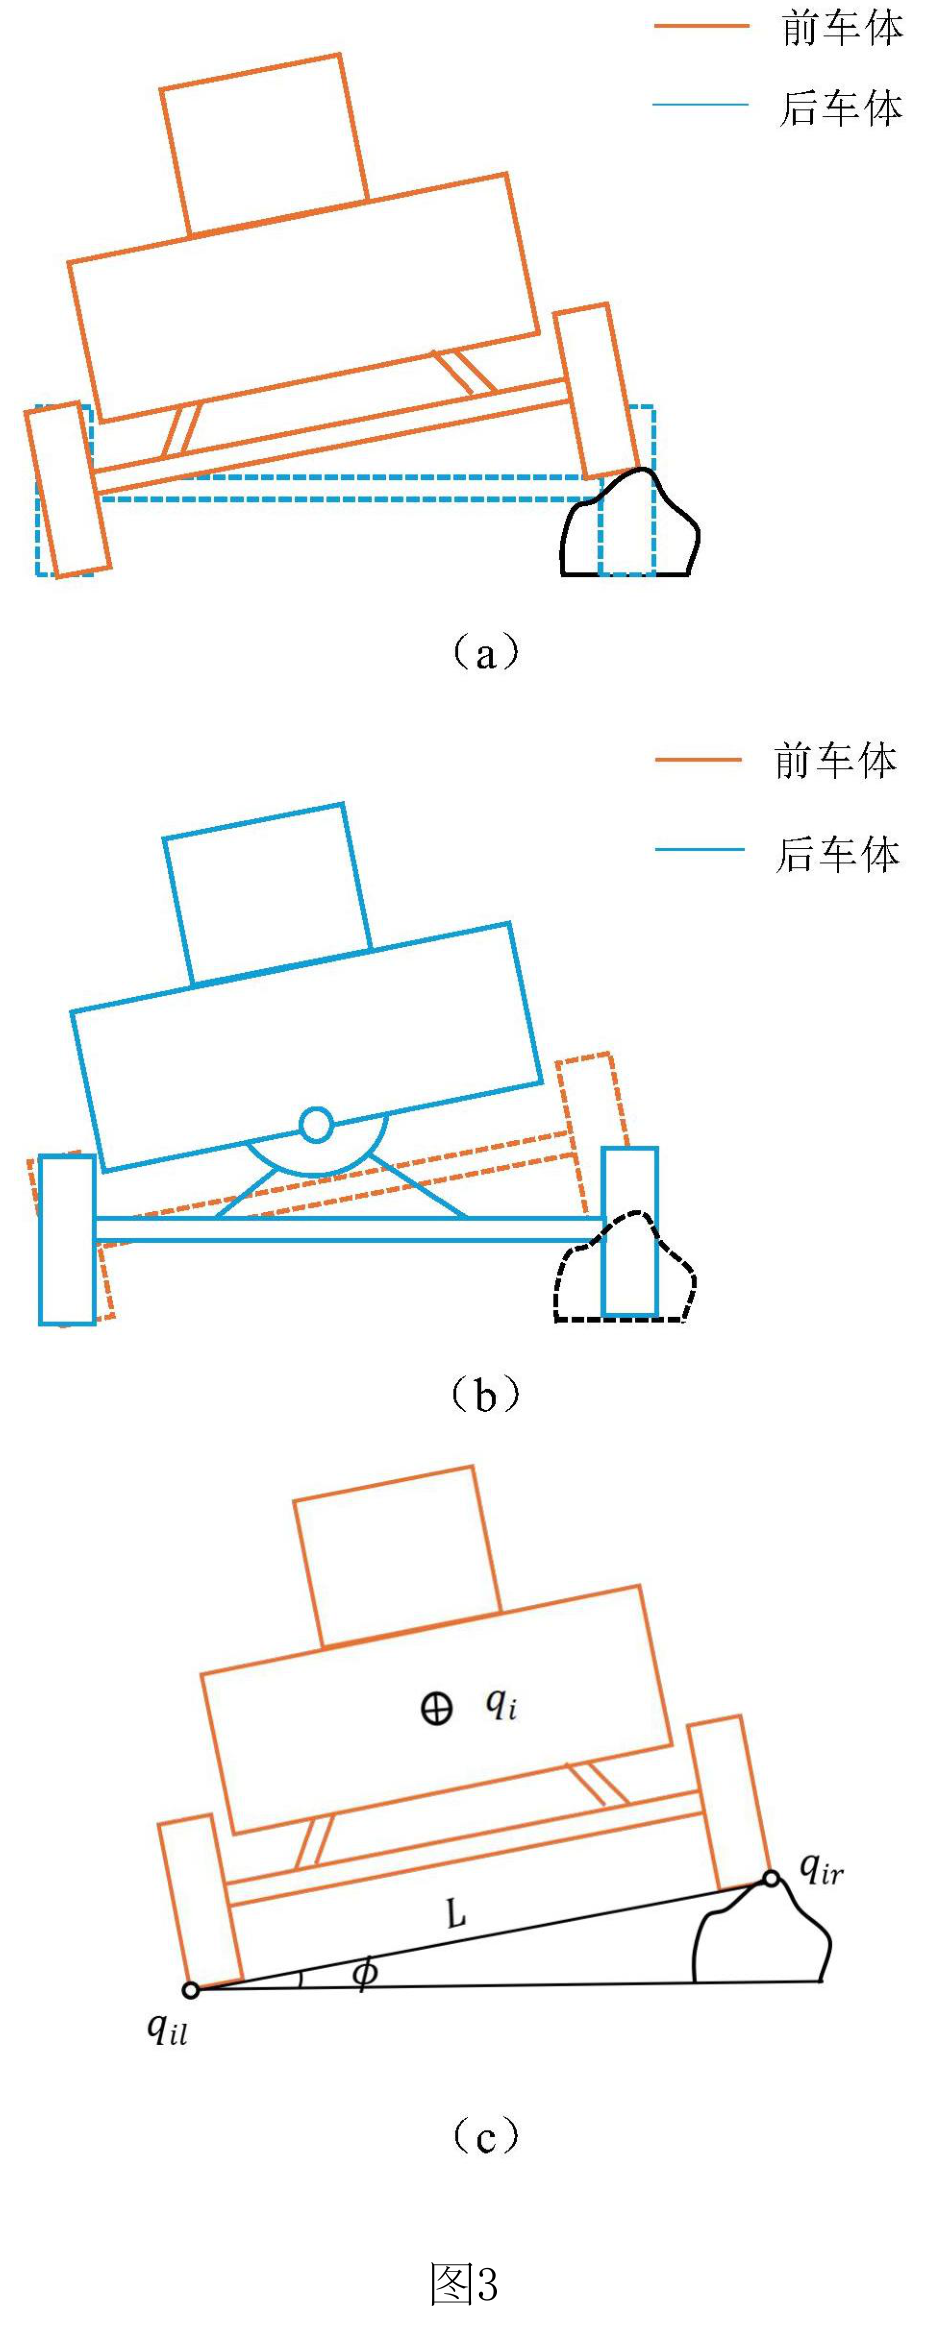
图3的(a)—(c)展示前后车体越障姿态、左右接触点和侧倾角φ的计算关系。
查看高清原图 ↗NSGA‑II从非支配解中提取前10个非劣解并加权比较
规划器在三目标与姿态约束下迭代,提取非支配排序前10个非劣解。
不同目标函数值之间的差异被赋予权重,综合比较后选定一条路径并存储路径点及速度。
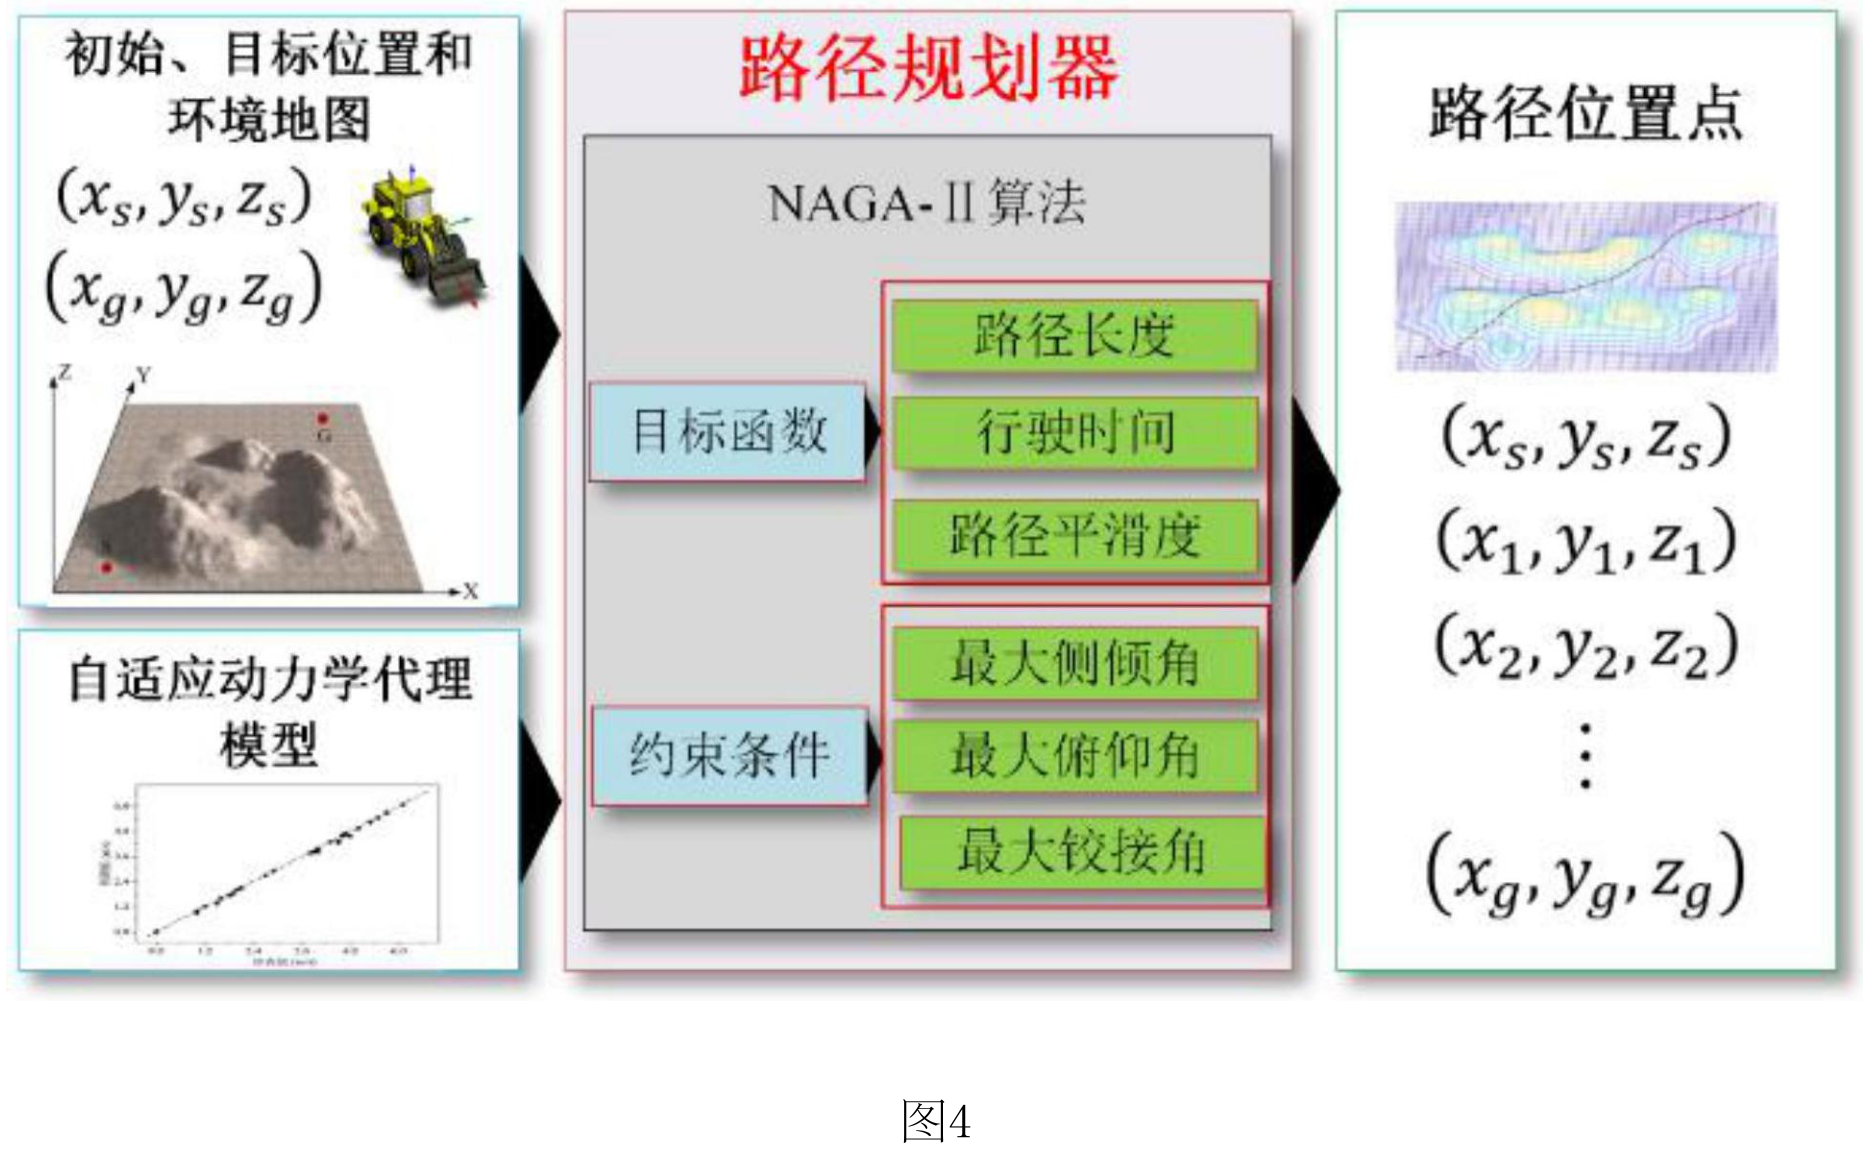
图4连接环境与起终点、动力学代理、NSGA‑II目标与约束以及路径点输出。
查看高清原图 ↗MATLAB/Simulink与RecurDyn联合仿真决定输出或返回优化
EarthSculptor生成的三维非结构地形以点云形式进入MATLAB,路径规划结果由Simulink和RecurDyn联合验证。
说明书分别记录平坦、常规障碍和极端障碍环境中的路径及三目标收敛结果;这些数值对应所述仿真条件。
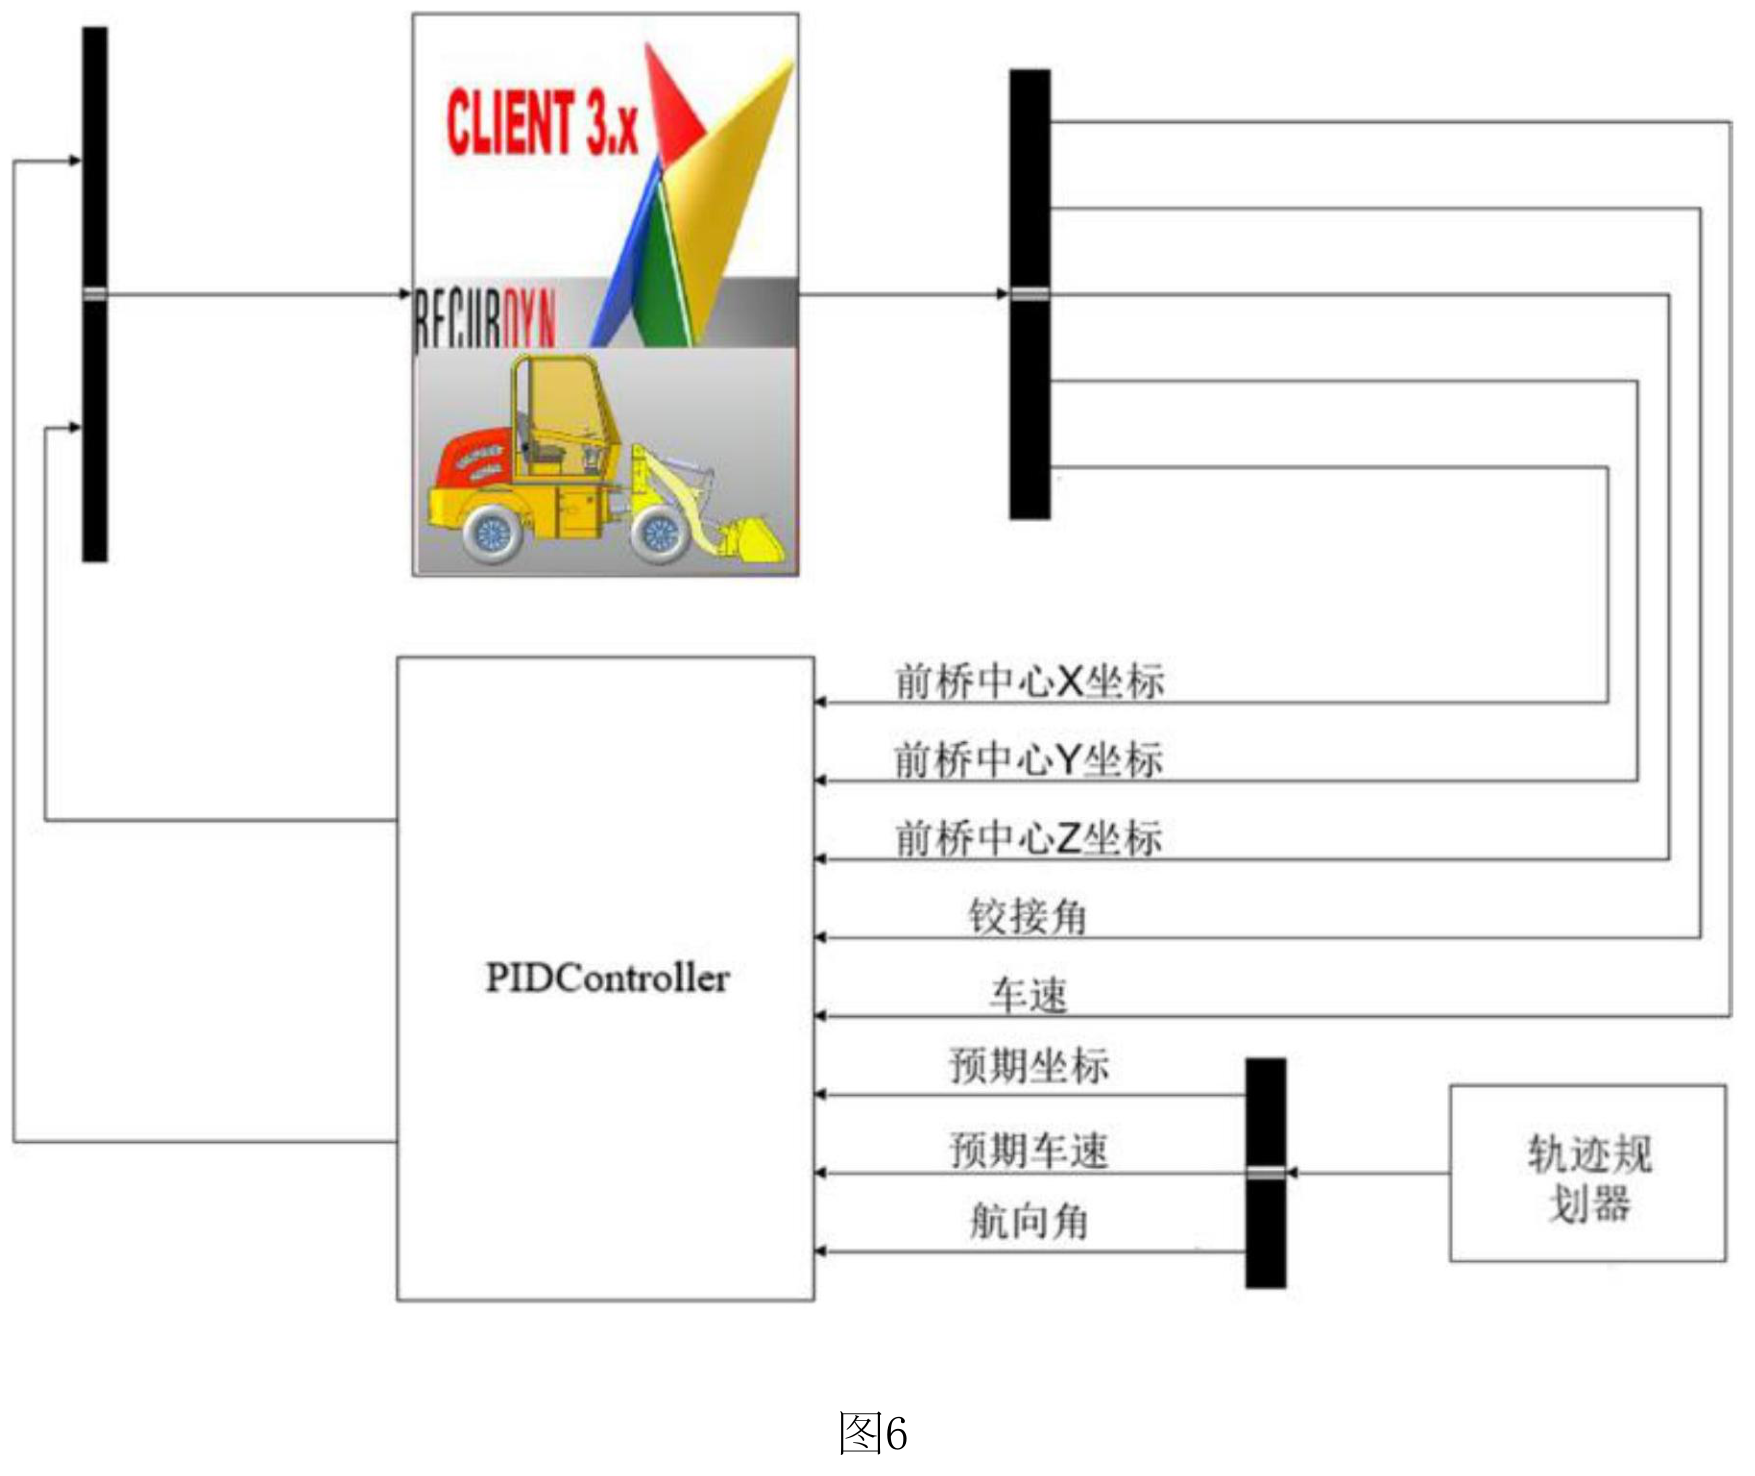
图6展示RecurDyn车辆模型、PID控制器和路径规划器之间的状态、期望量与控制反馈。
查看高清原图 ↗第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
姚宗伟,李昊旻,王永,高清泉,李学飞,同乐. 一种无人装载机行驶路径规划方法: CN 119597007 A[P]. 2025-03-11.
姚宗伟,李昊旻,王永,高清泉,李学飞,同乐. (2025). 一种无人装载机行驶路径规划方法 (CN 119597007 A). China National Intellectual Property Administration.
[1] 姚宗伟,李昊旻,王永,高清泉,李学飞,同乐, “一种无人装载机行驶路径规划方法,” 中国专利 CN 119597007 A, 2025-03-11.