专利原文与附图
基于过程解耦的多自卸车协同轨迹规划方法及系统
A Multi-Dump-Truck Collaborative Trajectory Planning Method and System Based on Process Decoupling
该专利将多自卸车协同规划分解为卸车点分配、边界引导路径生成、S型速度规划和冲突调速等子过程,通过时空包络检测车辆冲突并按优先级调整速度。
专利摘要
本发明涉及路径规划技术领域,公开了基于过程解耦的多自卸车协同轨迹规划方法及系统。该方法根据卸车点空间位置和作业状态进行优先级划分与动态分配,构建作业区域多层环状势场,以改进Hybrid A*生成满足运动学约束的全局参考路径,通过S型速度规划满足加速度连续性和横向稳定性约束,并利用时空包络体检测多车冲突、按车辆优先级动态调整速度。
- 多自卸车协同
- 过程解耦
- 卸车点分配
- 环状势场
- Hybrid A*
- S型速度规划
- 时空包络
非结构化卸车区域需要同时处理调度、路径和多车冲突
矿山卸车区域缺少明确道路标识和交通规则,多辆自卸车同时作业时,不合理的调度与路径会产生拥堵、等待和路径冲突。
耦合规划需要同时处理全部车辆状态,计算复杂度较高;现有解耦方法又需要频繁协调通信,因此方案将协同过程拆分为多个独立子过程。
可达性、作业需求和空间聚类共同确定卸车点优先级
系统综合路径长度和局部车流密度构建卸车点可达性指标,并结合卸载频率、等待时间等作业需求形成优先级评分。
利用图论聚类算法对卸车点进行空间分组与优先级排序,再依据实时状态和物料需求采用最优代价准则完成动态分配。
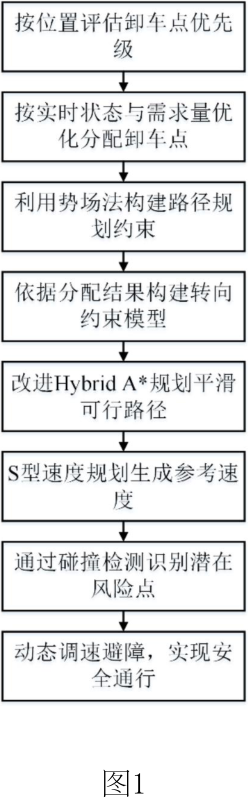
图1为基于过程解耦的多自卸车协同轨迹规划方法的流程框图。
查看高清原图 ↗多层环状势场引导车辆沿边界行驶,Hybrid A*生成参考路径
以卸车区边界为外层初始线,按车辆宽度向内迭代生成多层环状势场;外层势较低,中心区域势能逐渐升高。
改进Hybrid A*的代价函数包含累计移动代价、启发式估计代价、势场代价和转向惩罚项,用于平衡路径平滑性与安全性。
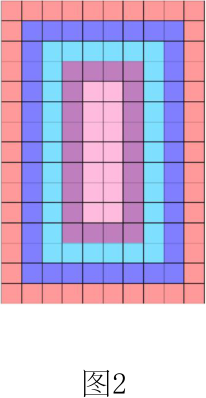
图2为卸车区域多层环状势场图。
查看高清原图 ↗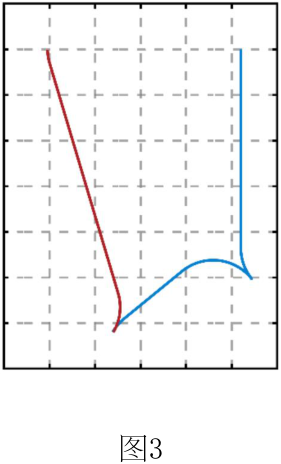
图3为改进的方向约束型Hybrid A*路径图。
查看高清原图 ↗七段式S型速度曲线满足加速度连续性与横向稳定性约束
速度规划将行驶过程划分为加速、恒速和减速阶段,以S型函数控制加速度变化,使速度连续过渡。
速度模型同时考虑相邻路径点距离、纵向加减速约束以及由路径曲率和最大允许横向加速度确定的速度上限。
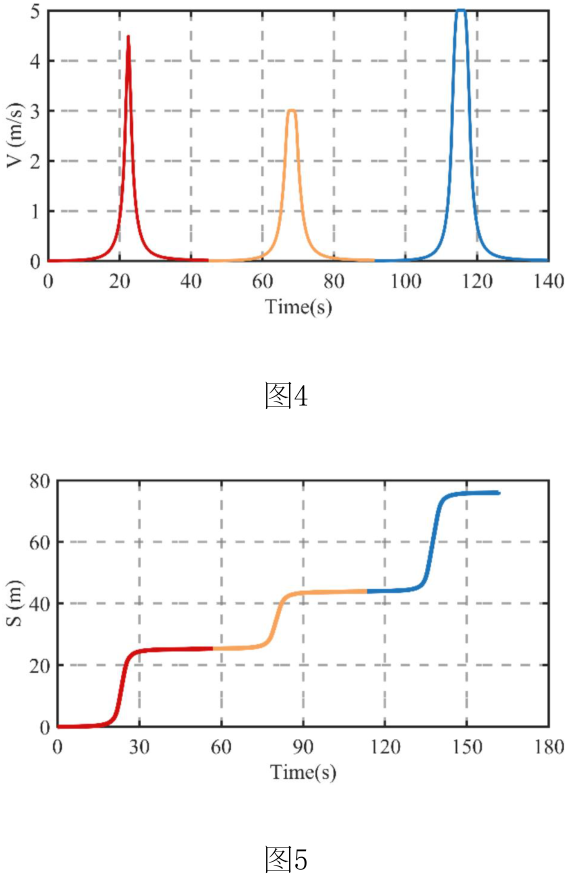
图4为速度—时间曲线;图5为距离—时间曲线。
查看高清原图 ↗时空包络相交形成冲突矩阵并定位潜在碰撞点
系统依据每辆车的路径点和到达时间构建时空关系及车辆时空包络体。
当两辆车的时空包络体存在交集时,将对应关系记录到冲突矩阵,并进入车辆优先级评估。
行驶方向、载重状态和速度等级共同确定冲突通行次序
逆向行驶、重载和高速车辆获得较高优先级,各项属性通过加权求和形成综合优先级。
低优先级车辆在冲突点前减速或停车;高优先级车辆通过后,低优先级车辆按平滑加速度恢复速度。
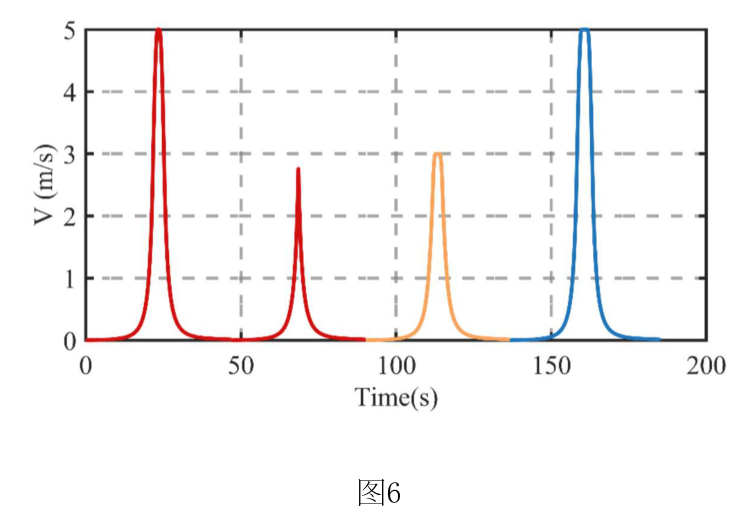
图6为多车冲突协调后的动态规划速度—时间曲线。
查看高清原图 ↗五个模块对应分配、势场、路径、速度和动态调整子过程
系统包括分配模块、势场分布模块、路径生成模块、速度规划模块和动态调整模块。
各模块分别输出卸车点分配、边界引导势场、全局参考路径、参考速度模型以及冲突消解后的车辆速度。
第二层阅读
需要更快地把握方法链和核心机制?
AI简报不会替代上方的专利内容导读;它只在您主动打开时加载。引用专利
以下格式根据专利文献标识生成;使用前请按目标期刊或机构规范复核。
王永,姚宗伟,毕秋实,刘昕晖,董雯雯,杨超. 基于过程解耦的多自卸车协同轨迹规划方法及系统: CN 121300368 A[P]. 2026-01-09.
王永,姚宗伟,毕秋实,刘昕晖,董雯雯,杨超. (2026). 基于过程解耦的多自卸车协同轨迹规划方法及系统 (CN 121300368 A). China National Intellectual Property Administration.
[1] 王永,姚宗伟,毕秋实,刘昕晖,董雯雯,杨超, “基于过程解耦的多自卸车协同轨迹规划方法及系统,” 中国专利 CN 121300368 A, 2026-01-09.